Kurze Antwort
Um Ihrem Roboter eine sanfte Schwenk- und Neigebewegung zu verleihen, verwenden Sie ein Mini-Schwenk-Neige-Set, das sich 180 Grad sowohl horizontal als auch vertikal dreht. Montieren Sie eine Kamera oder einen Sensor darauf, schließen Sie es an die Steuerung Ihres Roboters an und testen Sie den Bewegungsbereich, bevor Sie den Bau abschließen.
Warum ein Schwenk-Neige-Mechanismus die Fähigkeiten Ihres Roboters erweitert
Ein Schwenk-Neige-Mechanismus gibt Ihrem Roboter einen beweglichen 'Kopf', der seine Umgebung abtasten, Objekte verfolgen oder eine Kamera ausrichten kann. Dies ist besonders nützlich für Labyrinthlöseroboter, Überwachungsroboter oder jedes Projekt, bei dem ein fester Sensor zu viel verpasst.
Das Mini-Pan-Tilt-Kit für Roboterprojekte ist eine kompakte DIY-Lösung, die sich 180 Grad sowohl horizontal als auch vertikal dreht. Dieser Bereich ermöglicht es Ihrem Roboter, nach oben, unten, links und rechts zu schauen, ohne seinen Körper neu zu positionieren.
Sie können das Kit mit einem Greifer kombinieren, um einen kleinen Greifroboter zu bauen, oder einen Ultraschallsensor oder IR-Detektor hinzufügen, damit Ihr Roboter Hindernisse in einem Labyrinth erkennt. Der gleiche Mechanismus funktioniert als Kamerahalterung für First-Person-View- oder Telepräsenz-Projekte.
Die richtige Montagemethode wählen
Entscheiden Sie, was das Pan-Tilt-Kit tragen soll, bevor Sie beginnen. Eine leichte Kamera oder ein Sensor ist ideal für das Mini-Pan-Tilt-Kit, das für kleine Projekte entwickelt wurde. Schwere Lasten können die Motoren belasten und die Bewegungsgenauigkeit verringern.
Wenn Sie das Kit zur Hinderniserkennung verwenden möchten, montieren Sie den Ultraschallsensor oder den IR-Detektor direkt auf der Plattform. Für Greifaufgaben befestigen Sie den Greifer an der Vorderseite des Neigungsmechanismus. Halten Sie die Verkabelung flexibel, damit sie die Bewegung nicht einschränkt.
Denken Sie daran, dass das Kit eine Drehung von 180 Grad in beiden Achsen bietet. Planen Sie die Verkabelung und das Kabelmanagement Ihres Roboters so, dass sie sich nicht verheddern oder den vollen Bewegungsbereich blockieren.
Schritt für Schritt: Hinzufügen eines Schwenk-Neige-Mechanismus
- Montage und Nutzlast planen: Legen Sie fest, was der Schwenk-Neige-Kopf tragen soll – Kamera, Sensor oder Greifer. Halten Sie das Gesamtgewicht innerhalb des vorgesehenen Bereichs des Kits für kleine Projekte. Skizzieren Sie den Kabelverlauf, um Verwicklungen zu vermeiden. Prüfen Sie, dass die Nutzlast für die Mini-Motoren nicht zu schwer ist.
- Montieren Sie das Schwenk-Neige-Kit: Befolgen Sie die Anweisungen des Kits, um die horizontalen und vertikalen Drehteile zu verbinden. Stellen Sie sicher, dass die Schrauben fest sitzen, aber nicht überdreht sind, damit sich die Gelenke frei bewegen. Testen Sie die Gelenke von Hand; sie sollten sich gleichmäßig und ohne Widerstand drehen lassen.
- Kamera oder Sensor montieren: Befestigen Sie Ihre Kamera, Ihren Ultraschallsensor, IR-Detektor oder Greifer an der vorderen Plattform des Neigungsmechanismus. Nutzen Sie die vorhandenen Montagelöcher oder Halterungen. Ziehen Sie alles fest an, um Vibrationen zu vermeiden. Stellen Sie sicher, dass die Nutzlast zentriert ist, um den Neigungsmotor nicht zusätzlich zu belasten.
- Verdrahtung mit der Robotersteuerung: Verbinden Sie die Schwenk-Neige-Motoren mit dem Motor-Treiber oder der Steuerung Ihres Roboters. Befolgen Sie die Pinbelegung aus dem Handbuch des Bausatzes. Verwenden Sie je nach Bedarf Jumper-Kabel oder Löten und halten Sie die Verkabelung von beweglichen Teilen fern. Überprüfen Sie die Verkabelung vor dem Einschalten, um Kurzschlüsse zu vermeiden.
- Testen Sie den Bewegungsbereich: Schalten Sie Ihren Roboter ein und befehlen Sie der Schwenk-Neige-Einheit, sich bis an ihre Grenzen zu bewegen. Stellen Sie sicher, dass sie 180 Grad in beide Richtungen erreicht. Achten Sie auf Schleifgeräusche oder Stocken, die auf ein mechanisches Problem hinweisen. Wenn es stockt, lösen Sie die Schrauben leicht oder prüfen Sie auf Kabelhindernisse.
- Integration in die Logik Ihres Roboters: Schreiben Sie Code, um den Schwenk-Neiger basierend auf Sensoreingaben oder Fernbefehlen zu steuern. Scannen Sie z. B. links und rechts, wenn ein Hindernis in der Nähe ist, oder verfolgen Sie ein Ziel mit der Kamera. Beginnen Sie mit einfachen Bewegungen, bevor Sie komplexe Logik hinzufügen, um den Controller nicht zu überlasten.
Produktdetails
-
Mini-Pan-Tilt-Kit für Roboterprojekte: Mit dem Mini-Pan-Tilt-Kit kann Ihr Projekt sowohl horizontal als auch vertikal um 180 Grad gedreht werden. Dieser große Bewegungsbereich ermöglicht es Ihrem Roboter, in beiden Achsen einen vollständigen Halbkreis zu scannen, sodass eine einzelne Kamera oder ein Sensor mehr Fläche abdecken kann, ohne den Roboter zu bewegen.
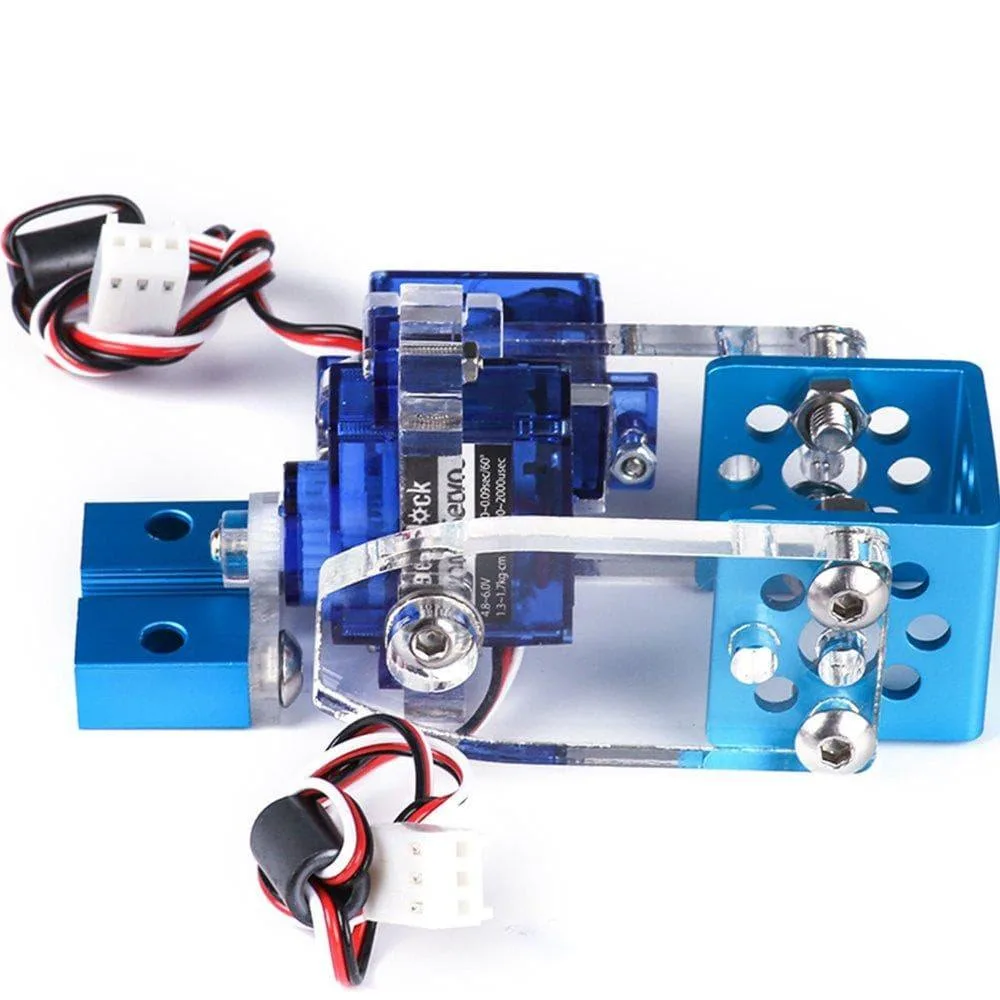
Mini-Pan-Tilt-Kit für Roboterprojekte