Réponse rapide
Le moteur à encodeur optique 180 pour mBot2 est une mise à niveau compatible qui offre à votre robot un contrôle précis de la vitesse et de la position grâce à un encodeur optique, ce qui le rend idéal pour le suivi de ligne, le réglage PID et les tâches de mouvement précises.
Pourquoi un moteur à encodeur est important pour mBot2
Les moteurs standard de nombreux robots tournent sans retour d'information, de sorte que le robot ne peut pas savoir exactement quelle distance il a parcourue ni à quelle vitesse il va. Le moteur à encodeur optique 180 change cela en fournissant des données de rotation en temps réel à la carte de contrôle du mBot2.
Ce retour d'information permet au robot de corriger son mouvement en temps réel, ce qui est essentiel pour des tâches comme suivre une ligne avec précision, rouler en ligne droite ou effectuer des virages réguliers. Il permet également des concepts de programmation plus avancés comme le contrôle PID, que de nombreux programmes STEAM introduisent.
Compromis à considérer avant de passer à la mise à niveau
Bien que le moteur à encodeur améliore la précision, il n'est pas un composant silencieux ou sans entretien. Les engrenages en POM réduisent le bruit, mais vous devez quand même vérifier l'usure au fil du temps, surtout si le robot est utilisé fréquemment en classe.
De plus, le moteur à encodeur est conçu pour mBot2, il ne conviendra donc pas aux anciens modèles mBot sans modification. Si vous enseignez avec un parc mixte, vérifiez la compatibilité avant d'acheter.
Comment mettre à niveau ou remplacer le moteur de votre mBot2
- Confirmez la compatibilité : Vérifiez que votre robot est un modèle mBot2 et que le support moteur correspond aux dimensions du moteur à encodeur optique 180. Si vous avez un mBot plus ancien, vous aurez peut-être besoin d'un adaptateur ou d'un moteur différent. Vérifiez toujours le numéro de modèle avant de commander pour éviter un achat inutile.
- Mettez hors tension et déconnectez : Éteignez le mBot2 et débranchez la batterie pour éviter tout mouvement accidentel ou court-circuit électrique pendant que vous travaillez sur le moteur. Travailler sur un robot sous tension peut provoquer des mouvements inattendus et endommager la carte de contrôle.
- Retirez l'ancien moteur : Dévissez les vis de fixation et tirez doucement le moteur standard hors du réducteur ou de l'ensemble de roue. Gardez les vis dans un endroit sûr. Ne forcez pas le moteur ; s'il colle, vérifiez s'il y a des vis ou des clips cachés.
- Installez le nouveau moteur à encodeur : Alignez l'arbre du moteur avec le réducteur ou la roue, puis enfoncez-le en place. Fixez-le avec les mêmes vis, en les serrant uniformément. Un moteur serré de manière inégale peut provoquer des vibrations et affecter les lectures de l'encodeur.
- Rebranchez et testez : Rebranchez la batterie et exécutez un programme de test simple qui déplace le robot vers l'avant pendant un temps ou une distance définie. Observez s'il roule droit et s'arrête avec précision. Si le robot dévie ou dépasse, vous devrez peut-être ajuster les valeurs PID dans votre code.
Caractéristiques du produit
-
Moteur à encodeur optique 180 pour mBot2: Le moteur à encodeur optique 180 pour mBot2 est doté d'un encodeur optique qui permet un contrôle précis grâce aux calculs PID et PWM. Cela signifie que votre robot peut maintenir une vitesse et une distance définies, ce qui est essentiel pour des mouvements cohérents et reproductibles lors de compétitions et de défis en classe.
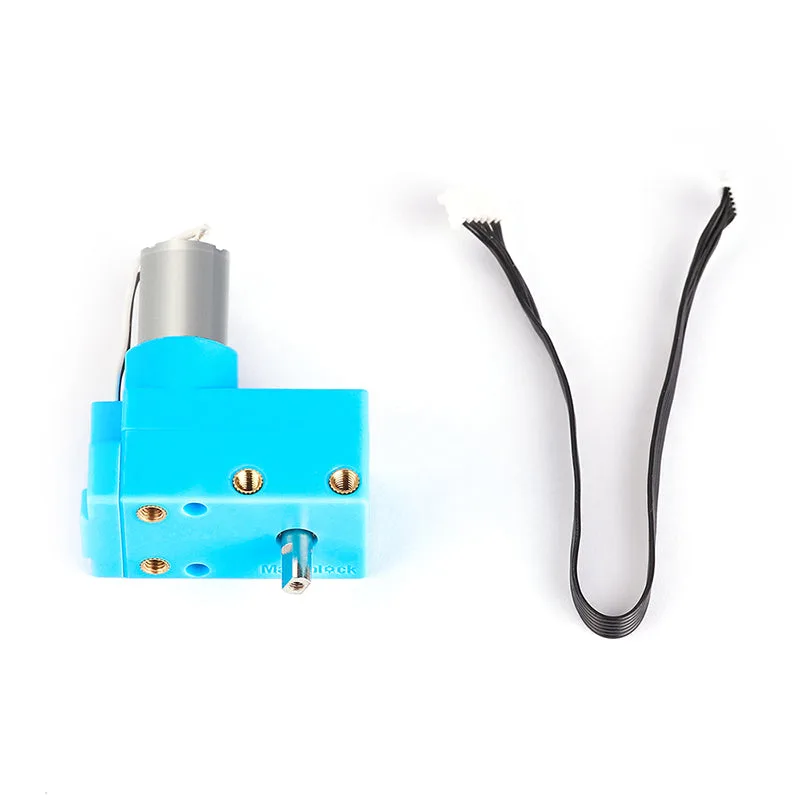
Moteur à encodeur optique 180 pour mBot2
-
Moteur à encodeur optique 180 pour mBot2: Il offre une installation flexible et peut directement actionner des pignons, des engrenages, des courroies synchrones, des pneus en caoutchouc et des chenilles. Vous pouvez utiliser le même moteur sur différentes constructions de robots ou systèmes d'entraînement, ce qui en fait un investissement polyvalent pour une classe ou un makerspace.