Réponse rapide
Construisez un robot à six pattes en fixant le pack d'extension Six-legged Robot 3-in-1 à votre mBot, en assemblant les pattes dans le bon ordre et en programmant les mouvements des servos pour la marche.
Pourquoi le pack d'extension à six pattes ?
Ce pack d'extension vous permet de transformer votre mBot en un robot marcheur à six pattes, offrant une introduction pratique aux mécanismes de pattes robotiques et à la locomotion hexapode. Il inclut des pièces pour trois créatures (coléoptère, mante, grenouille folle), mais le mécanisme des pattes est le même pour toutes, enseignant les allures de base de la marche.
Ce dont vous avez besoin avant de commencer
Vous avez besoin d'un mBot standard (non inclus dans le pack) et d'un petit tournevis cruciforme. Le pack contient des pièces en acrylique prédécoupées et des servomoteurs. Aucune soudure requise.
Guide d'assemblage et de programmation étape par étape
- 1. Fixez le support principal au mBot : Retirez les roues du mBot et vissez le support inclus sur le châssis du mBot à l'aide des vis fournies. Alignez les trous du support avec les points de montage du mBot. Ne serrez pas trop les vis ; le support en acrylique peut se fissurer.
- 2. Assemblez les six pattes : Emboîtez les pièces en acrylique des pattes pour chacune des six pattes. Insérez les palonniers des servos dans les articulations des pattes comme indiqué dans le manuel. Fixez chaque patte au support principal à l'aide des petites vis. Assurez-vous que le palonnier de chaque servo est centré à 90 degrés avant de fixer la patte, sinon le robot risque de ne pas marcher droit.
- 3. Connectez les câbles des servos : Branchez chaque câble de servo dans les ports d'extension du mBot. Le manuel indique quel port correspond à quelle patte. Utilisez les attaches de câble fournies pour gérer les fils. Vérifiez l'orientation du câble ; inverser la fiche peut endommager le servo ou le mBot.
- 4. Téléchargez le programme de marche : Utilisez le logiciel mBlock (ordinateur ou application) pour charger le programme de marche hexapode pré-écrit fourni dans le tutoriel du pack d'extension. Connectez le mBot via USB ou Bluetooth pour télécharger le code. Si le robot bouge de manière erratique, revérifiez l'ordre des pattes et les angles des servos dans le code.
- 5. Testez et ajustez l'allure : Placez le robot sur une surface plane et exécutez le programme. Observez si les six pattes bougent dans le bon ordre. Ajustez les valeurs d'angle des servos dans le code si le robot penche ou traîne une patte. Testez d'abord sur une surface antidérapante ; les sols lisses peuvent faire glisser les pattes.
Détails du produit
-
Pack d'extension Six-legged Robot 3-in-1 pour mBot: Parfaitement conçu pour mBot ; vous pouvez transformer votre mBot en coléoptère, mante ou grenouille folle. Cela signifie que vous obtenez trois designs de robots à partir d'un seul pack, vous permettant d'expérimenter différentes configurations de pattes et allures.
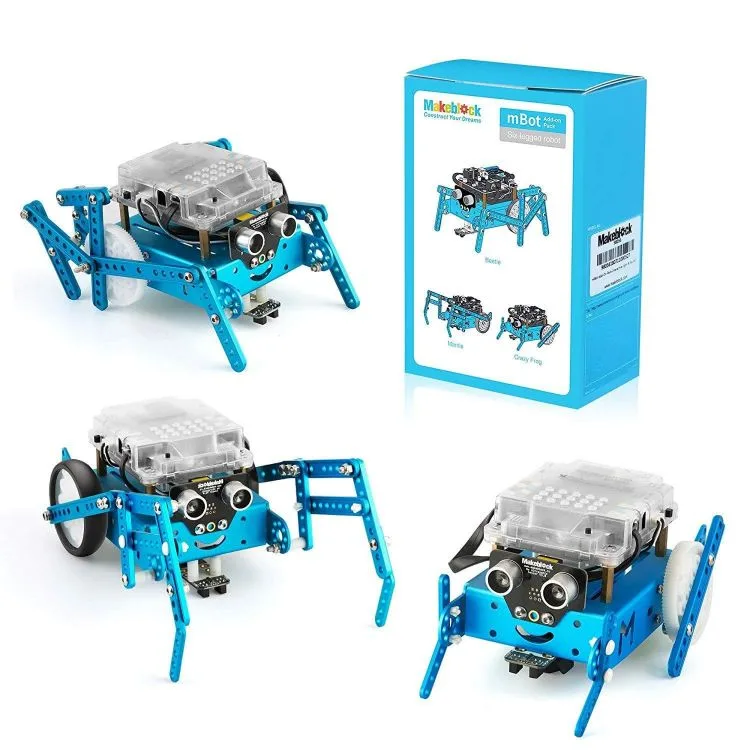
Pack d'extension Six-legged Robot 3-in-1 pour mBot
-
Pack d'extension Six-legged Robot 3-in-1 pour mBot: Facile à utiliser ; les instructions incluses vous apprendront à l'assembler facilement avec le mBot en 10 minutes. Le temps d'assemblage rapide le rend idéal pour les projets STEM en classe ou à la maison où vous voulez des résultats rapides.