Risposta rapida
Il motore con encoder ottico 180 per mBot2 è un aggiornamento compatibile che offre al tuo robot un controllo preciso di velocità e posizione tramite un encoder ottico, rendendolo ideale per il seguilinea, la regolazione PID e i compiti di movimento accurato.
Perché un motore con encoder è importante per mBot2
I motori standard di molti robot ruotano senza feedback, quindi il robot non può sapere esattamente quanto ha percorso o a che velocità sta andando. Il motore con encoder ottico 180 cambia tutto ciò fornendo dati di rotazione in tempo reale alla scheda di controllo del mBot2.
Questo feedback consente al robot di correggere il proprio movimento al volo, essenziale per compiti come seguire una linea con precisione, guidare in linea retta o eseguire curve costanti. Consente anche concetti di programmazione più avanzati come il controllo PID, che molti programmi STEAM introducono.
Compromessi da considerare prima dell'aggiornamento
Sebbene il motore con encoder migliori la precisione, non è un componente silenzioso o esente da manutenzione. Gli ingranaggi in POM riducono il rumore, ma dovresti comunque controllare l'usura nel tempo, soprattutto se il robot viene usato frequentemente in classe.
Inoltre, il motore con encoder è progettato per mBot2, quindi non si adatta ai modelli mBot più vecchi senza modifiche. Se insegni con una flotta mista, verifica la compatibilità prima dell'acquisto.
Come aggiornare o sostituire il motore del tuo mBot2
- Conferma la compatibilità: Controlla che il tuo robot sia un modello mBot2 e che il supporto motore corrisponda alle dimensioni del motore con encoder ottico 180. Se hai un mBot più vecchio, potresti aver bisogno di un adattatore o di un motore diverso. Verifica sempre il numero del modello prima di ordinare per evitare un acquisto inutile.
- Spegni e scollega: Spegni il mBot2 e scollega la batteria per evitare movimenti accidentali o cortocircuiti mentre lavori sul motore. Lavorare su un robot alimentato può causare movimenti imprevisti e danneggiare la scheda di controllo.
- Rimuovi il vecchio motore: Svita le viti di montaggio e tira delicatamente il motore standard lontano dal riduttore o dal gruppo ruota. Conserva le viti in un luogo sicuro. Non forzare il motore; se si blocca, controlla la presenza di viti o clip nascoste.
- Installa il nuovo motore con encoder: Allinea l'albero del motore con il riduttore o la ruota, quindi premilo in posizione. Fissalo con le stesse viti, serrandole in modo uniforme. Un motore serrato in modo non uniforme può causare vibrazioni e influenzare le letture dell'encoder.
- Ricollega e testa: Ricollega la batteria ed esegui un semplice programma di test che muova il robot in avanti per un tempo o una distanza prestabiliti. Osserva se viaggia dritto e si ferma con precisione. Se il robot devia o supera il punto, potresti dover regolare i valori PID nel tuo codice.
Scheda prodotto
-
Motore con encoder ottico 180 per mBot2: Il motore con encoder ottico 180 per mBot2 è dotato di un encoder ottico che consente un controllo preciso tramite calcoli PID e PWM. Ciò significa che il tuo robot può mantenere una velocità e una distanza impostate, fondamentale per movimenti coerenti e ripetibili in competizioni e sfide in classe.
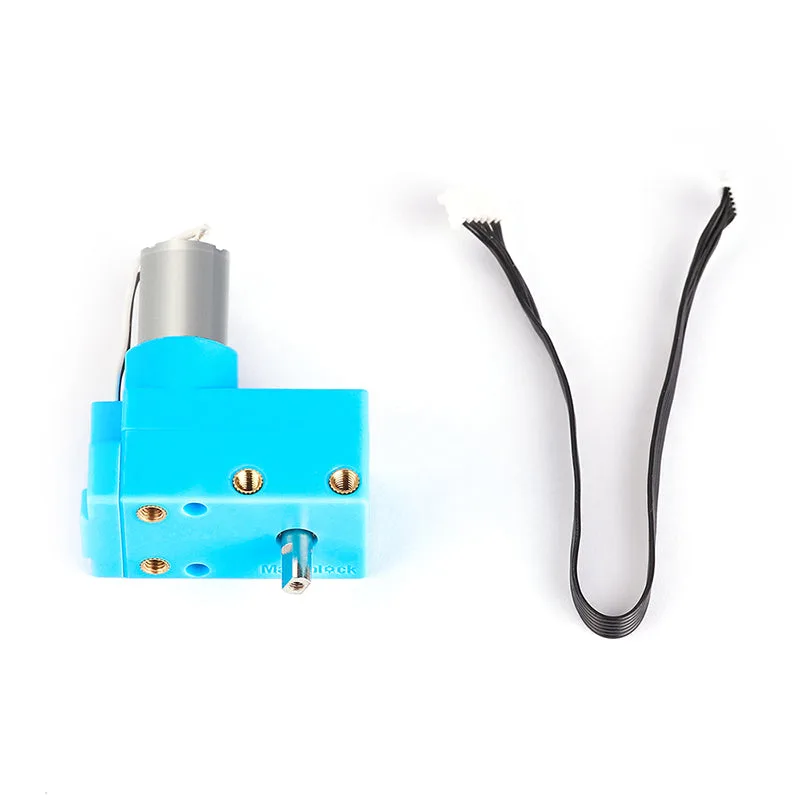
Motore con encoder ottico 180 per mBot2
-
Motore con encoder ottico 180 per mBot2: Offre un'installazione flessibile e può azionare direttamente pignoni, ingranaggi, cinghie sincrone, pneumatici in gomma e cingoli. Puoi usare lo stesso motore su diverse costruzioni di robot o sistemi di trasmissione, rendendolo un investimento versatile per una classe o un makerspace.