Risposta rapida
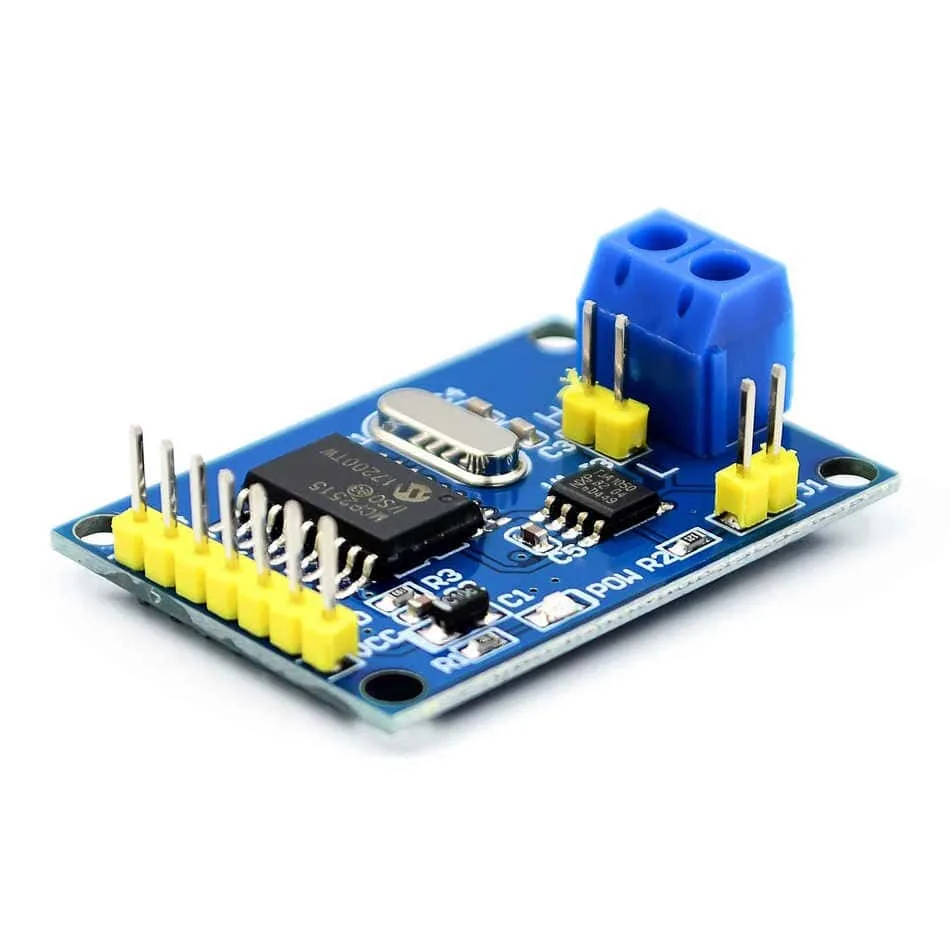
Per utilizzare il modulo bus CAN MCP2515 con Arduino, collega i suoi pin SPI (CS, SCK, MOSI, MISO) e alimentalo con 5V, quindi installa la libreria MCP_CAN e invia o ricevi frame CAN con semplici sketch. Il ricetrasmettitore TJA1050 sul modulo gestisce la segnalazione CAN fisica, quindi devi solo collegare CANH e CANL al tuo bus. Questa guida illustra il cablaggio, l'installazione della libreria e un esempio base di invio/ricezione.
Cablaggio del MCP2515 ad Arduino
Il modulo MCP2515 utilizza la comunicazione SPI, quindi lo colleghi ai pin SPI di Arduino: CS al pin 10 (predefinito), SCK a 13, MOSI a 11 e MISO a 12 su un Uno. Alimenta il modulo con 5V e massa. Per il lato bus CAN, collega CANH e CANL alle linee del bus; se stai testando con due moduli, collega CANH a CANH e CANL a CANL. Aggiungi un resistore di terminazione da 120 ohm a ciascuna estremità del bus per evitare riflessioni.
Installazione della libreria CAN
La libreria più comune è MCP_CAN di coryj Fowler, disponibile nel Gestore librerie di Arduino. Cerca 'MCP_CAN' e installala. Dopo l'installazione, includi la libreria nel tuo sketch e inizializza il controller CAN con il pin CS SPI corretto e il baud rate, tipicamente 500 kbps per OBD-II automobilistico.
Invio e ricezione di frame CAN
Per inviare un frame, usa sendMsgBuf(id, ext, len, buf). Per ricevere, verifica CAN_MSGAVAIL con checkReceive() e leggi con readMsgBuf(). Il MCP2515 gestisce il protocollo CAN di basso livello, quindi il tuo codice si occupa solo degli ID messaggio e dei byte di dati. Ricorda che CAN è broadcast: ogni nodo vede tutti i messaggi e filtri per ID nel software.
Configurazione passo passo
- Collega l'hardware: Cablare il modulo MCP2515 ad Arduino: VCC a 5V, GND a GND, CS al pin 10, SCK a 13, MOSI a 11, MISO a 12. Collega CANH e CANL al tuo bus. Controlla di non aver invertito MOSI e MISO: è un errore comune.
- Installa la libreria MCP_CAN: Apri il Gestore librerie di Arduino, cerca 'MCP_CAN' e installa l'ultima versione. Includila nel tuo sketch con #include . Se la libreria non viene trovata, controlla l'ortografia e la connessione Internet.
- Inizializza il controller CAN: Crea un oggetto MCP_CAN con il pin CS (es. MCP_CAN CAN0(10)). In setup(), chiama CAN0.begin(CAN_500KBPS) e verifica il valore restituito. La chiamata begin() restituisce CAN_OK (0) in caso di successo; altrimenti, controlla cablaggio e baud rate.
- Invia un messaggio CAN: Prepara un buffer di dati e chiama CAN0.sendMsgBuf(0x123, 0, 8, data); dove 0x123 è l'ID del messaggio e 8 è la lunghezza dei dati. Assicurati che l'ID non entri in conflitto con altri nodi sul bus.
- Ricevi messaggi CAN: In loop(), verifica se un messaggio è disponibile con CAN0.checkReceive() == CAN_MSGAVAIL, poi leggilo con CAN0.readMsgBuf(&len, buf). Se non vedi messaggi, verifica che il bus abbia una terminazione corretta e che tutti i nodi condividano lo stesso baud rate.
Informazioni sul prodotto
- Modulo bus CAN MCP2515 con ricevitore TJA1050 Modulo SPI: Ideale per il monitoraggio e il controllo OBDII / BUS CAN per auto Questo modulo è pronto per la diagnostica automobilistica, quindi puoi collegarti alla porta OBD-II di un veicolo o costruire nodi CAN personalizzati per monitoraggio e controllo.