ヘキサペッドロボットとは?
Hexaped [1602] は、Tenka Inc. の Circuit Cubes を使用したビルドで、6本足の歩行ロボットを作成できます。カスタムビルドプロジェクトとして設計されているため、ビルド手順に従って独自の Hexaped モデルを組み立てることができます。このガイドでは、内容物と開始方法について説明します。
Hexaped の概要
-
Hexaped: Hexaped [1602] は、Tenka Inc. の Circuit Cubes を使用したビルドです。ビルド手順が含まれています。セットには、手順に従って歩行ロボットモデルを構築するために必要なものがすべて含まれています。
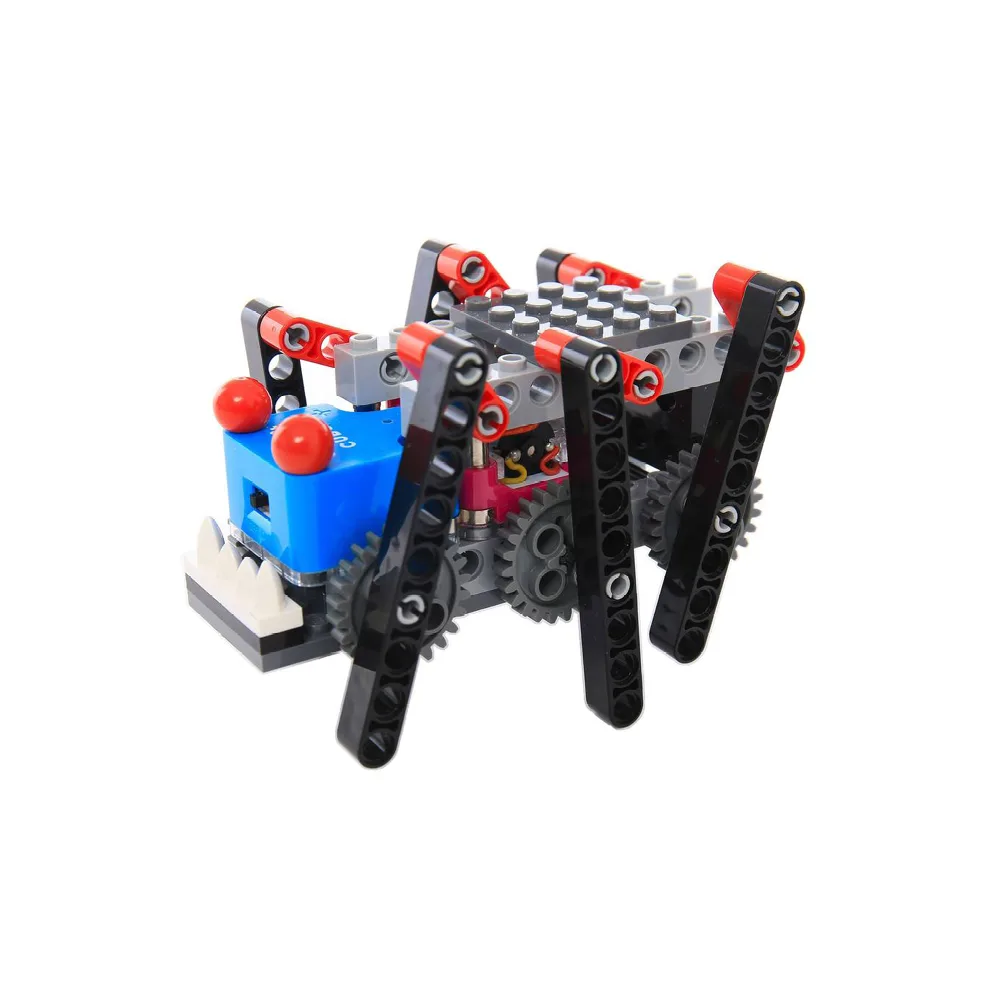
Hexaped
Hexaped の組み立て方
箱に同梱されているビルド手順に従って、Hexaped モデルを組み立てます。手順では、部品の識別から Circuit Cubes モジュールの接続まで、各ステップをガイドします。
- 開封して部品を確認する: Hexaped セットのすべてのコンポーネントを広げます。同梱のビルド手順を参照して、正しい部品があることを確認します。
- 組み立て順序に従う: 手順には、脚、ボディ、Circuit Cubes モジュールの組み立て順序が示されています。ミスを避けるために、ステップごとに進めてください。
- 歩行メカニズムをテストする: 組み立てが完了したら、Circuit Cubes の電源を入れて、Hexaped が歩くのを確認します。期待どおりに動かない場合は、すべての接続が確実で、脚が正しく取り付けられていることを確認してください。
成功するビルドのためのヒント
小さな部品がはっきり見えるように、平らで明るい場所で作業してください。ビルド手順を手元に置き、表示された順序に従ってください。手順が不明瞭な場合は、手順書の部品番号と向きを再確認してください。Hexaped はカスタムビルドなので、時間をかけてプロセスをお楽しみください。