빠른 답변
로봇에 부드러운 팬 및 틸트 동작을 추가하려면 수평 및 수직으로 180도 회전하는 미니 팬틸트 키트를 사용하세요. 카메라나 센서를 장착하고 로봇 컨트롤러에 연결한 후 조립을 마무리하기 전에 범위를 테스트하세요.
팬틸트 메커니즘이 로봇의 능력을 확장하는 이유
팬틸트 메커니즘은 로봇에 주변을 스캔하고, 물체를 추적하거나 카메라를 조준할 수 있는 움직이는 '머리'를 제공합니다. 이는 미로 해결 로봇, 감시 로봇 또는 고정 센서로는 너무 많은 것을 놓치는 프로젝트에 특히 유용합니다.
로봇 프로젝트용 미니 팬틸트 키트는 수평 및 수직 방향으로 180도 회전하는 컴팩트한 DIY 솔루션입니다. 이 범위 덕분에 로봇은 본체를 재배치하지 않고도 위, 아래, 왼쪽, 오른쪽을 볼 수 있습니다.
이 키트를 그리퍼와 함께 사용하면 소형 집게 로봇을 만들 수 있고, 초음파 센서나 IR 감지기를 추가하여 미로에서 장애물을 감지하는 로봇을 만들 수도 있습니다. 동일한 메커니즘은 1인칭 시점 또는 원격 현전 프로젝트용 카메라 마운트로도 작동합니다.
올바른 장착 방법 선택
시작하기 전에 팬틸트가 무엇을 운반할지 결정하세요. 가벼운 카메라나 센서는 소형 프로젝트용으로 설계된 미니 팬틸트 키트에 이상적입니다. 무거운 하중은 모터에 부담을 주고 움직임 정확도를 떨어뜨릴 수 있습니다.
장애물 감지용으로 키트를 사용하려면 초음파 센서 또는 적외선 감지기를 플랫폼에 직접 장착하세요. 파지 작업의 경우 그리퍼를 틸트 메커니즘 전면에 부착하세요. 배선이 움직임을 제한하지 않도록 유연하게 유지하세요.
키트는 두 축 모두에서 180도 회전을 제공한다는 점을 기억하세요. 로봇의 배선과 케이블 경로가 엉키거나 전체 동작 범위를 막지 않도록 계획하세요.
단계별 가이드: 팬-틸트 메커니즘 추가
- 마운트와 페이로드 계획: 팬틸트가 무엇을 운반할지 결정하세요—카메라, 센서 또는 그리퍼. 소형 프로젝트의 경우 총 무게를 키트의 의도된 범위 내로 유지하세요. 배선 경로를 스케치하여 엉키지 않도록 하세요. 페이로드가 미니 모터에 너무 무겁지 않은지 확인하세요.
- 팬틸트 키트 조립: 키트의 지침에 따라 수평 및 수직 회전 부품을 연결하세요. 나사가 단단히 조여졌지만 과도하게 조이지 않도록 하여 조인트가 자유롭게 움직이도록 하세요. 조인트를 손으로 테스트하여 부드럽게 회전하고 걸리는 부분이 없는지 확인하세요.
- 카메라 또는 센서 장착: 카메라, 초음파 센서, IR 감지기 또는 그리퍼를 틸트 메커니즘의 전면 플랫폼에 부착하세요. 제공된 장착 구멍이나 브래킷을 사용하세요. 진동을 방지하기 위해 단단히 고정하세요. 페이로드가 중앙에 위치하도록 하여 틸트 모터에 추가 부담이 가지 않도록 하세요.
- 로봇 컨트롤러에 배선: 팬틸트 모터를 로봇의 모터 드라이버 또는 컨트롤러에 연결하세요. 키트 매뉴얼의 핀 배치를 따르세요. 필요에 따라 점퍼 와이어나 납땜을 사용하고, 배선을 움직이는 부품에서 멀리 유지하세요. 전원을 켜기 전에 배선을 다시 확인하여 단락을 방지하세요.
- 작동 범위 테스트: 로봇의 전원을 켜고 팬틸트 시스템이 한계까지 움직이도록 명령하세요. 양방향으로 180도에 도달하는지 확인하세요. 기계적 문제를 나타내는 갈리는 소리나 멈춤 현상에 귀를 기울이세요. 멈춘 경우 나사를 약간 풀거나 와이어 장애물이 있는지 확인하세요.
- 로봇 로직과 통합: 센서 입력이나 원격 명령에 따라 팬틸트를 제어하는 코드를 작성하세요. 예를 들어, 장애물이 가까이 있을 때 좌우로 스캔하거나 카메라로 대상을 추적합니다. 컨트롤러에 과부하가 걸리지 않도록 복잡한 로직을 추가하기 전에 간단한 동작부터 시작하세요.
제품 정보
-
로봇 프로젝트용 미니 팬틸트 키트: 미니 팬틸트 키트를 사용하면 프로젝트를 수평 및 수직 방향으로 180도 회전시킬 수 있습니다. 이 넓은 범위 덕분에 로봇이 두 축 모두에서 완전한 반원을 스캔할 수 있어, 로봇을 움직이지 않고도 단일 카메라나 센서로 더 넓은 영역을 커버할 수 있습니다.
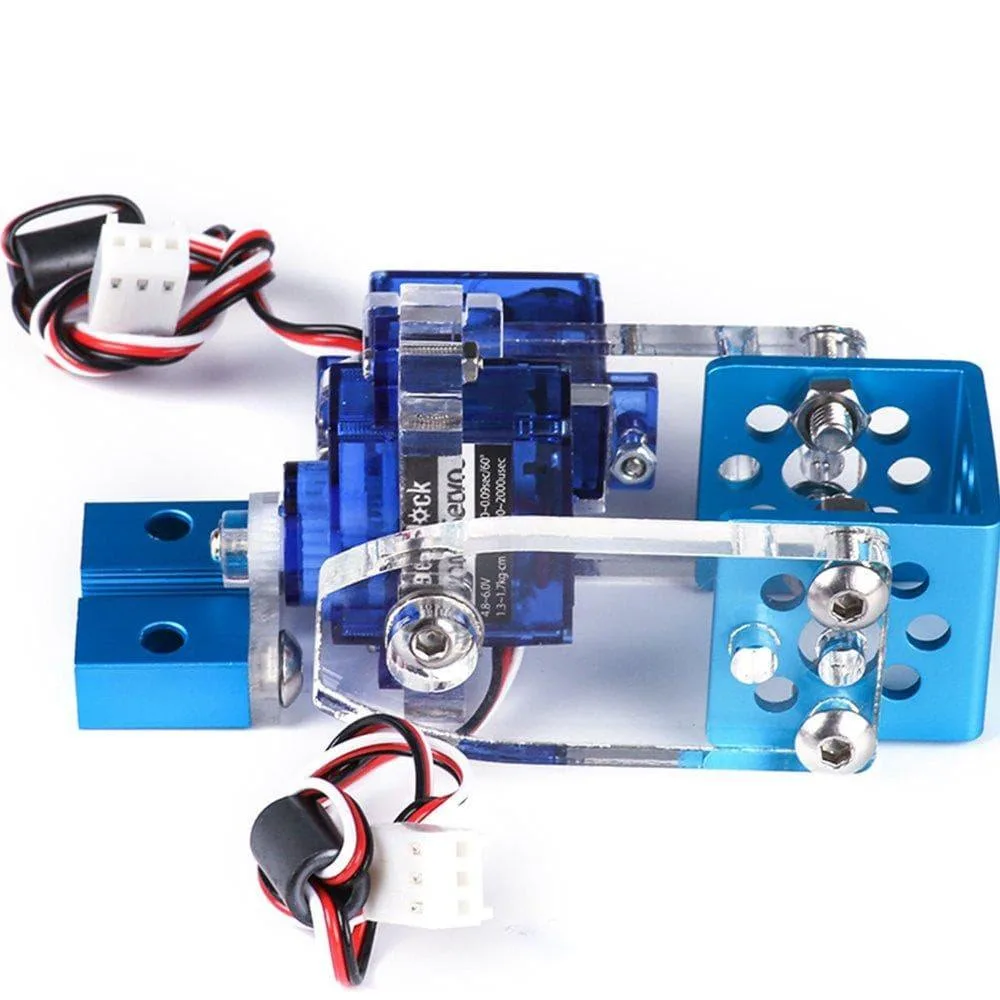
로봇 프로젝트용 미니 팬틸트 키트