빠른 답변
mBot에 6족 로봇 3-in-1 애드온 팩을 부착하고, 올바른 순서로 다리를 조립한 후, 걷기를 위한 서보 모터 동작을 프로그래밍하여 6족 로봇을 만드세요.
6족 애드온 팩을 선택해야 하는 이유
이 애드온 팩을 사용하면 mBot을 6개의 다리로 걷는 로봇으로 변신시켜 로봇 다리 메커니즘과 6족 보행에 대한 실습을 제공합니다. 세 가지 생물(딱정벌레, 사마귀, 미친 개구리)을 위한 부품이 포함되어 있지만 다리 메커니즘은 모두 동일하여 기본적인 걷기 보행법을 가르칩니다.
시작하기 전에 필요한 것
표준 mBot(팩에 포함되지 않음)과 작은 십자 드라이버가 필요합니다. 팩에는 미리 절단된 아크릴 부품과 서보 모터가 포함되어 있습니다. 납땜이 필요하지 않습니다.
단계별 조립 및 프로그래밍 가이드
- 1. 메인 브래킷을 mBot에 부착: mBot의 바퀴를 제거하고 제공된 나사를 사용하여 포함된 브래킷을 mBot 섀시에 나사로 고정합니다. 브래킷의 구멍을 mBot의 장착 지점에 맞춥니다. 나사를 너무 조이지 마십시오. 아크릴 브래킷이 깨질 수 있습니다.
- 2. 6개의 다리 조립: 6개의 다리 각각에 대해 아크릴 다리 조각을 서로 끼웁니다. 설명서에 표시된 대로 서보 혼을 다리 관절에 삽입합니다. 작은 나사를 사용하여 각 다리를 메인 브래킷에 부착합니다. 다리를 부착하기 전에 각 다리의 서보 혼이 90도에 중앙에 위치하는지 확인하십시오. 그렇지 않으면 로봇이 똑바로 걷지 못할 수 있습니다.
- 3. 서보 케이블 연결: 각 서보 케이블을 mBot의 확장 포트에 연결합니다. 설명서에는 어떤 포트가 어떤 다리에 해당하는지 나와 있습니다. 제공된 케이블 타이를 사용하여 전선을 정리합니다. 케이블 방향을 확인하십시오. 플러그를 반대로 꽂으면 서보 또는 mBot이 손상될 수 있습니다.
- 4. 걷기 프로그램 업로드: mBlock 소프트웨어(데스크톱 또는 앱)를 사용하여 애드온 팩의 튜토리얼에 제공된 사전 작성된 6족 보행 프로그램을 로드합니다. USB 또는 블루투스를 통해 mBot을 연결하여 코드를 업로드합니다. 로봇이 불규칙하게 움직이면 코드에서 다리 순서와 서보 각도를 다시 확인하십시오.
- 5. 보행 테스트 및 조정: 로봇을 평평한 표면에 놓고 프로그램을 실행합니다. 6개의 다리가 모두 올바른 순서로 움직이는지 관찰합니다. 로봇이 기울어지거나 다리를 끌면 코드에서 서보 각도 값을 조정합니다. 먼저 미끄럽지 않은 표면에서 테스트하십시오. 매끄러운 바닥에서는 다리가 미끄러질 수 있습니다.
제품 상세 정보
-
mBot용 6족 로봇 3-in-1 애드온 팩: mBot에 완벽하게 설계되었습니다. mBot을 딱정벌레, 사마귀 또는 미친 개구리로 변신시킬 수 있습니다. 즉, 하나의 팩으로 세 가지 로봇 디자인을 얻을 수 있어 다양한 다리 구성과 보행을 실험할 수 있습니다.
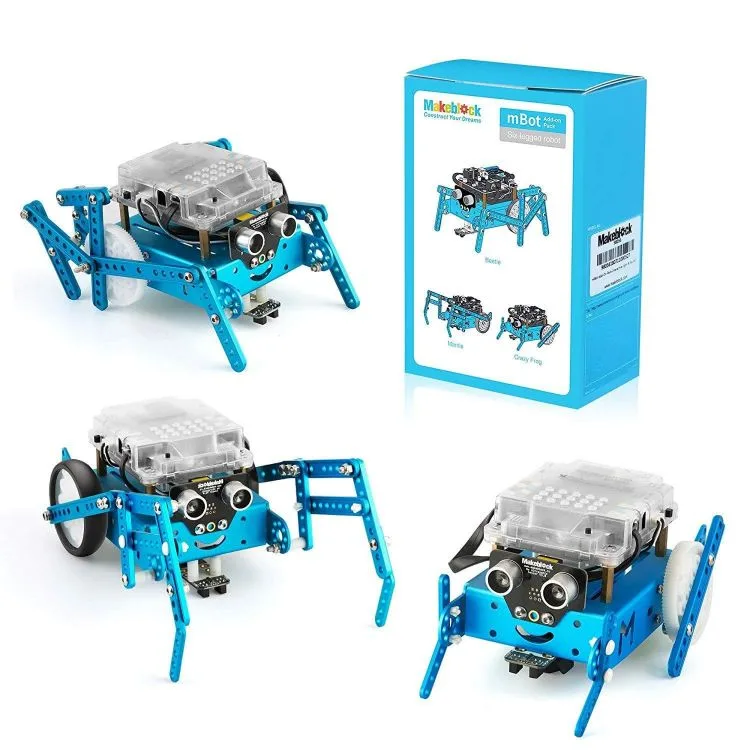
mBot용 6족 로봇 3-in-1 애드온 팩
-
mBot용 6족 로봇 3-in-1 애드온 팩: 사용하기 쉽습니다. 포함된 설명서는 10분 이내에 mBot과 쉽게 조립하는 방법을 가르쳐 줍니다. 빠른 조립 시간으로 빠른 결과를 원하는 교실 또는 가정 STEM 프로젝트에 이상적입니다.