빠른 답변
도로로 로봇은 런너에서 부품을 떼어내고 게이트를 다듬은 다음, 부품을 서로 눌러 끼우기만 하면 조립이 완료됩니다. 접착제나 도료는 필요 없습니다. 아래 순서에 따라 조립하면 정렬 불량을 방지할 수 있습니다.
이 키트의 차별점
케로로 군조 프라모델 컬렉션 13 도로로 로봇은 색상이 사출된 간편한 스냅핏 키트로, 디테일을 위한 스티커 시트가 포함되어 있습니다. 도료나 시멘트가 필요 없어 빠른 조립이나 첫 프라모델 경험에 이상적입니다. 주요 난점은 부품이 작고, 꼭 맞게 끼우기 위해 게이트를 조심스럽게 다듬어야 한다는 점입니다.
조립 단계
- 단계 1: 작업 공간과 도구 준비 모든 런너, 스티커 시트, 설명서를 펼쳐 놓습니다. 필요한 도구는 니퍼 또는 플러시 커터와 게이트 정리용 취미용 칼 또는 샌딩 스틱뿐입니다. 작은 부품 트레이가 있으면 부품이 굴러 떨어지는 것을 방지할 수 있습니다. 자르기 전에 런너 맵에 나열된 모든 부품이 있는지 확인하십시오.
- 단계 2: 첫 번째 런너 자르기 및 다듬기 설명서 순서를 따르십시오. 일반적으로 머리 또는 몸통부터 시작합니다. 각 부품을 런너에서 약간의 게이트를 남기고 잘라낸 다음, 취미용 칼이나 샌딩 스틱으로 게이트를 깔끔하게 다듬습니다. 완전히 눌러 끼우기 전에 각 연결 부위를 먼저 끼워 맞춰 보십시오. 게이트가 다듬어지지 않은 부품을 억지로 끼우면 플라스틱이 갈라지거나 연결 부위가 헐거워질 수 있습니다.
- 단계 3: 몸통과 머리 조립 몸통 반쪽을 서로 맞춰 끼우고, 정렬 핀이 완전히 딸깍 소리를 내며 맞물릴 때까지 누릅니다. 머리는 목 핀을 맞춘 다음 똑바로 아래로 눌러 장착합니다. 비틀지 마십시오. 핀이 부러질 수 있습니다. 머리가 헐거울 경우 핀이 구부러져 있지 않은지, 양쪽 반쪽이 완전히 밀착되었는지 확인하십시오.
- 단계 4: 팔과 다리 조립 각 팔과 다리를 따로 조립합니다. 부품의 좌/우 표시에 주의하십시오. 종종 좌우 대칭으로 되어 있습니다. 팔다리가 완성된 후 어깨와 엉덩이 관절을 몸통에 끼웁니다. 반대쪽 팔을 억지로 소켓에 밀어 넣으면 관절에 무리가 갑니다. 먼저 끼워 맞춰 방향을 확인하십시오.
- 단계 5: 스티커 부착 및 최종 포즈 포함된 스티커를 떼어내어 눈, 가슴 엠블럼 및 기타 디테일 부분에 붙입니다. 작은 스티커는 핀셋을 사용하십시오. 스티커를 붙인 후 관절을 부드럽게 움직여 로봇의 포즈를 잡습니다. 무릎이나 팔꿈치를 과도하게 펴지 않도록 주의하십시오. 스티커는 깨끗하고 먼지가 없는 플라스틱 표면에 가장 잘 붙습니다. 필요한 경우 마이크로파이버 천으로 표면을 닦으십시오.
키트 하이라이트
-
케로로 군조 프라모델 컬렉션 13 도로로 로봇: 도로로와 그의 로봇의 간편한 스냅핏 조립 키트입니다. 부품은 색상이 사출되어 있고 스티커 시트가 포함되어 있어 도색 없이도 키트를 완성할 수 있습니다. 추가 도구 없이 한 번에 조립을 끝낼 수 있어 입문용이나 여유로운 프로젝트로 훌륭합니다.
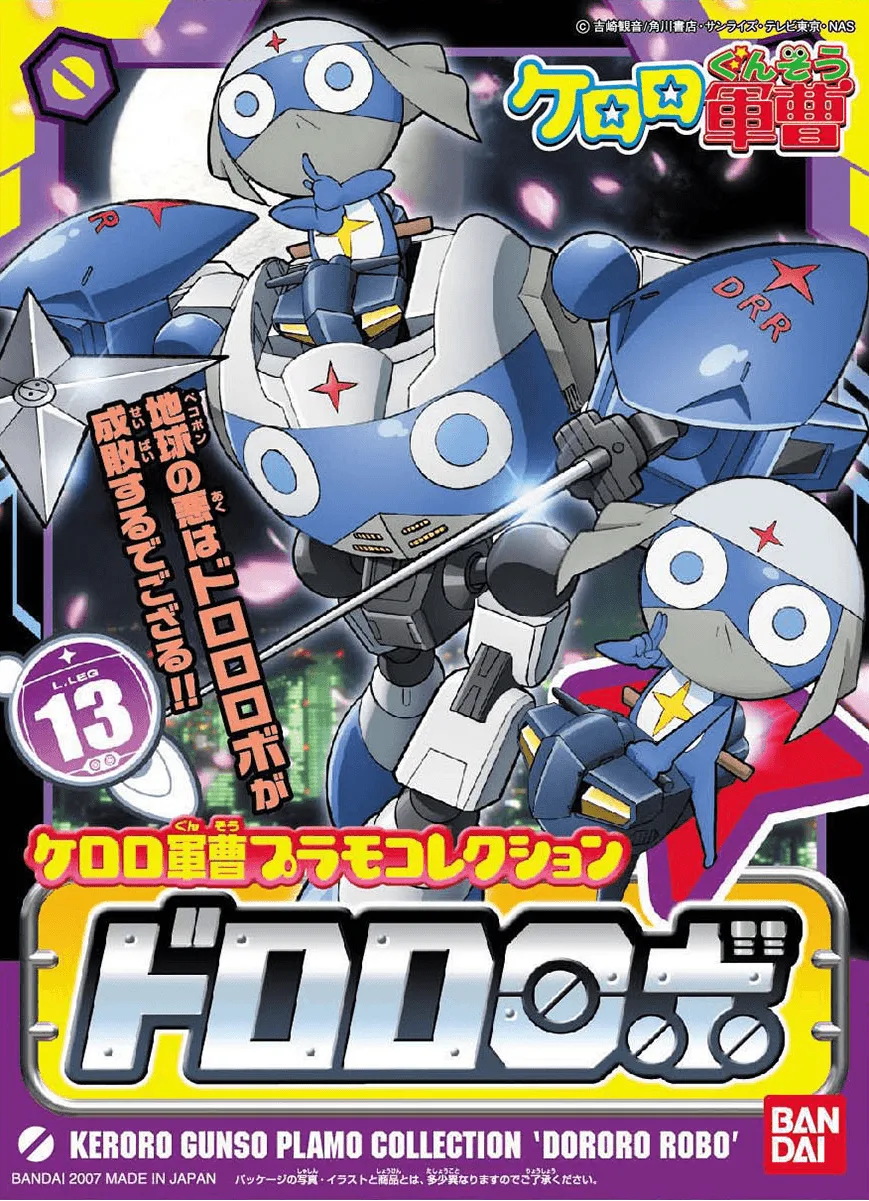
케로로 군조 프라모델 컬렉션 13 도로로 로봇