Snel antwoord
Bouw een zesbenige robot door de Zesbenige Robot 3-in-1 Add-on Pack aan je mBot te bevestigen, de poten in de juiste volgorde te monteren en de servobewegingen voor het lopen te programmeren.
Waarom het Zesbenige Add-on Pack?
Met dit add-on pack verander je je mBot in een lopende robot met zes poten, wat een praktische introductie biedt tot robotbeenmechanismen en hexapod-locomotie. Het bevat onderdelen voor drie wezens (kever, bidsprinkhaan, gekke kikker), maar het beenmechanisme is voor allemaal hetzelfde en leert de basisloopgangen.
Wat je nodig hebt voordat je begint
Je hebt een standaard mBot (niet inbegrepen in het pakket) en een kleine kruiskopschroevendraaier nodig. Het pakket wordt geleverd met voorgesneden acrylonderdelen en servomotoren. Solderen is niet nodig.
Stapsgewijze montage- en programmeergids
- 1. Bevestig de hoofdbeugel aan de mBot: Verwijder de wielen van de mBot en schroef de meegeleverde beugel op het mBot-chassis met de meegeleverde schroeven. Lijn de gaten van de beugel uit met de montagepunten van de mBot. Draai de schroeven niet te vast; de acrylbeugel kan barsten.
- 2. Monteer de zes poten: Klik de acrylbeenonderdelen voor elk van de zes poten in elkaar. Steek de servo-horens in de beengewrichten zoals aangegeven in de handleiding. Bevestig elke poot aan de hoofdbeugel met de kleine schroeven. Zorg ervoor dat de servo-hoorn van elke poot gecentreerd is op 90 graden voordat je de poot bevestigt, anders loopt de robot mogelijk niet recht.
- 3. Sluit de servokabels aan: Sluit elke servokabel aan op de expansiepoorten van de mBot. De handleiding laat zien welke poort overeenkomt met welke poot. Gebruik de meegeleverde kabelbinders om de draden te beheren. Controleer de kabeloriëntatie; het omdraaien van de stekker kan de servo of mBot beschadigen.
- 4. Upload het loopprogramma: Gebruik de mBlock-software (desktop of app) om het vooraf geschreven hexapod-loopprogramma te laden dat wordt geleverd in de tutorial van het add-on pack. Verbind de mBot via USB of Bluetooth om de code te uploaden. Als de robot onregelmatig beweegt, controleer dan opnieuw de volgorde van de poten en de servohoeken in de code.
- 5. Test en pas de gang aan: Plaats de robot op een vlakke ondergrond en voer het programma uit. Observeer of alle zes poten in de juiste volgorde bewegen. Pas de servohoekwaarden in de code aan als de robot kantelt of een poot sleept. Test eerst op een antislipoppervlak; gladde vloeren kunnen ervoor zorgen dat de poten wegglijden.
Productdetails
-
Zesbenige Robot 3-in-1 Add-on Pack voor mBot: Perfect ontworpen voor mBot; je kunt je mBot transformeren in een kever, bidsprinkhaan of gekke kikker. Dit betekent dat je drie robotontwerpen uit één pakket krijgt, waarmee je kunt experimenteren met verschillende beenconfiguraties en gangen.
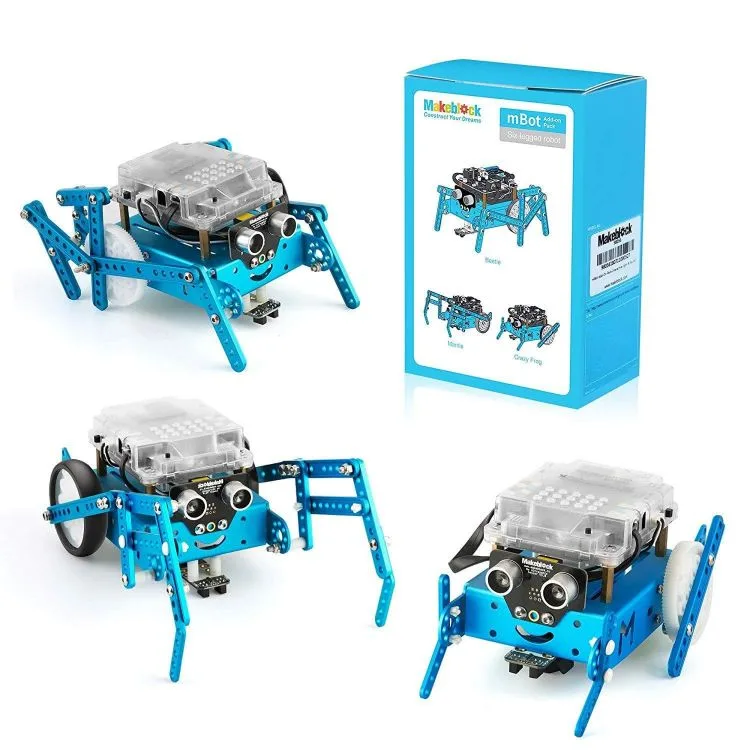
Zesbenige Robot 3-in-1 Add-on Pack voor mBot
-
Zesbenige Robot 3-in-1 Add-on Pack voor mBot: Gebruiksvriendelijk; de meegeleverde instructie leert je hoe je het eenvoudig binnen 10 minuten met de mBot monteert. De snelle montagetijd maakt het ideaal voor STEM-projecten in de klas of thuis waar je snel resultaat wilt.