Resposta Rápida
O Motor com Encoder Óptico 180 para mBot2 é uma atualização de substituição direta que dá ao seu robô um controlo preciso de velocidade e posição através de um encoder óptico, tornando-o ideal para seguir linhas, ajuste de PID e tarefas de movimento precisas.
Porque é que um motor com encoder é importante para o mBot2
Os motores padrão em muitos robôs giram sem feedback, por isso o robô não pode saber exatamente a distância percorrida ou a velocidade a que vai. O Motor com Encoder Óptico 180 muda isso ao fornecer dados de rotação em tempo real à placa de controlo do mBot2.
Este feedback permite que o robô corrija o seu movimento em tempo real, o que é essencial para tarefas como seguir uma linha com precisão, conduzir em linha reta ou fazer curvas consistentes. Também permite conceitos de programação mais avançados como o controlo PID, que muitos currículos STEAM introduzem.
Compromissos a considerar antes de atualizar
Embora o motor com encoder melhore a precisão, não é um componente silencioso ou sem manutenção. As engrenagens POM reduzem o ruído, mas deve verificar o desgaste ao longo do tempo, especialmente se o robô for usado frequentemente em salas de aula.
Além disso, o motor com encoder é projetado para o mBot2, por isso não caberá em modelos mBot mais antigos sem modificação. Se estiver a ensinar com uma frota mista, verifique a compatibilidade antes de comprar.
Como Atualizar ou Substituir o Motor do seu mBot2
- Confirme a compatibilidade: Verifique se o seu robô é um modelo mBot2 e se o suporte do motor corresponde às dimensões do Motor com Encoder Óptico 180. Se tiver um mBot mais antigo, pode precisar de um adaptador ou de um motor diferente. Verifique sempre o número do modelo antes de encomendar para evitar uma compra desperdiçada.
- Desligue e desconecte: Desligue o mBot2 e desconecte a bateria para evitar movimento acidental ou curtos-circuitos enquanto trabalha no motor. Trabalhar num robô ligado pode causar movimento inesperado e danificar a placa de controlo.
- Remova o motor antigo: Desaperte os parafusos de montagem e puxe suavemente o motor padrão para longe da caixa de engrenagens ou do conjunto da roda. Guarde os parafusos num local seguro. Não force o motor para fora; se ficar preso, verifique se há parafusos ou clipes escondidos.
- Instale o novo motor com encoder: Alinhe o eixo do motor com a caixa de engrenagens ou a roda e pressione-o no lugar. Fixe-o com os mesmos parafusos, apertando-os uniformemente. Um motor apertado de forma desigual pode causar vibrações e afetar as leituras do encoder.
- Reconecte e teste: Reconecte a bateria e execute um programa de teste simples que mova o robô para a frente durante um tempo ou distância definidos. Observe se ele viaja em linha reta e para com precisão. Se o robô se desviar ou ultrapassar, pode ser necessário ajustar os valores de PID no seu código.
Factos do Produto
-
Motor com Encoder Óptico 180 para mBot2: O Motor com Encoder Óptico 180 para mBot2 possui um encoder óptico que permite um controlo preciso através de cálculos PID e PWM. Isto significa que o seu robô pode manter uma velocidade e distância definidas, o que é crítico para movimentos consistentes e repetíveis em competições e desafios de sala de aula.
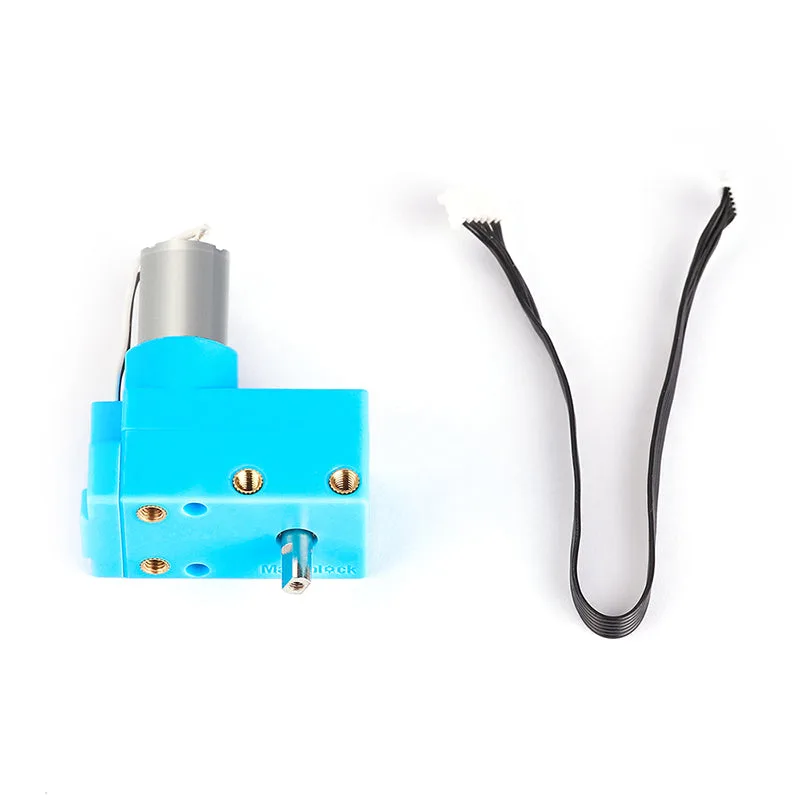
Motor com Encoder Óptico 180 para mBot2
-
Motor com Encoder Óptico 180 para mBot2: Oferece instalação flexível e pode operar diretamente rodas dentadas, engrenagens, correias síncronas, pneus de borracha e lagartas. Pode usar o mesmo motor em diferentes construções de robôs ou sistemas de transmissão, tornando-o um investimento versátil para uma sala de aula ou makerspace.