Porquê combinar um Battery Shield e um Motor Shield num Wemos D1 Mini?
Combinar o Wemos D1 Mini Lithium Battery Charging Shield com o AT8870 Motor Shield permite construir um controlador de motor compacto e alimentado por bateria que comunica via I2C. Esta combinação é ideal para robôs portáteis, pequenos projetos de automação ou qualquer aplicação onde seja necessário acionar dois motores DC sem estar ligado a uma tomada.
O battery shield fornece uma alimentação regulada de 5V a partir de uma célula de lítio de 3.7V, enquanto o motor shield lida com a tensão e corrente mais elevadas necessárias para os motores. O Wemos D1 Mini fica no meio, executando o seu código e coordenando comandos I2C.
O que precisa de saber sobre a alimentação
O Wemos D1 Mini Lithium Battery Charging Shield aceita uma entrada micro USB a 5V (máx. 1A) e usa um conversor DC-DC integrado para elevar a tensão da bateria de lítio de 3.7V para uma saída estável de 5V. Este barramento de 5V alimenta o próprio Wemos D1 Mini.
O AT8870 Motor Shield requer uma alimentação de motor separada (VM) com uma gama de tensão específica. Esta tensão não é fornecida pelo battery shield, por isso tem de ligar uma fonte de alimentação externa aos terminais VM e GND no motor shield. O motor shield pode fornecer até 2A médios (3.6A de pico) por canal. Siga as instruções do produto fornecidas para a gama de tensão correta.
Resumindo: o battery shield alimenta a lógica do Wemos D1 Mini, e uma alimentação separada alimenta os motores. Não tente alimentar o motor shield a partir da saída de 5V do battery shield.
Especificações principais de relance
-
Wemos D1 mini/Pro Shield Lithium Battery Charging Board V1.1.0: Entrada: Micro USB, 5V (máx. 1A); saída: 5V de bateria de lítio 3.7V via conversor DC-DC. Isto indica que o battery shield só pode fornecer 5V até 1A—suficiente para o Wemos D1 Mini, mas não para cargas de motor.
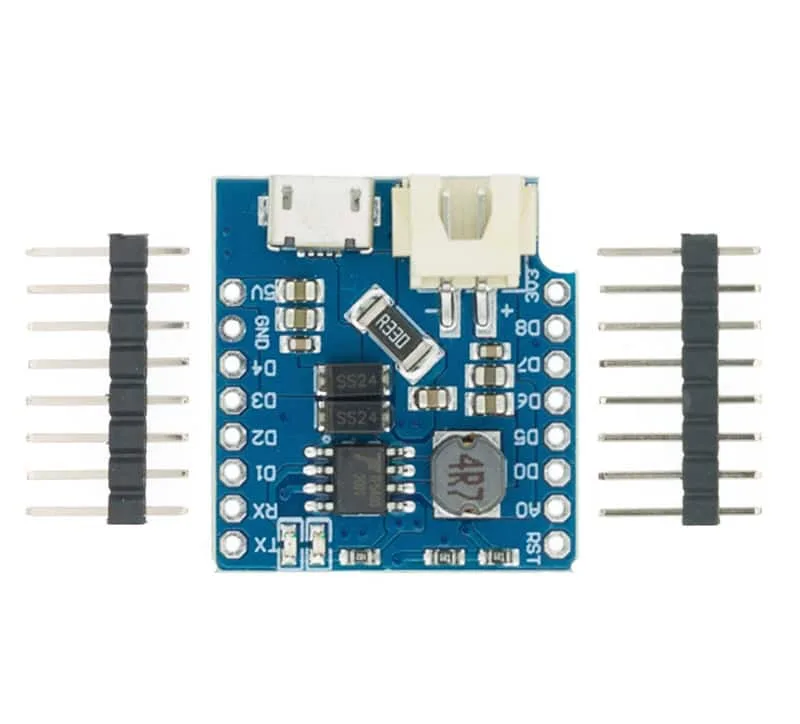
Wemos D1 mini/Pro Shield Lithium Battery Charging Board V1.1.0
-
AT8870 Motor Shield v1.0.0 para Wemos D1 mini I2C Dual Motor: Tensão de alimentação do motor: VM = 6.5–38 VCC; corrente de saída: 2A média / 3.6A de pico por canal. Precisa de uma bateria ou fonte de alimentação separada dentro desta gama de tensão para acionar os motores. A interface I2C do shield reduz a cablagem a apenas quatro pinos.
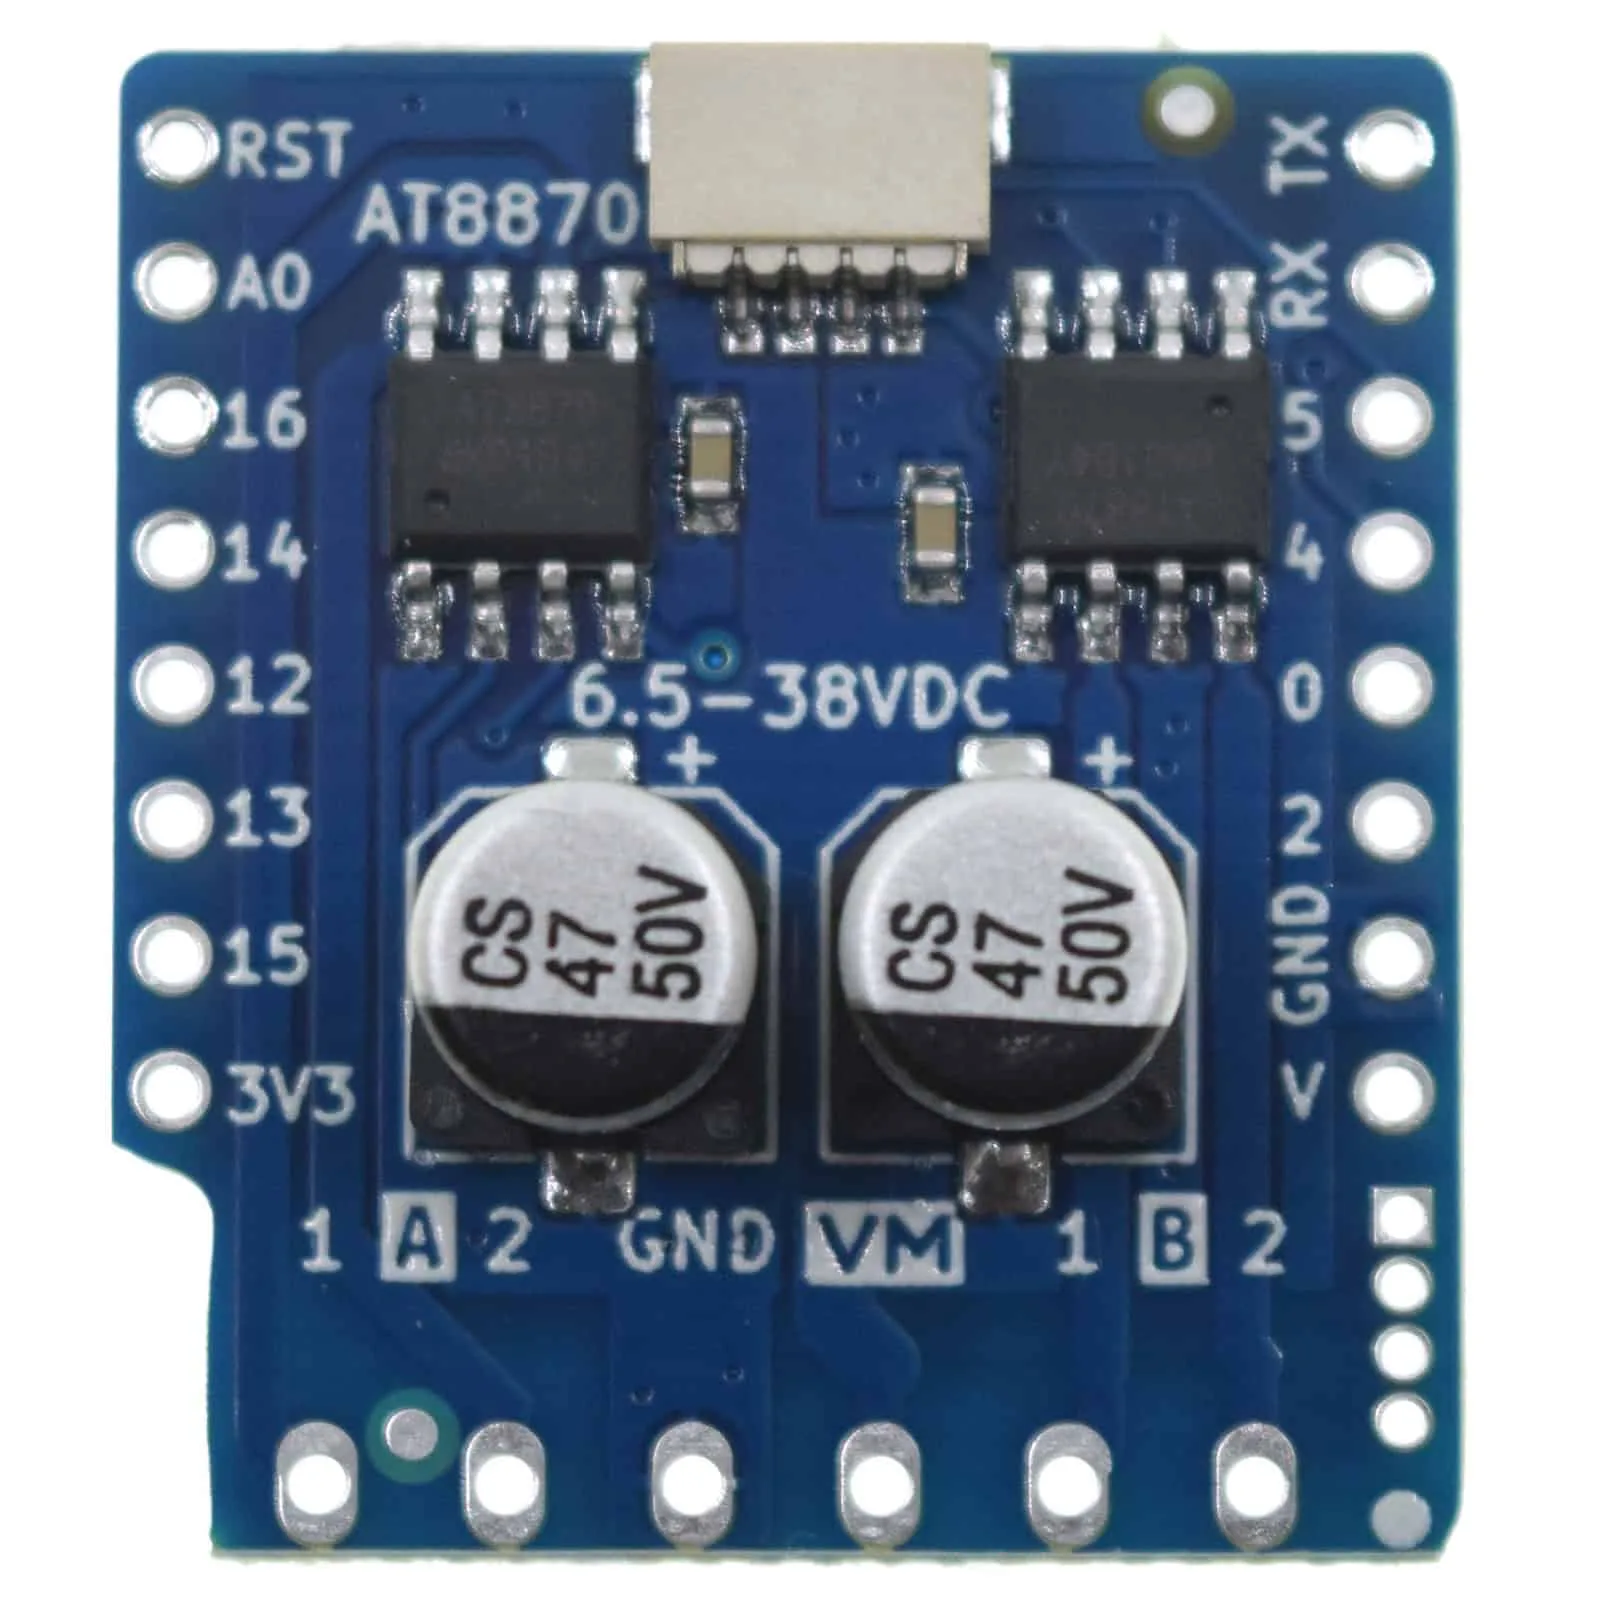
AT8870 Motor Shield v1.0.0 para Wemos D1 mini I2C Dual Motor
Passo a passo: Empilhar e ligar a combinação
Os passos seguintes assumem que tem um Wemos D1 Mini, o battery shield de carregamento de lítio, o AT8870 motor shield, uma bateria de lítio de 3.7V e uma fonte de alimentação de motor adequada.
- 1. Empilhe os shields: Coloque o Wemos D1 Mini no battery shield de carregamento (o que tem o micro USB e o conector da bateria). Depois, empilhe o AT8870 motor shield por cima. Os headers alinham-se verticalmente—certifique-se de que todos os pinos encaixam completamente.
- 2. Ligue a bateria: Ligue uma bateria de lítio de 3.7V ao conector JST no battery shield. O LED vermelho indicará o carregamento quando a alimentação USB estiver presente.
- 3. Ligue a alimentação do motor: Ligue a sua fonte externa aos terminais VM (+) e GND (–) no motor shield. Não exceda a tensão especificada nas instruções do produto.
- 4. Ligue os motores: Ligue o Motor A ao terminal 1-A-2 e o Motor B ao terminal 2-B-1 no motor shield.
- 5. Ligue e teste: Ligue um cabo micro USB ao battery shield para alimentar o Wemos D1 Mini. O motor shield será alimentado pela fonte externa. Carregue um sketch de controlo de motor I2C para verificar o funcionamento.
Comunicação I2C e configuração da biblioteca
O AT8870 Motor Shield usa a porta LOLIN I2C, por isso controla-o através do barramento I2C (pinos SDA e SCL no Wemos D1 Mini). A biblioteca oficial do Arduino está disponível no repositório GitHub vinculado (consulte os detalhes do produto).
No seu sketch, inclua a biblioteca, inicialize o objeto do motor I2C e use funções como motor.drive() para definir a velocidade e direção. O shield suporta modos CW/CCW, travão curto e paragem—não são necessários pinos PWM.
Considerações práticas
O conector J2 do battery shield permite monitorizar a tensão da bateria através do pino A0—útil para avisos de bateria fraca no seu código. O jumper J1 seleciona a corrente de carregamento máxima (0.5A ou 1A).
O motor shield inclui 2x pinos 8P e 1x header de pino 6P de 3.5mm na embalagem. Poderá ter de soldar estes headers se não estiverem pré-montados.
Lembre-se: as informações fornecidas não incluem tempos de carregamento específicos ou detalhes de proteção da bateria. Use uma célula de lítio protegida e siga as práticas de segurança padrão para Li-ion.