快速解答
大多數 Engino Mini ERP 2.0 設定問題來自三個方面:控制器未在應用程式中配對、模型接線到錯誤的連接埠,或程式缺少停止或等待區塊。請依序檢查這些項目,然後再修改任何程式碼。如果在更換新電池並徹底重新安裝後,套件仍無法連線,請將其視為硬體或相容性限制,而非程式碼錯誤。
在開始組裝前先配對控制器
Mini ERP 2.0 控制器使用藍牙和 Engino 的 KEIRO 環境,因此應用程式必須先偵測到控制器,程式才能運作。先開啟控制器,等待其指示燈穩定,然後開啟應用程式並連線。如果您先開啟應用程式,它可能會掃描不到控制器並回報未發現任何裝置。
設定時,請將控制器和執行應用程式的裝置保持在幾英尺內,並關閉其他佔用藍牙連線的應用程式。如果配對失敗兩次,請從裝置的藍牙清單中移除控制器,重新啟動平板電腦或手機,然後從應用程式內部(而非系統設定)再次配對。
將每個插頭對應到其標示的連接埠
機器人抖動或保持靜止,通常是因為馬達或感測器插錯了連接埠。控制器需要特定的輸入和輸出,交換兩條線會產生看起來像軟體錯誤的行為。請根據實體連接埠重新檢查組裝說明,而不是根據您的記憶。
請在模型斷電狀態下進行此檢查。重新插緊每個連接器直到發出喀噠聲,然後開機並執行單一馬達測試區塊。一個正常運作的輸出即可確認控制器和應用程式正在通訊;之後再加入感測器。
分層建構程式,不要一次全部完成
初學者經常編寫整個程式,執行後卻什麼也沒看到。相反地,從一個動作區塊開始,執行它,確認動作無誤。加入一個等待,再次執行。最後再加入感測器條件。
KEIRO 環境包含即時讀數、ERP 模擬器和拖放式動作區塊,因此您可以在將邏輯傳送到機器人之前先在螢幕上測試。使用模擬器確認順序,然後上傳並觀察真實模型。
修正觸發過早或從未觸發的感測器邏輯
IF 和 WHILE 陳述式的行為不同。IF 區塊檢查一次然後繼續;WHILE 區塊會重複執行直到條件改變。如果您的機器人只反應一次然後忽略感測器,您可能使用了 IF,但任務需要的是迴圈。
邏輯閘增加了第二層。AND 閘需要兩個條件都為真,而 OR 閘只需要一個條件為真。如果機器人在錯誤的線條處停止,請先在即時檢視中分別測試每個感測器讀數,然後再組合它們。這也是 Mini ERP 2.0 從手動程式設計和流程圖進展到基於感測器的邏輯時,其價值所在:早期的練習教導您在加入邏輯閘之前先追蹤流程。
當問題出在套件本身,而非程式碼
如果控制器在裝入新電池後無法開機,或者在第二台裝置上乾淨重新安裝後應用程式從未列出它,請停止除錯程式。這指向控制器或您裝置的藍牙堆疊,而非您的程式區塊。
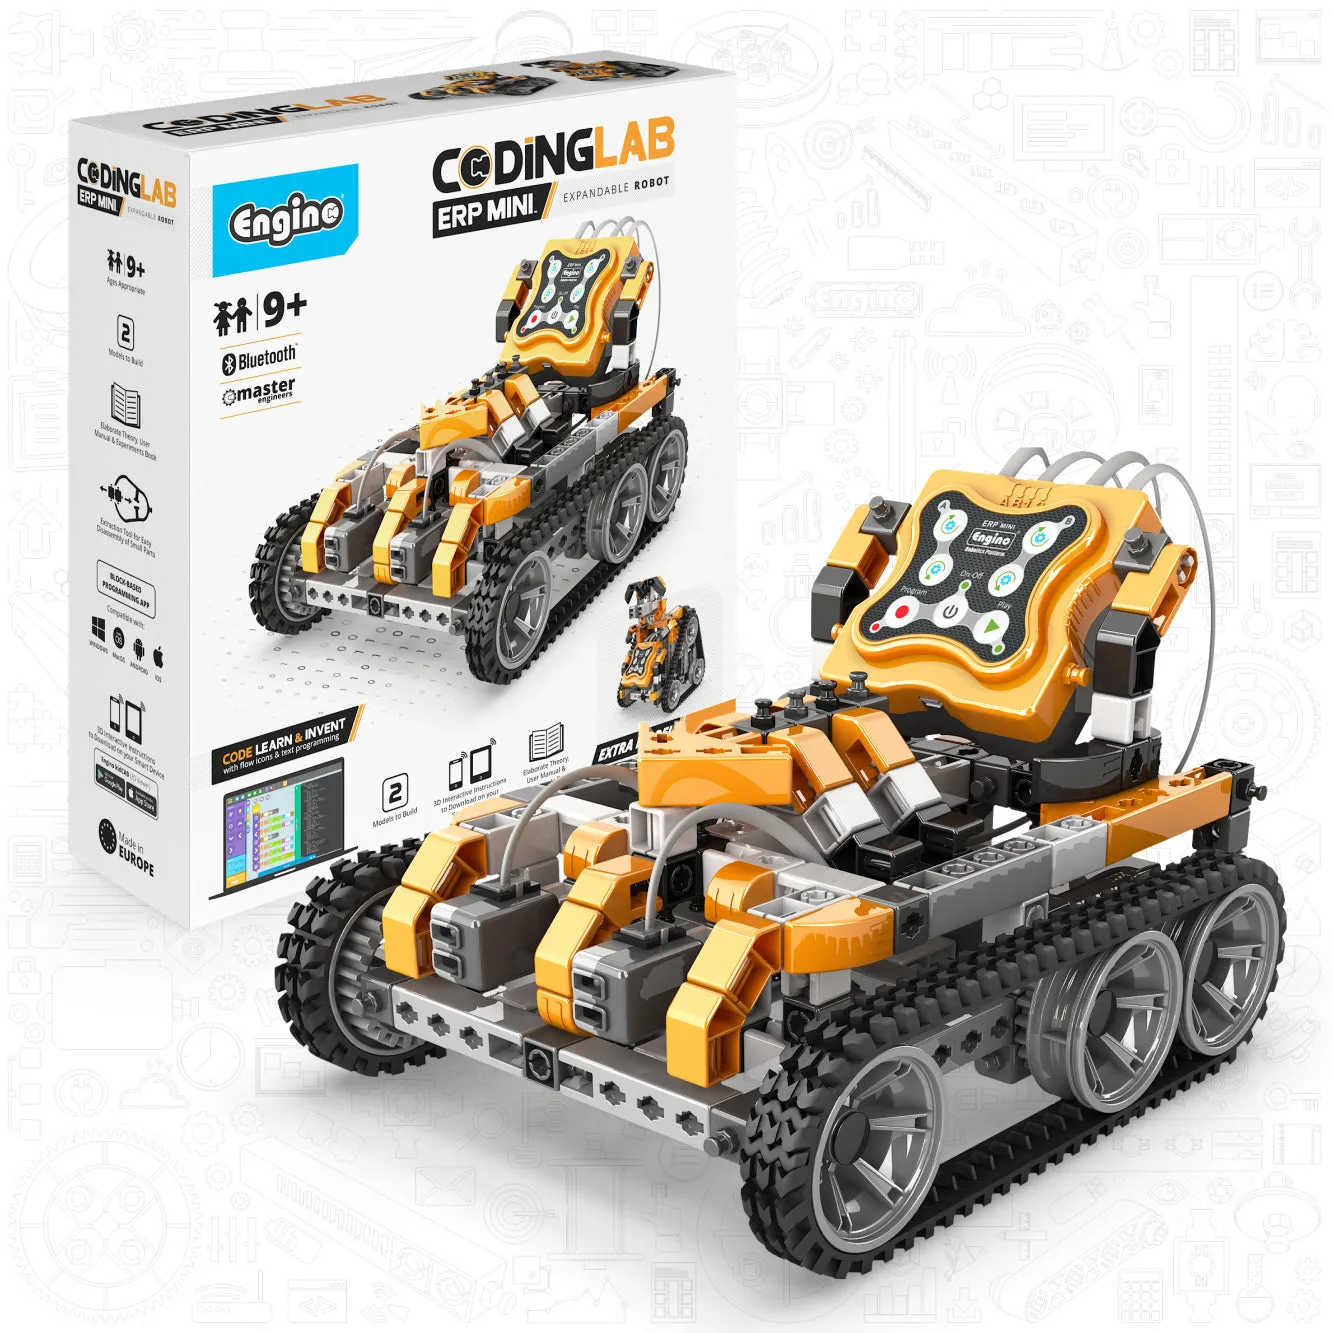
此時,請選擇不同的起點。Coding Lab- ERP MINI 套件使用相同的 ERP MINI 2.0 控制器和 KEIRO 軟體,但只建構兩個機器人模型,適合希望在挑戰更大的模型庫之前更快獲得成功的孩子。兩個套件都沒有列出有線連線選項,因此如果您的平板電腦藍牙不可靠,請在購買前做好規劃。
設定症狀診斷
- 應用程式永遠找不到控制器: 控制器通常處於關閉狀態、超出範圍,或仍與其他裝置配對。先開啟控制器,將其帶到幾英尺內,並從裝置的藍牙清單中移除舊的配對。 如果在重新安裝後在第二台裝置上仍然失敗,請停止並將其視為硬體或藍牙問題。
- 機器人會動但忽略感測器: IF 區塊只檢查一次,因此單次傳遞看起來像是感測器故障。當機器人必須持續反應時,請改用 WHILE 迴圈,並先在即時檢視中確認讀數。 在加入 AND 或 OR 閘之前,先一次測試一個感測器。
- 馬達轉動方向錯誤: 線路插錯連接埠或區塊的方向設定反了。在斷電狀態下重新插緊連接器,然後在動作區塊中翻轉方向。 如果更換連接埠沒有改變任何情況,請根據說明書重新檢查組裝。
- 完全沒有動作: 程式可能缺少起始條件,或等待時間不足以讓馬達動作。單獨執行一個馬達區塊以確認整個鏈路正常運作。 如果一個區塊可以運作,但完整程式不行,則問題出在順序上,而非硬體。
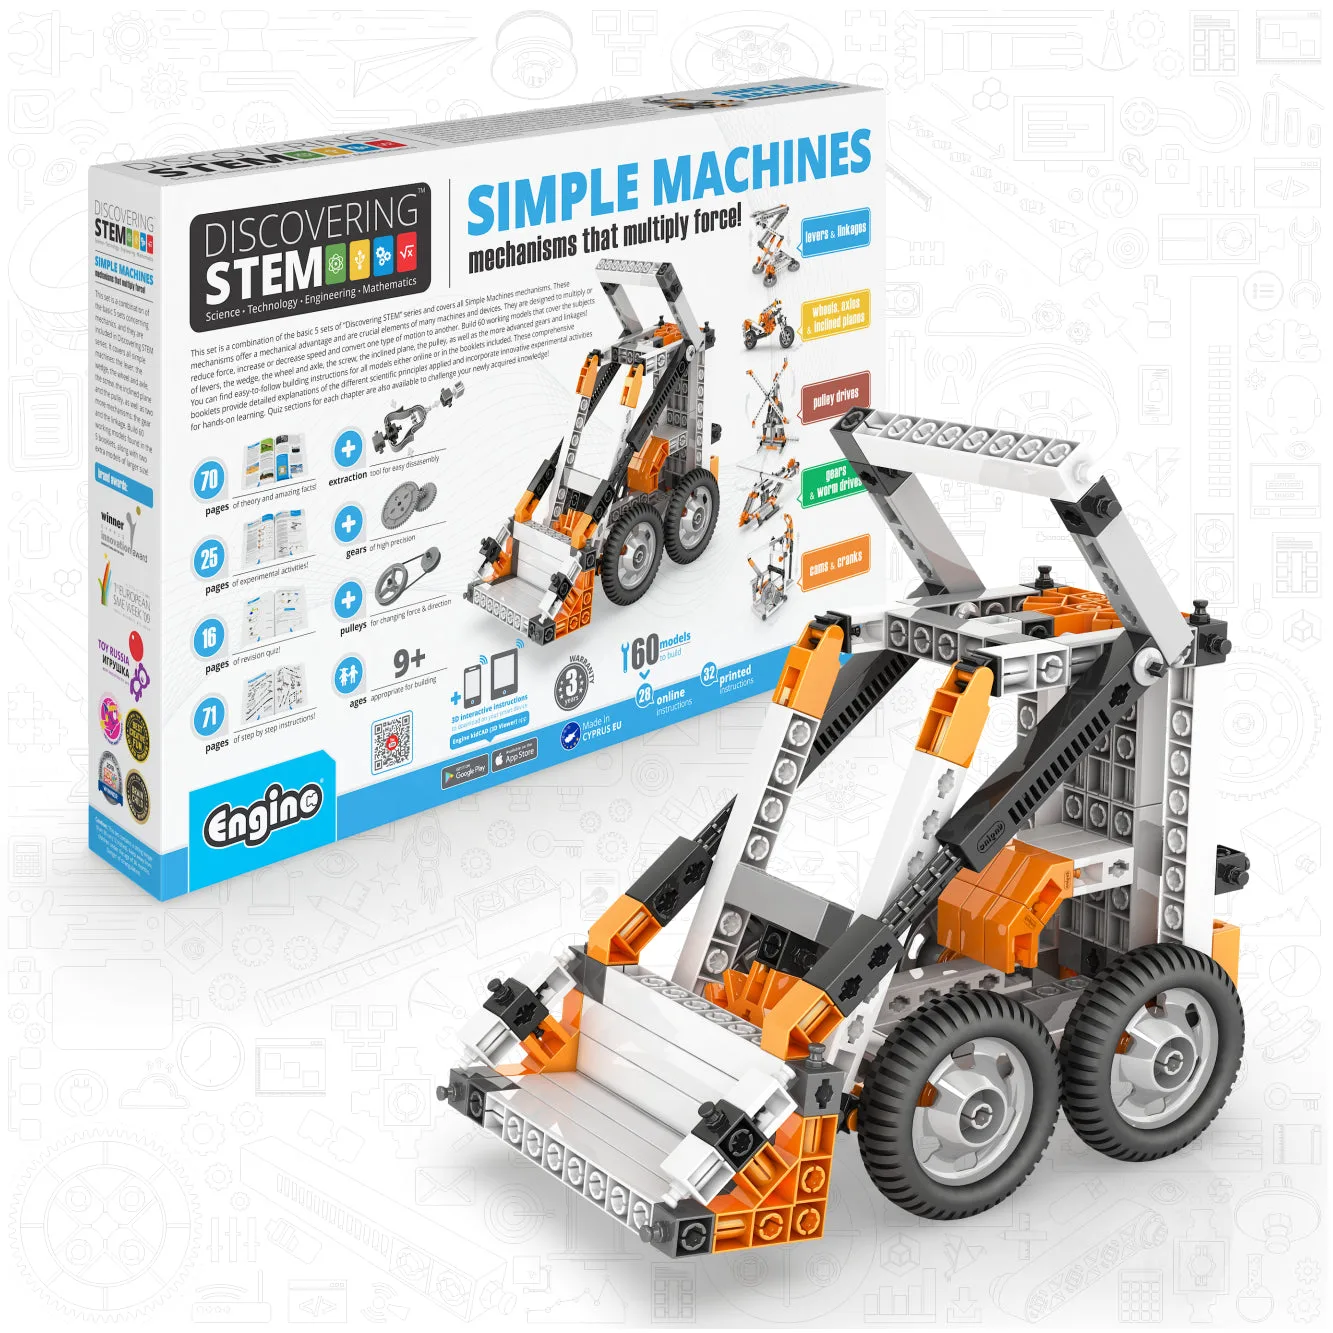
- 設定持續失敗兩小時後: 停止故障排除並更換入門點。一個雙模型套件可減少組裝時間,而一個非程式設計的 Simple Machines 套件則完全不需要使用應用程式。 現在選擇較簡單的路徑,當您的孩子準備好時,再回到完整的 Mini ERP 2.0 模型庫。
影響設定的套件事實
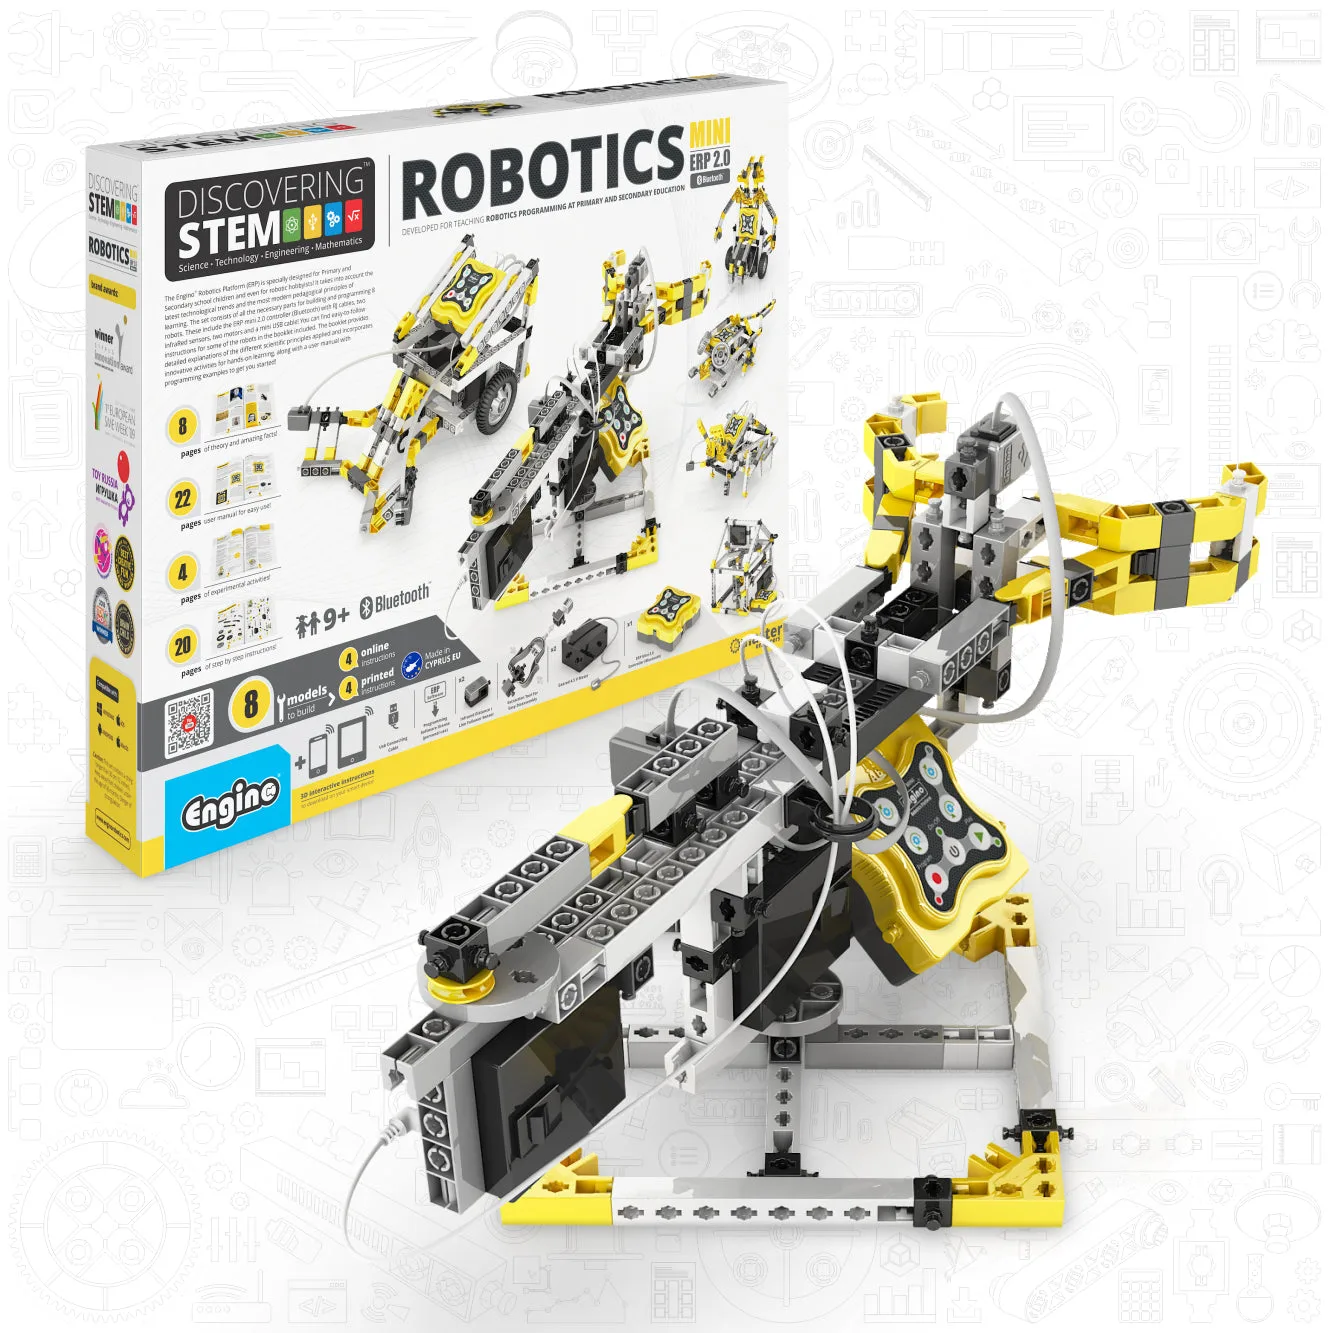
- Engino Discovering STEM Robotics Set: Mini ERP 2.0 Build & Program Robots with Coding for Kids Ages 9+ (8 Models to Build): Mini ERP 2.0 套件涵蓋輸入和輸出、手動程式設計、流程圖,然後是使用 IF/WHILE 陳述式和邏輯閘的感測器邏輯,並包含 8 個可建構的模型。這個進階順序告訴您預期的順序:先讓一個輸出正常運作,然後加入感測器,最後加入邏輯閘。跳過步驟直接使用邏輯閘是第一個程式失敗最常見的原因。
- Engino Coding Lab- ERP MINI, STEM Robotics Kit for Kids Ages 9+ (2 Robot Models to Build): Coding Lab- ERP MINI 套件使用 ERP MINI 2.0 控制器,搭配藍牙和 KEIRO 軟體,並可建構 2 個機器人模型。較少的模型意味著在第一次成功執行程式之前,組裝時間更短,這有助於您的孩子在長時間組裝過程中保持興趣。
- Engino Simple Machines Set, Building Kit for Young Inventors, STEM Projects for Kids Ages 9+: Simple Machines 套件涵蓋槓桿和連桿、輪子、車軸和斜面,以及滑輪驅動,包括活動滑輪。如果您的孩子還沒有準備好進行藍牙配對和程式區塊,這個套件可以教導機器人背後的機械思維,而無需任何應用程式設定。