快速解答
RC Smart Robot 3in1 的大多數建構問題來自不正確的接線、鬆動的連接或齒輪對齊不當。請先檢查馬達極性,然後在測試程式之前確認齒輪嚙合。
常見的接線陷阱
3in1 套件使用一個帶有標籤端子簡單的控制板,但小型連接引腳可能難以完全插入。部分插入的接線會導致馬達或感測器行為間歇性。
如果您的機器人只朝一個方向移動或抖動,馬達接線可能反了。紅色接正極,黑色接負極是標準做法,但請再次確認您板上的標記。
齒輪卡住 vs. 馬達故障
發出磨損聲或無動作通常指向齒輪嚙合問題,而非馬達故障。塑膠齒輪可能被過度鎖緊,導致卡住。稍微鬆開螺絲以允許自由旋轉。
此套件中真正的馬達故障很少見。在假設馬達有缺陷之前,直接用電池包測試它,確認它是否旋轉。
程式錯誤
包含的遙控器使用簡單的序列來執行移動指令。如果機器人沒有回應,遙控器可能需要更換電池或重新配對(將兩個裝置重新開機)。
有些使用者覺得手冊中的程式範例不清楚。關鍵是遵循每個指令的準確時間——太快會導致控制板跳過指令。
診斷指南
- 症狀:機器人開機後不移動: 可能原因:電池包未連接或開關關閉。糾正措施:確認電池包已插入控制板,且開關設定為 ON。如果仍然無動作,直接用 3V 電池測試馬達。 如果馬達在直接供電下旋轉,問題在於控制板或接線。
- 症狀:機器人只朝一個方向移動或抖動: 可能原因:馬達接線反了或連接鬆動。糾正措施:交換受影響馬達端子上的兩條接線。確保連接器完全卡入到位。 如果交換接線沒有解決問題,請停止並在更換零件之前檢查齒輪卡住。
- 症狀:遙控器無效: 可能原因:遙控器未配對或電池耗盡。糾正措施:在遙控器中插入新電池。關閉機器人,然後在按住任何遙控器按鈕的同時重新開機。按住 3 秒。 如果配對失敗,請嘗試一組不同的遙控器電池。如果仍然沒有回應,遙控器可能故障——請聯絡支援。
- 症狀:齒輪磨損或機器人抖動: 可能原因:齒輪箱螺絲過度鎖緊或齒輪齒對齊不當。糾正措施:將齒輪箱螺絲鬆開四分之一圈。檢查齒輪是否在沒有強迫的情況下嚙合。 如果鬆開後仍然磨損,請檢查是否有破損的齒輪齒。如果損壞,更換齒輪。
產品事實
-
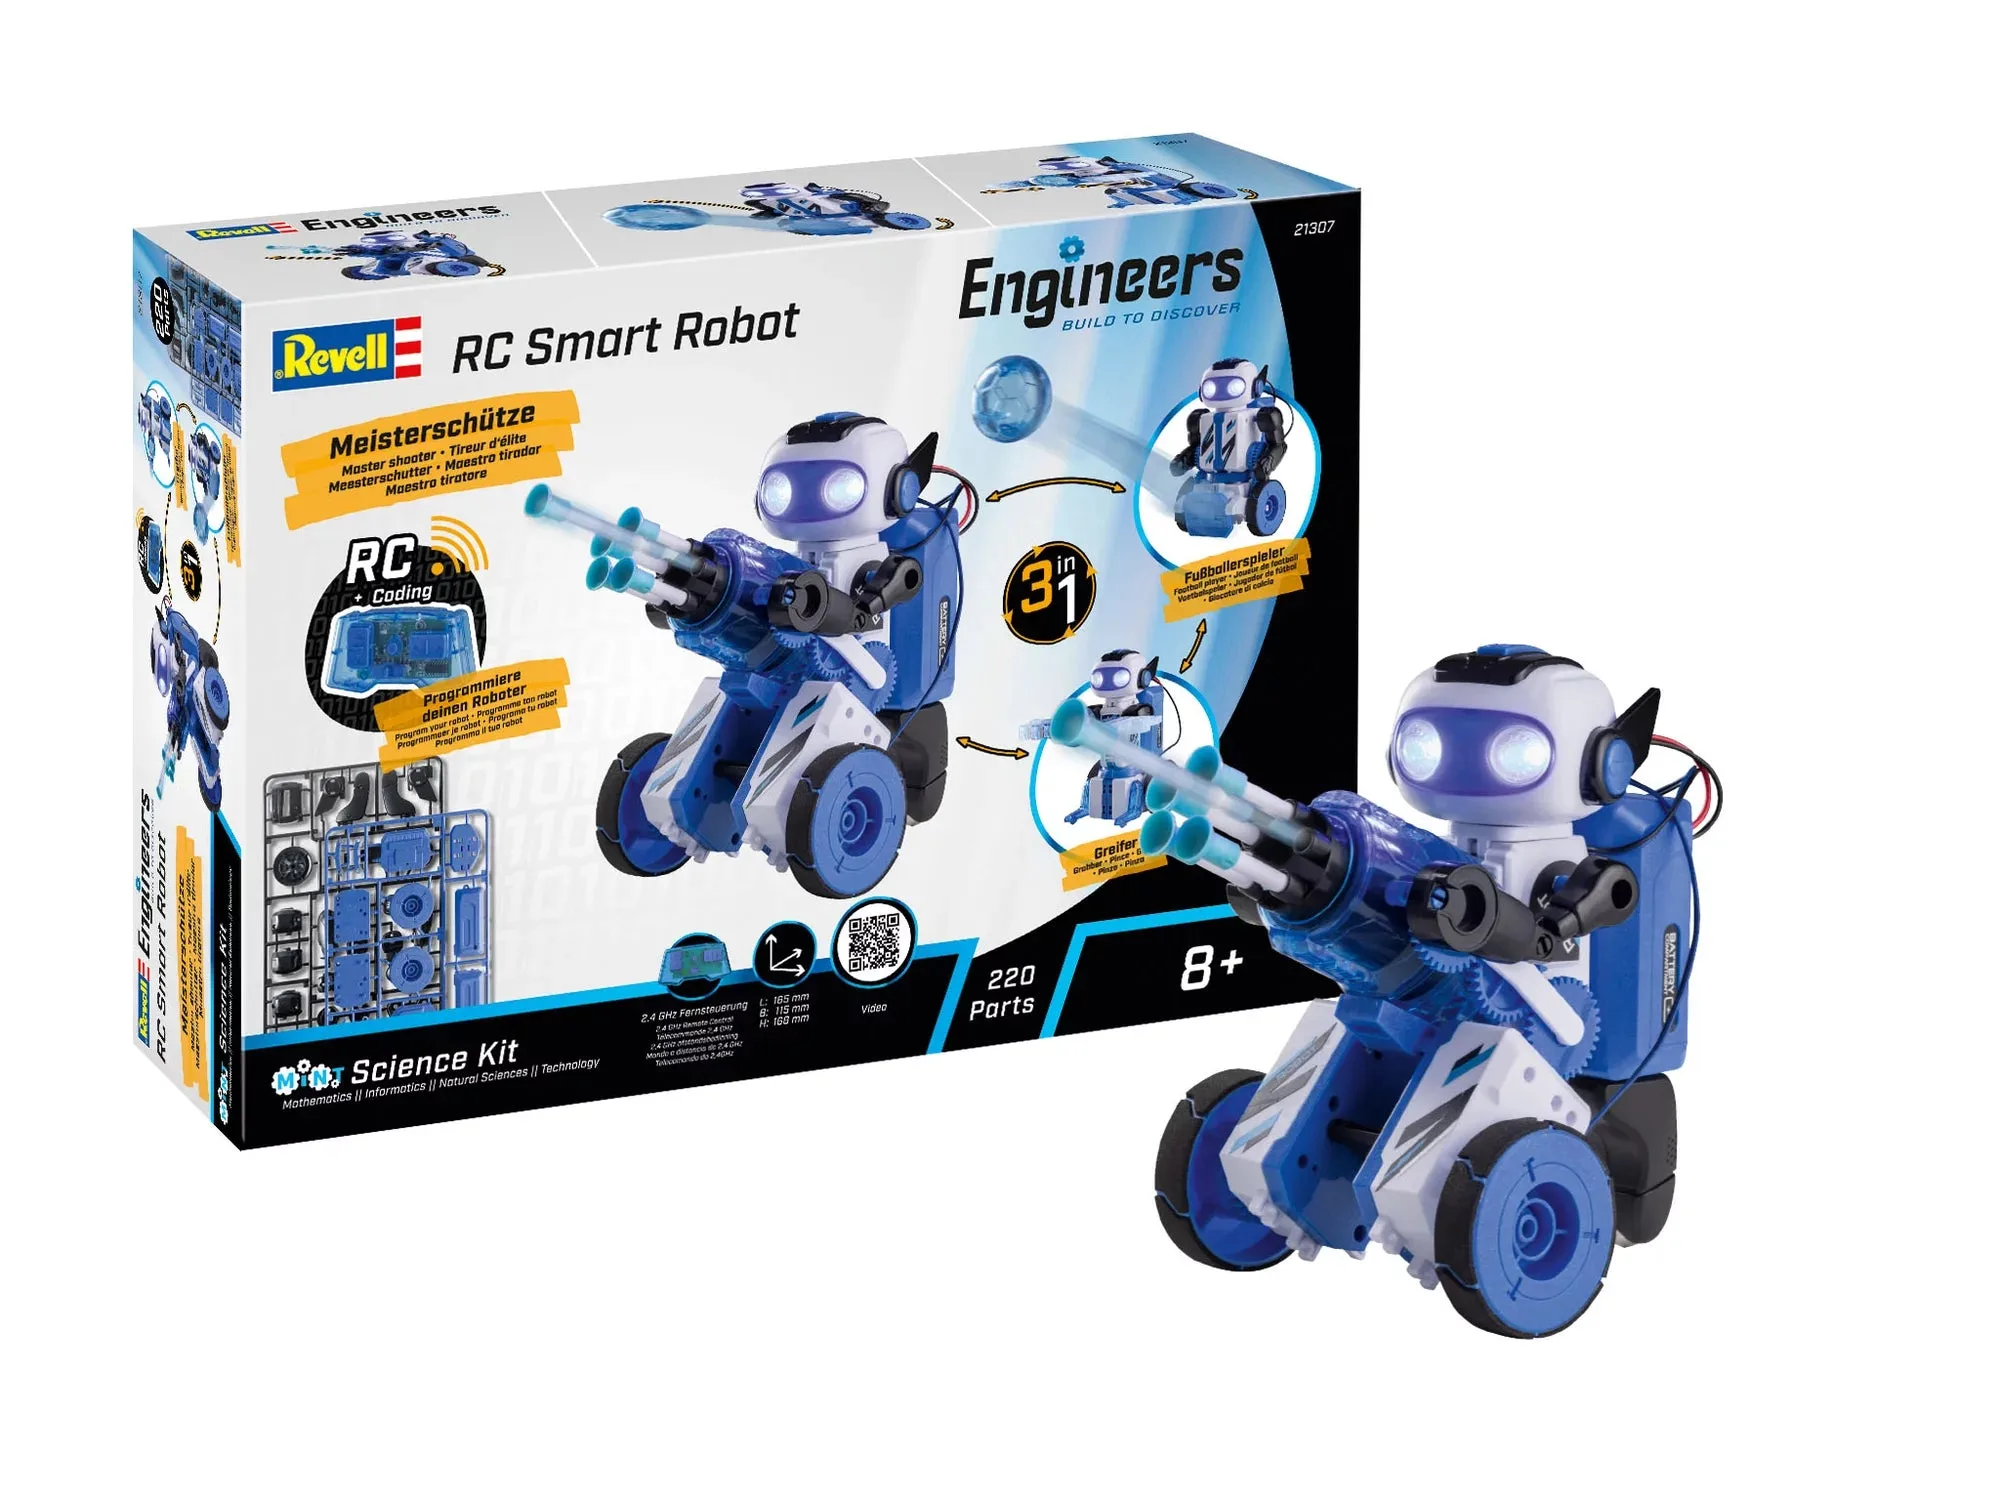
RC Smart Robot 3in1: RC Smart Robot 3in1 是一個結合動作、學習樂趣和技術理解的機器人套件。其模組化設計意味著大多數故障排除集中在相同的少數連接點上,使修復可預測。
RC Smart Robot 3in1