快速解答
當您需要毫米級讀數、快速更新以及對柔軟或傾斜目標的可靠效能時,請選擇 VL53L0X 飛行時間感測器。當您需要在較長距離內測量寬廣區域或偵測透明物體,且預算非常有限時,請選擇 HC-SR04 超音波模組。對於大多數室內 Arduino 專案而言,VL53L0X 是更全面的選擇。
兩種感測器測量距離的方式有何不同
VL53L0X 是一種飛行時間 (ToF) 感測器。它發出不可見雷射光,並測量光線反射回來的時間。由於光速極快,該感測器使用精確計時來計算距離。HC-SR04 是一種超音波感測器。它發出高頻聲波並測量回聲返回的時間。聲速遠慢於光速,這使得計時更容易,但也帶來了不同的取捨。
準確度與目標材質
VL53L0X 在大多數表面上都能提供一致的讀數,包括布料、暗色物體以及會吸收或散射聲波的傾斜目標。其短距離內的準確度通常在幾毫米內。HC-SR04 在處理柔軟材質(如窗簾或泡棉)時可能會有困難,因為它們會吸收聲波,並且可能錯過將回聲反射遠離接收器的傾斜表面。對於這些目標,VL53L0X 是更可靠的選擇。
速度與視野
VL53L0X 更新非常快,通常低於 30 毫秒,適合快速機器人或手勢偵測。其雷射光束很窄,因此測量一個小點。HC-SR04 具有寬廣的波束角,覆蓋較大區域,但更新較慢,每次讀取通常約為 50 到 60 毫秒。如果您需要快速掃描寬廣區域,HC-SR04 可以偵測到狹窄雷射可能錯過的側邊物體。
接線與函式庫支援
VL53L0X 使用 I2C,只需兩條信號線和電源。它可搭配 Arduino 的 VL53L0X 函式庫使用。HC-SR04 使用單獨的觸發和回聲接腳,因此需要兩個數位接腳和像 NewPing 這樣的函式庫。兩者都易於接線,但 I2C 允許您與其他感測器共享匯流排,這可以簡化複雜的建置。
取捨一覽
- VL53L0X 準確度 vs 成本: VL53L0X 提供毫米級準確度和快速更新,但成本高於 HC-SR04。其最大範圍也較短,在理想條件下通常約為 2 公尺。 最適合每個毫米都至關重要的精密任務。
- HC-SR04 範圍 vs 目標限制: HC-SR04 可測量高達 4 公尺,且非常便宜,但在處理柔軟、傾斜或非常小的目標時會有困難,且更新速率較慢。 最適合預算有限、目標為清晰硬物且距離較長的專案。
- 視野與干擾: HC-SR04 的寬廣波束可以偵測到視線之外的物體,這對碰撞避免很有用,但在雜亂空間中可能導致錯誤讀數。VL53L0X 的狹窄波束更精確,但可能錯過側邊的物體。 根據您的環境匹配波束寬度:狹窄波束用於精確點檢查,寬廣波束用於一般存在偵測。
關鍵產品資訊
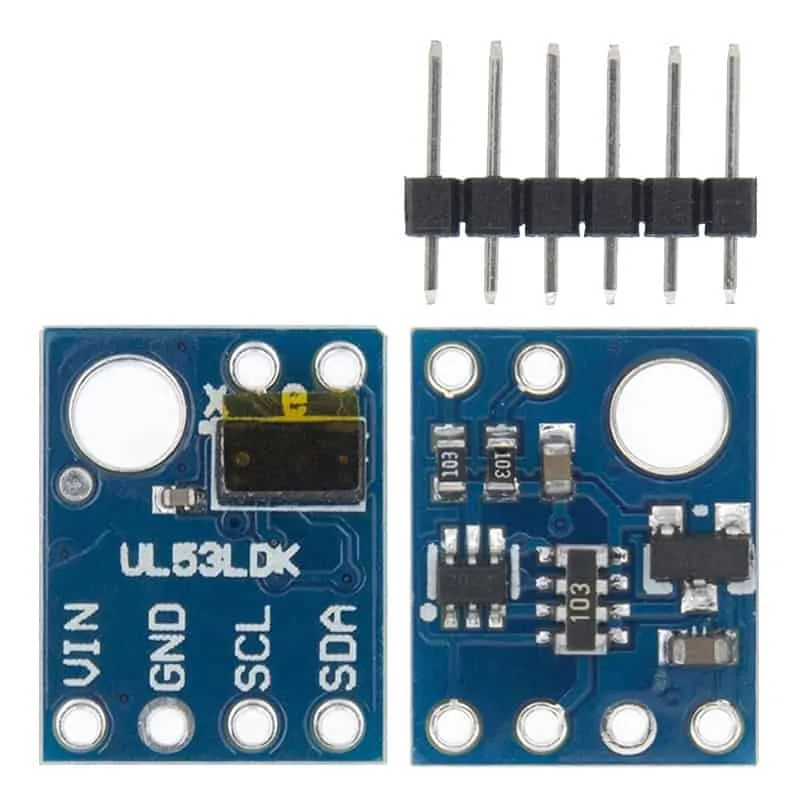
- 藍色 VL53L0X 飛行時間 (ToF) I2C IIC 雷射距離感測器板 (LIDAR): 藍色 VL53L0X 飛行時間 (ToF) I2C IIC 雷射距離感測器板 (LIDAR) 這是上述討論的 ToF 感測器。其 I2C 介面和較小的尺寸使其易於添加到需要精確、快速距離讀數的 Arduino 專案中。
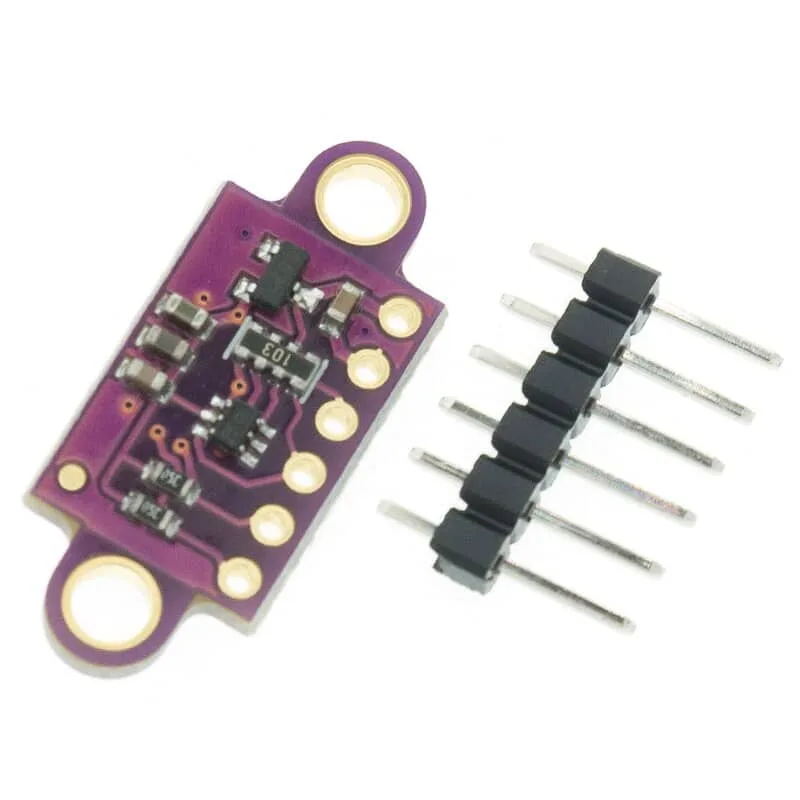
VL53L0X 飛行時間 (ToF) I2C IIC 雷射距離感測器板 (LIDAR)
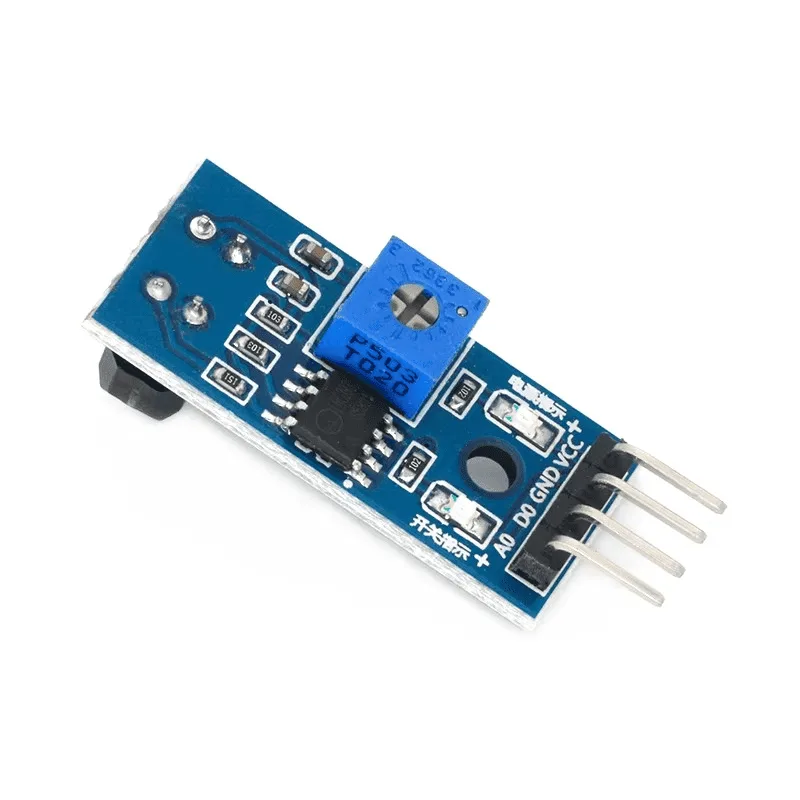
- TCRT5000 紅線反射感測器追蹤感測器: TCRT5000 紅線反射感測器追蹤感測器 一種用於非常短距離的不同感測方法。適用於線路跟隨或邊緣偵測,但當您需要釐米級距離測量時,不能替代任何一種距離感測器。
您應該選擇哪個感測器?
如果您需要以下條件,請選擇 VL53L0X:
- 用於機器人或手勢控制的毫米級準確度
- 在柔軟、暗色或傾斜表面上的可靠讀數
- 快速更新速率以實現反應靈敏的專案
- I2C 接線以節省接腳並與其他感測器共享匯流排
如果您需要以下條件,請選擇 HC-SR04:
- 在非常有限的預算下,長距離偵測可達 4 公尺
- 寬廣波束有助於進行廣域存在感測
- 簡單的觸發/回聲接線,無需 I2C 匯流排