為什麼要在 Wemos D1 Mini 上結合電池擴展板與馬達擴展板?
將 Wemos D1 Mini 鋰電池充電擴展板與 AT8870 馬達擴展板配對,讓您能打造一個緊湊、電池供電的馬達控制器,並透過 I2C 進行通訊。此組合非常適合可攜式機器人、小型自動化專案,或任何需要驅動兩個直流馬達而無需連接牆壁插座的應用。
電池擴展板從 3.7V 鋰電池提供穩壓的 5V 電源,而馬達擴展板則處理馬達所需較高的電壓與電流。Wemos D1 Mini 位於中間,執行您的程式碼並協調 I2C 指令。
關於電源您需要知道的事
Wemos D1 Mini 鋰電池充電擴展板接受 micro USB 輸入,電壓為 5V(最大 1A),並使用內建的 DC-DC 轉換器將 3.7V 鋰電池電壓升壓至穩定的 5V 輸出。此 5V 電源軌為 Wemos D1 Mini 本身供電。
AT8870 馬達擴展板需要一個特定電壓範圍的獨立馬達電源(VM)。此電壓並非由電池擴展板提供,因此您必須將外部電源連接到馬達擴展板上的 VM 和 GND 端子。馬達擴展板每個通道可提供高達 2A 平均電流(3.6A 峰值)。請遵循隨附的產品說明以了解正確的電壓範圍。
簡而言之:電池擴展板為 Wemos D1 Mini 邏輯供電,而馬達則由獨立電源供電。請勿嘗試從電池擴展板的 5V 輸出為馬達擴展板供電。
主要規格一覽
-
Wemos D1 mini/Pro 擴展板 鋰電池充電板 V1.1.0:輸入:Micro USB,5V(最大 1A);輸出:來自 3.7V 鋰電池經 DC-DC 轉換器提供 5V。這表示電池擴展板僅能提供 5V 最高 1A 的電流——足以供應 Wemos D1 Mini,但不足以驅動馬達負載。
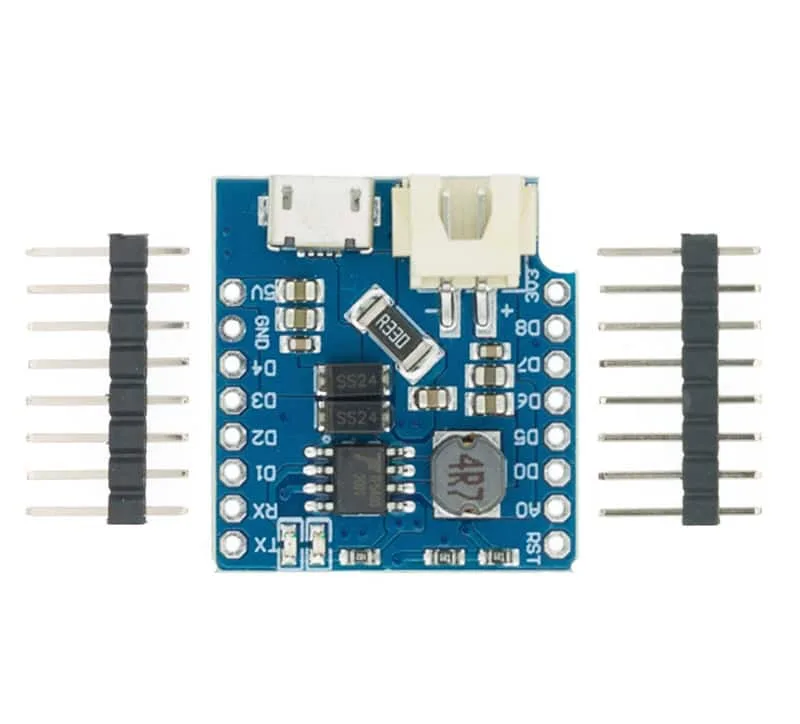
Wemos D1 mini/Pro 擴展板 鋰電池充電板 V1.1.0
-
AT8870 馬達擴展板 v1.0.0 for Wemos D1 mini I2C 雙馬達:馬達電源電壓:VM = 6.5–38 VDC;輸出電流:每個通道 2A 平均 / 3.6A 峰值。您需要一個在此電壓範圍內的獨立電池或電源來驅動馬達。擴展板的 I2C 介面將接線減少到僅四根針腳。
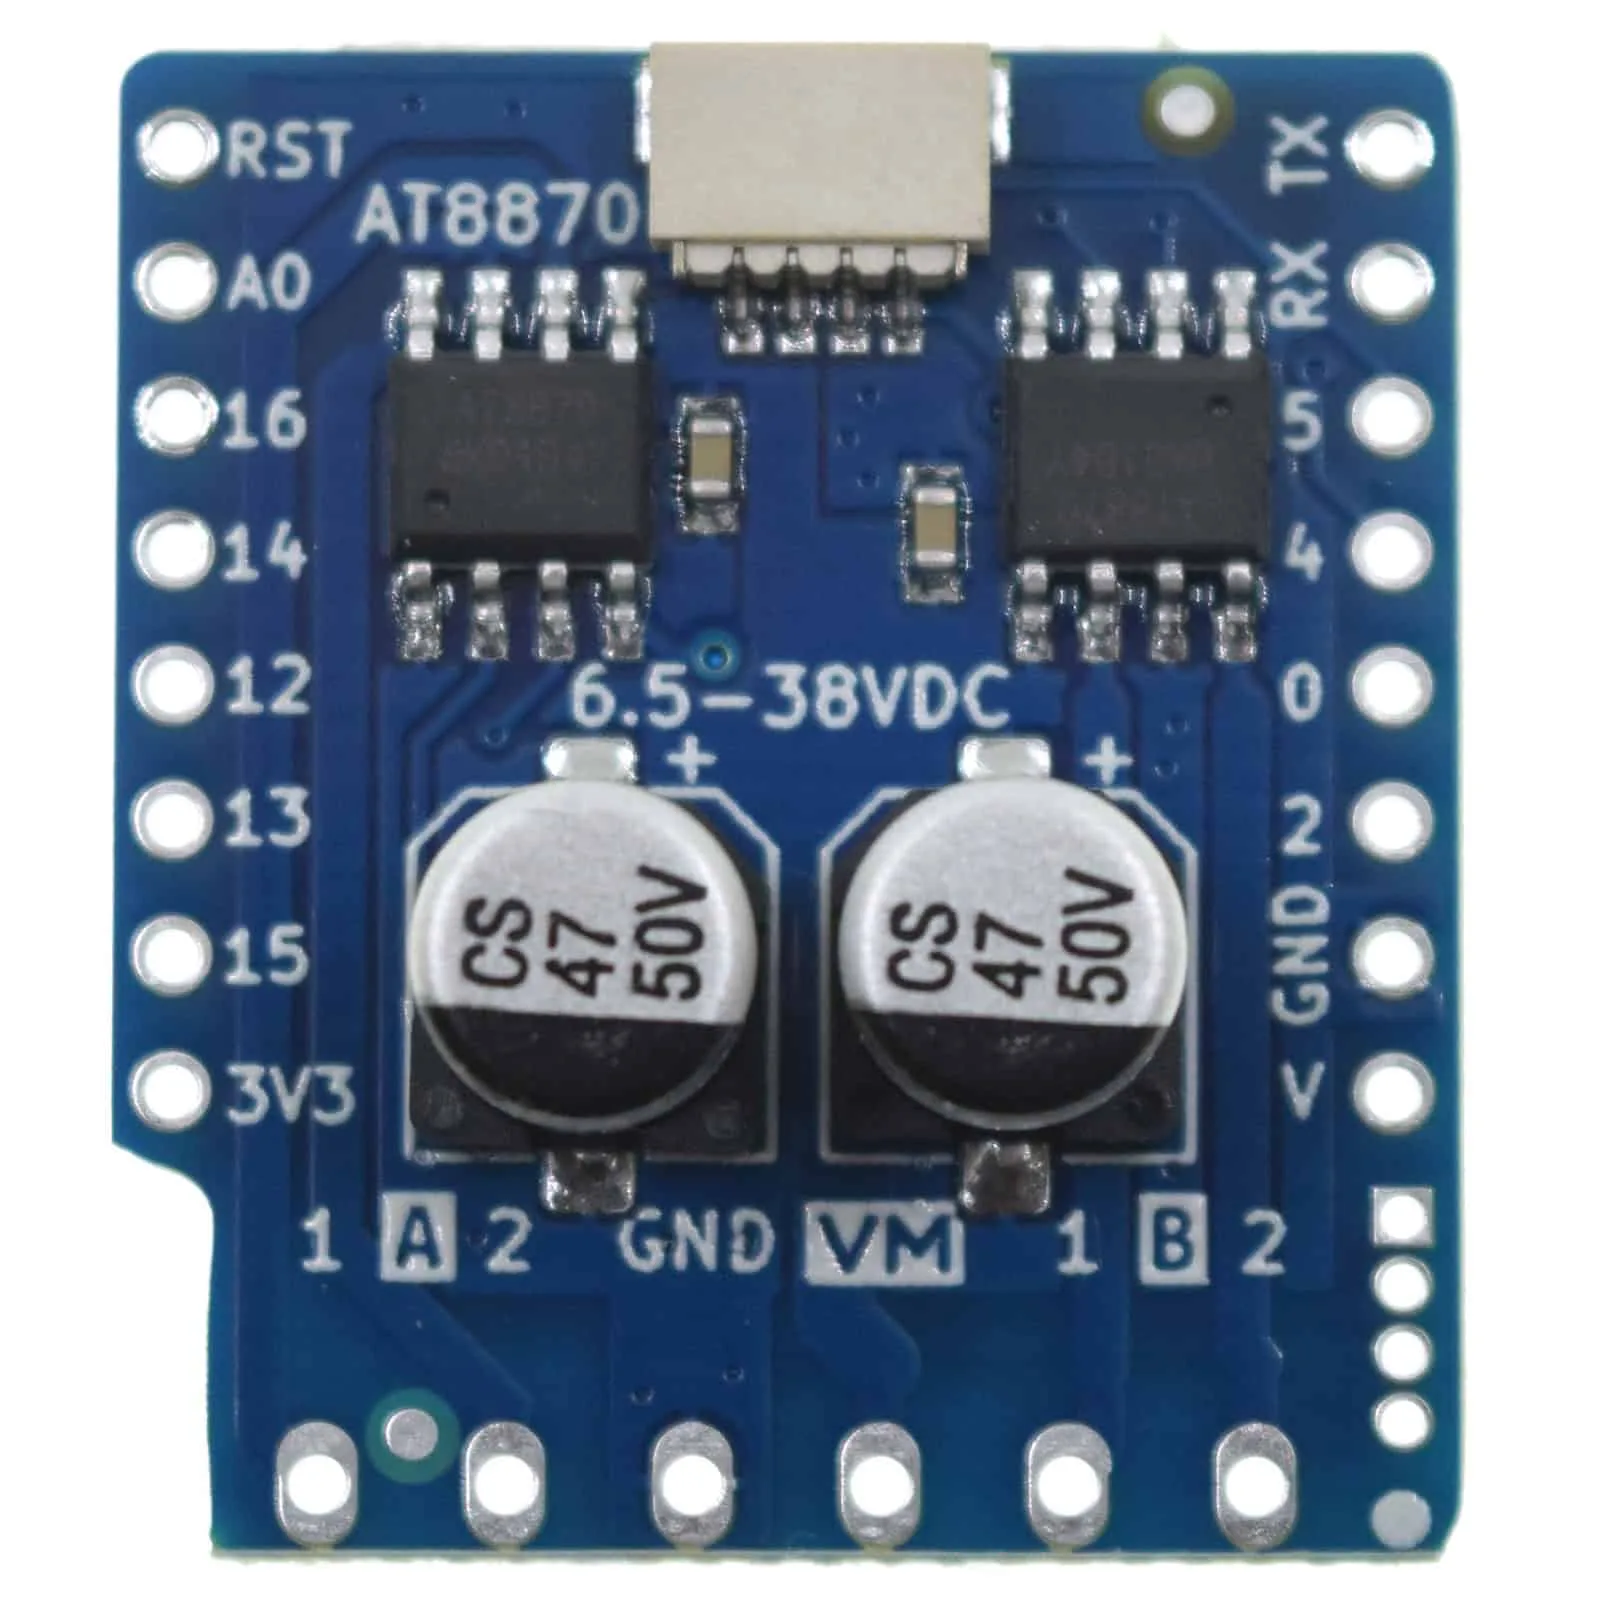
AT8870 馬達擴展板 v1.0.0 for Wemos D1 mini I2C 雙馬達
逐步操作:堆疊與接線組合
以下步驟假設您擁有 Wemos D1 Mini、鋰電池充電擴展板、AT8870 馬達擴展板、一顆 3.7V 鋰電池,以及一個合適的馬達電源。
- 1. 堆疊擴展板: 將 Wemos D1 Mini 放置在電池充電擴展板(帶有 micro USB 和電池連接器的那個)上。然後將 AT8870 馬達擴展板堆疊在上面。排針會垂直對齊——確保所有針腳完全嚙合。
- 2. 連接電池: 將一顆 3.7V 鋰電池連接到電池擴展板上的 JST 連接器。當 USB 電源存在時,紅色 LED 會指示充電狀態。
- 3. 連接馬達電源: 將您的外部電源連接到馬達擴展板上的 VM(+)和 GND(–)端子。請勿超過產品說明中指定的電壓。
- 4. 連接馬達: 將馬達 A 連接到馬達擴展板上的 1-A-2 端子,將馬達 B 連接到 2-B-1 端子。
- 5. 啟動電源並測試: 將 micro USB 線插入電池擴展板,為 Wemos D1 Mini 供電。馬達擴展板將由外部電源供電。上傳一個 I2C 馬達控制草稿碼以驗證操作。
I2C 通訊與程式庫設定
AT8870 馬達擴展板使用 LOLIN I2C 連接埠,因此您可以透過 I2C 匯流排(Wemos D1 Mini 上的 SDA 和 SCL 針腳)進行控制。官方 Arduino 程式庫可在連結的 GitHub 儲存庫中取得(請參閱產品詳細資訊)。
在您的草稿碼中,包含該程式庫,初始化 I2C 馬達物件,並使用 motor.drive() 等函數來設定速度和方向。擴展板支援正轉/反轉、短煞車和停止模式——無需 PWM 針腳。
實用考量
電池擴展板的 J2 連接器可讓您透過 A0 針腳監控電池電壓——這對於在程式碼中實現低電量警告非常有用。J1 跳線選擇最大充電電流(0.5A 或 1A)。
馬達擴展板包裝內含 2x 8P 排針和 1x 6P 3.5mm 排母。如果這些排針未預先焊接,您可能需要自行焊接。
請記住:所提供的資訊不包含具體的充電時間或電池保護細節。請使用受保護的鋰電池,並遵循標準的鋰離子電池安全操作規範。