快速解答
平衡機器人傾倒通常不是因為加速度計故障。多數情況下,是開機時機器人未平放、校準步驟被跳過或倉促完成,或是連接或重量配置有誤。在假設感測器故障前,請先重新調平機器人,在堅硬平坦的表面上重新校準,並檢查接線與電池。
加速度計的實際作用
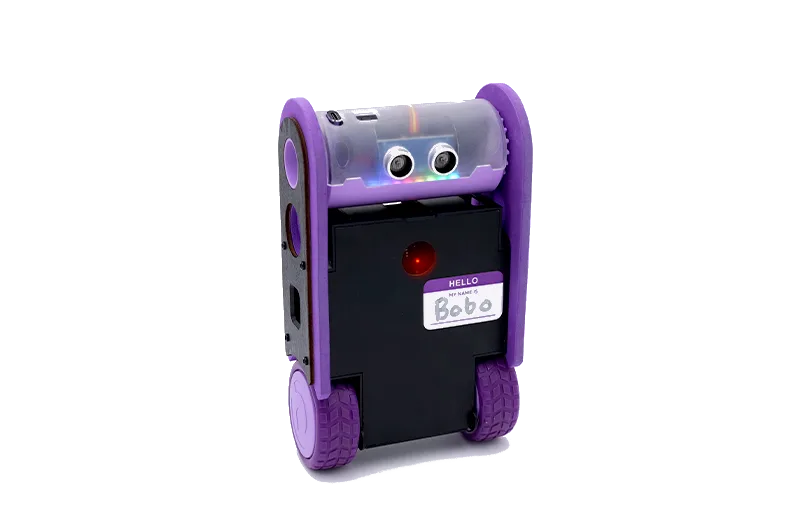
平衡機器人 - 加速度計的核心是基於加速度計的平衡機制。感測器會回報機器人的傾斜狀態,而建構過程利用這些運動資訊來保持穩定。這意味著加速度計並非一個單純開關,而是一個參考點。如果參考點是在機器人傾斜或移動時設定的,機器人就會與自身對抗而傾倒。
這就是為什麼許多「平衡機器人不平衡」的投訴,最終都歸因於設定問題。即使電子零件完全正常,機器人仍可能傾倒,因為感測器被設定為將傾斜位置視為水平。
請依序進行以下檢查
從表面與起始位置開始。將機器人放在堅硬平坦的桌面,而非地毯或略有變形的書桌上。輕輕放下,讓它靜止片刻,然後再開機。如果在手持或搖晃時開機,校準參考點從一開始就會出錯。
接著,嚴格按照建構說明重新進行校準步驟。不要因為機器人看起來接近平衡就縮短或跳過任何提示。倉促的校準是機器人開機後偏向一側或立即傾倒的最常見原因。
然後檢查實體建構。確認每個連接器都已完全插入,電池有實際電量,且零件沒有相互摩擦或卡住。鬆動的連接可能導致瞬間斷電,機器人會在修正前傾倒。
最後,檢查重量與擺放位置。如果有任何零件被添加、移動或更換,機器人的平衡點就會改變。在對感測器本身進行故障排除前,請先將建構恢復到預期配置。
當問題不在感測器時
如果機器人能開機、有反應並嘗試修正,但仍然傾倒,那麼加速度計很可能正在回報數據。問題更可能出在參考點、表面或建構本身。在真正平坦的表面上重複校準,比更換任何零件更能解決這類情況。
如果機器人完全無反應、對傾斜沒有回應,或無論如何校準都表現一致,那麼這已經超出設定問題的範疇。此時,請停止隨意更換零件,並聯絡支援團隊,清楚描述您嘗試過的步驟。
練習相同技能的更經濟方式
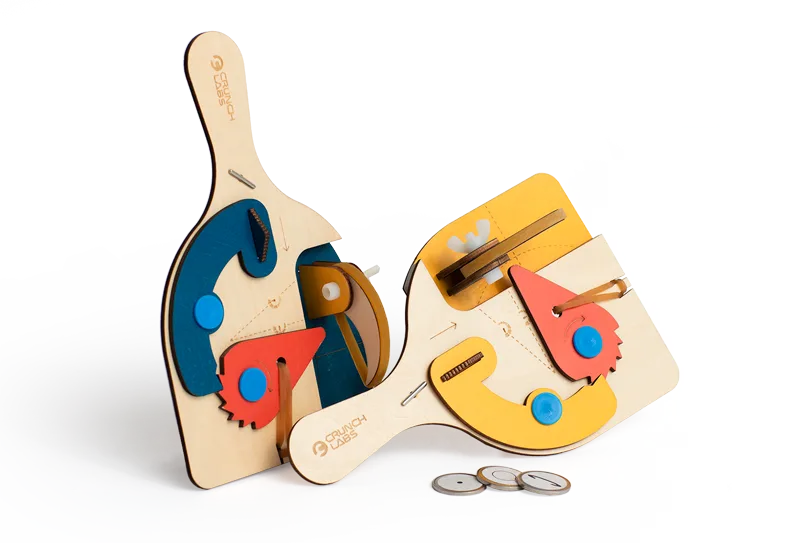
如果您想在回到平衡機器人之前,先建立對運動與機構行為的信心,可以試試「硬幣旋轉器 - 棘輪機構」,這是玩具類別中一個 16 零件的建構。它是一個較小、風險較低的組裝,您可以專注於一次就把建構做對,而這正是讓平衡機器人校準順利進行的相同習慣。
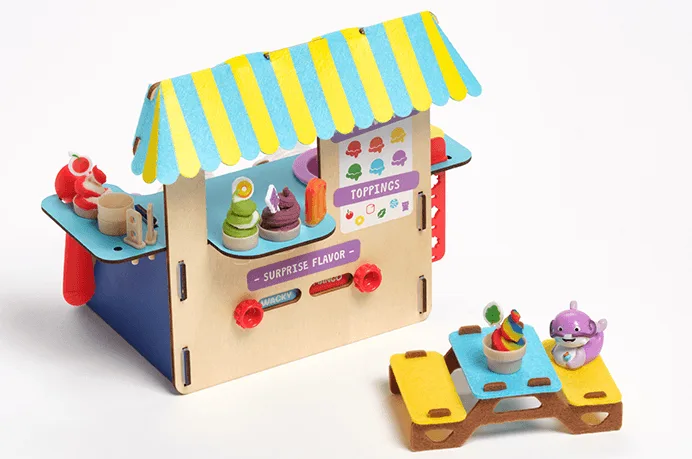
另一種不同的動手實驗方式,是「冰淇淋攤 - 風味化學家的冰淇淋攤」,這是一個創意套件玩具,透過趣味測試鼓勵工程思維。它不會教您加速度計校準,但能提醒您,這些建構的解決之道在於反覆迭代,而非一次完美嘗試。
診斷:對症下藥
- 開機後立即傾倒: 機器人幾乎肯定是在傾斜、手持或移動時被開機。請將其放在堅硬平坦的表面上,讓它靜止,然後開機並重新校準。 如果經過兩次乾淨的嘗試後仍然傾倒,請移至下一個症狀。
- 偏向或傾斜一側: 校準可能過於倉促,或表面並非真正水平。請在不觸碰機器人的情況下重新校準,並檢查是否有任何物體靠著它。 經過重新校準後仍持續傾斜,表示問題出在實體建構,而非感測器。
- 平衡幾秒後傾倒: 請檢查連接器、電池電量,以及任何新增或移動的重量。間歇性斷電或平衡點改變,都會使正常運作的感測器失效。 在更換任何零件前,請先將建構恢復到預期配置。
- 對傾斜完全無反應: 如果機器人從未對運動有反應,且校準也無任何改變,這已超出設定修正的範圍。請停止更換零件,並帶著您的步驟聯絡支援團隊。 此時應選擇尋求支援,而非繼續自行故障排除。
產品資訊
- 平衡機器人 - 加速度計: 平衡機器人 - 加速度計是 CrunchLabs Hack Pack 的建構,核心是基於加速度計的平衡。平衡行為取決於感測器正確讀取傾斜度,因此開機時參考點錯誤會導致傾倒,即使硬體正常也一樣。
- 硬幣旋轉器 - 棘輪機構: 硬幣旋轉器 - 棘輪機構以 16 個零件的建構形式出貨,屬於玩具類別。較少的零件數量使其成為在挑戰平衡建構前,練習細心組裝習慣的實用暖身。
- 冰淇淋攤 - 風味化學家的冰淇淋攤: 冰淇淋攤 - 風味化學家的冰淇淋攤是一個創意套件玩具,透過動手玩樂鼓勵工程思維。它提供了一個低壓力的方式,來練習平衡故障排除也需要的測試與調整循環。