クイックアンサー
サンドガーデン極座標ロボットをセットアップするには、砂床を組み立て、コーディングコンソールを読み込み、10 のプリロードされたパターンの1つを実行します。子供たちは極座標、アルゴリズム、そしてパラメータの変更が描画デザインにどのように影響するかを学びます。
サンドガーデン極座標のユニークな点
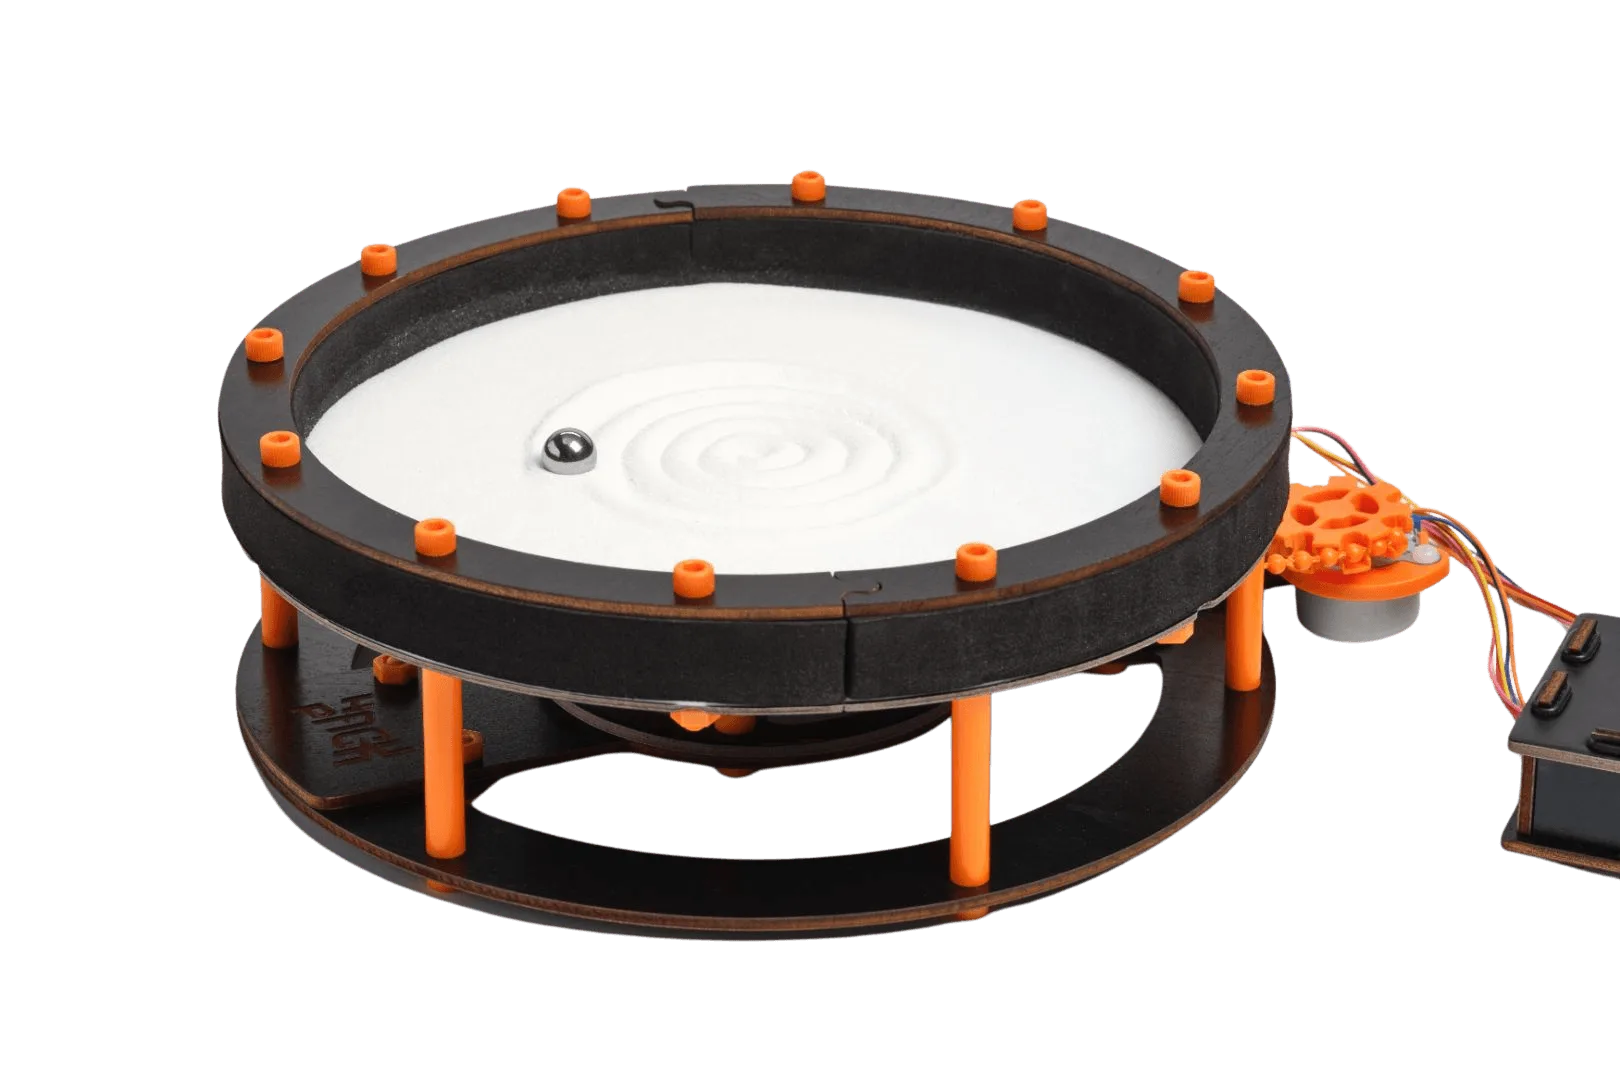
単純な描画ロボットとは異なり、このHack Packスタンドアロンロボットは数学とアルゴリズムを使用して、円形の砂床に複雑で反復的なパターンを作成します。必要なものがすべて含まれており、サブスクリプションは不要なので、一度組み立てて遊べる体験を提供します。
このロボットは、角度の増分や半径の長さなどのパラメータを変更することで、最終的なパターンがどのように変化するかを子供たちに教えます。この実践的なアプローチにより、極座標のような抽象的な数学の概念が具体的で楽しいものになります。
子供たちが実際に学べること
子供たちは、ロボットが中心からの角度と距離に基づいてどのように動くかを観察することで、極座標の仕組みを学びます。また、コーディングコンソール(IDE)を通じて基本的なコーディングの概念に触れ、コードをハッキングして自分だけのデザインを作成することができます。
10 のプリロードされたパターンが出発点となりますが、本当の学びは、子供たちがパラメータを変更し、小さな変更がパターンに大きな違いをもたらすのを目の当たりにしたときに起こります。
ステップバイステップのセットアップガイド
- 開封と確認: 箱を開け、すべての部品が揃っていることを確認します。円形の砂床、ロボットアーム機構、コーディングコンソール(IDE)、および付属部品です。サブスクリプションは必要ありません。 よくある間違い: 部品の不足。始める前にマニュアルのリストを確認してください。
- 砂床の組み立て: 円形の砂床を平らで安定した場所に置きます。水平であることを確認し、砂が均等に広がるようにします。付属の砂を砂床に注ぎ、約 1 cmの深さの均一な層に広げます。 チェックポイント: 砂が不均一だと、ロボットアームが引きずったりスキップしたりして、パターンの品質に影響を与える可能性があります。
- ロボットアームの取り付け: ロボットアームを砂床の中央のピボットに取り付けます。マニュアルに従って固定します。アームは自由に回転し、描画チップが砂の表面にちょうど触れるようにします。 よくある間違い: ピボットを締めすぎると動きが制限されるため、わずかに隙間を残してください。
- コーディングコンソールの接続: 付属のケーブルを使用して、コーディングコンソール(IDE)をロボットアームに接続します。電源を入れます。コンソールには 10 のプリロードされたパターンが表示されます。 チェックポイント: ケーブルが完全に差し込まれていることを確認してください。接続が緩いと断続的なエラーが発生します。
- プリロードされたパターンの実行: コンソールメニューから 10 のパターンの1つを選択します。スタートを押します。ロボットアームが砂にパターンを描くのを見守ります。アームが角度と距離に基づいてどのように動くかを観察します。 よくある間違い: ハッキングする前にこのステップをスキップすること。基本パターンを理解することは、コードを変更する際に役立ちます。
- コードをハッキングして自分だけのデザインを作成: 実行したパターンのコードをコーディングコンソールで開きます。角度の増分や半径の長さなどのパラメータを変更します。小さな変更がパターンを劇的に変化させる様子を確認します。 チェックポイント: 簡単な調整から始めましょう。一度に1つのパラメータだけを変更して、その効果を確認します。
製品詳細
-
サンドガーデン - 極座標: このロボットは数学とアルゴリズムを使用して複雑なパターンを描き、円形の砂床に 10 のパターンがプリロードされています。子供たちはコーディングをしなくてもすぐに遊び始めることができ、その後コードをハッキングして自分だけのユニークなデザインを作成する方法を学びます。
サンドガーデン - 極座標