快速解答
將 L293D 馬達驅動擴展板堆疊在 Arduino Uno 上,僅當您使用獨立的馬達電源供電給擴展板自身的螺絲端子時,才移除電源跳線,並將伺服馬達連接到兩個 5V 伺服接頭之一。如果您從桌上型電源供應器驅動兩個直流馬達,並且希望改用 I2C 控制,那麼 mLink L9110 控制器是更簡潔的替代方案。以下步驟涵蓋標準擴展板的組裝。
L293D 擴展板實際提供的功能
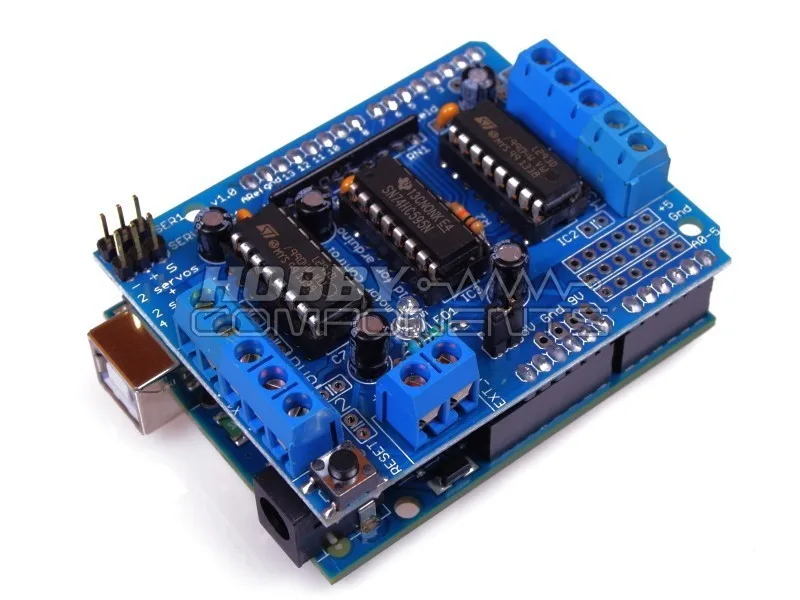
Arduino 專用馬達驅動擴展板 L293D 旨在幫助您為專案添加馬達控制功能。它提供兩個介面,用於連接 5V 伺服馬達,這些介面連接到 Arduino 的高解析度專用計時器,可實現精確的伺服操作。它與 Arduino Uno 開發板相容,但開發板本身不包含在內。
這種組合正是這款擴展板持續受歡迎的原因:一塊板上配備兩個直流馬達通道和兩個伺服馬達接頭,且伺服馬達的時序由專用計時器處理,不會阻塞您的主迴圈。缺點是 L293D 是雙極驅動器,存在實際電壓降,因此需要高電流或極低電壓的馬達可能無法正常運作。在決定使用前,請檢查馬達的堵轉電流。
在接線之前,請檢查您的馬達和電源供應器
兩個數字決定這個組裝是否可行:馬達的堵轉電流和電源電壓。L293D 在其內部電晶體上會有大約 1.4 到 2 V 的壓降,因此一個 6 V 的馬達接在 6 V 的電源上會感覺反應遲緩。請規劃比馬達額定電壓高出幾伏特的電源,並確認每個通道的電流在驅動器可處理的範圍內。
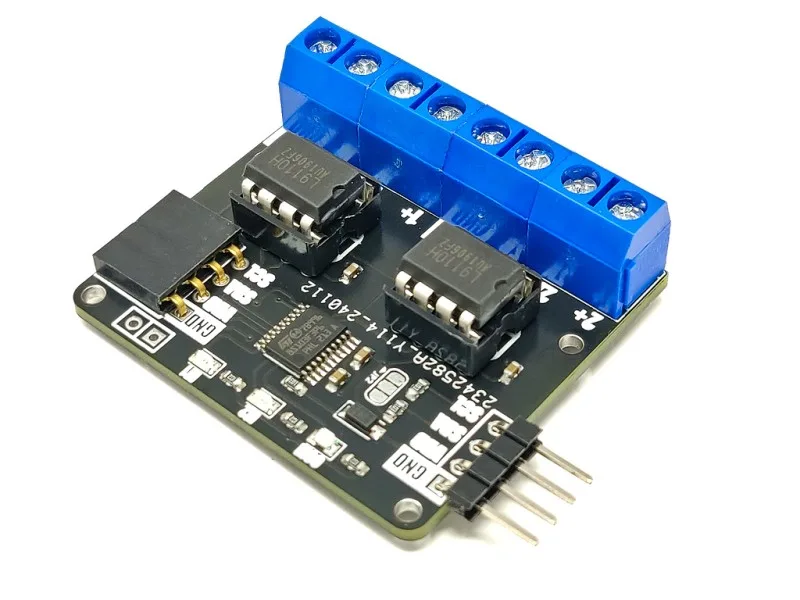
如果您的馬達消耗的電流超過擴展板能舒適提供的範圍,或者您希望透過簡單的 I2C 連結在每個方向上進行 255 步的速度控制,那麼 mLink L9110 DC 馬達控制器值得考慮。它是一個序列 (I2C) 2 通道的直流馬達驅動器,能夠以每個馬達最大 800 mA 的電流驅動最多兩個直流馬達,並提供獨立的方向和速度控制。
電源跳線:人們最常搞錯的一件事
擴充板的電源跳線將 Arduino 的 5V 電源軌連接到馬達驅動器的邏輯電源。跳線安裝時,擴充板從 Uno 獲取邏輯電源,而馬達本身仍需透過螺絲端子提供獨立電源。
僅當您從外部穩壓 5V 電源為擴充板自身的 5V 邏輯腳位供電時,才移除跳線。如果移除跳線卻忘記供電給該腳位,邏輯端將斷電,所有動作停止——這是最常見的「擴充板無反應」回報原因。一般 Uno 配置下請保持跳線安裝。
- 跳線安裝:邏輯來自 Arduino 的 5V 電源軌,馬達來自螺絲端子。
- 跳線移除:您必須自行提供穩壓 5V 給擴充板的邏輯腳位。
- 切勿將馬達電壓饋入 5V 邏輯引腳。
伺服馬達接頭與專用計時器
兩個 5V 伺服介面連接到 Arduino 的高解析度專用計時器,這意味著即使您的程式忙於其他任務,伺服脈衝也能保持精準。這相較於在軟體中以位元敲擊方式產生伺服脈衝(抖動會表現為顫動)來說,是一項真正的優勢。
電源是關鍵。伺服馬達在開始移動時可能會消耗驚人的突波電流,而從 Uno 的 5V 穩壓器汲取電流可能導致開發板電壓不穩。對於任何超出小型微型伺服馬達的應用,請從外部 5V 電源為伺服軌道供電,並與 Arduino 共用接地。
乾淨地完成組裝
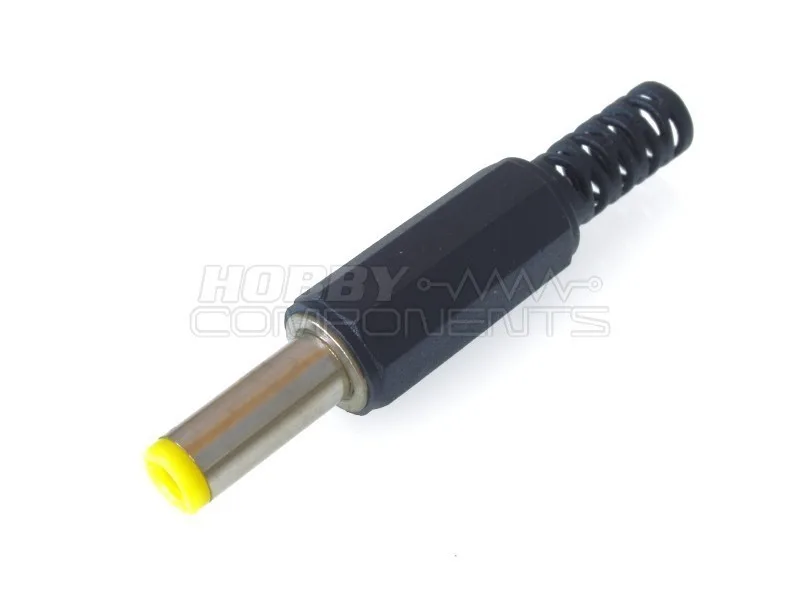
對於馬達和電源接線,一個 2.1mm 的 DC 電源公插頭連接器提供了一個可焊接的公插頭,內徑為 2.1mm,採用塑膠和金屬結構,當您要將實驗室電源線或電池組終端連接到擴展板的螺絲端子時非常方便。焊接連接可在振動下保持接點牢固,這對於任何會移動的部件都很重要。
保持馬達線絞合且短,將它們遠離伺服信號線,並在 Arduino 和外部電源之間添加共同接地。如果馬達抖動但不旋轉,請在重寫程式碼之前先檢查電源或跳線。
逐步說明:L293D 擴展板組裝
- 1. 將馬達與驅動器匹配: 查詢馬達的額定電壓和堵轉電流。L293D 內部壓降約為 1.4 至 2 V,因此請選擇比馬達額定電壓高幾伏的電源,並保持每通道電流在驅動器限制範圍內。如果數值不符,請改用 mLink L9110,其額定電流為每馬達 800 mA。 檢查點:如果找不到堵轉電流值,請測量它或選擇具有公佈上限的驅動器。
- 2. 將擴展板安裝到 Uno 上: 關閉 Arduino 電源,將擴展板的排針對準 Uno 的腳位,然後完全壓入。此擴展板與 Arduino Uno 板相容,且開發板不包含在內,因此請確認您使用的是 Uno,而非腳位配置不同的開發板。 檢查點:若擴展板偏移一排腳位,通常仍可開機,但行為會不穩定。
- 3. 決定電源跳線的狀態: 在一般組裝中保留跳線,讓擴展板從 Arduino 的 5V 電源軌獲取邏輯電源。僅當您自行提供穩壓 5V 至擴展板的邏輯腳位時,才移除跳線。無論哪種方式,馬達都透過螺絲端子獲得自己的電源。 常見錯誤:拔掉跳線,然後納悶為什麼板子沒反應。如果沒有任何燈號亮起,請先裝回跳線。
- 4. 接線外部馬達電源: 將您的馬達電源連接到擴展板的螺絲端子,注意極性。如果您要終接工作台電源或電池引線,請使用焊接的 2.1 mm DC 電源公插頭連接器,並將電源接地連接到 Arduino 接地。 檢查點:在連接馬達之前測量端子電壓,切勿將馬達電壓饋入 5V 邏輯引腳。
- 5. 連接兩個直流馬達: 將馬達 A 放在第一個輸出對上,馬達 B 放在第二個輸出對上。如果某個馬達轉向錯誤,請交換其兩條導線,而不是更改程式碼,並保持導線短且絞合。 檢查點:一次只測試一個馬達,以免一個通道的接線故障掩蓋另一個通道。
- 6. 添加伺服馬達: 將一個 5V 伺服馬達插入兩個伺服接頭之一,這些接頭連接到 Arduino 的高解析度專用計時器,以實現精確操作。對於比微型伺服馬達更大的裝置,請從外部 5V 電源為伺服軌道供電,而不是使用 Uno 的穩壓器。 常見錯誤:從 Arduino 的 5V 腳位驅動負載伺服馬達,並在移動時導致隨機重置。
- 7。上傳並驗證: 載入一個草稿碼,驅動每個馬達前進、後退,然後掃描伺服馬達。在馬達運轉時觀察電表上的電壓下降,並確認伺服馬達保持位置而不抖動。 下一步:如果通道在負載下停止運作,請在修改程式碼之前重新檢查電源電壓和電流餘量。
此組裝使用的零件
- Arduino 用馬達驅動擴展板 L293D: Arduino 用馬達驅動擴展板 L293D:兩個 5V 伺服介面連接到 Arduino 的高解析度專用計時器;與 Arduino Uno 板(板子不含在內)相容。在一塊可堆疊的板子上提供兩個馬達通道和兩個伺服接頭,伺服時序由硬體處理,而非在您的草稿碼中處理。
- mLink L9110 DC 馬達控制器: mLink L9110 馬達控制器:序列 (I2C) 2 通道 DC 馬達驅動器,支援最多兩個 DC 馬達,每個馬達最大 800mA,每個方向 255 步進,具備獨立的方向與速度控制。當您需要 I2C 控制或希望事先確知每個馬達的電流上限而非估算時,這是更合適的選擇。
- 2.1mm DC 電源公插頭連接器: 2.1mm DC 電源公插頭連接器:內徑 2.1mm 的公插頭,塑膠與金屬結構,焊接連接以確保牢固安裝,專為 DC 電源應用設計。讓您能透過焊接的抗振接頭,將工作台電源或電池引線終端連接到擴充板的螺絲端子。