빠른 답변
L293D 모터 드라이버 실드를 Arduino Uno에 쌓아 올리고, 실드 자체 나사 단자에 별도의 모터 전원을 공급하는 경우에만 전원 점퍼를 제거한 후 서보를 두 개의 5V 서보 헤더 중 하나에 연결합니다. 벤치 전원 공급 장치에서 두 개의 DC 모터를 구동하고 대신 I2C 제어를 원한다면, mLink L9110 컨트롤러가 더 깔끔한 대안입니다. 아래 단계는 표준 실드 구성을 다룹니다.
L293D 실드가 실제로 제공하는 기능
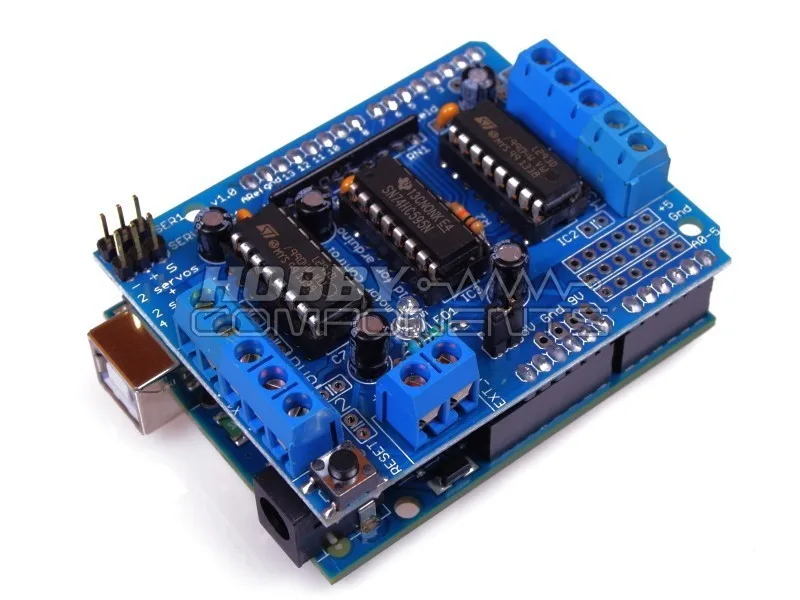
Arduino용 모터 드라이브 실드 L293D는 프로젝트에 모터 제어를 추가할 수 있도록 설계되었습니다. Arduino의 고해상도 전용 타이머에 연결된 5V 서보용 인터페이스 2개를 제공하여 정밀한 서보 작동을 가능하게 합니다. Arduino Uno 보드와 호환되며, 보드 자체는 포함되어 있지 않습니다.
이 조합이 이 실드가 계속 인기 있는 이유입니다. 하나의 보드에 2개의 DC 모터 채널과 2개의 서보 헤더가 있으며, 서보 타이밍은 메인 루프를 차단하지 않고 전용 타이머로 처리됩니다. 단점은 L293D가 실제 전압 강하가 있는 바이폴라 드라이버이므로 높은 전류나 매우 낮은 전압이 필요한 모터는 제대로 작동하지 않을 수 있다는 점입니다. 결정을 내리기 전에 모터의 스톨 전류를 확인하세요.
배선하기 전에 모터와 전원 공급 장치를 확인하세요
이 빌드가 작동하는지 여부는 모터의 스톨 전류와 공급 전압이라는 두 가지 숫자에 달려 있습니다. L293D는 내부 트랜지스터를 통해 약 1.4V에서 2V까지 전압 강하가 발생하므로, 6V 공급 장치에 6V 모터를 연결하면 느리게 작동합니다. 모터의 정격 전압보다 몇 볼트 높은 공급 장치를 계획하고, 각 채널의 전류가 드라이버가 처리할 수 있는 범위 내에 있는지 확인하십시오.
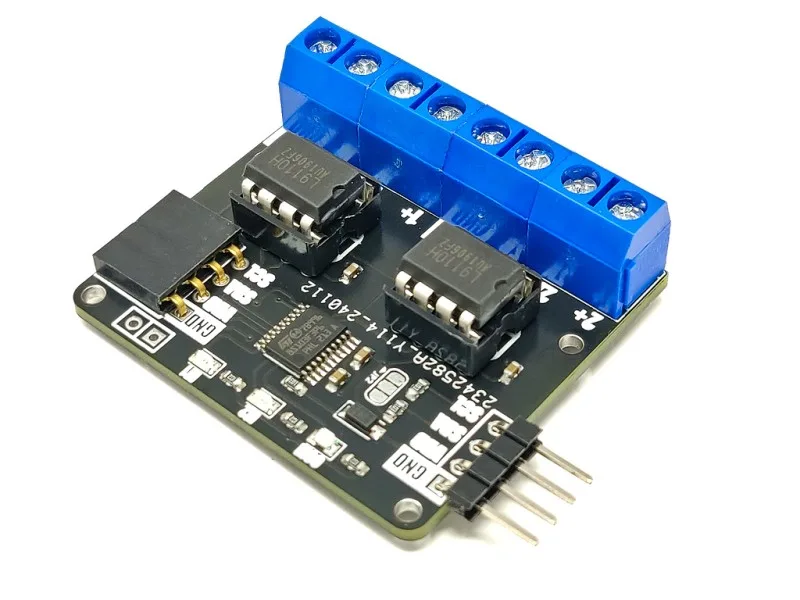
모터가 실드가 편안하게 공급할 수 있는 것보다 더 많은 전류를 소모하거나, 간단한 I2C 링크를 통해 각 방향으로 255 단계의 속도 제어를 원한다면, mLink L9110 DC 모터 컨트롤러를 고려해 볼 가치가 있습니다. 이는 직렬(I2C) 2채널 DC 모터 드라이버로, 최대 800mA의 전류로 최대 2개의 DC 모터를 독립적인 방향 및 속도 제어로 구동할 수 있습니다.
전원 점퍼: 사람들이 자주 실수하는 한 가지
쉴드의 전원 점퍼는 Arduino의 5V 레일을 모터 드라이버의 로직 전원에 연결합니다. 점퍼가 연결된 상태에서 쉴드는 Uno로부터 로직 전원을 공급받으며, 모터 자체에는 나사 단자를 통해 별도의 전원이 필요합니다.
점퍼를 제거하는 경우는 쉴드 자체의 5V 로직 핀에 외부 안정화된 5V 전원을 공급할 때만 가능합니다. 점퍼를 제거하고 해당 핀에 전원 공급을 잊으면 로직 측이 꺼져 아무것도 움직이지 않으며, 이는 가장 흔한 '쉴드 사망' 보고 원인입니다. 일반 Uno 구성에서는 점퍼를 그대로 두십시오.
- 점퍼 연결: 로직은 Arduino의 5V 레일에서, 모터는 나사 단자에서.
- 점퍼 제거: 쉴드의 로직 핀에 직접 안정화된 5V를 공급해야 합니다.
- 모터 전압을 5V 로직 핀에 절대 공급하지 마십시오.
서보 헤더와 전용 타이머
두 개의 5V 서보 인터페이스는 Arduino의 고해상도 전용 타이머에 연결되어 있어, 스케치가 다른 작업으로 바쁠 때도 서보 펄스가 정확하게 유지됩니다. 이는 지터가 떨림으로 나타나는 소프트웨어 비트뱅잉 방식의 서보 펄스 생성보다 확실한 장점입니다.
전원이 핵심입니다. 서보는 움직이기 시작할 때 놀라운 돌입 전류를 소비할 수 있으며, 이를 Uno의 5V 레귤레이터에서 끌어오면 보드가 브라운아웃될 수 있습니다. 작은 마이크로 서보를 넘어서는 경우, 외부 5V 전원 공급 장치에서 서보 레일에 전원을 공급하고 Arduino와 접지를 공유하십시오.
빌드를 깔끔하게 마무리하기
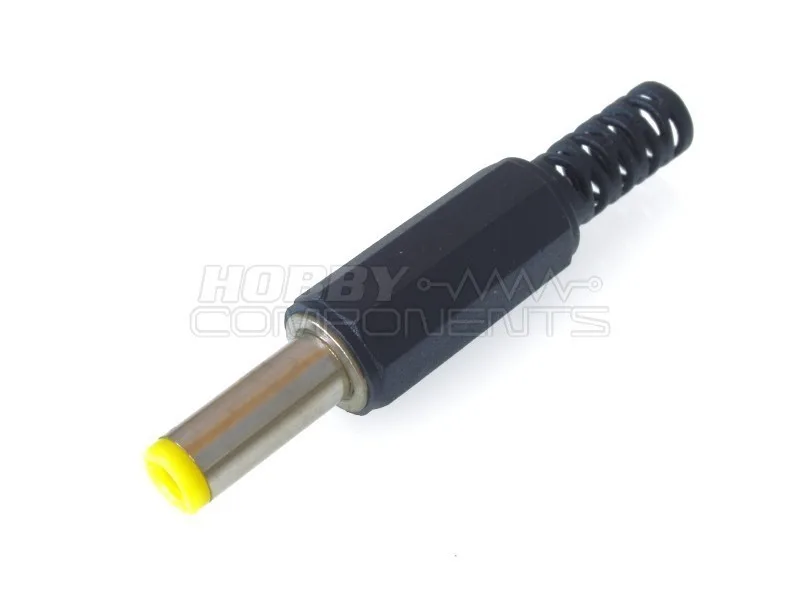
모터 및 전원 배선의 경우, 2.1mm DC 전원 수 플러그 커넥터는 내경 2.1mm의 납땜 가능한 수 플러그와 플라스틱 및 금속 구조를 제공하여, 실험실 전원 리드나 배터리 팩을 쉴드의 나사 단자에 종단하려는 경우 유용합니다. 납땜 연결은 진동 하에서도 접합부를 안전하게 유지하므로 움직이는 모든 것에 중요합니다.
모터 와이어를 꼬아서 짧게 유지하고, 서보 신호선에서 멀리 배선하며, Arduino와 외부 전원 사이에 공통 접지를 추가하세요. 모터가 떨리지만 회전하지 않으면 코드를 다시 작성하기 전에 전원 또는 점퍼를 의심하세요.
단계별: L293D 쉴드 조립
- 1. 모터를 드라이버에 맞추기: 모터의 정격 전압과 스톨 전류를 확인하세요. L293D는 내부적으로 약 1.4~2V 전압 강하가 있으므로 모터 정격보다 몇 볼트 높은 전원을 선택하고 채널당 전류를 드라이버 한도 내로 유지하세요. 숫자가 맞지 않으면 모터당 800mA 정격의 mLink L9110으로 전환하세요. 확인 사항: 스톨 전류 값을 찾을 수 없으면 측정하거나 공개된 상한이 있는 드라이버를 선택하세요.
- 2. Uno에 실드 장착하기: Arduino의 전원을 끄고, 실드의 헤더를 Uno의 핀에 맞춘 후 완전히 눌러 장착합니다. 실드는 Arduino Uno 보드와 호환되며, 보드는 포함되어 있지 않으므로 핀 배열이 다른 보드가 아닌 Uno를 사용하고 있는지 확인하십시오. 확인 사항: 핀 한 줄이 어긋난 실드는 종종 전원은 켜지지만 불규칙하게 작동합니다.
- 3. 전원 점퍼 상태를 결정합니다: 일반적인 조립에서는 점퍼를 그대로 두어 실드가 Arduino의 5V 레일에서 로직 전원을 공급받도록 합니다. 실드의 로직 핀에 직접 안정화된 5V를 공급하는 경우에만 점퍼를 제거하십시오. 어느 쪽이든 모터는 나사 단자를 통해 자체 전원을 공급받습니다. 흔한 실수: 점퍼를 뽑고 보드가 왜 작동하지 않는지 궁금해하는 것. 아무것도 켜지지 않으면 먼저 점퍼를 다시 꽂으세요.
- 4. 외부 모터 전원을 배선하세요: 모터 전원을 쉴드의 나사 단자에 극성을 확인하며 연결하세요. 벤치 전원 공급 장치나 배터리 리드를 종단하는 경우 납땜된 2.1mm DC 전원 수 플러그 커넥터를 사용하고, 전원 접지를 Arduino 접지에 연결하세요. 확인 지점: 모터를 연결하기 전에 단자 전압을 측정하고, 모터 전압을 5V 로직 핀에 절대 공급하지 마세요.
- 5. 두 개의 DC 모터를 연결하세요: 모터 A는 첫 번째 출력 쌍에, 모터 B는 두 번째 출력 쌍에 배치하세요. 모터가 잘못된 방향으로 회전하면 코드를 변경하지 말고 두 리드를 서로 바꾸고, 리드는 짧게 꼬아서 유지하세요. 확인 지점: 한 번에 하나의 모터만 테스트하여 한 채널의 배선 오류가 다른 채널을 가리지 않도록 하세요.
- 6. 서보를 추가하세요: 5V 서보를 두 개의 서보 헤더 중 하나에 연결하십시오. 이 헤더는 정밀한 작동을 위해 Arduino의 고해상도 전용 타이머에 연결됩니다. 마이크로 서보보다 큰 경우 Uno의 레귤레이터 대신 외부 5V 전원 공급 장치에서 서보 레일에 전원을 공급하십시오. 일반적인 실수: 부하가 걸린 서보를 Arduino의 5V 핀에서 작동시키면 움직일 때 무작위로 리셋됩니다.
- 7. 업로드 및 확인: 각 모터를 전진, 후진, 그리고 서보를 스윕하는 스케치를 로드하십시오. 모터가 작동하는 동안 미터에서 전압 강하를 관찰하고 서보가 지터 없이 위치를 유지하는지 확인하십시오. 다음 단계: 부하 상태에서 채널이 멈추면 코드를 건드리기 전에 공급 전압과 전류 여유를 다시 확인하세요.
이 빌드에 사용된 부품
- Arduino용 모터 드라이브 실드 L293D: Arduino용 모터 드라이브 실드 L293D: Arduino의 고해상도 전용 타이머에 연결된 2개의 5V 서보 인터페이스; Arduino Uno 보드(보드 미포함)와 호환 가능. 하나의 스태커블 보드에 2개의 모터 채널과 2개의 서보 헤더를 제공하며, 서보 타이밍은 스케치가 아닌 하드웨어에서 처리됩니다.
- mLink L9110 DC 모터 컨트롤러: mLink L9110 모터 컨트롤러: 직렬(I2C) 2채널 DC 모터 드라이버, 최대 2개의 DC 모터 지원, 모터당 최대 800mA, 각 방향 255단계에서 독립적인 방향 및 속도 제어. I2C 제어를 원하거나 모터당 전류 상한을 추정하지 않고 미리 알아야 할 때 더 적합한 선택입니다.
- 2.1mm DC 전원 수 플러그 커넥터: 2.1mm DC 전원 수 플러그 커넥터: 내경 2.1mm의 수 플러그, 플라스틱 및 금속 구조, 안전한 고정을 위한 납땜 연결, DC 전원 애플리케이션용으로 설계됨. 납땜된 진동 방지 조인트로 벤치 전원 공급 장치 또는 배터리 리드를 실드의 나사 단자에 종단할 수 있습니다.