إجابة سريعة
ابدأ باستخدام طقم هيكل يتضمن مشفر سرعة، وقم بتركيب المحركات والعجلات، ووصل المشفر بلوحة Arduino الخاصة بك، ثم اختبر كل محرك قبل التجميع الكامل.
لماذا يعتبر مشفر السرعة مهمًا لروبوتك
يتيح مشفر السرعة لروبوتك قياس دوران العجلات، مما يمكنك من التحكم في السرعة والمسافة بدقة. بدونه، قد ينحرف روبوتك أو يتحرك بشكل غير متساوٍ، خاصة على الأسطح المختلفة.
يتضمن طقم هيكل السيارة الذكية للروبوت مشفر سرعة، مما يجعله خيارًا عمليًا للمبتدئين. كما أن طقم هيكل السيارة الذكية للروبوت ذو العجلات 4 سهل التجميع ويترك مجالًا لإضافة أجهزة الاستشعار الخاصة بك.
الاختيار بين هيكل 2WD و 4WD
طقم 2WD أبسط وأرخص غالبًا، بينما يوفر طقم 4WD قوة جر أفضل ويمكنه التعامل مع التضاريس الوعرة. يدعم طقم هيكل السيارة الذكية للروبوت ذو العجلات 4 محركات DC 3V 5V 6V، لذا يمكنك مطابقة الجهد مع مشغل المحرك وإعداد البطارية.
ضع في اعتبارك أهداف مشروعك: إذا كنت تخطط لحمل أجهزة استشعار إضافية أو تسلق عوائق صغيرة، فإن 4WD هو الخيار الأكثر أمانًا. للأسطح الداخلية المسطحة، يكفي 2WD وهو أسهل في استكشاف الأخطاء.
خطوات التجميع
- تركيب المحركات: قم بتثبيت كل محرك DC على لوحة الهيكل باستخدام البراغي والأقواس المرفوعة. تأكد من محاذاة أعمدة المحرك مع موصلات العجلات. تحقق من أن جميع البراغي مشدودة لمنع الاهتزاز أثناء الحركة.
- تثبيت العجلات: اضغط العجلات على أعمدة المحرك أو الموصلات. بالنسبة لطقم 4WD، قم بتركيب جميع العجلات الأربع بحيث تدور بحرية دون احتكاك بالهيكل. قم بتدوير كل عجلة يدويًا للتأكد من دورانها بسلاسة قبل التوصيل.
- توصيل مشفر السرعة: قم بتوصيل دبابيس إخراج المشفر بدبابيس الإدخال الرقمية للوحة Arduino، وقم بتزويد المشفر بالطاقة من دبابيس 5V و GND. راجع ورقة بيانات المشفر لمعرفة تخطيط الدبابيس. تحقق مرة أخرى من توصيلات الدبابيس لتجنب تلف القطبية العكسية.
- توصيل مشغل المحرك: قم بتوصيل كل محرك بوحدة مشغل المحرك (مثل L298N أو L293D)، وقم بتوصيل دبابيس الإدخال للمشغل بلوحة Arduino. تأكد من أن مصدر طاقة المشغل يتطابق مع نطاق جهد المحرك. استخدم أرضية مشتركة بين Arduino والمشغل والمشفر لتجنب ضوضاء الإشارة.
- اختبار كل محرك على حدة: قم بتحميل رسم بسيط لتدوير كل محرك للأمام والخلف واحدًا تلو الآخر. تحقق من أن عدادات المشفر تتغير أثناء دوران العجلة. إذا لم يستجب أحد المحركات، تحقق من التوصيلات ومصدر الطاقة قبل المتابعة.
- تجميع الهيكل بالكامل: قم بتثبيت Arduino ومشغل المحرك وصندوق البطارية على الهيكل باستخدام الفواصل أو الشريط اللاصق على الوجهين. قم بتوجيه الأسلاك بشكل مرتب لتجنب تشابكها مع العجلات. ثبت صندوق البطارية بإحكام حتى لا يتحرك أثناء الحركة.
- المعايرة والاختبار: قم بتشغيل اختبار قيادة على سطح مستو. اضبط سرعة المحرك في الكود لتعويض أي اختلافات بين العجلات اليسرى واليمنى، باستخدام قراءات المشفر. سجل عدد عدادات المشفر لكل دورة لحسابات المسافة المستقبلية.
المنتجات المساعدة
-
طقم هيكل السيارة الذكية للروبوت مع مشفر سرعة وصندوق بطارية: يتضمن طقم هيكل السيارة الذكية للروبوت هذا مشفر سرعة وصندوق بطارية، مع تصميم ميكانيكي بسيط لتجميع سهل. المشفر المرفوع يوفر عليك عناء شراء الأجزاء بشكل منفصل، والهيكل البسيط يتيح لك التركيز على التوصيلات والبرمجة.
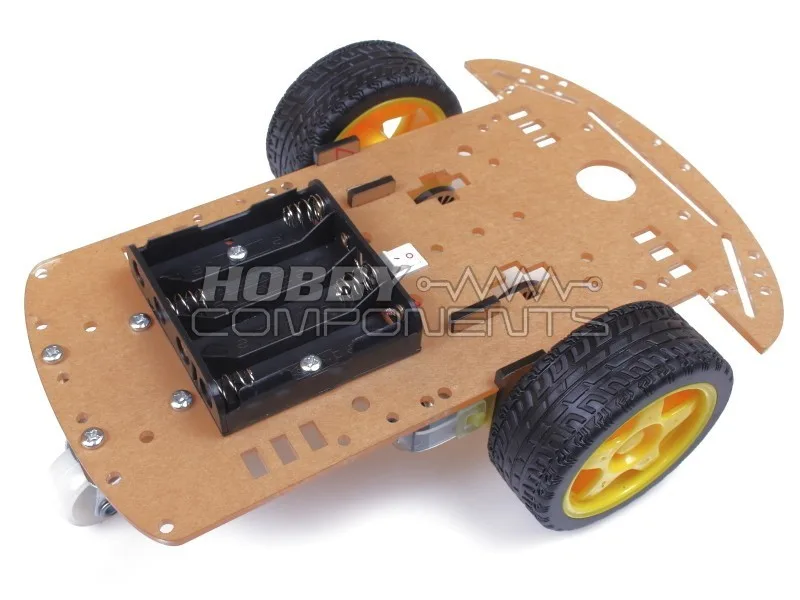
طقم هيكل السيارة الذكية للروبوت مع مشفر سرعة وصندوق بطارية
-
طقم هيكل السيارة الذكية للروبوت ذو العجلات 4 DC 3V 5V 6V مناسب لـ Arduino: طقم هيكل السيارة الذكية للروبوت ذو العجلات 4 سهل التجميع للغاية ويعمل مع DC 3V 5V 6V، مناسب لـ Arduino ووحدات الاستشعار. يوفر الدفع الرباعي ثباتًا وجرًا أفضل، ونطاق الجهد الواسع يجعله مرنًا لمشغلات المحركات المختلفة.
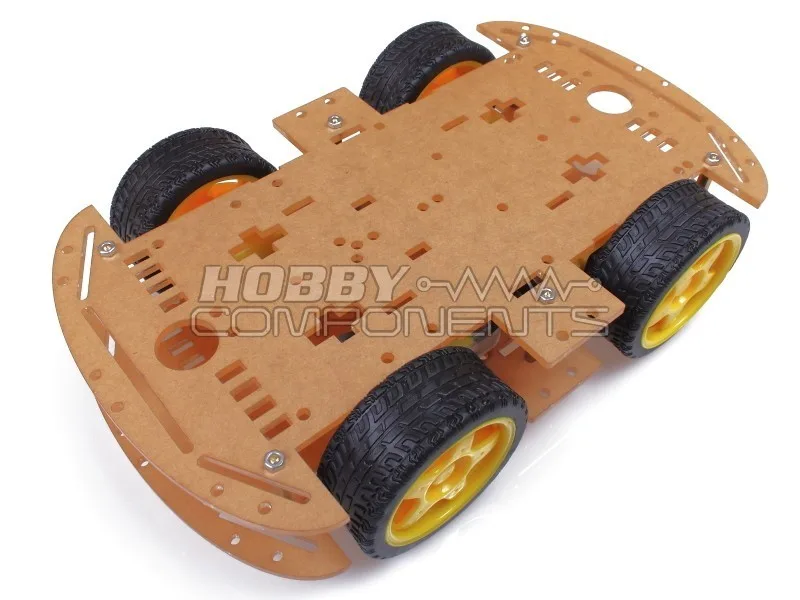
طقم هيكل السيارة الذكية للروبوت ذو العجلات 4 DC 3V 5V 6V مناسب لـ Arduino