Kurze Antwort
Beginnen Sie mit einem Chassis-Kit, das einen Drehgeber enthält, montieren Sie die Motoren und Räder, verbinden Sie den Drehgeber mit Ihrem Arduino und testen Sie dann jeden Motor vor der vollständigen Montage.
Warum ein Drehgeber für Ihren Roboter wichtig ist
Ein Drehgeber ermöglicht es Ihrem Roboter, die Radrotation zu messen, sodass Sie Geschwindigkeit und Distanz präzise steuern können. Ohne ihn kann Ihr Roboter auf verschiedenen Untergründen driften oder sich ungleichmäßig bewegen.
Das Smart Robot Car Chassis Kit enthält einen Drehgeber und ist daher eine praktische Wahl für Einsteiger. Das 4 Wheeled Robot Smart Car Chassis Kit ist ebenfalls einfach zu montieren und bietet Platz für eigene Sensoren.
Wahl zwischen 2WD- und 4WD-Chassis
Ein 2WD-Kit ist einfacher und oft günstiger, während ein 4WD-Kit bessere Traktion bietet und raueres Gelände bewältigen kann. Das 4 Wheeled Robot Smart Car Chassis Kit unterstützt DC 3V 5V 6V, sodass Sie die Spannung an Ihren Motorcontroller und Ihre Batterie anpassen können.
Berücksichtigen Sie Ihre Projektziele: Wenn Sie zusätzliche Sensoren tragen oder kleine Hindernisse überwinden möchten, ist 4WD die sicherere Wahl. Für flache Innenflächen reicht 2WD aus und ist einfacher zu warten.
Montageschritte
- Motoren montieren: Befestigen Sie jeden Gleichstrommotor mit den mitgelieferten Schrauben und Halterungen an der Chassisplatte. Stellen Sie sicher, dass die Motorwellen mit den Radkupplungen ausgerichtet sind. Überprüfen Sie, ob alle Schrauben fest sitzen, um Wackeln während der Bewegung zu vermeiden.
- Räder anbringen: Drücken Sie die Räder auf die Motorwellen oder Kupplungen. Bei einem 4WD-Kit setzen Sie alle vier Räder so ein, dass sie frei drehen, ohne am Chassis zu reiben. Drehen Sie jedes Rad von Hand, um sicherzustellen, dass es sich vor der Verkabelung gleichmäßig dreht.
- Drehgeber verkabeln: Verbinden Sie die Ausgangspins des Drehgebers mit den digitalen Eingangspins Ihres Arduinos und versorgen Sie den Drehgeber über die 5V- und GND-Pins mit Strom. Beachten Sie das Datenblatt des Drehgebers für die Pin-Zuordnung. Überprüfen Sie die Pin-Verbindungen doppelt, um Schäden durch verpolte Anschlüsse zu vermeiden.
- Motorcontroller anschließen: Verdrahten Sie jeden Motor mit einem Motorcontroller-Modul (z. B. L298N oder L293D) und verbinden Sie die Eingangspins des Controllers mit Ihrem Arduino. Stellen Sie sicher, dass die Stromversorgung des Controllers dem Spannungsbereich Ihres Motors entspricht. Verwenden Sie eine gemeinsame Masse zwischen Arduino, Controller und Drehgeber, um Signalstörungen zu vermeiden.
- Jeden Motor einzeln testen: Laden Sie einen einfachen Sketch hoch, um jeden Motor nacheinander vorwärts und rückwärts drehen zu lassen. Überprüfen Sie, ob sich die Drehgeberzählwerte beim Drehen des Rades ändern. Wenn ein Motor nicht reagiert, überprüfen Sie die Verkabelung und die Stromversorgung, bevor Sie fortfahren.
- Komplettes Chassis montieren: Befestigen Sie Arduino, Motorcontroller und Batteriefach mit Abstandshaltern oder doppelseitigem Klebeband am Chassis. Verlegen Sie die Kabel ordentlich, um ein Verheddern in den Rädern zu vermeiden. Befestigen Sie das Batteriefach fest, damit es sich während der Bewegung nicht verschiebt.
- Kalibrieren und testen: Führen Sie eine Testfahrt auf einer ebenen Fläche durch. Passen Sie die Motorgeschwindigkeit im Code an, um Unterschiede zwischen linkem und rechtem Rad auszugleichen, und nutzen Sie dabei die Drehgeberwerte. Notieren Sie die Drehgeberzählwerte pro Umdrehung für zukünftige Distanzberechnungen.
Hilfreiche Produkte
-
Smart Robot Car Chassis Kit mit Drehgeber und Batteriefach: Dieses Smart Robot Car Chassis Kit enthält einen Drehgeber und ein Batteriefach mit einem einfachen mechanischen Design für eine unkomplizierte Montage. Der integrierte Drehgeber erspart Ihnen die separate Beschaffung von Teilen, und die einfache Struktur ermöglicht es Ihnen, sich auf Verkabelung und Code zu konzentrieren.
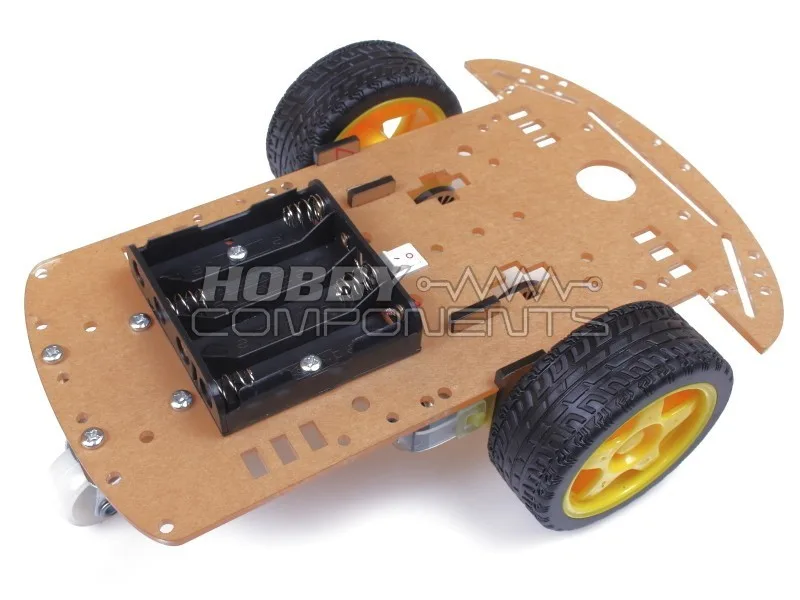
Smart Robot Car Chassis Kit mit Drehgeber und Batteriefach
-
4 Wheeled Robot Smart Car Chassis Kit DC 3V 5V 6V geeignet für Arduino: Das 4 Wheeled Robot Smart Car Chassis Kit ist sehr einfach zu montieren und arbeitet mit DC 3V 5V 6V, geeignet für Arduino und Sensormodule. Der Vierradantrieb bietet bessere Stabilität und Traktion, und der weite Spannungsbereich macht es flexibel für verschiedene Motorcontroller.
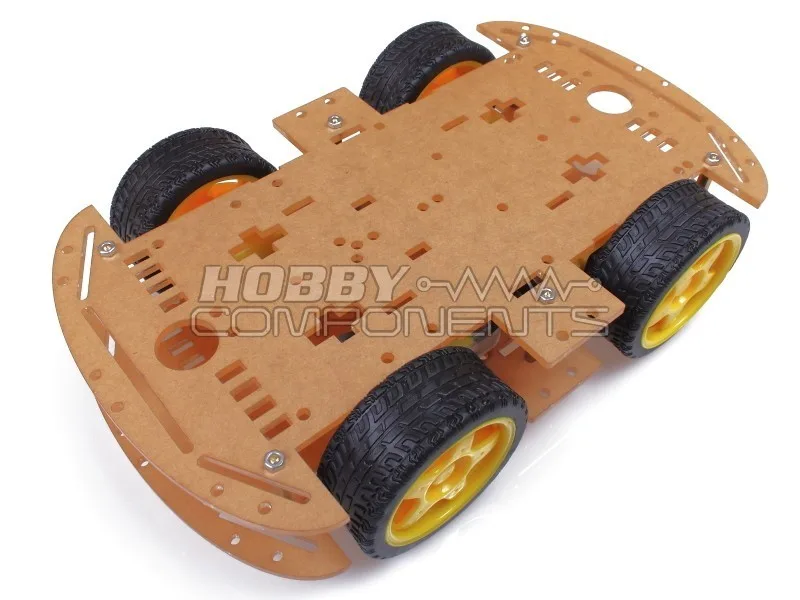
4 Wheeled Robot Smart Car Chassis Kit DC 3V 5V 6V geeignet für Arduino