快速解答
從包含速度編碼器的底盤套件開始,安裝馬達和輪子,將編碼器連接到您的 Arduino,然後在完整組裝前測試每個馬達。
為什麼速度編碼器對您的機器人很重要
速度編碼器讓您的機器人能夠測量輪子旋轉,從而精確控制速度和距離。沒有它,您的機器人可能會偏移或移動不均勻,尤其是在不同表面上。
Smart Robot Car Chassis Kit 包含一個速度編碼器,是初學者的實用選擇。4 Wheeled Robot Smart Car Chassis Kit 也易於建構,並留有空間讓您添加自己的感測器。
在 2WD 和 4WD 底盤之間做選擇
2WD 套件更簡單且通常更便宜,而 4WD 套件提供更好的抓地力,能應付較崎嶇的地形。4 Wheeled Robot Smart Car Chassis Kit 支援 DC 3V 5V 6V,因此您可以將電壓與您的馬達驅動器和電池設置相匹配。
考慮您的專案目標:如果您計劃攜帶額外感測器或爬越小型障礙物,4WD 是更安全的選擇。對於平坦的室內表面,2WD 就足夠了,且更容易除錯。
組裝步驟
- 安裝馬達: 使用提供的螺絲和支架將每個 DC 馬達固定到底盤板上。確保馬達軸與輪子耦合器對齊。 檢查所有螺絲是否鎖緊,以防止移動時晃動。
- 安裝輪子: 將輪子壓到馬達軸或耦合器上。對於 4WD 套件,安裝所有四個輪子,使其能自由旋轉而不會摩擦底盤。 在接線前,用手旋轉每個輪子以確認其平穩旋轉。
- 連接速度編碼器: 將編碼器輸出引腳連接到 Arduino 的數位輸入引腳,並從 5V 和 GND 引腳為編碼器供電。請參考編碼器的資料表以了解引腳對應。 仔細檢查引腳連接,以避免極性反轉造成的損壞。
- 連接馬達驅動器: 將每個馬達連接到馬達驅動器模組(如 L298N 或 L293D),並將驅動器的輸入引腳連接到您的 Arduino。確保驅動器的電源供應與您的馬達電壓範圍匹配。 在 Arduino、驅動器和編碼器之間使用共同接地,以避免訊號干擾。
- 單獨測試每個馬達: 上傳一個簡單的程式,一次一個地讓每個馬達向前和向後旋轉。驗證編碼器計數是否隨著輪子旋轉而變化。 如果某個馬達沒有反應,請在繼續之前檢查接線和電源供應。
- 組裝完整底盤: 使用間隔柱或雙面膠將 Arduino、馬達驅動器和電池盒安裝到底盤上。整齊地佈置接線,避免纏入輪子中。 牢固固定電池盒,使其在移動時不會移位。
- 校準和測試: 在平坦表面上進行測試驅動。在程式碼中調整馬達速度,以補償左右輪之間的任何差異,使用編碼器讀數。 記錄每次旋轉的編碼器計數,以備未來距離計算之用。
有幫助的產品
-
Smart Robot Car Chassis Kit 含速度編碼器和電池盒: 此 Smart Robot Car Chassis Kit 包含一個速度編碼器和電池盒,機械設計簡單,便於直接組裝。內含的編碼器省去了您單獨採購零件的麻煩,簡單的結構讓您能專注於接線和程式碼。
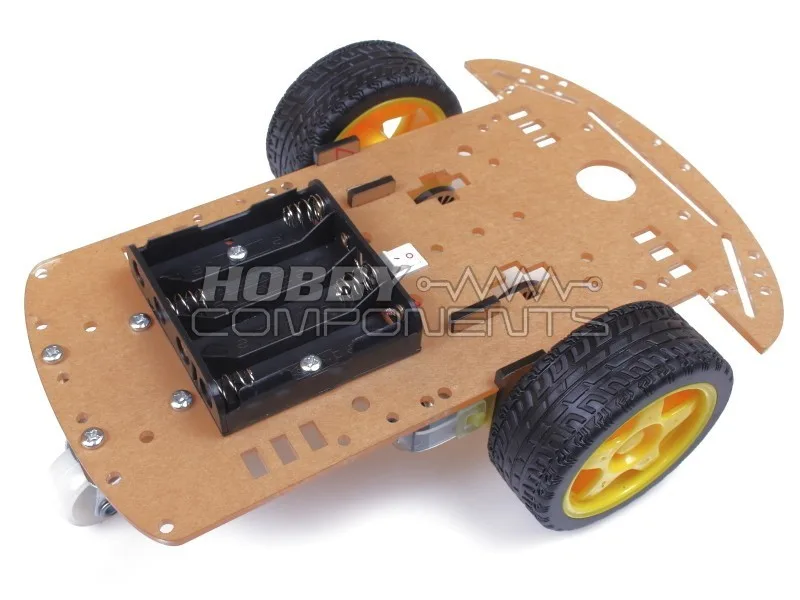
Smart Robot Car Chassis Kit 含速度編碼器和電池盒
-
4 Wheeled Robot Smart Car Chassis Kit DC 3V 5V 6V 適用於 Arduino: 4 Wheeled Robot Smart Car Chassis Kit 非常容易建構,且適用於 DC 3V 5V 6V,適合 Arduino 和感測器模組。其四輪驅動提供更好的穩定性和抓地力,寬廣的電壓範圍使其靈活適用於不同的馬達驅動器。
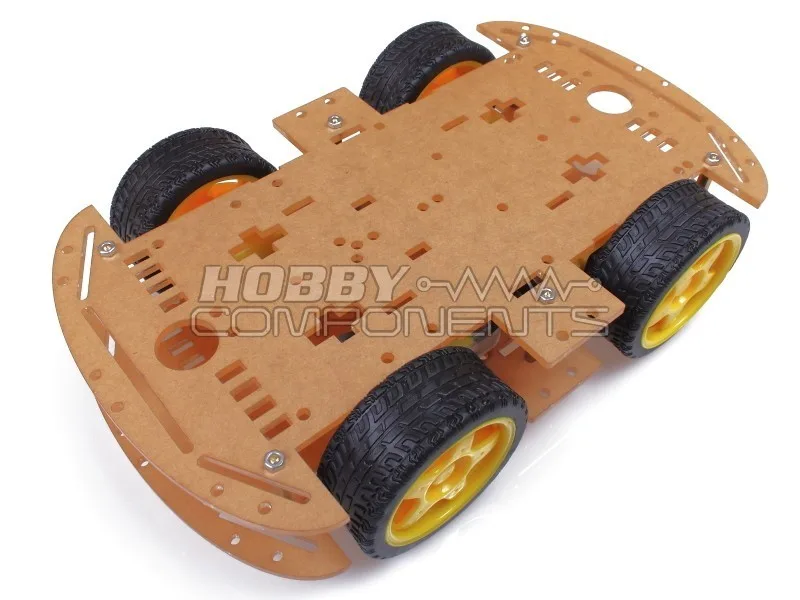
4 Wheeled Robot Smart Car Chassis Kit DC 3V 5V 6V 適用於 Arduino