Schnellantwort
Wählen Sie für einen Roboterarm-Greifer mit 2 Freiheitsgraden Servos mit mindestens 10 kg·cm Drehmoment für das Basisgelenk und 5 kg·cm für den Greifer, mit Metallgetrieben für Langlebigkeit. Der 2DOF Roboterarm-Manipulator-Greifer mit 2x Servos ist werkseitig mit MG995-Servos ausgestattet, die diese Anforderungen sofort erfüllen.
Drehmomentanforderungen für jedes Gelenk
Das Basisgelenk (Schulter) muss den gesamten Arm und die Nutzlast heben und benötigt daher das höchste Drehmoment. Das Greifergelenk muss nur die Klaue schließen und ein Objekt halten, was weniger Drehmoment erfordert. Ein unterschätztes Drehmoment führt zu blockierenden Servos und fallengelassenen Objekten.
Metallgetriebe vs. Kunststoffgetriebe
Servos mit Metallgetrieben verkraften Stoßbelastungen besser und halten in einem Roboterarm, der gegen Hindernisse stoßen kann, länger. Kunststoffgetriebe können unter wiederholter Belastung abgenutzt werden, insbesondere im Greifer, wo die Klaue auf Widerstand stoßen kann.
Entscheidungsregeln für die Servoauswahl
- Drehmomentregel: Basisgelenk: mindestens 10 kg·cm für einen Standard-Hobbyarm. Greifergelenk: mindestens 5 kg·cm. Wenn Ihre Nutzlast 100 g überschreitet, erhöhen Sie das Basisdrehmoment um 2 kg·cm pro 50 g zusätzlich. Berechnen Sie immer die Länge des Hebelarms im ungünstigsten Fall, bevor Sie das Drehmoment festlegen.
- Getriebematerialregel: Wählen Sie Metallgetriebe für jedes Gelenk, das Stößen oder Dauerbelastung ausgesetzt ist. Kunststoffgetriebe sind nur für sehr leichte, wenig belastete Prototypen akzeptabel. Metallgetriebe erhöhen das Gewicht; berücksichtigen Sie dies in Ihrer Drehmomentberechnung.
- Spannungs- und Controller-Regel: Stellen Sie sicher, dass die Betriebsspannung Ihres Servos mit Ihrem Controller übereinstimmt (z. B. 5 V für Arduino, 6 V für viele Servotreiber). MG995-Servos arbeiten bei 4.8-7.2 V und bieten so Flexibilität. Verwenden Sie ein separates BEC, wenn Ihr Servostrom die Reglerkapazität des Controllers überschreitet.
Produkt-Highlight
-
2DOF Roboterarm-Manipulator-Greifer mit 2x Servos: Dieser 2DOF Aluminium-Roboterarm-Greifer ist werkseitig mit zwei leistungsstarken MG995-Servos ausgestattet und bietet sofortige Neigungs- und Greifkontrolle. Sie erhalten einen einsatzbereiten Arm, ohne separate Servos beschaffen oder verdrahten zu müssen, was Zeit spart und Kompatibilität für Arduino- oder Raspberry-Pi-Projekte gewährleistet.
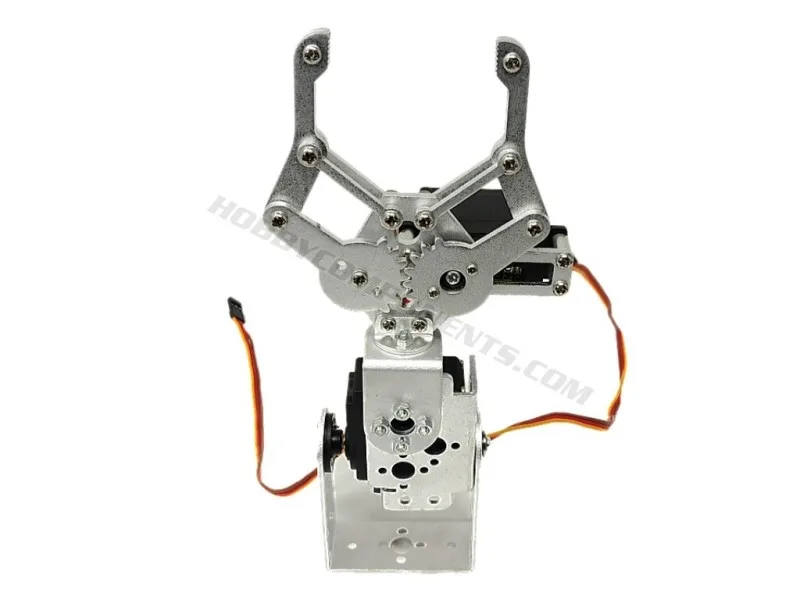
2DOF Roboterarm-Manipulator-Greifer mit 2x Servos
Für wen dieser Leitfaden geeignet ist
Geeignet für
- Hobbyisten, die einen ersten Roboterarm bauen und eine vorkonfigurierte Lösung wünschen
- Maker, die eine zuverlässige Klaue mit bekannten Servospezifikationen für Arduino oder Raspberry Pi benötigen
Nicht geeignet für
- Industrieanwendungen, die kontinuierliche Drehung oder Servos mit absoluter Positionierung erfordern
- Projekte, die ein kundenspezifisches Greiferdesign mit nicht standardmäßiger Montage benötigen