빠른 답변
2자유도 로봇 암 클로의 경우, 베이스 조인트에는 최소 10 kg·cm, 그리퍼에는 5 kg·cm의 토크를 제공하고 내구성을 위해 금속 기어가 있는 서보를 선택하세요. 2자유도 로봇 암 매니퓰레이터 클로(2x 서보 포함)에는 이러한 요구 사항을 기본으로 충족하는 MG995 서보가 사전 장착되어 있습니다.
각 조인트의 토크 요구 사항
베이스(어깨) 조인트는 전체 암과 페이로드를 들어 올려야 하므로 가장 높은 토크가 필요합니다. 그리퍼 조인트는 클로를 닫고 물체를 잡는 것만 하면 되므로 더 적은 토크가 필요합니다. 토크를 과소평가하면 서보가 멈추고 물체를 떨어뜨릴 수 있습니다.
금속 기어 vs 플라스틱 기어
금속 기어가 있는 서보는 충격 하중을 더 잘 견디며, 암이 장애물에 부딪힐 수 있는 로봇 암에서 더 오래 지속됩니다. 플라스틱 기어는 반복적인 응력, 특히 클로가 저항에 부딪힐 수 있는 그리퍼에서 벗겨질 수 있습니다.
서보 선택을 위한 결정 규칙
- 토크 규칙: 베이스 조인트: 표준 취미용 암의 경우 최소 10 kg·cm. 그리퍼 조인트: 최소 5 kg·cm. 페이로드가 100g을 초과하면 50g 추가마다 베이스 토크를 2 kg·cm씩 늘리세요. 토크를 확정하기 전에 항상 최악의 경우의 레버 암 길이를 계산하세요.
- 기어 재질 규칙: 충격이나 연속 하중이 발생할 조인트에는 금속 기어를 선택하세요. 플라스틱 기어는 매우 가볍고 응력이 낮은 프로토타입에만 허용됩니다. 금속 기어는 무게를 추가하므로 토크 계산에 이를 반영하세요.
- 전압 및 컨트롤러 규칙: 서보의 작동 전압이 컨트롤러와 일치하는지 확인하세요(예: Arduino용 5V, 많은 서보 드라이버용 6V). MG995 서보는 4.8-7.2V에서 작동하므로 유연성이 있습니다. 서보 전류가 컨트롤러의 레귤레이터 용량을 초과하는 경우 별도의 BEC를 사용하세요.
제품 소개
-
2자유도 로봇 암 매니퓰레이터 클로(2x 서보 포함): 이 2자유도 알루미늄 로봇 암 클램프 클로에는 강력한 MG995 서보 2개가 사전 장착되어 있어 바로 사용할 수 있는 틸트 및 그립 제어를 제공합니다. 별도로 서보를 구매하거나 배선할 필요 없이 바로 사용할 수 있는 암을 얻을 수 있어 시간을 절약하고 Arduino 또는 Raspberry Pi 프로젝트와의 호환성을 보장합니다.
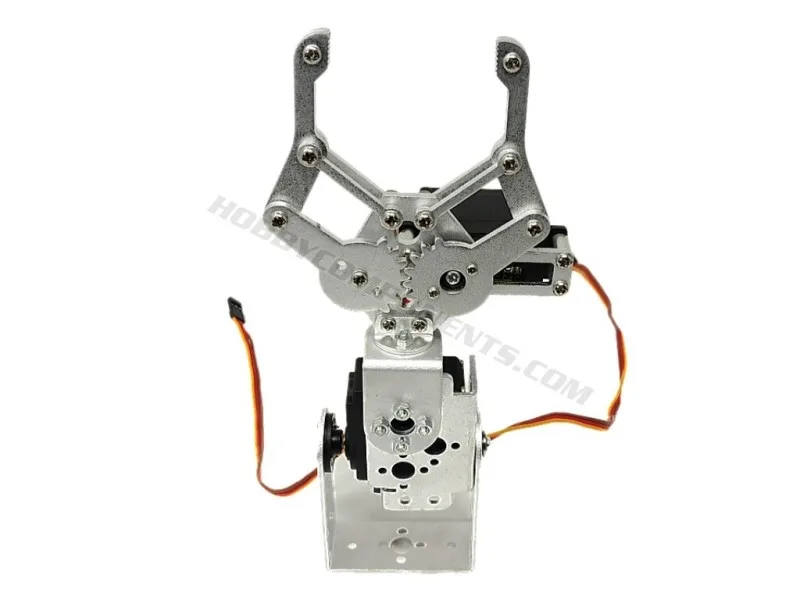
2자유도 로봇 암 매니퓰레이터 클로(2x 서보 포함)
이 가이드가 도움이 되는 대상
적합한 대상
- 첫 번째 로봇 암을 만들고 사전 구성된 솔루션을 원하는 취미 사용자
- Arduino 또는 Raspberry Pi용으로 알려진 서보 사양을 갖춘 안정적인 클로가 필요한 메이커
부적합한 대상
- 연속 회전 또는 절대 위치 지정 서보가 필요한 산업용 애플리케이션
- 비표준 마운팅이 있는 맞춤형 그리퍼 설계가 필요한 프로젝트