快速解答
對於 2 軸機械手臂夾爪,請選擇底座關節至少提供 10 kg·cm 扭力、夾爪至少提供 5 kg·cm 扭力的伺服馬達,並採用金屬齒輪以確保耐用性。2 軸機械手臂夾爪(含 2 顆伺服馬達)出廠即配備 MG995 伺服馬達,完全符合上述需求。
各關節扭力需求
底座(肩部)關節必須舉起整個手臂及負載,因此需要最高的扭力。夾爪關節僅需閉合夾爪並夾持物體,所需扭力較低。若低估扭力需求,會導致伺服馬達堵轉及物體掉落。
金屬齒輪 vs 塑膠齒輪
配備金屬齒輪的伺服馬達更能承受衝擊負載,且在機械手臂可能碰撞障礙物的情況下使用壽命更長。塑膠齒輪在重複應力下可能崩齒,尤其是在夾爪可能遇到阻力的情況下。
伺服馬達選型決策規則
- 扭力規則: 底座關節:標準業餘手臂至少需 10 kg·cm。夾爪關節:至少需 5 kg·cm。若您的負載超過 100 公克,每增加 50 公克,底座扭力需增加 2 kg·cm。 在確定扭力前,務必計算最不利情況下的力臂長度。
- 齒輪材質規則: 任何會承受衝擊或持續負載的關節,請選擇金屬齒輪。塑膠齒輪僅適用於非常輕量、低應力的原型。 金屬齒輪會增加重量;請將此納入扭力計算。
- 電壓與控制器規則: 確認您的伺服馬達工作電壓與控制器相符(例如 Arduino 使用 5V,許多伺服驅動器使用 6V)。MG995 伺服馬達可在 4.8-7.2V 範圍內運作,提供彈性。 若您的伺服馬達電流超過控制器的穩壓器容量,請使用獨立的 BEC。
產品焦點
-
2 軸機械手臂夾爪(含 2 顆伺服馬達): 這款 2 軸鋁合金機械手臂夾爪出廠即配備兩顆強勁的 MG995 伺服馬達,開箱即可進行傾斜與夾取控制。您無需自行採購或接線伺服馬達,即可獲得即用型手臂,節省時間並確保與 Arduino 或 Raspberry Pi 專案的相容性。
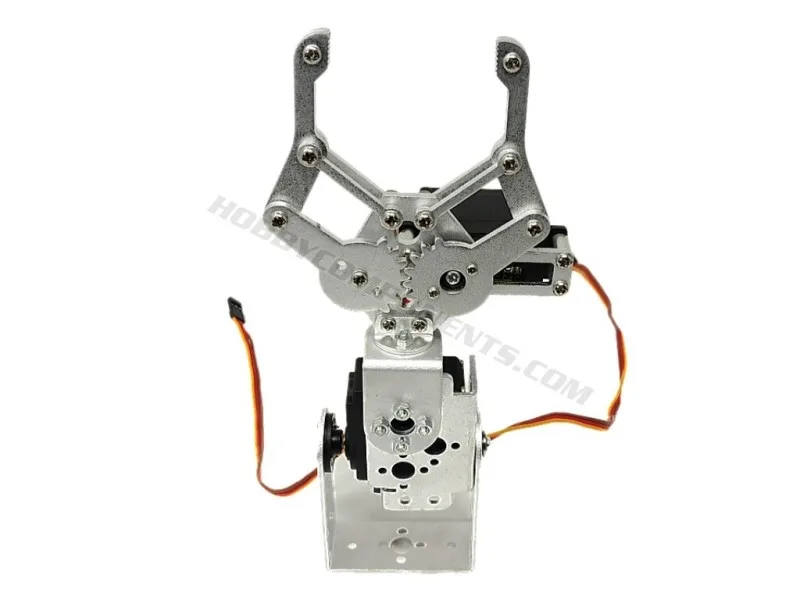
2 軸機械手臂夾爪(含 2 顆伺服馬達)
本指南適用對象
最適合
- 正在組裝第一支機械手臂且想要預先配置方案的業餘愛好者
- 需要具備已知伺服馬達規格之可靠夾爪,用於 Arduino 或 Raspberry Pi 的創客
不適合
- 需要連續旋轉或絕對定位伺服馬達的工業應用
- 需要非標準安裝之客製夾爪設計的專案