Schnelle Antwort
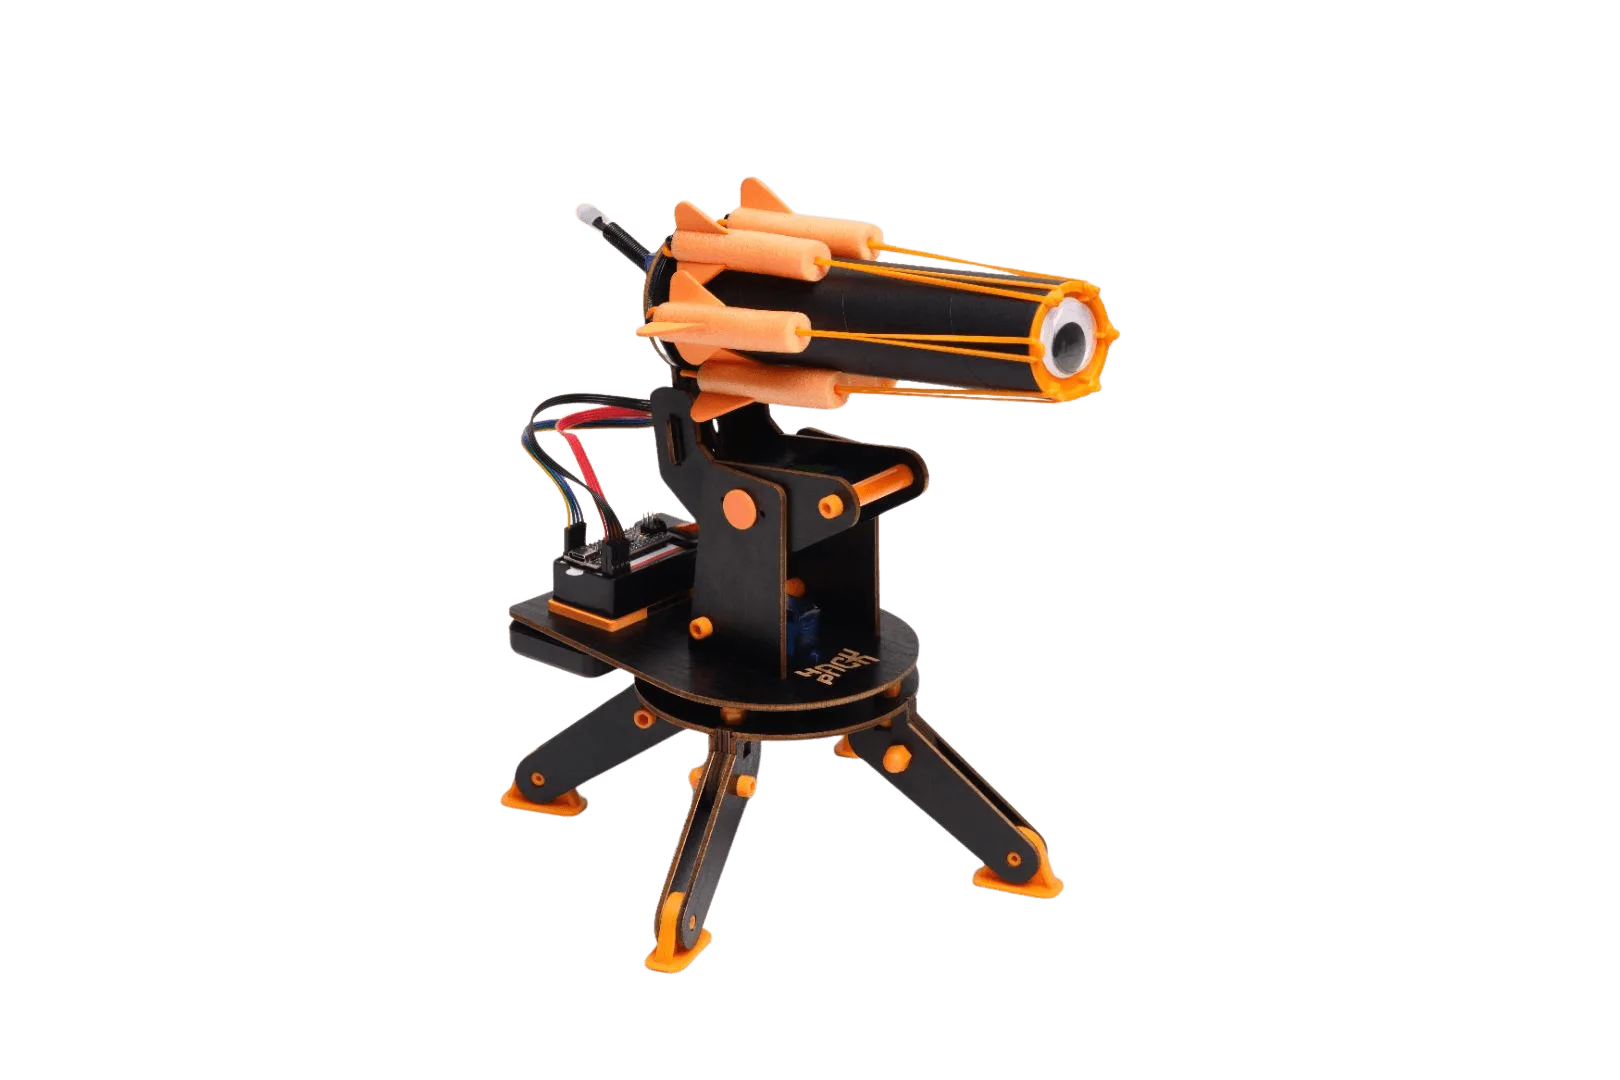
Richten Sie den IR-Empfänger aus, indem Sie zuerst bestätigen, dass Sender und Empfänger mit freier Sichtlinie aufeinander zeigen, und führen Sie dann einen kurzen Erkennungstest durch, bevor Sie etwas festschrauben. Wenn der Turm immer noch daneben zielt, überprüfen Sie in dieser Reihenfolge die Sensorausrichtung, die Lichtverhältnisse und Ihre Kalibrierungsroutine. Der Infrared Turret ist ein eigenständiger Hack-Pack-Roboter, für den kein Abonnement erforderlich ist, um mit dem Testen zu beginnen.
Warum die IR-Erkennung fehlschlägt, bevor Sie dem Code die Schuld geben
Die Infrarotkommunikation hängt von einem sauberen optischen Pfad zwischen Sender und Empfänger ab. Alles, was diesen Pfad unterbricht – sei es eine Hand, eine Tischkante oder eine helle Lichtquelle – kann dazu führen, dass sich der Turm so verhält, als würde er gar nichts erkennen. Bevor Sie irgendeine Logik umschreiben, prüfen Sie den physischen Aufbau: Zeigt der Empfänger zum Sender, ist der Abstand angemessen und ist das Umgebungslicht stabil?
Der Infrared Turret ist für praktische Experimente konzipiert, einschließlich des Ausprobierens anderer Fernbedienungen im Haus oder des Hinzufügens weiterer Sensoren. Diese Flexibilität ist auch der Grund, warum Erkennungsprobleme oft aus der Umgebung und nicht aus dem Bau selbst stammen. Behandeln Sie den Raum als Teil des Schaltkreises.
Richten Sie einen wiederholbaren Erkennungstest ein
Statt auf gut Glück zu zielen, erstellen Sie ein festes Testziel. Platzieren Sie den Sender oder die Fernbedienung in einem konstanten Abstand und Winkel, drehen Sie dann den Turm in kleinen Schritten und notieren Sie, wo die Erkennung gelingt. So wird aus einem vagen Problem „Turm erkennt nicht“ ein messbarer Bereich, den Sie justieren können.
Halten Sie den Test kurz und wiederholbar. Wenn die Erkennung bei einem Winkel funktioniert, aber bei einem anderen stark abfällt, haben Sie ein Ausrichtungsproblem und kein Codeproblem.
Kalibrieren Sie in der Umgebung, die Sie tatsächlich nutzen werden
Eine Kalibrierung in einem dunklen Raum hält in einem hellen Wohnzimmer möglicherweise nicht stand. Führen Sie die endgültige Kalibrierung Ihres Turmbaus unter derselben Beleuchtung und ungefähr derselben Entfernung durch, die Sie beim Spielen erwarten. Wenn Sie den Scherzmodus oder Roulette nutzen möchten, testen Sie diese Modi unter denselben Bedingungen, damit das Verhalten vorhersehbar ist.
Denken Sie daran, dass sich der Turm drehen, zielen und Befehle ausführen kann. Eine Kalibrierung, die nur bei einem Winkel funktioniert, wirkt während eines Spiels unzuverlässig. Prüfen Sie mindestens drei Positionen über den Drehbereich.
Halten Sie Empfänger und Sender sauber und sicher
Staub, Fingerabdrücke und lockere Halterungen sind stille Killer für die IR-Leistung. Wischen Sie die Empfängerlinse mit einem trockenen, weichen Tuch ab und stellen Sie sicher, dass sich der Sensor beim Drehen des Turms nicht verschiebt. Ein Empfänger, der sich während des Tests bewegt, macht Ihre Ergebnisse ungültig.
Wenn Sie im Rahmen Ihres Hackings weitere Sensoren hinzugefügt haben, prüfen Sie, ob deren Verkabelung den IR-Pfad blockiert oder den Empfänger aus der Ausrichtung zieht.
Schritt für Schritt: IR-Erkennung ausrichten und verifizieren
- Optischen Pfad freimachen: Entfernen Sie alles zwischen Sender und IR-Empfänger, einschließlich Hände, Kabel und dekorativer Teile des Baus. Richten Sie den Empfänger direkt auf den Sender in angenehmer Entfernung. Checkpoint: Sie sollten eine klare, ungehinderte Linie zwischen beiden sehen.
- Sweep-Test durchführen: Drehen Sie den Turm langsam durch seinen Bereich und lösen Sie den Sender an jeder Position aus. Notieren Sie die Winkel, bei denen die Erkennung stark ist und wo sie abbricht. Häufiger Fehler: Nur in der Mittelposition testen und annehmen, dass der gesamte Bereich funktioniert.
- Sensorausrichtung anpassen: Wenn die Erkennung schwach ist, lockern Sie die Halterung leicht und richten Sie den Empfänger neu aus, dann testen Sie erneut. Kleine Winkeländerungen sind oft wichtiger als große Bewegungen. Checkpoint: Die Erkennung sollte sich bei den zuvor fehlgeschlagenen Winkeln verbessern.
- Kalibrierung an Ihre Beleuchtung anpassen: Wiederholen Sie den Sweep unter der Beleuchtung, die Sie tatsächlich verwenden werden, einschließlich heller Lampen oder Fenster. Kalibrieren Sie neu, wenn sich die Ergebnisse deutlich ändern. Häufiger Fehler: In einem dunklen Raum kalibrieren und dann bei Tageslicht spielen.
- Mit einer zweiten IR-Quelle bestätigen: Probieren Sie eine andere Fernbedienung oder einen anderen Sender aus, um zu sehen, ob der Empfänger konsistent reagiert. So trennen Sie ein Quellenproblem von einem Empfängerproblem. Wenn eine zweite Quelle funktioniert, ist Ihre ursprüngliche Fernbedienung oder Ihr ursprünglicher Sender wahrscheinlich das Problem.
- Aufbau fixieren: Sobald die Erkennung zuverlässig ist, ziehen Sie die Halterung fest und führen Sie den Sweep ein letztes Mal durch. Notieren Sie die funktionierende Entfernung und die Winkel, damit Sie sie später reproduzieren können. Nächster Schritt: Nutzen Sie diese Notizen, wenn Sie Sensoren hinzufügen oder den Scherzmodus ausprobieren.
Produktfakten, die das Zielen beeinflussen
- Infrared Turret – IR-Empfänger: Der Infrared Turret ist ein eigenständiger Hack-Pack-Roboter, der kein Abonnement erfordert und alles enthält, was Sie brauchen, einschließlich Zugriff auf die Coding Console (IDE). Sie können sofort mit dem Erkennungstest beginnen, ohne auf ein Abonnement zu warten, und die IDE bietet Ihnen einen Ort, um Verhalten zu protokollieren oder während der Kalibrierung anzupassen.
- Infrared Turret – IR-Empfänger: Der Turm unterstützt das Ausprobieren, indem Sie ihn hacken, um andere Fernbedienungen im Haus zu verwenden oder weitere Sensoren hinzuzufügen. Wenn Ihre eigene Fernbedienung unzuverlässig ist, kann Ihnen der Test mit einer anderen IR-Fernbedienung schnell sagen, ob das Problem am Empfänger oder an der Quelle liegt.