快速解答
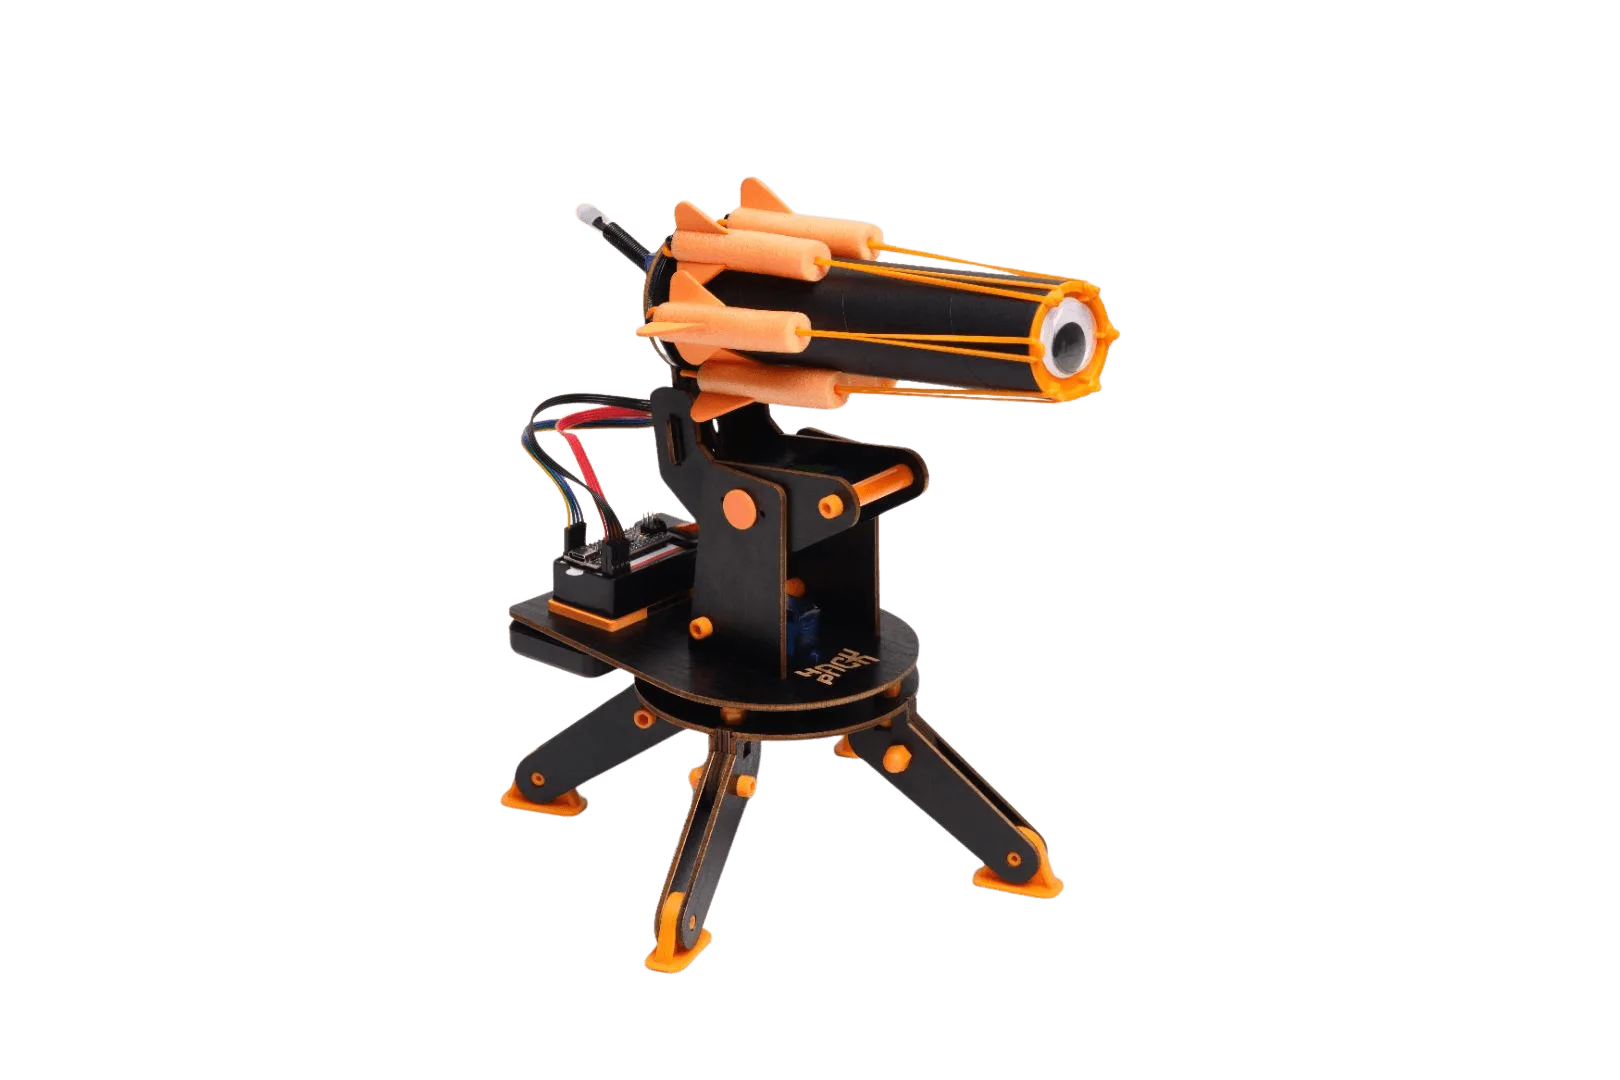
瞄準紅外線接收器時,首先確認發射器與接收器彼此對準且視線無阻礙,然後在鎖緊任何零件前先進行簡短偵測測試。若砲塔仍無法偵測,請依序檢查感測器對準、光線條件及校準流程。紅外線砲塔是獨立運作的 Hack Pack 機器人,無需訂閱即可開始測試。
在責怪程式碼之前,先了解紅外線偵測失敗的原因
紅外線通訊依賴發射器與接收器之間乾淨的光學路徑。任何中斷此路徑的因素,包括手、桌面邊緣或明亮光源,都可能讓砲塔表現得像完全無法偵測。在改寫任何邏輯之前,先檢查實體設定:接收器是否面向發射器、距離是否合理、周圍光線是否穩定?
紅外線砲塔專為動手實驗而設計,包括自行改造使用家中其他遙控器或新增其他感測器。這種靈活性也正是偵測問題常來自環境而非組裝本身的原因。請將環境視為電路的一部分。
建立可重複的偵測測試
與其隨意瞄準,不如建立固定的測試目標。將發射器或遙控器放在一致的距離與角度,然後以小幅度旋轉砲塔,記錄偵測成功的角度。這能將模糊的「砲塔無法偵測」問題轉化為可測量的範圍,方便你調整。
保持測試簡短且可重複。如果偵測在某個角度正常,但在另一個角度急劇下降,那是對準問題,而非程式碼問題。
在實際使用的環境中進行校準
在暗房中完成的校準,在明亮的客廳中可能無法維持。請在與實際遊玩時相同的光線條件與大致相同距離下,進行最終砲塔組裝校準。如果你計畫使用惡作劇模式或輪盤模式,請在相同條件下測試這些模式,以確保行為可預測。
請記住,砲塔可以旋轉、瞄準並執行指令,因此只適用於單一角度的校準,在遊戲中會感覺不可靠。請在旋轉範圍內至少檢查三個位置。
保持接收器與發射器清潔且穩固
灰塵、指紋和鬆動的固定座是紅外線效能的隱形殺手。用乾燥的軟布擦拭接收器鏡頭,並確保感測器在砲塔旋轉時不會移動。接收器在測試中移動會使結果失效。
如果你在改造時新增了其他感測器,請檢查其接線是否阻擋紅外線路徑或使接收器偏離對準位置。
逐步指南:瞄準並驗證紅外線偵測
- 清除光學路徑: 移除發射器與紅外線接收器之間的任何物體,包括手、電線和組裝的裝飾零件。將接收器直接對準發射器,保持適當距離。 檢查點:你應該能看到兩者之間清晰、無阻礙的直線。
- 執行掃描測試: 緩慢旋轉砲塔至其整個範圍,同時在每個位置觸發發射器。記錄偵測強烈的角度以及偵測中斷的角度。 常見錯誤:只測試中心位置,便假設整個範圍都正常運作。
- 調整感測器對準: 如果偵測微弱,稍微鬆開固定座並重新對準接收器,然後重新測試。小幅度的角度調整往往比大幅移動更重要。 檢查點:先前失敗的角度,偵測效果應有所改善。
- 讓校準符合你的光線條件: 在實際使用的光線條件下重複掃描,包括明亮的燈具或窗戶。如果結果有顯著變化,請重新校準。 常見錯誤:在暗房中校準,然後在日光下遊玩。
- 使用第二個紅外線來源確認: 嘗試使用不同的遙控器或發射器,看看接收器是否有一致的反應。這能區分是來源問題還是接收器問題。 如果第二個來源正常運作,你原本的遙控器或發射器很可能是問題所在。
- 鎖定設定: 一旦偵測穩定,鎖緊固定座並最後再執行一次掃描。記錄有效距離與角度,以便日後重現相同設定。 下一步:在新增感測器或嘗試惡作劇模式時,使用這些記錄。
影響瞄準的產品資訊
- 紅外線砲塔 - 紅外線接收器: 紅外線砲塔是獨立運作的 Hack Pack 機器人,無需訂閱,且包含你所需的一切,包括 Coding Console(IDE)的使用權限。你可以立即開始偵測測試,無需等待訂閱,IDE 也讓你在校準時能記錄或調整行為。
- 紅外線砲塔 - 紅外線接收器: 砲塔支援自行改造,可駭入使用家中其他遙控器或新增其他感測器。如果你自己的遙控器不可靠,使用不同的紅外線遙控器測試,能快速判斷問題是出在接收器還是來源。