Resposta rápida
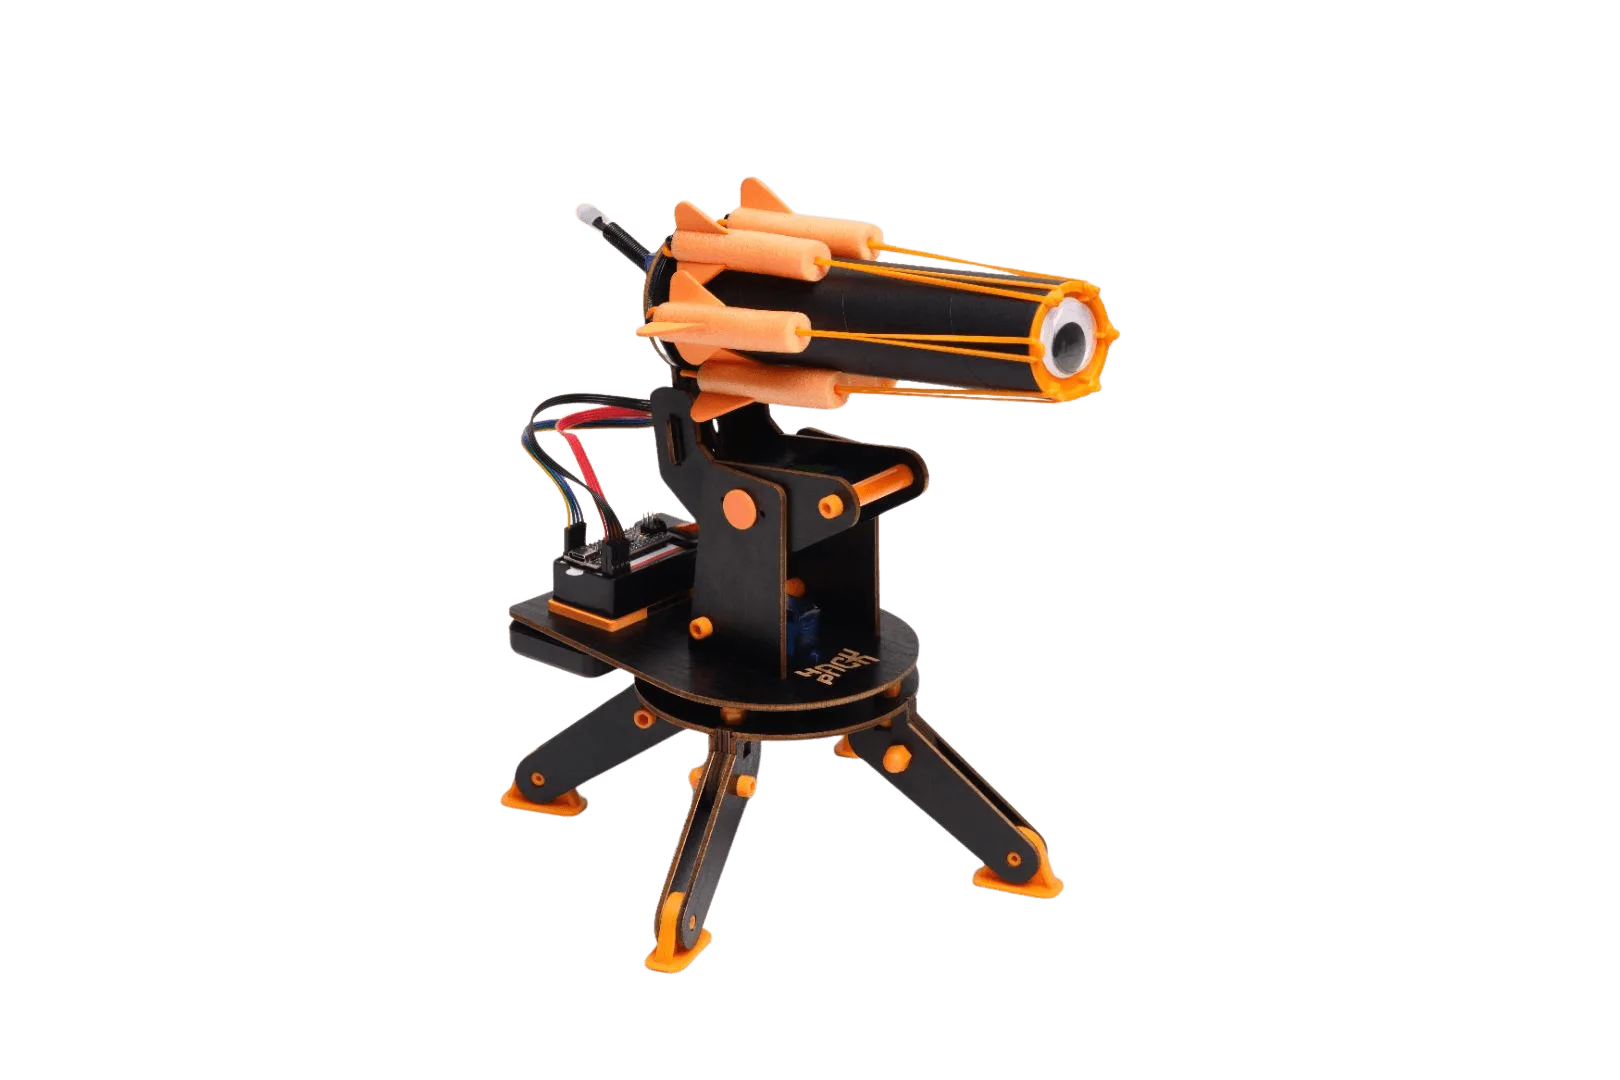
Aponte o recetor de IV confirmando primeiro que o emissor e o recetor estão virados um para o outro com uma linha de visão desimpedida e, em seguida, execute um teste de deteção curto antes de apertar tudo. Se a torre continuar a falhar, verifique novamente o alinhamento do sensor, as condições de iluminação e a sua rotina de calibração, nessa ordem. A Infrared Turret é um robô autónomo Hack Pack, pelo que não é necessária nenhuma subscrição para começar a testar.
Porque é que a deteção de IV falha antes de culpar o código
A comunicação por infravermelhos depende de um caminho ótico limpo entre o emissor e o recetor. Qualquer coisa que interrompa esse caminho, incluindo uma mão, um rebordo de mesa ou uma fonte de luz brilhante, pode fazer com que a torre se comporte como se não estivesse a detetar nada. Antes de reescrever qualquer lógica, verifique a configuração física: o recetor está virado para o emissor, a distância é razoável e a luz ambiente está estável?
A Infrared Turret foi concebida para experimentação prática, incluindo tornar-se 'rebelde' e usar outros controlos remotos pela casa ou adicionar outros sensores. Essa flexibilidade é também a razão pela qual os problemas de deteção muitas vezes vêm do ambiente em vez da própria construção. Trate a sala como parte do circuito.
Configure um teste de deteção repetível
Em vez de apontar ao acaso, crie um alvo de teste fixo. Coloque o emissor ou o controlo remoto a uma distância e ângulo consistentes e, em seguida, rode a torre em pequenos incrementos e anote onde a deteção é bem-sucedida. Isto transforma um vago problema de 'torre não deteta' num alcance mensurável que pode ajustar.
Mantenha o teste curto e repetível. Se a deteção funcionar num ângulo, mas cair drasticamente noutro, tem um problema de alinhamento, não um problema de código.
Calibre no ambiente que vai realmente utilizar
A calibração feita numa sala escura pode não se manter numa sala de estar iluminada. Execute a calibração final da sua torre sob a mesma iluminação e aproximadamente à mesma distância que espera durante o jogo. Se planeia usar o modo de partida ou a roleta, teste esses modos nas mesmas condições para que o comportamento seja previsível.
Lembre-se de que a torre pode rodar, apontar e executar comandos, pelo que uma calibração que só funciona num ângulo parecerá pouco fiável durante um jogo. Verifique pelo menos três posições ao longo do alcance de rotação.
Mantenha o recetor e o emissor limpos e seguros
Poeira, impressões digitais e montagens soltas são assassinos silenciosos do desempenho de IV. Limpe a lente do recetor com um pano seco e macio e certifique-se de que o sensor não se desloca quando a torre roda. Um recetor que se move durante o teste invalida os seus resultados.
Se adicionou outros sensores como parte da sua 'hackeração', verifique se a cablagem deles não está a bloquear o caminho de IV ou a puxar o recetor para fora do alinhamento.
Passo a passo: apontar e verificar a deteção de IV
- Desimpeça o caminho ótico: Remova tudo entre o emissor e o recetor de IV, incluindo mãos, cabos e peças decorativas da construção. Aponte o recetor diretamente para o emissor a uma distância confortável. Ponto de verificação: deve ver uma linha clara e desimpedida entre os dois.
- Execute um teste de varredura: Rode lentamente a torre através do seu alcance enquanto aciona o emissor em cada posição. Anote os ângulos onde a deteção é forte e onde desaparece. Erro comum: testar apenas na posição central e assumir que todo o alcance funciona.
- Ajuste o alinhamento do sensor: Se a deteção for fraca, afrouxe ligeiramente a montagem e reaponte o recetor e, em seguida, teste novamente. Pequenas mudanças de ângulo muitas vezes importam mais do que grandes movimentos. Ponto de verificação: a deteção deve melhorar nos ângulos que falharam anteriormente.
- Ajuste a calibração à sua iluminação: Repita a varredura sob a iluminação que vai realmente utilizar, incluindo lâmpadas brilhantes ou janelas. Recalibre se os resultados mudarem significativamente. Erro comum: calibrar numa sala escura e depois jogar à luz do dia.
- Confirme com uma segunda fonte de IV: Experimente um controlo remoto ou emissor diferente para ver se o recetor responde de forma consistente. Isto separa um problema de fonte de um problema de recetor. Se uma segunda fonte funcionar, o seu controlo remoto ou emissor original é o provável culpado.
- Fixe a configuração: Assim que a deteção for fiável, aperte a montagem e execute a varredura uma última vez. Registe a distância e os ângulos de funcionamento para poder recriá-los mais tarde. Próximo passo: use essas notas quando adicionar sensores ou experimentar o modo de partida.
Factos do produto que afetam o apontar
- Infrared Turret - Recetor de IV: A Infrared Turret é um robô autónomo Hack Pack que não requer subscrição e vem com tudo o que precisa, incluindo acesso à Coding Console (IDE). Pode começar os testes de deteção imediatamente sem esperar por uma subscrição, e a IDE dá-lhe um lugar para registar ou ajustar o comportamento enquanto calibra.
- Infrared Turret - Recetor de IV: A torre suporta tornar-se 'rebelde' ao hackeá-la para usar outros controlos remotos pela casa ou adicionar outros sensores. Se o seu próprio controlo remoto não for fiável, testar com um controlo remoto de IV diferente pode dizer-lhe rapidamente se o problema é do recetor ou da fonte.