Kurze Antwort
Kalibriere den Farbsensor deines Kartenverteil-Roboters, indem du ihm die genauen Kartenfarben unter derselben Beleuchtung beibringst, die du tatsächlich verwenden wirst, und teste dann erneut, bevor du Code änderst. Wenn er Karten nicht liest, prüfe in dieser Reihenfolge: Kartenposition, Sensorabstand, Streulicht und lose Verkabelung. Die meisten Probleme kommen von der Umgebung oder der Ausrichtung, nicht von einem defekten Sensor.
Warum der Sensor eine Karte liest und die nächste verpasst
Ein Farbsensor sieht eine Karte nicht so wie dein Auge. Er strahlt Licht auf die Oberfläche und misst, wie viel Rot, Grün und Blau zurückgeworfen wird. Diese Messung hängt von drei Dingen ab: der Kartenoberfläche, dem Abstand zwischen Sensor und Karte und dem bereits vorhandenen Licht im Raum. Ändere eines davon, und dieselbe Karte kann einen anderen Wert liefern.
Deshalb kann ein Roboter fünf Karten perfekt verteilen und dann bei der sechsten stocken. Der Sensor rät nicht; er vergleicht eine neue Messung mit den Werten, die du ihm beigebracht hast. Wenn diese beigebrachten Werte von einer anderen Karte, einer anderen Höhe oder einem anderen Raum stammen, schlägt der Vergleich fehl. Kalibrierung ist einfach der Prozess, dem Sensor die Messwerte beizubringen, die er im realen Aufbau erwarten sollte.
Was du vor der Kalibrierung vorbereiten solltest
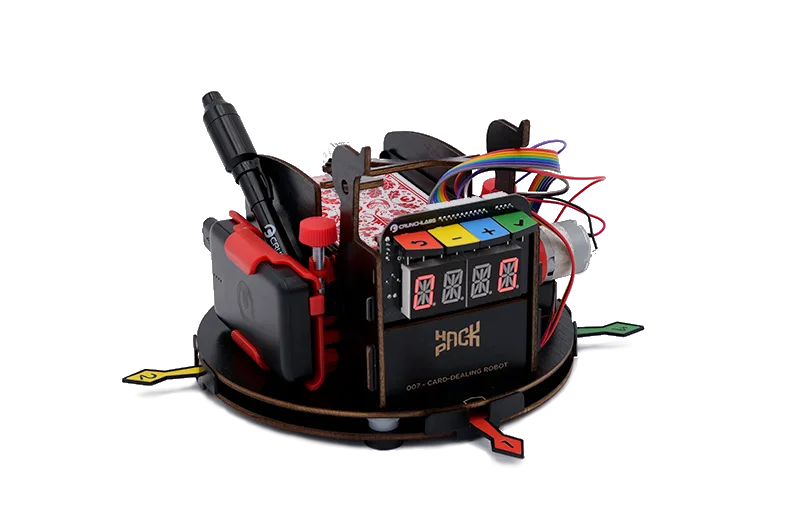
Stelle den Roboter genau dort auf, wo er laufen wird, nicht auf einer Werkbank, die du später wegräumst. Verwende dasselbe Kartendeck, das du verteilen willst, da Druckfinish, Glanz und Abnutzung die Messung alle verändern. Wenn dein Kit einen Farbsensor-Aufbau wie den Card Dealing Robot - Color Sensor enthält, halte ihn so zusammengebaut und mit Strom versorgt, wie er während des Spiels sein wird.
Halte ein kleines Notizbuch oder eine Notiz auf deinem Handy bereit. Du wirst die Rohwerte für jede Kartenfarbe aufzeichnen wollen, um sie später vergleichen zu können, falls etwas driftet.
- Der Roboter in seiner endgültigen Position, eingeschaltet
- Die genauen Karten, die du verteilen wirst, einschließlich abgenutzter
- Die Raumbeleuchtung, die du tatsächlich verwenden wirst, einschließlich Lampen oder Fensterlicht
- Eine Möglichkeit, Rohwerte des Sensors aufzuschreiben
Wie man Kalibrierungsdrift von einem echten Fehler unterscheidet
Bevor du Einstellungen änderst, führe einen einfachen Test durch. Verteile dieselbe Karte zehnmal hintereinander und beobachte, ob die Messwerte stabil bleiben oder schwanken. Stabile Messwerte, die einfach falsch sind, bedeuten meist, dass die beigebrachten Werte daneben liegen, was die Kalibrierung behebt. Messwerte, die springen, auf null fallen oder ganz verschwinden, deuten auf ein physisches Problem hin, wie einen losen Stecker oder eine Karte, die zu weit vom Sensor entfernt liegt.
Schreibe auf, was du siehst. Wenn die Zahlen stabil, aber falsch klassifiziert sind, gehe zu den Kalibrierungsschritten. Wenn sie instabil sind, gehe direkt zu den Fehlerbehebungsprüfungen unten und kehre zur Kalibrierung zurück, sobald die Hardware solide ist.
Schritte zur Farbsensorkalibrierung
- 1. Lege die endgültige Beleuchtung fest: Stelle den Roboter dort auf, wo er tatsächlich laufen wird, und schalte die Lichter ein, die du normalerweise verwenden wirst. Schließe jetzt Jalousien oder verschiebe Lampen, nicht nach der Kalibrierung. Wenn du unter einem Licht kalibrierst und unter einem anderen spielst, werden die beigebrachten Werte nicht übereinstimmen. Kontrollpunkt: Das Licht auf den Karten während der Kalibrierung sollte identisch mit dem Licht während des Spiels aussehen.
- 2. Positioniere eine Karte im echten Erfassungsabstand: Schiebe eine Karte unter den Sensor in genau der Höhe, die der Roboter beim Verteilen verwendet. Halte sie nicht mit der Hand näher, um die Messung stärker aussehen zu lassen. Der Roboter erfasst in diesem festen Abstand, also musst du diesen Abstand beibringen. Häufiger Fehler: Kalibrieren mit einer zu nah gehaltenen Karte, wodurch jede echte Messung zu schwach erscheint.
- 3. Zeichne Rohwerte für jede Kartenfarbe auf: Führe die Sensoranzeige für jede Farbe in deinem Deck aus und schreibe die Zahlen auf. Du suchst klare Trennung zwischen den Farben, nicht perfekte Zahlen. Wenn zwei Farben fast aufeinander liegen, notiere das jetzt. Kontrollpunkt: Jede Farbe sollte eine deutliche Wertegruppe haben, auf die du zeigen kannst.
- 4. Setze Schwellenwerte in die Mitte zwischen den Gruppen: Lege jeden Farbschwellenwert in die Lücke zwischen benachbarten Wertegruppen statt an den Rand einer Gruppe. Ein Mittelpunkt gibt dir Spielraum für normale Variation, wenn Karten altern oder sich die Beleuchtung leicht verschiebt. Häufiger Fehler: einen Schwellenwert direkt auf einen Gruppenrand zu setzen, was zu intermittierenden Fehllesungen führt.
- 5. Teste mit dem vollen Deck, nicht mit einer Karte: Verteile jede Karte mindestens zweimal, einschließlich der am stärksten abgenutzten und der glänzendsten. Achte besonders auf die Karten, die in Schritt drei die engsten Wertegruppen ergaben. Kontrollpunkt: Ein vollständiger Durchlauf mit null Fehllesungen ist die Bestehensbedingung.
- 6. Prüfe nach zehn Minuten Laufzeit erneut: Sensoren und Lichter erwärmen sich, und Messwerte können kriechen. Lass den Roboter ein paar Minuten laufen und wiederhole dann einen kurzen Verteilertest und vergleiche mit deinen aufgezeichneten Werten. Wenn Werte gedriftet sind, zeichne sie jetzt neu auf, statt von Grund auf neu zu kalibrieren.
Produktfakten
- Card Dealing Robot - Color Sensor: Card Dealing Robot - Color Sensor ist Teil der CrunchLabs Hack Pack Toys Linie, gebaut für Kinder und Erwachsene, die lernen wollen, wie Ingenieure zu denken, und kombiniert einen Kartenverteil-Roboter mit einem Farbsensor. Da der Farbsensor das Teil ist, das entscheidet, welche Karte welche ist, sind Kalibrierung und Ausrichtungsprüfungen die wertvollste Wartung, die du an diesem Aufbau durchführen kannst.
- Label Maker - Stepper Motor: Label Maker - Stepper Motor enthält 16 Teile insgesamt und ist Teil der Hack Pack Toys Linie für praktische Ingenieurserkundung. Wenn dir die mechanische Seite des Kartenverteilers gefällt, ist ein schrittmotorgesteuerter Aufbau ein nützliches nächstes Projekt, um präzise, wiederholbare Bewegung zu üben.