Snel antwoord
Kalibreer de kleurensensor van je Kaartuitdeelrobot door hem de exacte kaartkleuren aan te leren onder dezelfde verlichting die je daadwerkelijk gaat gebruiken, en test daarna opnieuw voordat je code wijzigt. Als hij geen kaarten leest, controleer dan in deze volgorde: kaartpositie, sensordistance, strooilicht en losse bedrading. De meeste problemen komen door de omgeving of uitlijning, niet door een kapotte sensor.
Waarom de sensor de ene kaart wel leest en de volgende mist
Een kleurensensor ziet een kaart niet zoals jouw oog dat doet. Hij schijnt licht op het oppervlak en meet hoeveel rood, groen en blauw er terugkaatst. Die meting hangt af van drie dingen: het kaartoppervlak, de afstand tussen de sensor en de kaart, en het licht dat al in de ruimte aanwezig is. Verander een van die drie en dezelfde kaart kan een ander getal opleveren.
Daarom kan een robot vijf kaarten perfect uitdelen en dan bij de zesde blijven steken. De sensor gokt niet; hij vergelijkt een nieuwe meting met de waarden die je hem hebt aangeleerd. Als die aangeleerde waarden van een andere kaart, een andere hoogte of een andere ruimte komen, mislukt de vergelijking. Kalibratie is simpelweg het proces waarbij je de sensor de metingen aanleert die hij in de echte opstelling mag verwachten.
Wat je moet voorbereiden voordat je kalibreert
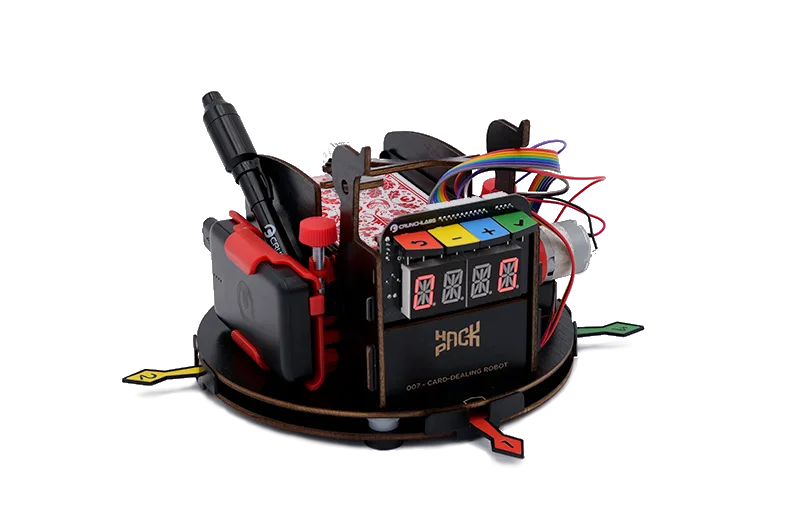
Zet de robot precies daar waar hij gaat werken, niet op een werkbank die je later weer opruimt. Gebruik hetzelfde kaartspel dat je wilt uitdelen, want de afwerking van de print, de glans en de slijtage beïnvloeden allemaal de meting. Als je kit een kleurensensorbouw bevat zoals de Card Dealing Robot - Color Sensor, houd die dan gemonteerd en van stroom voorzien zoals tijdens het spelen.
Houd een klein notitieboekje of een notitie op je telefoon bij de hand. Je wilt de ruwe waarden voor elke kaartkleur opschrijven, zodat je ze later kunt vergelijken als er iets afwijkt.
- De robot in zijn definitieve positie, ingeschakeld
- De exacte kaarten die je gaat uitdelen, inclusief versleten exemplaren
- De ruimteverlichting die je daadwerkelijk gebruikt, inclusief lampen of vensterlicht
- Een manier om ruwe sensorwaarden op te schrijven
Hoe je kalibratiedrift onderscheidt van een echte storing
Voer een eenvoudige test uit voordat je instellingen aanraakt. Deel dezelfde kaart tien keer achter elkaar en kijk of de metingen stabiel blijven of afwijken. Stabiele metingen die gewoon onjuist zijn, betekenen meestal dat de aangeleerde waarden niet kloppen, wat kalibratie verhelpt. Metingen die heen en weer springen, naar nul zakken of helemaal verdwijnen, wijzen op een fysiek probleem zoals een losse connector of een kaart die te ver van de sensor ligt.
Schrijf op wat je ziet. Als de getallen stabiel maar verkeerd geclassificeerd zijn, ga dan naar de kalibratiestappen. Als ze onstabiel zijn, ga dan direct naar de onderstaande probleemoplossingscontroles en kom terug naar kalibratie zodra de hardware solide is.
Stappen voor kleurensensorcalibratie
- 1. Zet de definitieve verlichting vast: Plaats de robot waar hij daadwerkelijk gaat werken en zet de lampen aan die je normaal gebruikt. Sluit nu de jaloezieën of verplaats lampen, niet na de kalibratie. Als je onder het ene licht kalibreert en onder het andere speelt, komen de aangeleerde waarden niet overeen. Controlepunt: het licht op de kaarten tijdens de kalibratie moet identiek lijken aan het licht tijdens het spelen.
- 2. Plaats een kaart op de echte detectieafstand: Schuif één kaart onder de sensor op de exacte hoogte die de robot gebruikt bij het uitdelen. Houd hem niet met de hand dichterbij om de meting sterker te laten lijken. De robot detecteert op die vaste afstand, dus dat is de afstand die je moet aanleren. Veelgemaakte fout: kalibreren met een kaart die te dichtbij wordt gehouden, waardoor elke echte meting te zwak lijkt.
- 3. Registreer ruwe waarden voor elke kaartkleur: Voer de sensoruitlezing uit voor elke kleur in je spel en schrijf de getallen op. Je zoekt naar duidelijke scheiding tussen kleuren, niet naar perfecte getallen. Als twee kleuren bijna op elkaar liggen, noteer dat dan nu. Controlepunt: elke kleur moet een duidelijke cluster van waarden hebben die je kunt aanwijzen.
- 4. Stel drempels halverwege tussen clusters in: Plaats elke kleurdrempel in de opening tussen naburige waardeclusters in plaats van aan de rand van één cluster. Een middelpunt geeft je ruimte voor normale variatie naarmate kaarten ouder worden of de verlichting licht verschuift. Veelgemaakte fout: een drempel precies op de rand van een cluster zetten, wat leidt tot intermittente verkeerde metingen.
- 5. Test met het volledige spel, niet met één kaart: Deel elke kaart minstens twee keer uit, inclusief de meest versleten en de meest glanzende. Let specifiek op de kaarten die in stap drie de nauwste waardeclusters gaven. Controlepunt: een volledige ronde met nul verkeerde metingen is de slaagvoorwaarde.
- 6. Controleer opnieuw na tien minuten gebruik: Sensoren en lampen warmen op en metingen kunnen langzaam verschuiven. Laat de robot een paar minuten draaien en herhaal dan een korte uitdeeltest en vergelijk met je opgeschreven waarden. Als waarden zijn afgeweken, registreer ze dan nu opnieuw in plaats van helemaal opnieuw te kalibreren.
Productfeiten
- Card Dealing Robot - Color Sensor: Card Dealing Robot - Color Sensor maakt deel uit van de CrunchLabs Hack Pack Toys-lijn, gemaakt voor kinderen en volwassenen die willen leren denken als ingenieurs, en combineert een kaartuitdeelrobot met een kleurensensor. Omdat de kleurensensor het onderdeel is dat bepaalt welke kaart welke is, zijn kalibratie en uitlijningscontroles het meest waardevolle onderhoud dat je aan deze build kunt doen.
- Label Maker - Stepper Motor: Label Maker - Stepper Motor bevat 16 onderdelen in totaal en maakt deel uit van de Hack Pack Toys-lijn voor praktische techniekverkenning. Als je de mechanische kant van de kaartuitdeler leuk vindt, is een door een stappenmotor aangedreven build een nuttig volgend project om precieze, herhaalbare bewegingen te oefenen.