Respuesta rápida
Calibra el sensor de color de tu Robot Repartidor de Cartas enseñándole los colores exactos de las cartas bajo la misma iluminación que realmente usarás, y luego vuelve a probar antes de cambiar cualquier código. Si no lee las cartas, comprueba en este orden: posición de la carta, distancia del sensor, luz parásita y cableado suelto. La mayoría de los problemas vienen del entorno o de la alineación, no de un sensor averiado.
Por qué el sensor lee una carta y falla en la siguiente
Un sensor de color no ve una carta como lo hace tu ojo. Emite luz sobre la superficie y mide cuánto rojo, verde y azul rebota. Esa lectura depende de tres cosas: la superficie de la carta, la distancia entre el sensor y la carta, y la luz que ya hay en la sala. Cambia cualquiera de ellas y la misma carta puede producir un número diferente.
Por eso un robot puede repartir cinco cartas perfectamente y luego atascarse en la sexta. El sensor no adivina; compara una nueva lectura con los valores que le enseñaste. Si esos valores enseñados vinieron de una carta diferente, una altura diferente o una sala diferente, la comparación falla. La calibración es simplemente el proceso de enseñar al sensor las lecturas que debería esperar en la configuración real.
Qué preparar antes de calibrar
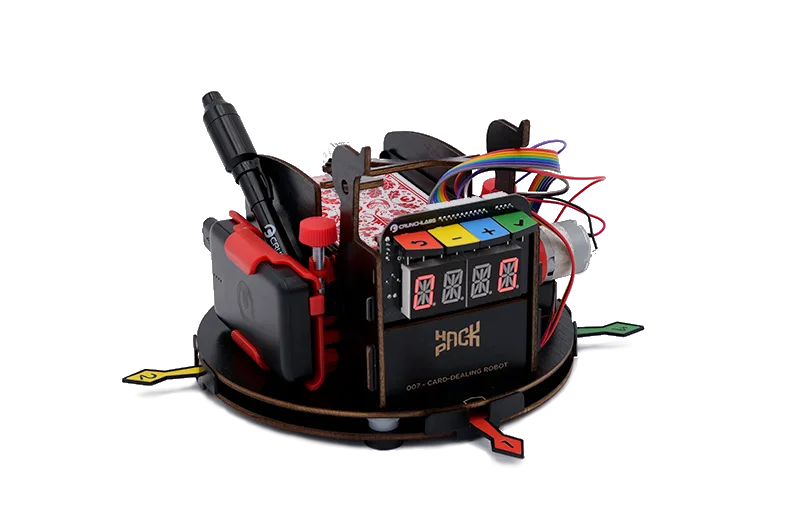
Coloca el robot exactamente donde va a funcionar, no en un banco de trabajo que luego vas a despejar. Usa la misma baraja de cartas que piensas repartir, ya que el acabado de impresión, el brillo y el desgaste alteran la lectura. Si tu kit incluye un montaje con sensor de color como el Card Dealing Robot - Color Sensor, mantenlo montado y alimentado tal como estará durante el juego.
Ten a mano un pequeño cuaderno o una nota en el móvil. Querrás registrar los valores en bruto de cada color de carta para poder compararlos después si algo se desvía.
- El robot en su posición final, encendido
- Las cartas exactas que vas a repartir, incluidas las desgastadas
- La iluminación de la sala que realmente usarás, incluidas lámparas o luz de ventana
- Una forma de anotar los valores en bruto del sensor
Cómo distinguir la deriva de calibración de un fallo real
Antes de tocar cualquier ajuste, haz una prueba sencilla. Reparte la misma carta diez veces seguidas y observa si las lecturas se mantienen estables o varían. Las lecturas estables que simplemente son incorrectas suelen significar que los valores enseñados están mal, lo que la calibración corrige. Las lecturas que saltan, caen a cero o desaparecen por completo apuntan a un problema físico, como un conector suelto o una carta situada demasiado lejos del sensor.
Anota lo que ves. Si los números son estables pero están mal clasificados, ve a los pasos de calibración. Si son inestables, ve directamente a las comprobaciones de solución de problemas de abajo y vuelve a la calibración una vez que el hardware sea sólido.
Pasos de calibración del sensor de color
- 1. Fija la iluminación final: Coloca el robot donde realmente va a funcionar y enciende las luces que usarás normalmente. Cierra persianas o mueve lámparas ahora, no después de la calibración. Si calibras bajo una luz y juegas bajo otra, los valores enseñados no coincidirán. Punto de control: la luz sobre las cartas durante la calibración debe verse idéntica a la luz durante el juego.
- 2. Coloca una carta a la distancia real de detección: Desliza una carta bajo el sensor a la altura exacta que usa el robot al repartir. No la sostengas más cerca con la mano para que la lectura parezca más fuerte. El robot detectará a esa distancia fija, así que esa es la distancia que debes enseñar. Error común: calibrar con una carta sostenida demasiado cerca, lo que hace que toda lectura real parezca demasiado débil.
- 3. Registra los valores en bruto de cada color de carta: Ejecuta la lectura del sensor para cada color de tu baraja y anota los números. Buscas una separación clara entre colores, no números perfectos. Si dos colores quedan casi superpuestos, anótalo ahora. Punto de control: cada color debe tener un grupo distinto de valores que puedas señalar.
- 4. Establece umbrales a mitad de camino entre los grupos: Coloca cada umbral de color en el hueco entre grupos de valores vecinos en lugar de en el borde de uno. Un punto medio te da margen para la variación normal a medida que las cartas envejecen o la iluminación cambia ligeramente. Error común: establecer un umbral justo en el borde de un grupo, lo que provoca lecturas erróneas intermitentes.
- 5. Prueba con la baraja completa, no con una carta: Reparte todas las cartas al menos dos veces, incluidas la más desgastada y la más brillante. Vigila especialmente las cartas que dieron los grupos de valores más ajustados en el paso tres. Punto de control: una pasada completa con cero lecturas erróneas es la condición de aprobado.
- 6. Vuelve a comprobar tras diez minutos de funcionamiento: Los sensores y las luces se calientan, y las lecturas pueden desviarse. Haz funcionar el robot unos minutos, luego repite una prueba corta de reparto y compara con tus valores registrados. Si los valores se han desviado, vuelve a registrarlos ahora en lugar de recalibrar desde cero.
Datos del producto
- Card Dealing Robot - Color Sensor: Card Dealing Robot - Color Sensor forma parte de la línea CrunchLabs Hack Pack Toys, diseñada para niños y adultos que quieren aprender a pensar como ingenieros, y combina un robot repartidor de cartas con un sensor de color. Como el sensor de color es la parte que decide qué carta es cuál, las comprobaciones de calibración y alineación son el mantenimiento de mayor valor que puedes hacer en este montaje.
- Label Maker - Stepper Motor: Label Maker - Stepper Motor contiene 16 piezas en total y forma parte de la línea Hack Pack Toys para la exploración práctica de la ingeniería. Si disfrutas del lado mecánico del repartidor de cartas, un montaje con motor paso a paso es un próximo proyecto útil para practicar un movimiento preciso y repetible.