Resposta rápida
Calibre o sensor de cor do seu Robô Distribuidor de Cartas ensinando-lhe as cores exatas das cartas sob a mesma iluminação que vai realmente utilizar e, em seguida, volte a testar antes de alterar qualquer código. Se não estiver a ler as cartas, verifique a posição da carta, a distância do sensor, a luz parasita e a cablagem solta, por esta ordem. A maioria dos problemas vem do ambiente ou do alinhamento, não de um sensor avariado.
Porque é que o sensor lê uma carta e falha a seguinte
Um sensor de cor não vê uma carta como o seu olho vê. Emite luz sobre a superfície e mede quanto vermelho, verde e azul é refletido. Essa leitura depende de três coisas: a superfície da carta, a distância entre o sensor e a carta e a luz já presente na sala. Altere qualquer uma delas e a mesma carta pode produzir um número diferente.
É por isso que um robô pode distribuir cinco cartas na perfeição e depois bloquear na sexta. O sensor não está a adivinhar; está a comparar uma nova leitura com os valores que lhe ensinou. Se esses valores ensinados vieram de uma carta diferente, de uma altura diferente ou de uma sala diferente, a comparação falha. A calibração é simplesmente o processo de ensinar ao sensor as leituras que deve esperar na configuração real.
O que preparar antes de calibrar
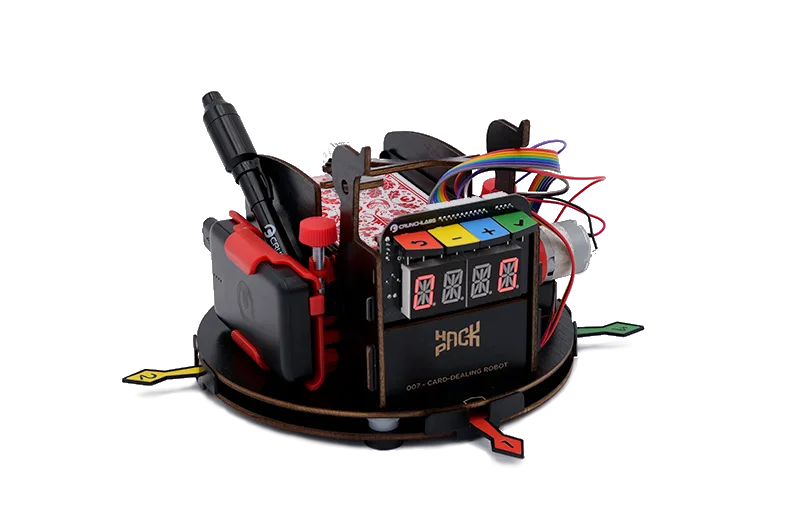
Monte o robô exatamente onde vai funcionar, não numa bancada de trabalho que depois vai arrumar. Use o mesmo baralho de cartas que planeia distribuir, uma vez que o acabamento da impressão, o brilho e o desgaste alteram todos a leitura. Se o seu kit incluir uma construção com sensor de cor como o Card Dealing Robot - Color Sensor, mantenha-o montado e alimentado como estará durante o jogo.
Tenha um pequeno bloco de notas ou uma nota no telemóvel pronta. Vai querer registar os valores brutos de cada cor de carta para poder compará-los mais tarde se algo se desviar.
- O robô na sua posição final, ligado
- As cartas exatas que vai distribuir, incluindo as mais gastas
- A iluminação da sala que vai realmente usar, incluindo lâmpadas ou luz da janela
- Uma forma de anotar os valores brutos do sensor
Como distinguir o desvio de calibração de uma avaria real
Antes de tocar em qualquer definição, faça um teste simples. Distribua a mesma carta dez vezes seguidas e observe se as leituras se mantêm estáveis ou oscilam. Leituras estáveis que estão simplesmente erradas geralmente significam que os valores ensinados estão incorretos, o que a calibração corrige. Leituras que saltam, caem para zero ou desaparecem completamente apontam para um problema físico, como um conector solto ou uma carta demasiado afastada do sensor.
Anote o que vê. Se os números forem estáveis mas mal classificados, avance para os passos de calibração. Se forem instáveis, vá diretamente às verificações de resolução de problemas abaixo e volte à calibração quando o hardware estiver sólido.
Passos de calibração do sensor de cor
- 1. Fixe a iluminação final: Coloque o robô onde vai realmente funcionar e acenda as luzes que usa normalmente. Feche as persianas ou mova as lâmpadas agora, não depois da calibração. Se calibrar sob uma luz e jogar sob outra, os valores ensinados não vão corresponder. Ponto de verificação: a luz sobre as cartas durante a calibração deve parecer idêntica à luz durante o jogo.
- 2. Posicione uma carta à verdadeira distância de deteção: Deslize uma carta sob o sensor à altura exata que o robô usa ao distribuir. Não a segure mais perto com a mão para fazer a leitura parecer mais forte. O robô vai detetar a essa distância fixa, por isso é essa a distância que deve ensinar. Erro comum: calibrar com uma carta demasiado perto, o que faz com que todas as leituras reais pareçam demasiado fracas.
- 3. Registe os valores brutos de cada cor de carta: Execute a leitura do sensor para cada cor do seu baralho e anote os números. Está à procura de uma separação clara entre cores, não de números perfeitos. Se duas cores estiverem quase sobrepostas, anote isso agora. Ponto de verificação: cada cor deve ter um agrupamento distinto de valores que possa identificar.
- 4. Defina os limiares a meio caminho entre os agrupamentos: Coloque cada limiar de cor na lacuna entre agrupamentos de valores vizinhos, em vez de na extremidade de um deles. Um ponto médio dá-lhe margem para a variação normal à medida que as cartas envelhecem ou a iluminação muda ligeiramente. Erro comum: definir um limiar mesmo na extremidade de um agrupamento, o que causa leituras erradas intermitentes.
- 5. Teste com o baralho completo, não com uma carta: Distribua todas as cartas pelo menos duas vezes, incluindo a mais gasta e a mais brilhante. Observe especificamente as cartas que deram os agrupamentos de valores mais estreitos no passo três. Ponto de verificação: uma passagem completa com zero leituras erradas é a condição de aprovação.
- 6. Verifique novamente após dez minutos de funcionamento: Os sensores e as luzes aquecem e as leituras podem desviar-se. Deixe o robô funcionar alguns minutos e depois repita um teste curto de distribuição e compare com os valores registados. Se os valores se desviaram, volte a registá-los agora em vez de recalibrar de raiz.
Factos do produto
- Card Dealing Robot - Color Sensor: O Card Dealing Robot - Color Sensor faz parte da linha CrunchLabs Hack Pack Toys, concebida para crianças e adultos que querem aprender a pensar como engenheiros, e combina um robô distribuidor de cartas com um sensor de cor. Como o sensor de cor é a peça que decide qual carta é qual, a calibração e as verificações de alinhamento são a manutenção de maior valor que pode fazer nesta construção.
- Label Maker - Stepper Motor: O Label Maker - Stepper Motor contém 16 peças no total e faz parte da linha Hack Pack Toys para exploração prática de engenharia. Se gosta do lado mecânico do distribuidor de cartas, uma construção acionada por motor de passo é um próximo projeto útil para praticar movimento preciso e repetível.