クイックアンサー
IRセンサーや超音波モジュールは、専用ブラケットを使用してセンサーを正しい高さと角度に合わせて取り付け、機械的な干渉なしに確実な障害物検知を実現します。
ブラケット選びが重要な理由
センサーが緩く取り付けられていたり、間違った角度で取り付けられていると、誤検知や障害物の見落としが発生する可能性があります。専用ブラケットを使用することでセンサーをしっかりと固定し、位置を維持できます。これは、振動で部品がずれる可能性がある移動ロボットでは特に重要です。
選択するブラケットは、センサーの取り付け穴パターンとシャーシのレイアウトに適合する必要があります。超音波モジュールの場合、ブラケットは通常センサーを前方に向けて保持します。IRセンサーの場合、ブラケットは床レベルの障害物を検知するためにセンサーをわずかに下向きに配置することがよくあります。
トレードオフ:固定マウントと調整可能マウント
固定ブラケットはシンプルで安価ですが、センサーの角度が固定されます。ロボットの設計が変更された場合、別のブラケットが必要になる可能性があります。調整可能なマウント(サーボブラケットなど)を使用すると、センサーの向きを変更できるため、スイープスキャンに役立ちますが、重量と複雑さが増します。
ほとんどの基本的な障害物回避ロボットには、固定ブラケットで十分です。センサーをマッピングやスキャンに使用する予定がある場合は、サーボベースのマウントを検討してください。
取り付け手順
- 工具と部品を準備します: センサー、対応するブラケット、ネジ、ナット、ドライバー、ロボットシャーシを用意します。ブラケットの穴パターンがセンサーの取り付け穴と一致していることを確認します。 穴が合わない場合は、無理に取り付けず、正しいブラケットを入手してください。
- センサーをブラケットに取り付けます: センサーをブラケットに置き、センサーの穴からブラケットのネジ付きスタンドオフまたは貫通穴にネジを挿入します。ドライバーで軽く締めます。締めすぎるとPCBが割れる可能性があるため、注意してください。 締めすぎはよくある間違いです。センサーを固定する際は最小限の力で行ってください。
- ブラケットをシャーシに配置します: センサーが明確な視線を持ち、ホイールや他の部品と衝突しないシャーシ上の場所を選択します。超音波モジュールの場合はトランスデューサーを前方に向け、IRセンサーの場合は床の障害物を検知する場合はわずかに下向きに角度を付けます。 センサーが可動部品を妨げたり、シャーシによって遮られたりしないようにしてください。
- ブラケットをシャーシに固定します: 付属のネジとナット(またはシャーシ専用のハードウェア)を使用してブラケットを固定します。しっかりと締めますが、最終的な締め付けの前に必要に応じて角度を調整できるように、ある程度の余裕を残してください。 締め付け後、センサーが水平で安定していることを確認します。
- 接続してテストします: センサーをマイクロコントローラーに配線し、簡単なテストスケッチをアップロードして、ロボットを手で動かしながら読み取り値を確認します。センサーが障害物を見逃したり、不安定な読み取り値を示す場合は、角度を調整します。 ベンチ上だけでなく、ロボットが実際に動作する環境でテストしてください。
製品情報
-
超音波モジュール用ブラケット: この超音波モジュール用ブラケットは、HC-SR04 などの標準的な超音波モジュールをしっかりと取り付けるように設計されています。センサーを確実に固定することで、ロボットが動いたり振動したりしても距離の読み取り値が安定します。
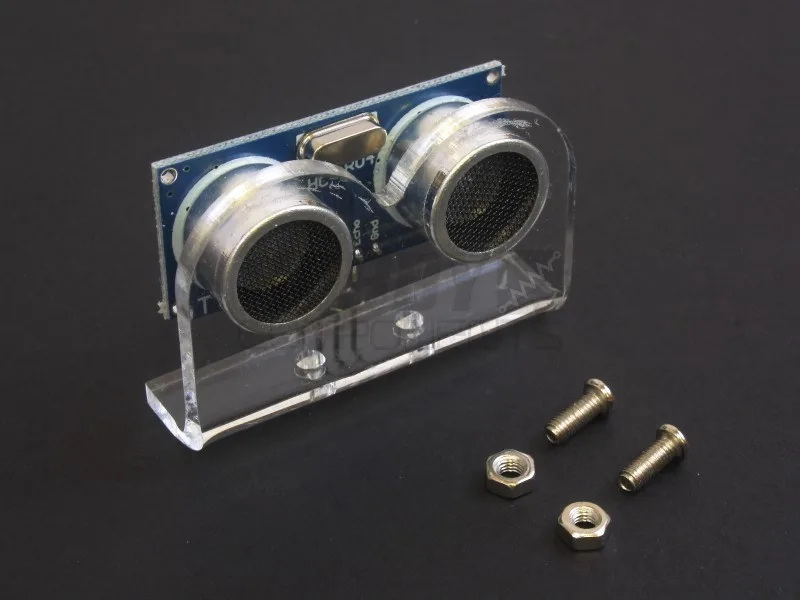
超音波モジュール用ブラケット
-
IR赤外線障害物回避センサー用ブラケット: IR赤外線障害物回避センサー用ブラケットには2つのネジ穴があり、ネジとナットが付属しています。HCROBO0003 や HCROBO0002 などのスマートカーへの取り付けに最適です。一般的なロボットカーシャーシにIRセンサーを簡単かつ確実に取り付けることができ、組み立て時間を短縮し、接続の緩みを防ぎます。
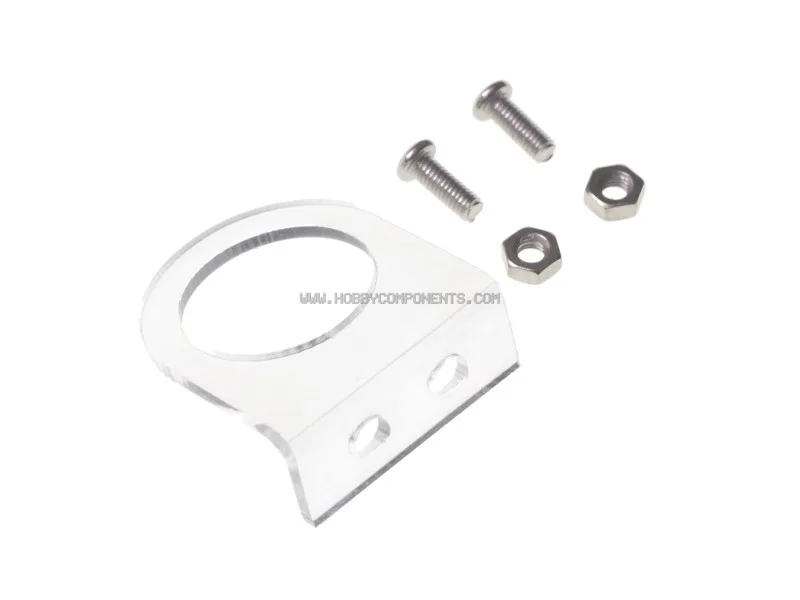
IR赤外線障害物回避センサー用ブラケット