Resposta Rápida
Monte sensores IR e módulos ultrassónicos usando suportes específicos que alinham o sensor na altura e ângulo corretos, garantindo deteção fiável de obstáculos sem interferência mecânica.
Porque a Escolha do Suporte é Importante
Um sensor montado de forma solta ou no ângulo errado pode causar leituras falsas ou obstáculos não detetados. Um suporte dedicado mantém o sensor rígido e alinhado, o que é especialmente importante num robô em movimento onde a vibração pode deslocar componentes.
O suporte que escolher deve corresponder ao padrão de furos de montagem do sensor e à disposição do chassis. Para módulos ultrassónicos, o suporte normalmente segura o sensor virado para a frente; para sensores IR, o suporte frequentemente posiciona o sensor ligeiramente para baixo para detetar obstáculos ao nível do chão.
Compromissos: Montagem Fixa vs. Ajustável
Suportes fixos são simples e baratos, mas bloqueiam o ângulo do sensor. Se o design do seu robô mudar, pode precisar de um suporte diferente. Montagens ajustáveis (como suportes de servo) permitem mudar a direção do sensor, o que é útil para varrimentos, mas adicionam peso e complexidade.
Para a maioria dos robôs básicos de evitação de obstáculos, um suporte fixo é suficiente. Se planeia usar o sensor para mapeamento ou varrimento, considere uma montagem baseada em servo.
Processo de Montagem Passo a Passo
- Reúna ferramentas e peças: Recolha o sensor, o suporte correspondente, parafusos, porcas, uma chave de fendas e o chassis do robô. Verifique se o padrão de furos do suporte corresponde aos furos de montagem do sensor. Se os furos não alinharem, não force; obtenha o suporte correto.
- Anexe o sensor ao suporte: Coloque o sensor no suporte e insira os parafusos através dos furos do sensor nos espaçadores roscados ou furos passantes do suporte. Aperte suavemente com uma chave de fendas—não aperte demais, pois isso pode rachar a PCB. Apertar demais é um erro comum; use força mínima para fixar o sensor.
- Posicione o suporte no chassis: Escolha um local no chassis onde o sensor terá uma linha de visão clara e não colidirá com rodas ou outras peças. Para módulos ultrassónicos, aponte os transdutores para a frente; para sensores IR, incline ligeiramente para baixo se detetar obstáculos no chão. Garanta que o sensor não bloqueia peças móveis nem é bloqueado pelo chassis.
- Fixe o suporte ao chassis: Use os parafusos e porcas fornecidos (ou hardware específico do chassis) para apertar o suporte. Aperte firmemente, mas deixe folga suficiente para ajustar o ângulo se necessário antes do aperto final. Verifique se o sensor permanece nivelado e estável após o aperto.
- Conecte e teste: Ligue o sensor ao seu microcontrolador, carregue um teste simples e verifique as leituras enquanto move o robô manualmente. Ajuste o ângulo se o sensor falhar obstáculos ou der leituras erráticas. Teste no ambiente real onde o robô operará, não apenas numa bancada.
Factos do Produto
-
Suporte para Módulo Ultrassónico: Este Suporte para Módulo Ultrassónico é projetado para fixar com segurança módulos ultrassónicos padrão como o HC-SR04. Garante que o sensor permanece firmemente no lugar, para que as suas leituras de distância permaneçam consistentes mesmo quando o robô se move ou vibra.
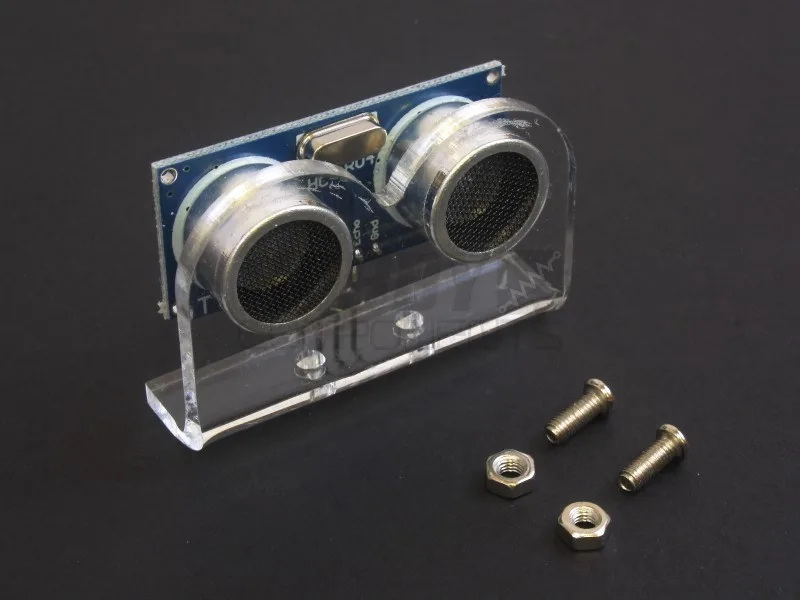
Suporte para Módulo Ultrassónico
-
Suporte para sensor de obstáculos IR infravermelho: O Suporte para sensor de obstáculos IR infravermelho tem dois furos para parafusos e vem com parafusos e porcas, sendo ideal para montagem em carros inteligentes como HCROBO0003 e HCROBO0002. Fornece uma forma rápida e segura de anexar o sensor IR a chassis comuns de carros robô, reduzindo o tempo de montagem e prevenindo conexões soltas.
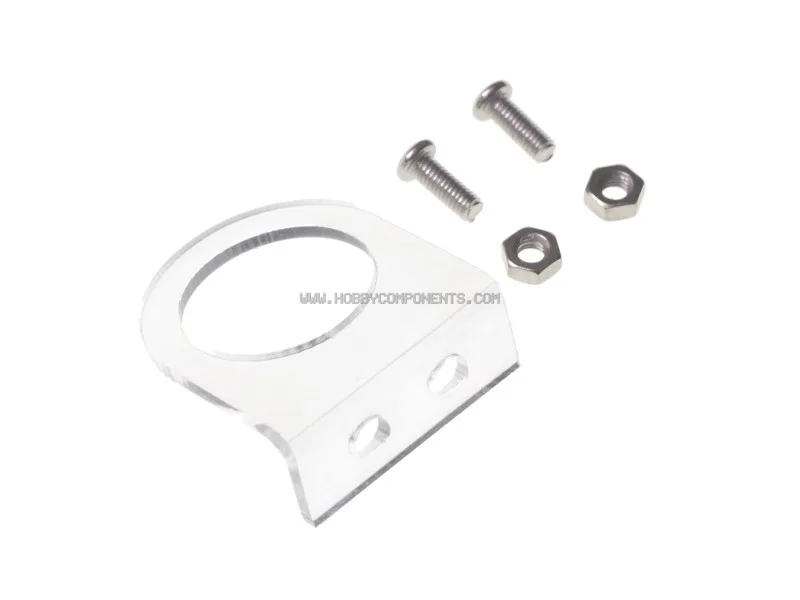
Suporte para sensor de obstáculos IR infravermelho