快速解答
使用專用支架安裝紅外線感測器和超音波模組,將感測器對準正確的高度和角度,確保可靠的障礙物偵測,且不會產生機械干擾。
為什麼支架選擇很重要
安裝鬆散或角度錯誤的感測器可能導致誤判或漏掉障礙物。專用支架可保持感測器穩固且對齊,這在移動機器人上尤其重要,因為震動可能會使元件移位。
您選擇的支架應符合感測器的安裝孔位和底盤配置。對於超音波模組,支架通常讓感測器朝前;對於紅外線感測器,支架通常將感測器稍微朝下,以偵測地面高度的障礙物。
取捨:固定式與可調式安裝
固定支架簡單且便宜,但會鎖定感測器的角度。如果您的機器人設計改變,可能需要不同的支架。可調式安裝(如伺服馬達支架)可讓您改變感測器的方向,這對於掃描偵測很有用,但會增加重量和複雜度。
對於大多數基本的避障機器人,固定支架就足夠了。如果您計劃將感測器用於地圖繪製或掃描,請考慮使用伺服馬達支架。
逐步安裝流程
- 準備工具和零件: 收集感測器、對應的支架、螺絲、螺母、螺絲起子和機器人底盤。確認支架的孔位與感測器的安裝孔相符。 如果孔位不對齊,請勿強行安裝;請取得正確的支架。
- 將感測器安裝到支架上: 將感測器放在支架上,將螺絲穿過感測器的孔,鎖入支架的螺紋支柱或通孔。用螺絲起子輕輕鎖緊——不要鎖得太緊,否則可能損壞 PCB。 鎖太緊是常見錯誤;請用最小的力道固定感測器。
- 將支架定位在底盤上: 在底盤上選擇一個位置,讓感測器有清晰的視線,且不會與輪子或其他零件碰撞。對於超音波模組,請將換能器朝前;對於紅外線感測器,如果偵測地面障礙物,請稍微朝下傾斜。 確保感測器不會阻擋活動零件,也不會被底盤阻擋。
- 將支架固定到底盤上: 使用隨附的螺絲和螺母(或底盤專用五金)固定支架。鎖緊,但保留足夠的間隙,以便在最終鎖緊前調整角度。 鎖緊後,檢查感測器是否保持水平且穩定。
- 連接並測試: 將感測器連接到您的微控制器,上傳簡單的測試程式,並在用手移動機器人時驗證讀數。如果感測器漏掉障礙物或讀數不穩定,請調整角度。 請在機器人實際操作的環境中測試,而不僅是在工作台上。
產品資訊
-
超音波模組支架: 此超音波模組支架專為牢固安裝標準超音波模組(如 HC-SR04)而設計。確保感測器保持固定,即使在機器人移動或震動時,您的距離讀數也能保持一致。
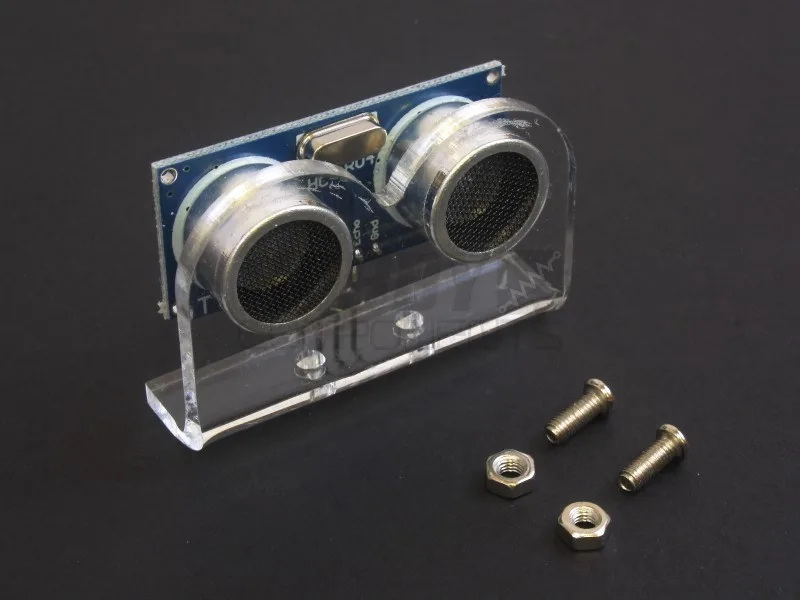
超音波模組支架
-
紅外線避障感測器支架: 紅外線避障感測器支架有兩個螺絲孔,並附有螺絲和螺母,非常適合安裝在智慧車上,如 HCROBO0003 和 HCROBO0002。它提供快速且安全的方式,將紅外線感測器安裝到常見的機器人車底盤上,減少組裝時間並防止連接鬆脫。
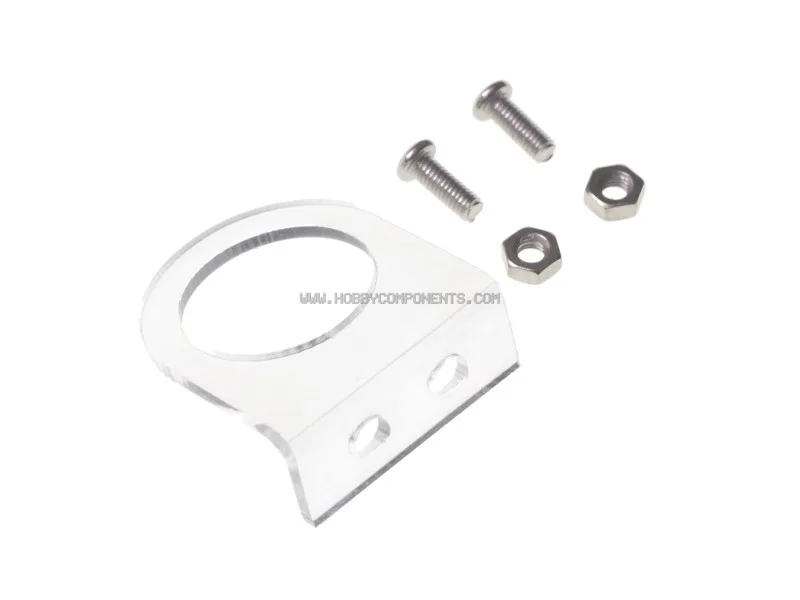
紅外線避障感測器支架