Snel antwoord
Monteer IR-sensoren en ultrasone modules met speciaal ontworpen beugels die de sensor op de juiste hoogte en hoek uitlijnen, zodat betrouwbare obstakeldetectie zonder mechanische interferentie wordt gegarandeerd.
Waarom de keuze van de beugel ertoe doet
Een sensor die los of onder een verkeerde hoek is gemonteerd, kan valse metingen of gemiste obstakels veroorzaken. Een speciale beugel houdt de sensor stijf en uitgelijnd, wat vooral belangrijk is bij een bewegende robot waar trillingen componenten kunnen verschuiven.
De beugel die u kiest, moet overeenkomen met het montagegatpatroon van de sensor en de lay-out van het chassis. Voor ultrasone modules houdt de beugel de sensor doorgaans naar voren gericht; voor IR-sensoren plaatst de beugel de sensor vaak iets naar beneden om obstakels op vloerniveau te detecteren.
Afwegingen: vaste versus verstelbare montage
Vaste beugels zijn eenvoudig en goedkoop, maar ze vergrendelen de hoek van de sensor. Als het ontwerp van uw robot verandert, heeft u mogelijk een andere beugel nodig. Verstelbare bevestigingen (zoals servobeugels) laten u het doel van de sensor wijzigen, wat handig is voor scannende bewegingen, maar ze voegen gewicht en complexiteit toe.
Voor de meeste eenvoudige obstakelvermijdende robots is een vaste beugel voldoende. Als u de sensor wilt gebruiken voor mapping of scannen, overweeg dan een servogebaseerde bevestiging.
Stapsgewijs montageproces
- Verzamel gereedschap en onderdelen: Verzamel de sensor, de bijpassende beugel, schroeven, moeren, een schroevendraaier en het robotchassis. Controleer of het gatpatroon van de beugel overeenkomt met de montagegaten van de sensor. Als de gaten niet uitgelijnd zijn, forceer het dan niet; verkrijg de juiste beugel.
- Bevestig de sensor aan de beugel: Plaats de sensor op de beugel en steek de schroeven door de gaten van de sensor in de schroefdraadstandoffs of doorgaande gaten van de beugel. Draai voorzichtig vast met een schroevendraaier—niet te vast, omdat dit de PCB kan doen barsten. Te vast aandraaien is een veelgemaakte fout; gebruik minimale kracht om de sensor te bevestigen.
- Plaats de beugel op het chassis: Kies een locatie op het chassis waar de sensor een duidelijk zicht heeft en niet botst met wielen of andere onderdelen. Voor ultrasone modules richt u de transducers naar voren; voor IR-sensoren kantelt u iets naar beneden als u obstakels op de vloer detecteert. Zorg ervoor dat de sensor bewegende delen niet blokkeert of door het chassis wordt geblokkeerd.
- Bevestig de beugel aan het chassis: Gebruik de meegeleverde schroeven en moeren (of chassisspecifieke hardware) om de beugel te bevestigen. Draai stevig vast, maar laat voldoende speling om de hoek aan te passen indien nodig vóór het definitief vastdraaien. Controleer dat de sensor na het vastdraaien waterpas en stabiel blijft.
- Verbind en test: Sluit de sensor aan op uw microcontroller, upload een eenvoudige testsketch en controleer de metingen terwijl u de robot met de hand beweegt. Pas de hoek aan als de sensor obstakels mist of onregelmatige metingen geeft. Test in de werkelijke omgeving waar de robot zal werken, niet alleen op een werkbank.
Productfeiten
-
Beugel voor ultrasone module: Deze beugel voor ultrasone module is ontworpen om standaard ultrasone modules zoals de HC-SR04 veilig te bevestigen. Het zorgt ervoor dat de sensor stevig op zijn plaats blijft, zodat uw afstandsmetingen consistent blijven, zelfs wanneer de robot beweegt of trilt.
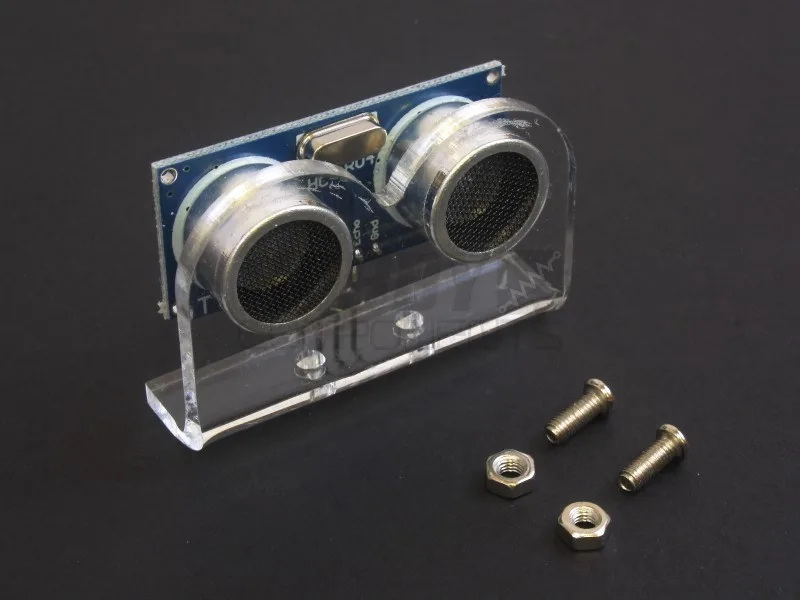
Beugel voor ultrasone module
-
Beugel voor IR-infrarood obstakeldetectiesensor: De beugel voor IR-infrarood obstakeldetectiesensor heeft twee schroefgaten en wordt geleverd met schroeven en moeren, en is ideaal voor montage op slimme auto's zoals HCROBO0003 en HCROBO0002. Het biedt een snelle en veilige manier om de IR-sensor aan gangbare robotautochassis te bevestigen, waardoor de montagetijd wordt verkort en losse verbindingen worden voorkomen.
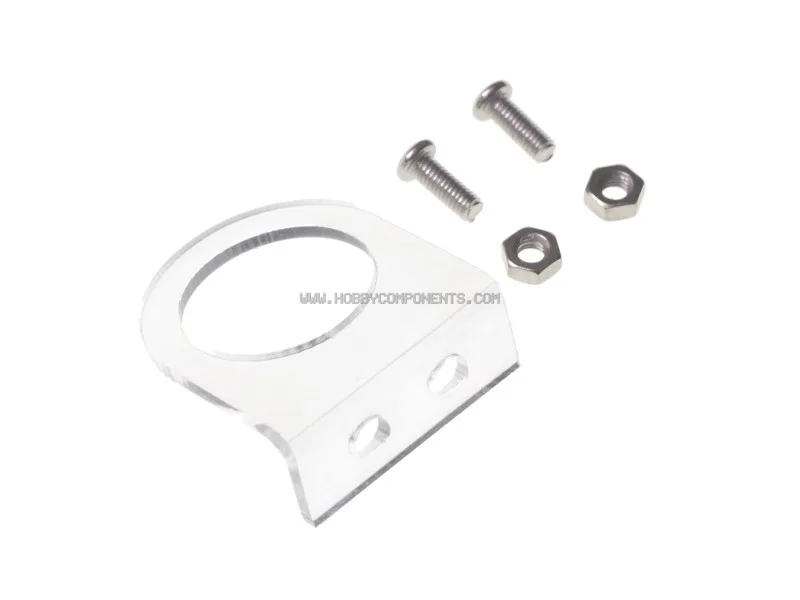
Beugel voor IR-infrarood obstakeldetectiesensor