クイックアンサー
AT Walker build #105 に3つのターゲットアップグレードを施しましょう。脚のジョイントを補強し、障害物検知用の傾斜センサーを追加し、モーターマウントを交換して歩行をスムーズにします。
なぜAT Walkerを改造するのか?
標準のAT Walkerは、シンプルなクランク機構で歩く楽しいSTEM玩具です。しかし、プラスチック製の脚のジョイントは時間とともに緩みやすく、基本的な設計にはインタラクティブな遊びのためのセンサーが含まれていません。改造により、耐久性を向上させ、応答性を追加し、ギア比やセンサーフィードバックなどのエンジニアリング概念を教えることができます。
ビルドキット以外に必要なもの
ほとんどのアップグレードには、一般的なCircuit Cubesパーツ(追加のモーターキューブ、傾斜センサー、長いアクスルロッド)を使用します。また、標準的なビルディングブロック(例:2x4 プレート、1x2 ブロック)と、モーターマウントを締めるための小さなドライバーが必要になる場合があります。AT Walker build #105 の説明書は製品ページで入手できます。
ステップバイステップの改造
- 脚のジョイントを補強する: 脚の下部アセンブリを分解します。脚が本体に接するジョイントの両側に、ピンホール付きの1x2 ブロックを追加します。これにより、脚が左右にぐらつくのを防ぎます。 よくある間違い:ブロックを使いすぎると重量が増え、歩行が遅くなります。脚1本につきブロック1つだけ追加してください。
- 障害物検知用の傾斜センサーを追加する: 2x4 プレートを使用して、Circuit Cubesの傾斜センサーを本体前面に取り付けます。バッテリーキューブとモーターキューブの間に直列に接続します。歩行体が前方に傾いたとき(例:壁にぶつかったとき)、センサーが回路を遮断し、モーターを停止します。 チェックポイント:センサーが横方向ではなく、前方に傾いたときに作動するように向きを確認してください。
- モーターマウントを交換して歩行をスムーズにする: 標準の2x4 モーターマウントを、2x6 プレートとハーフブッシングスペーサーに交換します。これによりモーターがわずかに前方に移動し、クランク角度が変わり、歩行体の歩幅がより均一になります。 モーターシャフトを90度回転させるごとに歩行をテストしてください。調整しすぎると脚が引きずられる原因になります。
製品情報
-
AT Walker: AT Walker [#105] は、Tenka Inc. のCircuit CubesによるSTEM玩具で、Circuit Cubes Buildsラインの一部です。ハンズオンでの組み立てと実験用に設計されています。モジュール式の設計により、はんだ付けや特別な工具なしで部品の交換や改造の実験が簡単に行えます。
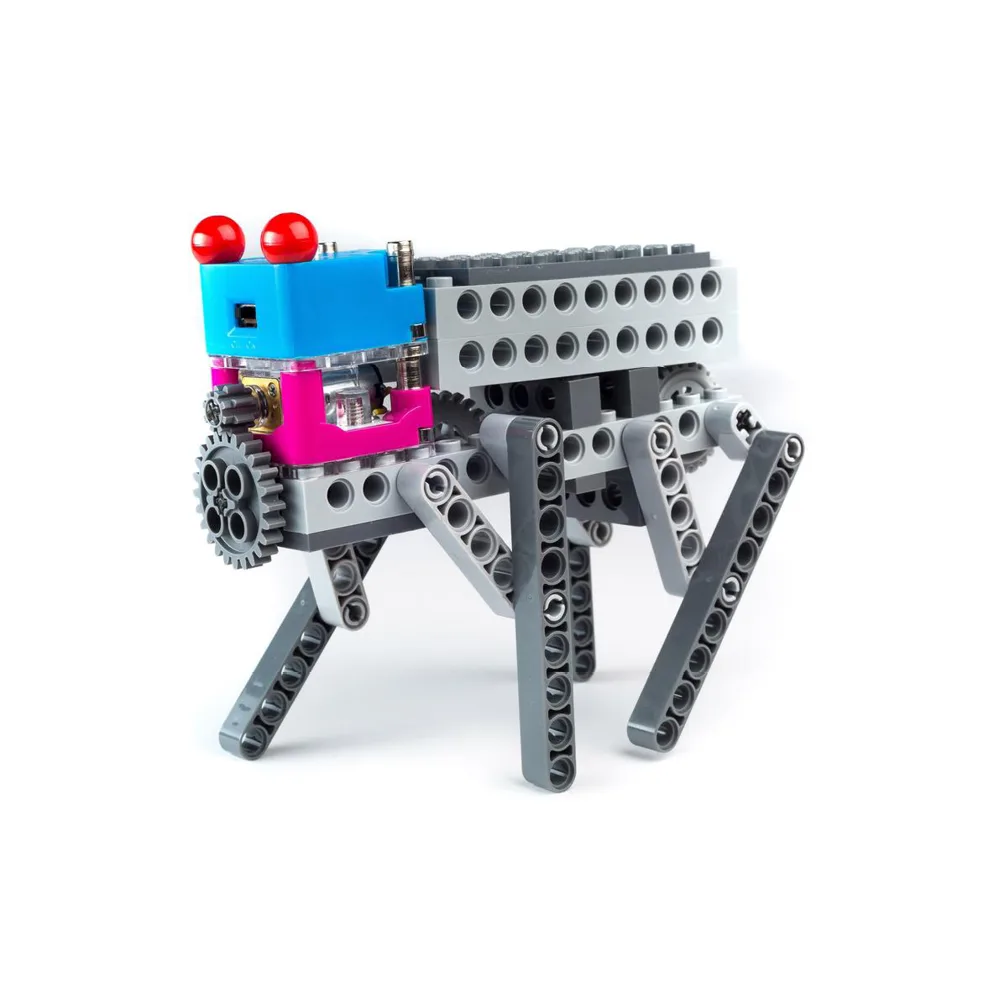
AT Walker