빠른 답변
AT Walker 빌드 #105 를 세 가지 맞춤 업그레이드로 개선하세요. 다리 관절을 보강하고, 장애물 감지를 위한 기울기 센서를 추가하고, 모터 마운트를 교체하여 보행을 더 부드럽게 만듭니다.
AT Walker를 개조하는 이유는?
기본 AT Walker는 간단한 크랭크 메커니즘으로 걷는 재미있는 STEM 장난감입니다. 하지만 플라스틱 다리 관절은 시간이 지나면서 느슨해질 수 있고, 기본 설계에는 상호작용 놀이를 위한 센서가 포함되어 있지 않습니다. 개조를 통해 내구성을 향상시키고, 반응성을 추가하며, 기어비와 센서 피드백 같은 엔지니어링 개념을 가르칠 수 있습니다.
빌드 키트 외에 필요한 것
대부분의 업그레이드는 일반적인 Circuit Cubes 부품(추가 모터 큐브, 기울기 센서, 더 긴 액슬 로드)을 사용합니다. 표준 빌딩 브릭(예: 2x4 플레이트, 1x2 브릭)과 모터 마운트를 조이기 위한 작은 드라이버가 필요할 수도 있습니다. AT Walker 빌드 #105 설명서는 제품 페이지에서 확인할 수 있습니다.
단계별 개조
- 다리 관절 보강: 하부 다리 어셈블리를 분해합니다. 다리가 몸체와 만나는 관절 양쪽에 핀 구멍이 있는 1x2 브릭을 추가합니다. 이렇게 하면 다리가 좌우로 흔들리는 것을 방지합니다. 흔한 실수: 브릭을 너무 많이 사용하면 무게가 추가되어 보행 속도가 느려집니다. 다리당 브릭 하나만 추가하세요.
- 장애물 감지를 위한 기울기 센서 추가: 2x4 플레이트를 사용하여 Circuit Cubes 기울기 센서를 본체 전면에 장착합니다. 배터리 큐브와 모터 큐브 사이에 직렬로 연결합니다. 보행체가 앞으로 기울어지면(예: 벽에 부딪힐 때) 센서가 회로를 차단하고 모터를 정지시킵니다. 확인 사항: 센서가 옆으로 기울어질 때가 아니라 앞으로 기울어질 때 작동하도록 방향을 확인하세요.
- 모터 마운트 교체로 보행 개선: 기존 2x4 모터 마운트를 2x6 플레이트와 하프 부싱 스페이서로 교체합니다. 이렇게 하면 모터가 약간 앞으로 이동하여 크랭크 각도가 변경되고 보행체의 보폭이 더 균일해집니다. 모터 샤프트를 90도 돌릴 때마다 보행을 테스트하세요. 과도하게 조정하면 다리가 끌릴 수 있습니다.
제품 정보
-
AT Walker: AT Walker [#105] 는 Tenka Inc.의 Circuit Cubes에서 만든 STEM 장난감으로, Circuit Cubes Builds 라인의 일부입니다. 직접 조립하고 실험할 수 있도록 설계되었습니다. 모듈식 설계 덕분에 납땜이나 특수 도구 없이도 부품을 교체하고 개조를 실험하기 쉽습니다.
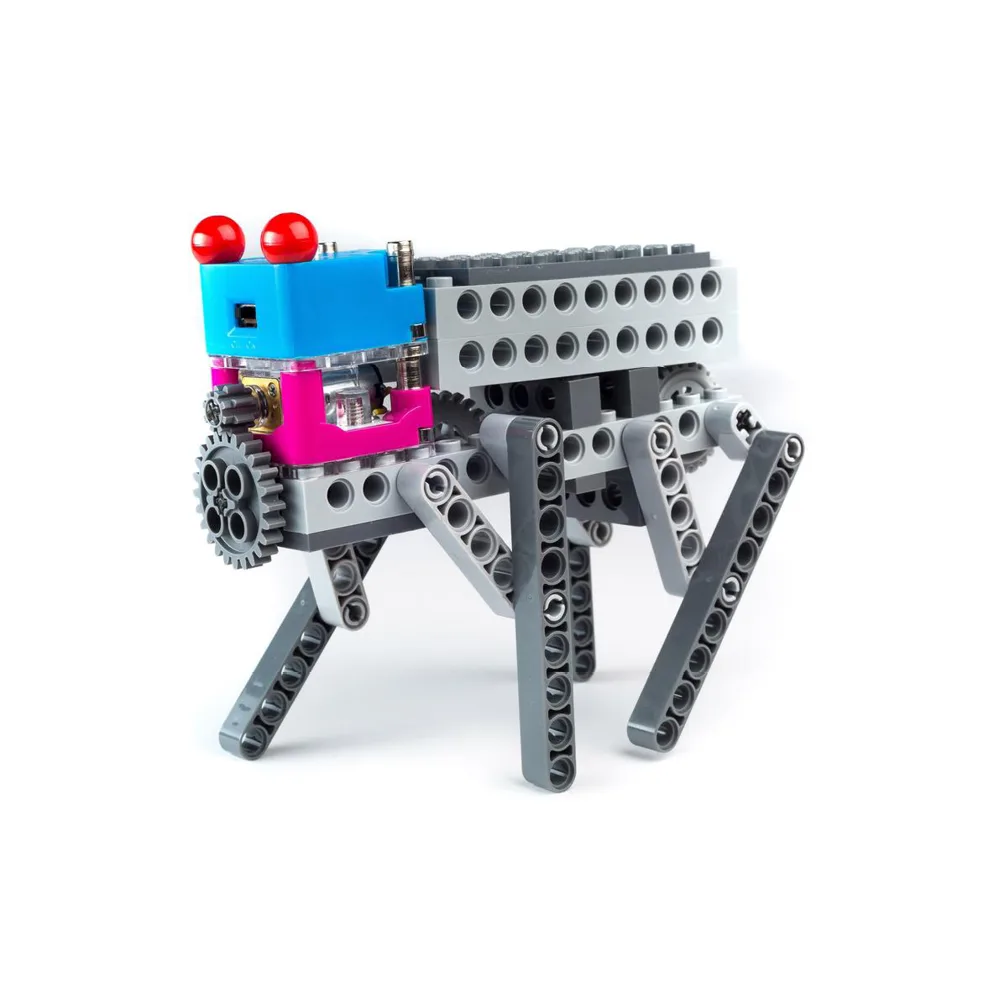
AT Walker