إجابة سريعة
قم بتعليم المدخلات والمخرجات المدمجة في micro:bit باستخدام البرمجة الكتلية قبل توصيل المحركات أو العجلات أو الهيكل. قم بتشغيل ورشة عمل قصيرة حيث يكتب كل متعلم ويحمل ويختبر برنامجًا واحدًا لكل مستشعر، ثم يجمع بين مدخلين في رد فعل واحد. هذا التسلسل يبني عادات التصحيح التي يحتاجها الروبوت، بحيث تصبح مرحلة البناء تجميعًا بدلاً من استكشاف الأخطاء وإصلاحها.
تفشل معظم ورش عمل الروبوتات في نفس النقطة: يتم تجميع الروبوت، ويتم توصيل حزمة البطارية، ولا يتحرك شيء لأن أحدًا لم يتدرب على قراءة برنامج. يعتبر micro:bit حلاً جيدًا لهذا لأن أزراره وشبكة LED وأجهزة الاستشعار تعمل دون أي أجهزة إضافية. يمكنك تعليم أساسيات برمجة micro bit على اللوحة وحدها، ثم إضافة المحركات بمجرد أن تصبح المنطق مألوفًا.
تعمل خطة ورشة العمل هذه بالترتيب، من مخرج واحد إلى مدخلين يعملان معًا. تتضمن كل خطوة الخطأ الذي يعيق المبتدئين في أغلب الأحيان، حتى تتمكن من مراقبته بدلاً من اكتشافه بعد البناء.
ما يجب تحضيره قبل الجلسة الأولى
تحتاج إلى لوحة micro:bit واحدة لكل متعلم أو زوج، وجهاز كمبيوتر أو جهاز لوحي مع محرر الكتل مفتوحًا، وكابل USB لكل لوحة. قرر مسبقًا ما إذا كان المتعلمون سيقومون بتنزيل الملفات عبر الكابل أو الاقتران عبر البلوتوث، لأن تغيير الطرق في منتصف الجلسة يكلف وقتًا أكثر مما يوفر. اطبع أو اعرض فئات الكتل حتى يتمكن المبتدئون من العثور على Input وBasic وLogic دون بحث.
احتفظ بالجلسة الأولى خالية من الأجهزة الإضافية بخلاف اللوحة نفسها. المحركات والعجلات وحزم البطاريات تُدخل متغيرات الطاقة والأسلاك التي تخفي أخطاء البرمجة. اللوحة التي تومض فقط أسهل في التصحيح من هيكل قد يحتوي أيضًا على سلك غير مثبت.
- قم بتسمية كل micro:bit باسم أو رقم حتى لا تختلط الملفات التي تم تنزيلها.
- اختبر كل كابل USB مسبقًا؛ كابلات الشحن فقط لن تنقل البرنامج.
الخطوة 1: اجعل مخرجًا واحدًا يحدث عن قصد
ابدأ بشبكة LED. اطلب من المتعلمين عرض رمز واحد عند بدء البرنامج، ثم تغييره إلى رمز مختلف. الهدف ليس الإبداع بعد؛ بل التأكد من أن دورة التحرير والتنزيل والتشغيل تعمل من البداية إلى النهاية. بمجرد أن يرى المتعلم رمزه الخاص يظهر، يتوقف الشعور بأن الأداة مجردة.
الخطأ الشائع هنا هو تخطي خطوة التنزيل وافتراض أن اللوحة قامت بتحديث نفسها. اجعل كل متعلم يشير إلى اللوحة ويقول ما يتوقع رؤيته قبل تشغيلها. إذا أظهرت اللوحة الرمز القديم، فهذا يعني أن الملف لم يتم نقله.
- نقطة تفتيش: كل متعلم قادر على تغيير رمز ورؤية التغيير على لوحته الخاصة.
الخطوة 2: إضافة زر كمدخل
الآن قم بتوصيل حدث بإجراء. يجب أن يؤدي الضغط على زر إلى ظهور أيقونة محددة، ويجب أن يؤدي زر آخر إلى ظهور أيقونة مختلفة. هذا هو المكان الذي تبرز فيه برمجة الكتل في micro:bit: تُظهر الكتل هيكل السبب والنتيجة بصريًا، بحيث يرى المتعلمون أن الحدث يحيط بالإجراء بدلاً من أن يكون بجانبه.
الخطأ الذي يجب الانتباه إليه هو وضع كتلة العرض خارج حدث الزر، مما يجعل الأيقونة تظهر فورًا بدلاً من ظهورها عند الضغط. اطلب من المتعلمين وصف متى يجب أن تظهر الأيقونة، ثم تحقق مما إذا كانت كتلهم تتطابق مع تلك الجملة.
- نقطة تفتيش: يؤدي الضغط على كل زر إلى نتيجة مختلفة ويمكن توقعها.
الخطوة 3: تخزين قيمة وتغييرها
قم بتعريف متغير كعداد. كل ضغطة على الزر تضيف واحدًا، ويظهر الرقم على الشبكة. هذه هي القفزة المفاهيمية للمبتدئين في micro:bit: الآن تتذكر اللوحة شيئًا بين الضغطات. اجعل اسم المتغير قصيرًا وذا معنى، مثل score أو count، حتى تبدو الكتل وكأنها جملة.
الخطأ الشائع هو إعادة تعيين المتغير داخل الحدث، مما يمسح العدد في كل ضغطة ويترك الشاشة عالقة عند الرقم واحد. إذا لم يزداد الرقم أبدًا، ابحث عن كتلة set حيث يجب أن تكون كتلة change.
- نقطة تفتيش: يزداد الرقم مع كل ضغطة ويبقى بين الضغطات.
الخطوة 4: اجمع بين مدخلين بشرط
قم بإقران الزر مع إدخال ثانٍ، مثل هز اللوحة أو قراءة مستوى الضوء. استخدم شرطًا بحيث يحدث الإجراء فقط عندما يكون كلاهما صحيحًا. هذا يعكس منطق الروبوت الحقيقي: مستشعر الاصطدام بالإضافة إلى مؤقت، أو قراءة الضوء بالإضافة إلى زر، يقرر ما ستفعله الآلة بعد ذلك.
الخطأ هنا هو اختبار المدخلين بشكل منفصل وافتراض أنهما يتحدان. يجب على المتعلمين تفعيل كليهما في وقت واحد لإثبات أن الشرط يعمل. إذا تم تشغيل الإجراء بإدخال واحد فقط، فإن الشرط لا يحيط بالإجراء فعليًا.
- نقطة التفتيش: يتم تشغيل الإجراء فقط عندما يكون كلا المدخلين نشطين في نفس الوقت.
الخطوة 5: بناء حلقة استشعار-تفكير-تنفيذ
الآن قم بتوحيد النمط الذي كنت تستخدمه طوال الوقت: اقرأ مدخلاً، واتخذ قرارًا بناءً على شرط، ثم أنتج مخرجًا. اطلب من المتعلمين كتابة هذه الحلقة المكونة من ثلاثة أجزاء على الورق ومطابقة كل كتلة بجزء واحد. تسمية النمط تجعل الانتقال إلى المحركات أصغر بكثير، لأن المحرك هو مجرد مخرج آخر.
الخطأ الشائع هو التعامل مع الحلقة كتسلسل لمرة واحدة بدلاً من شيء يتكرر. إذا تفاعلت اللوحة مرة واحدة ثم تجاهلت المدخلات اللاحقة، يحتاج البرنامج إلى الاستمرار في التحقق بدلاً من تشغيل التسلسل مرة واحدة.
- نقطة تفتيش: تستمر اللوحة في الاستجابة للمدخلات المتكررة، وليس فقط الأولى.
الخطوة 6: أضف محركًا فقط بعد أن يعمل المنطق
بمجرد أن يتمكن المتعلمون من توقع ما سيفعله برنامجهم، قدّم الحركة. اجعل أول برنامج محرك بسيطًا عن قصد: اتجاه واحد، مدة واحدة، توقف واحد. الترميز مألوف بالفعل، لذا يتركز الاهتمام على التوصيل والطاقة، حيث تكمن المتغيرات الجديدة الحقيقية.
الخطأ هو تغيير الكود والتوصيل في نفس المحاولة. إذا أساء الروبوت التصرف، فلن تعرف أي تغيير هو السبب. غيّر شيئًا واحدًا، اختبر، ثم غيّر التالي.
- نقطة تفتيش: يتحرك الروبوت تمامًا كما يقول البرنامج قبل إضافة سلوك ثانٍ.
تسلسل ورشة العمل في لمحة
- الإخراج أولاً: اعرض أيقونة واحدة على شبكة LED وتأكد من عمل دورة التحميل والتشغيل. إذا كانت الأيقونة القديمة لا تزال ظاهرة، فهذا يعني أن الملف لم يتم نقله.
- الإدخال ثانياً: قم بتشغيل أيقونة مختلفة عند كل ضغطة زر. إذا ظهرت الأيقونة دون ضغط، فإن كتلة العرض تقع خارج الحدث.
- الذاكرة الثالثة: استخدم متغيرًا لحساب الضغطات وعرض الرقم. إذا بقي العدد عند واحد، فإن كتلة الضبط تعيد تعيينه.
- الشروط الرابعة: يتطلب إدخالين في وقت واحد قبل تنفيذ الإجراء. اختبر كلا الإدخالين معًا، وليس واحدًا تلو الآخر.
- الحلقة الخامسة: اكتب نمط الإحساس-التفكير-الفعل وطابق الكتل مع كل جزء. إذا تفاعل مرة واحدة، فإن البرنامج لا يتكرر.
- مدة المحرك: أضف سلوك حركة واحد بعد أن يصبح الكود قابلاً للتنبؤ. غيّر الكود أو التوصيلات، ولا تغيرهما معًا أبدًا.
منتجات تناسب هذه الورشة
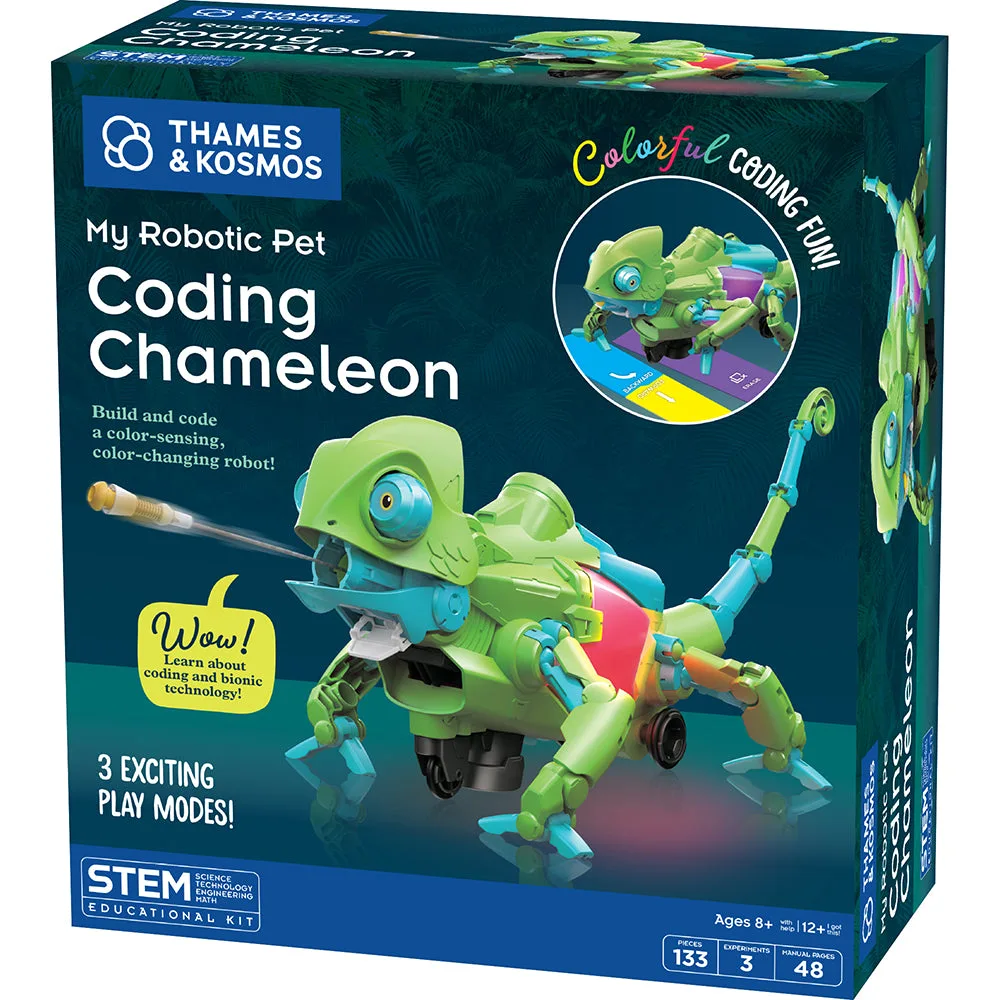
- حيواني الأليف الروبوتي: الحرباء المبرمجة: وهي مزودة بمستشعر ألوان، ومستشعر بالأشعة تحت الحمراء، ومصابيح RGB LED، ويمكن برمجتها بثلاثة أوضاع لعب فريدة، بما في ذلك وضع البرمجة الذي يستخدم بطاقات الألوان الزاهية لبرمجة الحيوان الأليف. وهي خطوة مفيدة بعد أساسيات البرمجة القائمة على الكتل، حيث يظهر نفس نمط التفكير-الاستشعار-التصرف مع أجهزة الاستشعار والمخرجات الملونة بدلاً من شبكة LED عارية.
- Gecko Run: مجموعة من 7 كرات رخامية بديلة: هذه حزمة من 7 كرات رخامية معدنية بديلة لنظام مسار الكرات Gecko Run، والمخصصة للأعمار من 8 فما فوق. إذا كانت ورشة العمل الخاصة بك تحتوي أيضًا على محطة لمسار الكرات، فإن الكرات الاحتياطية تمنع توقف الجلسة عند سقوط القطع تحت الأثاث.
قم بتنفيذ خطوات البرمجة قبل خطوات البناء، ولن تتحول ورشة العمل الخاصة بك إلى جلسة استكشاف للأخطاء. المتعلمون الذين يستطيعون توقع ما سيفعله برنامجهم سيقومون بتصحيح أخطاء الروبوت بشكل أسرع بكثير من المتعلمين الذين يواجهون المنطق والتوصيلات الكهربائية في نفس الوقت.