Resposta rápida
Ensine as entradas e saídas integradas do micro:bit com programação em blocos antes de ligar motores, rodas ou um chassis. Realize um workshop curto onde cada aluno escreve, descarrega e testa um programa por sensor e, em seguida, combina duas entradas numa única reação. Esta sequência cria os hábitos de depuração de que um robô precisa, de modo que a fase de construção se torne montagem em vez de resolução de problemas.
A maioria dos workshops de robótica falha no mesmo ponto: o robô está montado, a bateria está ligada e nada se move porque ninguém praticou a leitura de um programa. O micro:bit é uma boa solução para isto porque os seus botões, grelha LED e sensores funcionam sem qualquer hardware adicional. Pode ensinar os fundamentos da programação micro bit apenas na placa e, em seguida, adicionar motores assim que a lógica for familiar.
Este plano de workshop decorre por ordem, desde uma única saída até duas entradas a trabalhar em conjunto. Cada passo inclui o erro que mais frequentemente trava os iniciantes, para que possa estar atento a ele em vez de o descobrir após a construção.
O que preparar antes da primeira sessão
Precisa de um micro:bit por aluno ou par, um computador ou tablet com o editor de blocos aberto e um cabo USB para cada placa. Decida antecipadamente se os alunos irão descarregar ficheiros por cabo ou emparelhar por Bluetooth, porque mudar de método a meio da sessão custa mais tempo do que poupa. Imprima ou mostre as categorias de blocos para que os iniciantes possam encontrar Input, Basic e Logic sem procurar.
Mantenha a primeira sessão sem hardware adicional para além da própria placa. Motores, rodas e baterias introduzem variáveis de alimentação e cablagem que escondem erros de programação. Uma placa que apenas pisca é mais fácil de depurar do que um chassis que também possa ter um fio solto.
- Etiquete cada micro:bit com um nome ou número para que os ficheiros descarregados não se misturem.
- Teste cada cabo USB antecipadamente; cabos apenas de carregamento não transferirão um programa.
Passo 1: Faça com que uma saída ocorra intencionalmente
Comece com a grelha de LED. Peça aos alunos para exibirem um único ícone quando o programa iniciar e, em seguida, alterá-lo para um ícone diferente. O objetivo ainda não é a criatividade, mas sim confirmar que o ciclo de edição, descarga e execução funciona do início ao fim. Assim que um aluno vir o seu próprio ícone aparecer, a ferramenta deixa de parecer abstrata.
O erro comum aqui é saltar o passo da descarga e assumir que a placa se atualizou sozinha. Peça a cada aluno que aponte para a placa e diga o que espera ver antes de esta ser executada. Se a placa mostrar o ícone antigo, o ficheiro não foi transferido.
- Ponto de verificação: cada aluno consegue alterar um ícone e ver a alteração na sua própria placa.
Passo 2: Adicionar um botão como entrada
Agora ligue um evento a uma ação. Pressionar um botão deve acionar um ícone específico, e um segundo botão deve acionar um ícone diferente. É aqui que a programação por blocos do micro:bit mostra o seu valor: os blocos exibem visualmente a estrutura de causa e efeito, para que os alunos vejam que um evento envolve a ação em vez de estar ao lado dela.
O erro a evitar é colocar o bloco de exibição fora do evento do botão, o que faz com que o ícone apareça imediatamente em vez de ao pressionar. Peça aos alunos que descrevam quando o ícone deve aparecer e verifique se os blocos deles correspondem a essa descrição.
- Ponto de verificação: pressionar cada botão produz um resultado diferente e previsível.
Passo 3: armazenar um valor e alterá-lo
Introduza uma variável como contador. Cada pressão no botão adiciona um, e o número aparece na grelha. Este é o salto conceptual para principiantes no micro:bit: a placa agora lembra-se de algo entre pressões. Mantenha o nome da variável curto e significativo, como score ou count, para que os blocos se leiam como uma frase.
O erro frequente é reiniciar a variável dentro do evento, o que apaga a contagem a cada pressão e deixa o ecrã preso no um. Se o número nunca aumentar, procure um bloco set onde deveria estar um bloco change.
- Ponto de verificação: o número aumenta a cada pressão e persiste entre pressões.
Passo 4: Combine duas entradas com uma condição
Combine o botão com uma segunda entrada, como agitar a placa ou uma leitura do nível de luz. Use uma condição para que a ação só ocorra quando ambas forem verdadeiras. Isto reflete a lógica real de um robô: um sensor de impacto mais um temporizador, ou uma leitura de luz mais um botão, decide o que a máquina fará a seguir.
O erro aqui é testar as duas entradas separadamente e assumir que se combinam. Os alunos devem acionar ambas ao mesmo tempo para provar que a condição funciona. Se a ação for acionada com apenas uma entrada, a condição não está realmente a envolver a ação.
- Ponto de verificação: a ação só é acionada quando ambas as entradas estão ativas ao mesmo tempo.
Passo 5: Construir um ciclo sentir-pensar-agir
Agora formalize o padrão que tem vindo a usar: leia uma entrada, decida com uma condição e produza uma saída. Peça aos alunos que escrevam este ciclo de três partes em papel e associem cada bloco a uma parte. Dar nome ao padrão torna a transição para motores muito mais pequena, porque um motor é apenas mais uma saída.
O erro comum é tratar o ciclo como uma sequência única em vez de algo que se repete. Se a placa reagir uma vez e depois ignorar mais entradas, o programa precisa de continuar a verificar em vez de executar a sequência uma única vez.
- Ponto de verificação: a placa continua a responder a entradas repetidas, não apenas à primeira.
Passo 6: Adicione um motor apenas depois de a lógica funcionar
Assim que os alunos conseguirem prever o que o seu programa fará, introduza o movimento. Mantenha o primeiro programa motor deliberadamente simples: uma direção, uma duração, uma paragem. A programação já é familiar, por isso a atenção vai para a cablagem e a alimentação, que é onde residem as verdadeiras novas variáveis.
O erro é alterar o código e a cablagem na mesma tentativa. Se o robot se comportar mal, não saberá qual a alteração que o causou. Altere uma coisa, teste, depois altere a seguinte.
- Ponto de controlo: o robot move-se exatamente como o programa diz antes de adicionar um segundo comportamento.
Sequência da oficina num relance
- Saída primeiro: Exiba um ícone na grelha LED e confirme que o ciclo de descarregamento e execução funciona. Se o ícone antigo ainda estiver a ser exibido, o ficheiro não foi transferido.
- Entrada depois: Acione um ícone diferente a cada pressão de botão. Se o ícone aparecer sem pressão, o bloco de exibição fica fora do evento.
- Terceira memória: Use uma variável para contar as pressões e mostrar o número. Se a contagem permanecer em um, um bloco de definição está a redefini-la.
- Quarta condição: Requer duas entradas ao mesmo tempo antes de uma ação ser acionada. Teste ambas as entradas em conjunto, não uma de cada vez.
- Quinto ciclo: Escreva o padrão sentir-pensar-agir e associe blocos a cada parte. Se reagir uma vez, o programa não se repete.
- Duração do motor: Adicione um comportamento de movimento depois de o código ser previsível. Altere o código ou a cablagem, nunca ambos ao mesmo tempo.
Produtos adequados a esta oficina
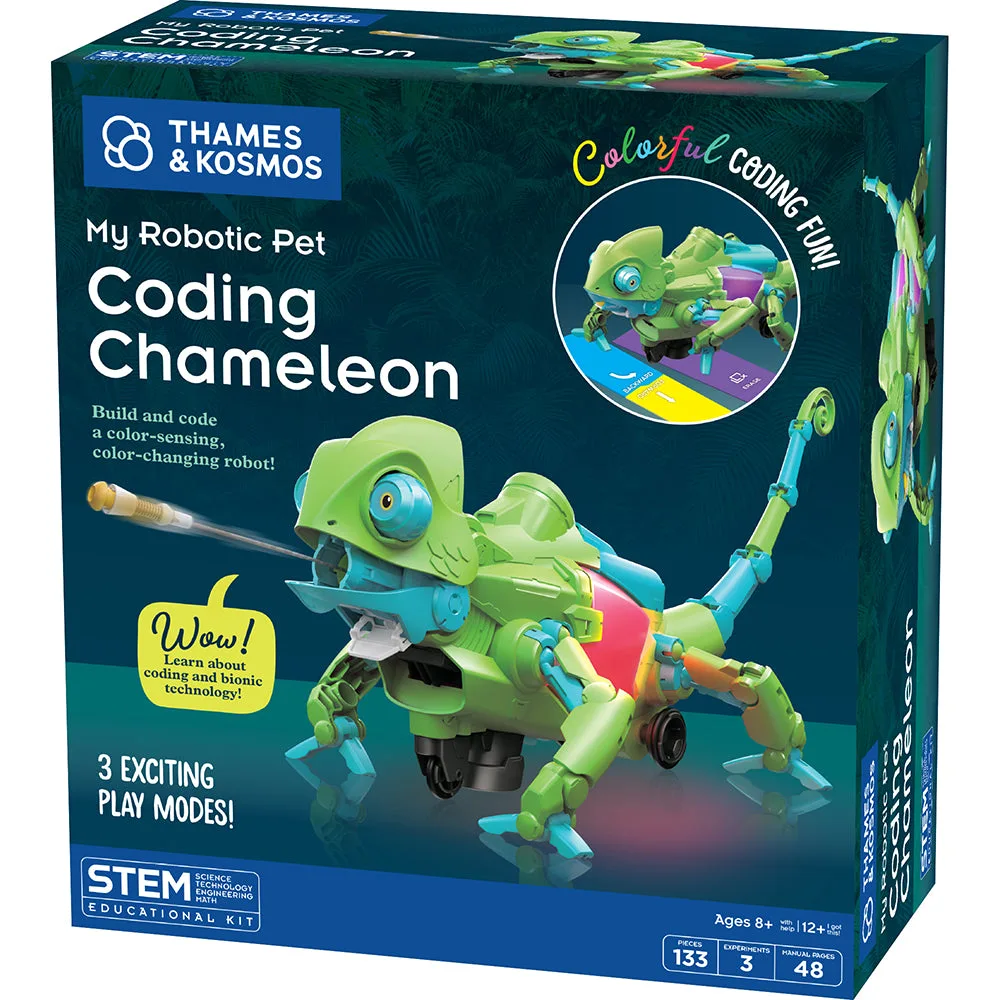
- O meu animal de estimação robótico: Camaleão programador: Está equipado com um sensor de cor, sensor infravermelho e LEDs RGB, e pode ser codificado e programado em três modos de jogo únicos, incluindo um modo de codificação que utiliza cartões de ação coloridos para programar o animal de estimação. É um passo útil após os conceitos básicos de codificação por blocos, porque o mesmo padrão de pensar-sentir-agir aparece com sensores e saídas coloridas em vez de uma simples grelha de LED.
- Gecko Run: Conjunto de 7 berlindes de substituição: Este é um pacote de 7 berlindes metálicos de substituição para o sistema de pista de berlindes Gecko Run, recomendado para idades 8 ou mais. Se a sua oficina também tiver uma estação de pista de berlindes, os berlindes sobressalentes evitam que uma sessão pare quando as peças rolam para debaixo dos móveis.
Execute os passos de programação antes dos passos de construção e a sua oficina deixará de ser uma sessão de resolução de problemas. Os alunos que conseguem prever o que o seu programa fará depuram um robô muito mais rapidamente do que aqueles que estão a aprender lógica e cablagem ao mesmo tempo.