Respuesta rápida
Enseña las entradas y salidas integradas del micro:bit con programación en bloques antes de conectar motores, ruedas o un chasis. Realiza un taller breve donde cada alumno escriba, descargue y pruebe un programa por sensor, y luego combine dos entradas en una sola reacción. Esta secuencia crea los hábitos de depuración que necesita un robot, de modo que la fase de construcción se convierta en montaje, no en resolución de problemas.
La mayoría de los talleres de robótica fallan en el mismo punto: el robot está montado, la batería está conectada y nada se mueve porque nadie ha practicado la lectura de un programa. El micro:bit es una buena solución para esto porque sus botones, la cuadrícula LED y los sensores funcionan sin ningún hardware adicional. Puedes enseñar los fundamentos de la programación de micro bit solo con la placa, y luego añadir motores una vez que la lógica sea familiar.
Este plan de taller se ejecuta en orden, desde una sola salida hasta dos entradas que trabajan juntas. Cada paso incluye el error que más frena a los principiantes, para que puedas vigilarlo en lugar de descubrirlo después de la construcción.
Qué preparar antes de la primera sesión
Necesitas un micro:bit por alumno o pareja, un ordenador o tableta con el editor de bloques abierto y un cable USB para cada placa. Decide de antemano si los alumnos descargarán archivos por cable o se emparejarán por Bluetooth, porque cambiar de método a mitad de sesión cuesta más tiempo del que ahorra. Imprime o muestra las categorías de bloques para que los principiantes puedan encontrar Input, Basic y Logic sin buscar.
Mantén la primera sesión libre de hardware adicional aparte de la propia placa. Los motores, las ruedas y las baterías introducen variables de alimentación y cableado que ocultan errores de programación. Una placa que solo parpadea es más fácil de depurar que un chasis que también pueda tener un cable suelto.
- Etiqueta cada micro:bit con un nombre o número para que los archivos descargados no se mezclen.
- Prueba cada cable USB de antemano; los cables solo de carga no transferirán un programa.
Paso 1: Haz que ocurra una salida a propósito
Empiece con la cuadrícula LED. Pida a los alumnos que muestren un solo icono al iniciar el programa y luego lo cambien por otro diferente. El objetivo no es aún la creatividad, sino confirmar que el ciclo de edición, descarga y ejecución funciona de principio a fin. Una vez que un alumno ve aparecer su propio icono, la herramienta deja de parecer abstracta.
El error común aquí es saltarse el paso de descarga y asumir que la placa se actualizó sola. Haga que cada alumno señale la placa y diga lo que espera ver antes de que se ejecute. Si la placa muestra el icono antiguo, el archivo no se transfirió.
- Punto de control: cada alumno puede cambiar un icono y ver el cambio en su propia placa.
Paso 2: Añadir un botón como entrada
Ahora conecta un evento a una acción. Al pulsar un botón debe aparecer un icono específico, y al pulsar otro botón debe aparecer uno diferente. Aquí es donde la programación por bloques de micro:bit demuestra su valor: los bloques muestran visualmente la estructura de causa y efecto, de modo que los alumnos ven que un evento envuelve la acción en lugar de estar a su lado.
El error a vigilar es colocar el bloque de visualización fuera del evento del botón, lo que hace que el icono aparezca inmediatamente en lugar de al pulsarlo. Pide a los alumnos que describan cuándo debe aparecer el icono y luego comprueba si sus bloques coinciden con esa frase.
- Punto de control: al pulsar cada botón se obtiene un resultado diferente y predecible.
Paso 3: almacenar un valor y cambiarlo
Introduce una variable como contador. Cada pulsación de botón suma uno y el número se muestra en la cuadrícula. Este es el salto conceptual para principiantes con micro:bit: la placa ahora recuerda algo entre pulsaciones. Mantén el nombre de la variable corto y significativo, como score o count, para que los bloques se lean como una frase.
El error frecuente es reiniciar la variable dentro del evento, lo que borra el conteo en cada pulsación y deja la pantalla atascada en uno. Si el número nunca crece, busca un bloque set donde debería ir un bloque change.
- Punto de control: el número aumenta con cada pulsación y se mantiene entre pulsaciones.
Paso 4: Combina dos entradas con una condición
Combina el botón con una segunda entrada, como agitar la placa o una lectura de nivel de luz. Usa una condición para que la acción solo ocurra cuando ambas sean verdaderas. Esto refleja la lógica real de un robot: un sensor de choque más un temporizador, o una lectura de luz más un botón, decide lo que la máquina hará a continuación.
El error aquí es probar las dos entradas por separado y asumir que se combinan. Los alumnos deben activar ambas a la vez para demostrar que la condición funciona. Si la acción se dispara con solo una entrada, la condición no está realmente envolviendo la acción.
- Punto de control: la acción solo se activa cuando ambas entradas están activas al mismo tiempo.
Paso 5: Construye un bucle de sentir-pensar-actuar
Ahora formaliza el patrón que has estado usando todo el tiempo: lee una entrada, decide con una condición y luego produce una salida. Haz que los alumnos escriban este bucle de tres partes en papel y emparejen cada bloque con una parte. Nombrar el patrón hace que el salto a los motores sea mucho más pequeño, porque un motor es solo otra salida.
El error común es tratar el bucle como una secuencia única en lugar de algo que se repite. Si la placa reacciona una vez y luego ignora más entradas, el programa necesita seguir comprobando en lugar de ejecutar la secuencia una sola vez.
- Punto de control: la placa sigue respondiendo a entradas repetidas, no solo a la primera.
Paso 6: Añade un motor solo después de que la lógica funcione
Una vez que los alumnos puedan predecir lo que hará su programa, introduzca el movimiento. Mantenga el primer programa motor deliberadamente simple: una dirección, una duración, una parada. La codificación ya es familiar, por lo que la atención se centra en el cableado y la alimentación, que es donde residen las nuevas variables reales.
El error es cambiar el código y el cableado en el mismo intento. Si el robot se comporta mal, no sabrá qué cambio lo causó. Cambie una cosa, pruebe, luego cambie la siguiente.
- Punto de control: el robot se mueve exactamente como dice el programa antes de añadir un segundo comportamiento.
Secuencia del taller de un vistazo
- Salida primero: Muestra un icono en la cuadrícula LED y confirma que el ciclo de descarga y ejecución funciona. Si el icono antiguo sigue mostrándose, el archivo no se transfirió.
- Entrada segundo: Activa un icono diferente con cada pulsación de botón. Si el icono aparece sin pulsación, el bloque de visualización queda fuera del evento.
- Tercera memoria: Usa una variable para contar las pulsaciones y mostrar el número. Si el recuento se queda en uno, un bloque de ajuste lo está reiniciando.
- Cuarta condición: Requiere dos entradas a la vez antes de que se active una acción. Prueba ambas entradas juntas, no una por una.
- Quinto bucle: Escribe el patrón sentir-pensar-actuar y asigna bloques a cada parte. Si reacciona una vez, el programa no se repite.
- Duración del motor: Añade un comportamiento de movimiento después de que el código sea predecible. Cambia el código o el cableado, nunca ambos a la vez.
Productos que encajan en este taller
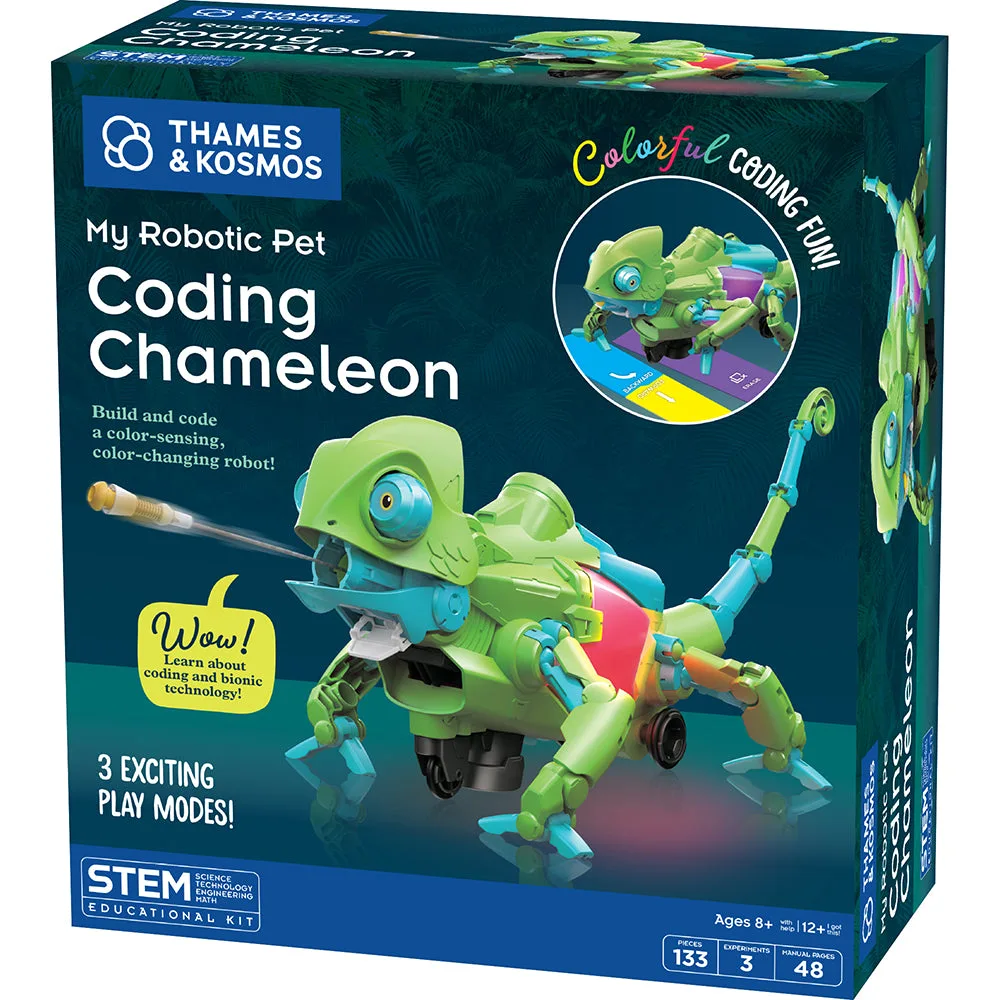
- Mi mascota robótica: Camaleón programador: Está equipado con un sensor de color, un sensor infrarrojo y LED RGB, y se puede codificar y programar en tres modos de juego únicos, incluido un modo de codificación que utiliza tarjetas de acción de colores para programar la mascota. Es un paso útil después de los conceptos básicos de codificación por bloques, porque el mismo patrón de pensar-sentir-actuar aparece con sensores y salidas de colores en lugar de una simple cuadrícula de LED.
- Gecko Run: Juego de 7 canicas de repuesto: Este es un paquete de 7 canicas metálicas de repuesto para el sistema de canicas Gecko Run, recomendado para edades de 8 años en adelante. Si su taller también tiene una estación de canicas, las canicas de repuesto evitan que una sesión se detenga cuando las piezas ruedan debajo de los muebles.
Realiza los pasos de codificación antes que los de construcción y tu taller dejará de ser una sesión de resolución de problemas. Los alumnos que pueden predecir lo que hará su programa depurarán un robot mucho más rápido que aquellos que se enfrentan a la lógica y al cableado al mismo tiempo.