Risposta rapida
Insegna gli input e output integrati del micro:bit con la programmazione a blocchi prima di collegare motori, ruote o un telaio. Organizza un breve workshop in cui ogni partecipante scrive, scarica e testa un programma per sensore, quindi combina due input in un'unica reazione. Questa sequenza crea le abitudini di debug necessarie per un robot, così la fase di costruzione diventa assemblaggio anziché risoluzione dei problemi.
La maggior parte dei workshop di robotica fallisce allo stesso punto: il robot è assemblato, la batteria è collegata e nulla si muove perché nessuno ha praticato la lettura di un programma. Il micro:bit è una buona soluzione perché i suoi pulsanti, la griglia LED e i sensori funzionano senza hardware aggiuntivo. Puoi insegnare le basi della programmazione di micro bit solo sulla scheda, poi aggiungere motori una volta che la logica è familiare.
Questo piano di workshop procede in ordine, da un singolo output a due input che lavorano insieme. Ogni passaggio include l'errore che blocca più spesso i principianti, così puoi tenerlo d'occhio invece di scoprirlo dopo la costruzione.
Cosa preparare prima della prima sessione
Hai bisogno di un micro:bit per ogni studente o coppia, un computer o tablet con l'editor a blocchi aperto e un cavo USB per ogni scheda. Decidi in anticipo se gli studenti scaricheranno i file via cavo o si accoppieranno tramite Bluetooth, perché cambiare metodo a metà sessione costa più tempo di quanto ne risparmi. Stampa o mostra le categorie di blocchi in modo che i principianti possano trovare Input, Basic e Logic senza cercare.
Mantieni la prima sessione priva di hardware aggiuntivo oltre alla scheda stessa. Motori, ruote e batterie introducono variabili di alimentazione e cablaggio che nascondono errori di programmazione. Una scheda che lampeggia è più facile da debuggare di un telaio che potrebbe anche avere un cavo allentato.
- Etichetta ogni micro:bit con un nome o un numero in modo che i file scaricati non vengano confusi.
- Testa ogni cavo USB in anticipo; i cavi solo per la ricarica non trasferiranno un programma.
Passaggio 1: Fai accadere un'uscita intenzionalmente
Inizia con la griglia LED. Chiedi agli studenti di visualizzare una singola icona all'avvio del programma, poi di cambiarla con un'altra. L'obiettivo non è ancora la creatività, ma verificare che il ciclo di modifica, download ed esecuzione funzioni dall'inizio alla fine. Quando uno studente vede apparire la propria icona, lo strumento smette di sembrare astratto.
L'errore comune qui è saltare il passaggio del download e presumere che la scheda si sia aggiornata da sola. Fai in modo che ogni studente punti la scheda e dica cosa si aspetta di vedere prima che venga eseguita. Se la scheda mostra l'icona vecchia, il file non è stato trasferito.
- Punto di controllo: ogni studente può cambiare un'icona e vedere la modifica sulla propria scheda.
Passaggio 2: Aggiungere un pulsante come input
Ora collega un evento a un’azione. La pressione di un pulsante deve attivare un’icona specifica, mentre un secondo pulsante deve attivarne un’altra. È qui che la programmazione a blocchi di micro:bit dà il meglio di sé: i blocchi mostrano visivamente la struttura causa-effetto, così gli studenti vedono che un evento avvolge l’azione invece di starle accanto.
L’errore da evitare è posizionare il blocco di visualizzazione fuori dall’evento del pulsante, facendo apparire l’icona immediatamente invece che alla pressione. Chiedi agli studenti di descrivere quando dovrebbe apparire l’icona, poi verifica se i loro blocchi corrispondono a quella descrizione.
- Punto di controllo: premendo ciascun pulsante si ottiene un risultato diverso e prevedibile.
Passaggio 3: memorizzare un valore e modificarlo
Introduci una variabile come contatore. Ogni pressione del pulsante aggiunge uno e il numero viene mostrato sulla griglia. Questo è il salto concettuale per i principianti con micro:bit: la scheda ora ricorda qualcosa tra una pressione e l'altra. Mantieni il nome della variabile breve e significativo, come score o count, in modo che i blocchi si leggano come una frase.
L'errore frequente è resettare la variabile all'interno dell'evento, cancellando il conteggio a ogni pressione e lasciando il display bloccato su uno. Se il numero non cresce mai, cerca un blocco set dove dovrebbe esserci un blocco change.
- Punto di controllo: il numero aumenta a ogni pressione e persiste tra le pressioni.
Passaggio 4: Combina due input con una condizione
Accoppia il pulsante con un secondo input, come scuotere la scheda o una lettura del livello di luce. Usa una condizione in modo che l'azione avvenga solo quando entrambi sono veri. Questo rispecchia la logica reale di un robot: un sensore d'urto più un timer, o una lettura di luce più un pulsante, decide cosa farà la macchina dopo.
L'errore qui è testare i due input separatamente e presumere che si combinino. Gli studenti devono attivarli entrambi contemporaneamente per dimostrare che la condizione funziona. Se l'azione si attiva con un solo input, la condizione non sta effettivamente avvolgendo l'azione.
- Punto di controllo: l'azione si attiva solo quando entrambi gli input sono attivi contemporaneamente.
Passaggio 5: Costruisci un ciclo senso-pensiero-azione
Ora formalizza il modello che hai usato finora: leggi un input, decidi con una condizione, poi produci un output. Fai scrivere su carta questo ciclo in tre parti agli studenti e abbina ogni blocco a una parte. Dare un nome al modello rende il passaggio ai motori molto più semplice, perché un motore è solo un altro output.
L'errore comune è trattare il ciclo come una sequenza una tantum invece che come qualcosa che si ripete. Se la scheda reagisce una volta e poi ignora ulteriori input, il programma deve continuare a controllare anziché eseguire la sequenza una sola volta.
- Checkpoint: la scheda continua a rispondere a input ripetuti, non solo al primo.
Passaggio 6: Aggiungi un motore solo dopo che la logica funziona
Una volta che gli studenti sanno prevedere cosa farà il loro programma, introduci il movimento. Mantieni il primo programma motore volutamente semplice: una direzione, una durata, un arresto. La programmazione è già familiare, quindi l'attenzione va al cablaggio e all'alimentazione, dove risiedono le vere nuove variabili.
L'errore è cambiare codice e cablaggio nello stesso tentativo. Se il robot si comporta male, non saprai quale modifica l'ha causato. Cambia una cosa, testa, poi cambia la successiva.
- Punto di controllo: il robot si muove esattamente come dice il programma prima di aggiungere un secondo comportamento.
Sequenza del workshop a colpo d'occhio
- Prima output: Mostra un'icona sulla griglia LED e verifica che il ciclo di download ed esecuzione funzioni. Se la vecchia icona è ancora visibile, il file non è stato trasferito.
- Secondo input: Attiva un'icona diversa a ogni pressione del pulsante. Se l'icona appare senza pressione, il blocco di visualizzazione è al di fuori dell'evento.
- Terza memoria: Usa una variabile per contare le pressioni e mostrare il numero. Se il conteggio rimane a uno, un blocco di impostazione lo sta azzerando.
- Quarta condizione: Richiede due input contemporaneamente prima che un'azione venga attivata. Testa entrambi gli input insieme, non uno alla volta.
- Quinto ciclo: Scrivi lo schema senti-pensa-agisci e abbina i blocchi a ciascuna parte. Se reagisce una volta, il programma non si ripete.
- Durata motore: Aggiungi un comportamento di movimento dopo che il codice è prevedibile. Modifica il codice o il cablaggio, mai entrambi contemporaneamente.
Prodotti adatti a questo laboratorio
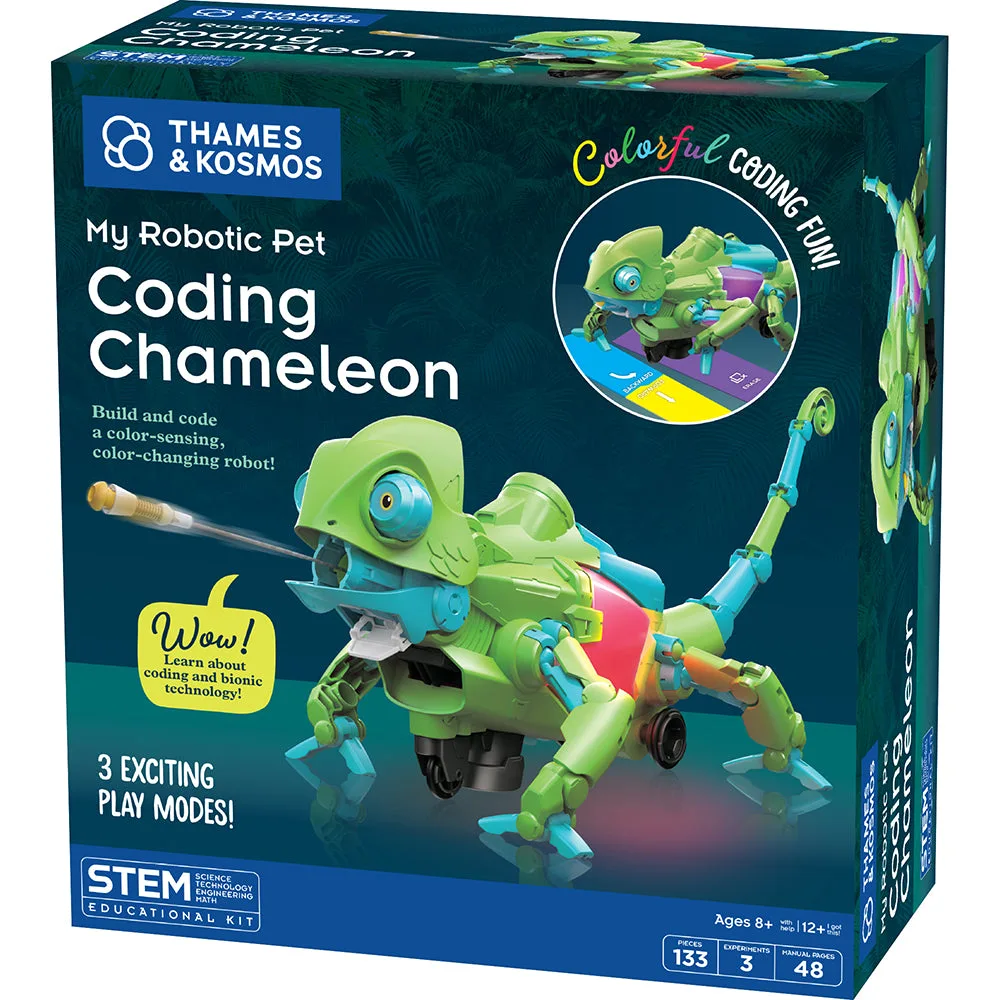
- Il mio animale robotico: Camaleonte programmatore: È dotato di un sensore di colore, un sensore a infrarossi e LED RGB e può essere codificato e programmato in tre modalità di gioco uniche, inclusa una modalità di codifica che utilizza carte azione colorate per programmare l'animale domestico. È un utile passo successivo dopo le basi della codifica a blocchi, perché lo stesso schema pensa-senti-agisci si presenta con sensori e output colorati anziché una semplice griglia LED.
- Gecko Run: Set di 7 biglie di ricambio: Questa è una confezione di 7 biglie metalliche di ricambio per il sistema di piste per biglie Gecko Run, consigliato per età 8 e oltre. Se il tuo laboratorio gestisce anche una stazione per piste di biglie, le biglie di scorta impediscono che una sessione si blocchi quando i pezzi rotolano sotto i mobili.
Esegui i passaggi di codifica prima di quelli di costruzione e il tuo laboratorio non si trasformerà in una sessione di risoluzione dei problemi. Gli studenti che sanno prevedere cosa farà il loro programma debuggano un robot molto più velocemente di quelli che affrontano logica e cablaggio contemporaneamente.