Snel antwoord
Leer de ingebouwde invoer en uitvoer van de micro:bit met blokcodering voordat je motoren, wielen of een chassis bevestigt. Geef een korte workshop waarin elke leerling één programma per sensor schrijft, downloadt en test, en combineer vervolgens twee invoeren tot één reactie. Deze volgorde bouwt de foutopsporingsgewoonten op die een robot nodig heeft, zodat de bouwfase montage wordt in plaats van probleemoplossing.
De meeste robotica-workshops mislukken op hetzelfde punt: de robot is in elkaar gezet, de batterij is aangesloten en er beweegt niets omdat niemand heeft geoefend met het lezen van een programma. De micro:bit is hiervoor een goede oplossing omdat de knoppen, het LED-raster en de sensoren werken zonder extra hardware. Je kunt de basis van micro bit programmeren alleen op het bord leren en vervolgens motoren toevoegen zodra de logica bekend is.
Dit workshop-plan verloopt in volgorde, van één enkele uitvoer naar twee invoeren die samenwerken. Elke stap bevat de fout die beginners het vaakst stilhoudt, zodat je erop kunt letten in plaats van hem pas na de bouw te ontdekken.
Wat je moet voorbereiden voor de eerste sessie
Je hebt één micro:bit per leerling of paar nodig, een computer of tablet met de blokeditor geopend en een USB-kabel voor elk bord. Beslis van tevoren of leerlingen bestanden via de kabel downloaden of via Bluetooth koppelen, omdat het wisselen van methode halverwege de sessie meer tijd kost dan het bespaart. Print of toon de blokcategorieën zodat beginners Input, Basic en Logic kunnen vinden zonder te zoeken.
Houd de eerste sessie hardwarevrij, afgezien van het bord zelf. Motoren, wielen en accupakketten introduceren stroom- en bedradingsvariabelen die codeerfouten verbergen. Een bord dat alleen knippert, is eenvoudiger te debuggen dan een chassis dat mogelijk ook een losse draad heeft.
- Label elke micro:bit met een naam of nummer, zodat gedownloade bestanden niet door elkaar raken.
- Test elke USB-kabel van tevoren; alleen-oplaadkabels zullen geen programma overdragen.
Stap 1: Laat één output met opzet gebeuren
Begin met het LED-raster. Vraag deelnemers om één pictogram weer te geven wanneer het programma start en dit vervolgens te wijzigen in een ander pictogram. Het doel is nog niet creativiteit, maar bevestigen dat de cyclus van bewerken, downloaden en uitvoeren van begin tot eind werkt. Zodra een deelnemer zijn eigen pictogram ziet verschijnen, voelt het hulpmiddel niet langer abstract aan.
De veelgemaakte fout hier is het overslaan van de downloadstap en aannemen dat het bord zichzelf heeft bijgewerkt. Laat elke deelnemer naar het bord wijzen en zeggen wat ze verwachten te zien voordat het wordt uitgevoerd. Als het bord het oude pictogram toont, is het bestand niet overgedragen.
- Controlepunt: elke deelnemer kan een pictogram wijzigen en de wijziging op zijn eigen bord zien.
Stap 2: Een knop toevoegen als invoer
Koppel nu een gebeurtenis aan een actie. Een druk op een knop moet een specifiek pictogram tonen, en een tweede knop een ander pictogram. Hier komt de micro:bit-blokcodering tot zijn recht: de blokken tonen de oorzaak-gevolgstructuur visueel, zodat leerlingen zien dat een gebeurtenis de actie omsluit in plaats van ernaast te staan.
De fout om op te letten is het plaatsen van het weergaveblok buiten de knopgebeurtenis, waardoor het pictogram meteen verschijnt in plaats van bij het indrukken. Vraag leerlingen te beschrijven wanneer het pictogram moet verschijnen en controleer vervolgens of hun blokken overeenkomen met die beschrijving.
- Controlepunt: het indrukken van elke knop levert een ander, voorspelbaar resultaat op.
Stap 3: een waarde opslaan en wijzigen
Introduceer een variabele als teller. Elke druk op de knop voegt er één toe en het getal verschijnt op het raster. Dit is de conceptuele sprong voor beginners met de micro:bit: het bord onthoudt nu iets tussen de drukken door. Houd de variabelenaam kort en betekenisvol, zoals score of count, zodat de blokken als een zin lezen.
De veelgemaakte fout is het resetten van de variabele binnen de gebeurtenis, waardoor de telling bij elke druk wordt gewist en het display op één blijft steken. Als het getal nooit groeit, zoek dan naar een set-blok waar een change-blok hoort.
- Controlepunt: het getal neemt toe met elke druk en blijft behouden tussen drukken.
Stap 4: Combineer twee invoeren met een voorwaarde
Combineer de knop met een tweede invoer, zoals het schudden van het bord of een lichtmeting. Gebruik een voorwaarde zodat de actie alleen plaatsvindt wanneer beide waar zijn. Dit weerspiegelt echte robotlogica: een botsingssensor plus een timer, of een lichtmeting plus een knop, bepaalt wat de machine vervolgens doet.
De fout hier is het afzonderlijk testen van de twee invoeren en aannemen dat ze combineren. Leerlingen moeten beide tegelijk activeren om te bewijzen dat de voorwaarde werkt. Als de actie al met één invoer wordt geactiveerd, omhult de voorwaarde de actie niet echt.
- Controlepunt: de actie wordt alleen geactiveerd wanneer beide invoeren tegelijk actief zijn.
Stap 5: Bouw een voel-denk-handel-lus
Formaliseer nu het patroon dat je de hele tijd hebt gebruikt: lees een invoer, beslis met een voorwaarde en produceer een uitvoer. Laat leerlingen deze driedelige lus op papier schrijven en elk blok aan een deel koppelen. Het benoemen van het patroon maakt de overstap naar motoren veel kleiner, omdat een motor gewoon een andere uitvoer is.
De veelgemaakte fout is om de lus te behandelen als een eenmalige reeks in plaats van iets dat zich herhaalt. Als het bord één keer reageert en verdere invoer negeert, moet het programma blijven controleren in plaats van de reeks eenmalig uit te voeren.
- Controlepunt: het bord blijft reageren op herhaalde invoer, niet alleen op de eerste.
Stap 6: Voeg een motor pas toe nadat de logica werkt
Zodra leerlingen kunnen voorspellen wat hun programma gaat doen, introduceer je beweging. Houd het eerste motorprogramma bewust eenvoudig: één richting, één duur, één stop. Het programmeren is al bekend, dus de aandacht gaat uit naar bedrading en voeding, waar de echte nieuwe variabelen liggen.
De fout is om de code en de bedrading in dezelfde poging te wijzigen. Als de robot zich misdraagt, weet je niet welke wijziging de oorzaak was. Verander één ding, test, en verander dan de volgende.
- Controlepunt: de robot beweegt precies zoals het programma zegt voordat je een tweede gedrag toevoegt.
Workshopoverzicht in één oogopslag
- Eerst uitvoer: Toon één pictogram op het LED-raster en bevestig dat de download-en-uitvoercyclus werkt. Als het oude pictogram nog steeds wordt weergegeven, is het bestand niet overgedragen.
- Daarna invoer: Activeer bij elke druk op de knop een ander pictogram. Als het pictogram verschijnt zonder indrukken, bevindt het weergaveblok zich buiten de gebeurtenis.
- Derde geheugen: Gebruik een variabele om indrukkingen te tellen en het getal weer te geven. Als de telling op één blijft, wordt deze gereset door een set-blok.
- Vierde voorwaarde: Vereist twee invoeren tegelijk voordat een actie wordt geactiveerd. Test beide invoeren samen, niet één voor één.
- Vijfde lus: Schrijf het voel-denk-handel patroon en koppel blokken aan elk onderdeel. Als het één keer reageert, herhaalt het programma zich niet.
- Motor duurt: Voeg één bewegingsgedrag toe nadat de code voorspelbaar is. Verander code of bedrading, nooit beide tegelijk.
Producten die bij deze workshop passen
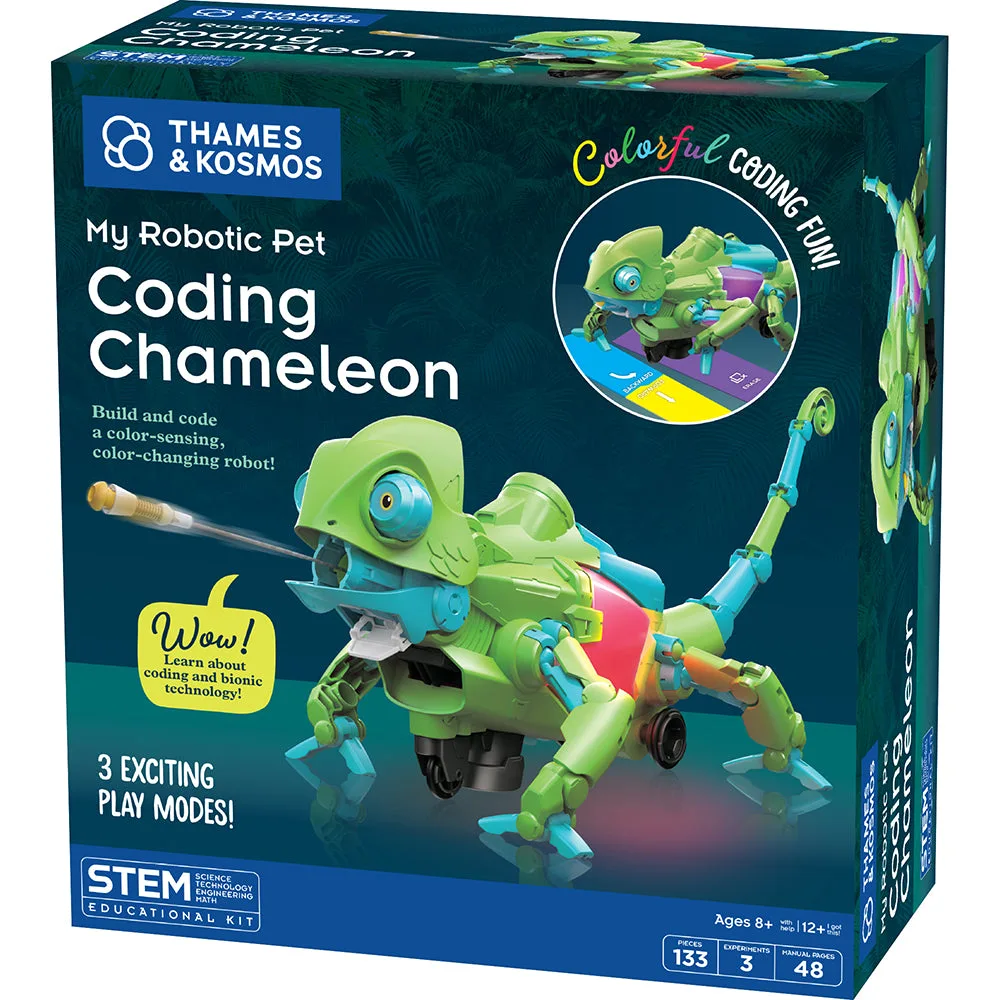
- Mijn robotische huisdier: Codeerkameleon: Het is uitgerust met een kleursensor, infraroodsensor en RGB-LED's en kan worden gecodeerd en geprogrammeerd in drie unieke speelmodi, waaronder een coderingsmodus die kleurrijke actiekaarten gebruikt om het huisdier te programmeren. Het is een nuttige volgende stap na de basis van blokcodering, omdat hetzelfde denk-voel-handelpatroon verschijnt met sensoren en gekleurde uitgangen in plaats van een kale LED-matrix.
- Gecko Run: Set van 7 vervangende knikkers: Dit is een pakket van 7 metalen vervangende knikkers voor het Gecko Run knikkerbaansysteem, geschikt voor leeftijden 8 en ouder. Als uw werkplaats ook een knikkerbaanstation heeft, voorkomen reserveknikkers dat een sessie vastloopt wanneer stukken onder meubels rollen.
Voer de codeerstappen uit vóór de bouwstappen en je workshop wordt geen probleemoplossingssessie. Leerlingen die kunnen voorspellen wat hun programma gaat doen, debuggen een robot veel sneller dan leerlingen die tegelijkertijd met logica en bedrading te maken krijgen.