إجابة سريعة
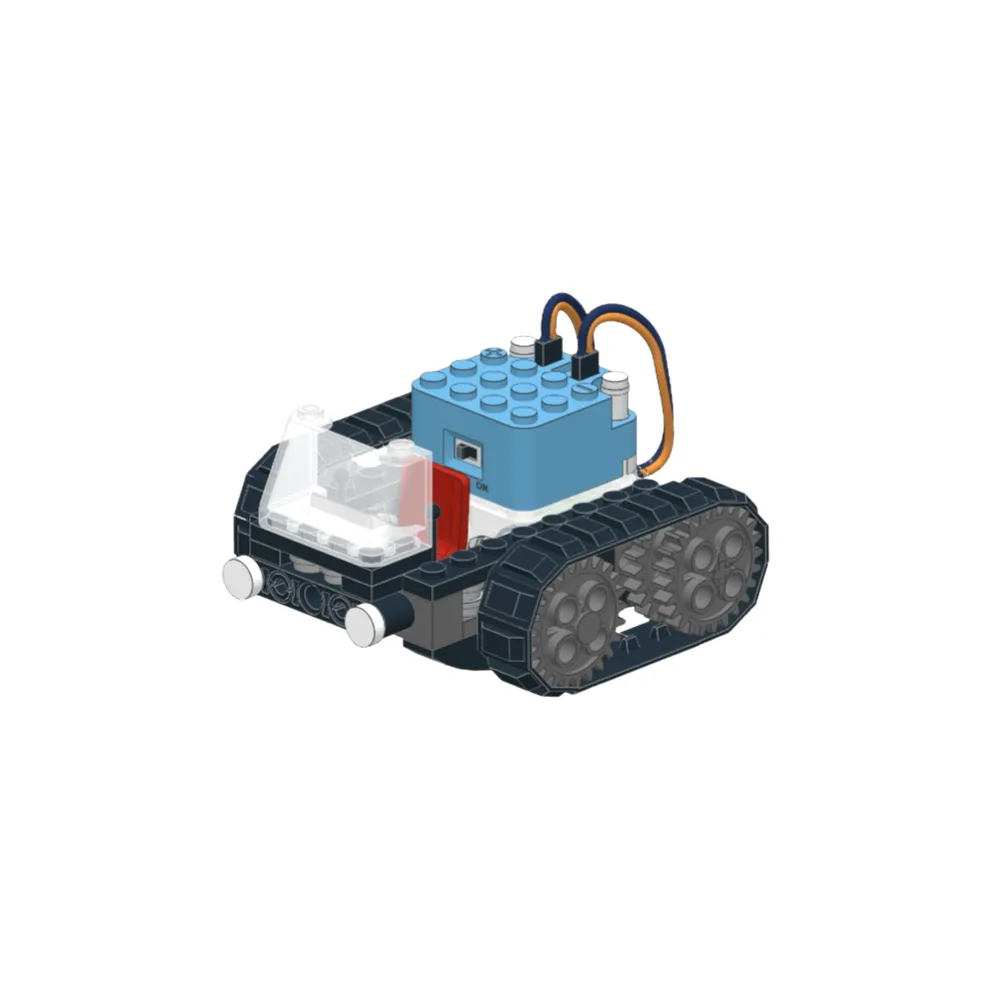
لبناء روبوت تتبع الخط باستخدام Circuit Cubes، ابدأ بمجموعة Tracker لأنها تتضمن محركين وجهاز تحكم بلوتوث وهيكل مزود بحوامل استشعار. أضف مكعب المحرك المسنن إذا كنت بحاجة إلى عزم دوران أكبر للهياكل الأثقل. اتبع الخطوات أدناه لتجميع الروبوت وتوصيله واختباره على مسار خط أسود بسيط.
ما تحتاجه قبل البدء
تمنحك مجموعة Tracker الأجزاء الأساسية: هيكل ومحركين وجهاز تحكم بلوتوث وحامل بطارية. ستحتاج أيضًا إلى لفة شريط كهربائي أسود أو مسار تتبع خط مطبوع، بالإضافة إلى أربع بطاريات AA. إذا كان الروبوت سيحمل وزنًا إضافيًا، ففكر في إضافة مكعب المحرك المسنن للحصول على عزم دوران إضافي. لا حاجة للحام؛ جميع التوصيلات بالضغط.
الخطوة 1: تجميع الهيكل وتركيب المحركات
قم بتثبيت محركي الدفع في الحوامل الجانبية لهيكل Tracker. تأكد من أن أعمدة المحرك تتجه للخارج وأن العجلات مثبتة بإحكام. من الأخطاء الشائعة عكس أحد المحركين بحيث تدور العجلات في اتجاهين متعاكسين. تحقق من ذلك بتوصيل البطارية لفترة وجيزة: يجب أن تدور كلتا العجلتين في نفس الاتجاه عند دفع الخانق للأمام.
الخطوة 2: توصيل مستشعر الخط والبطارية
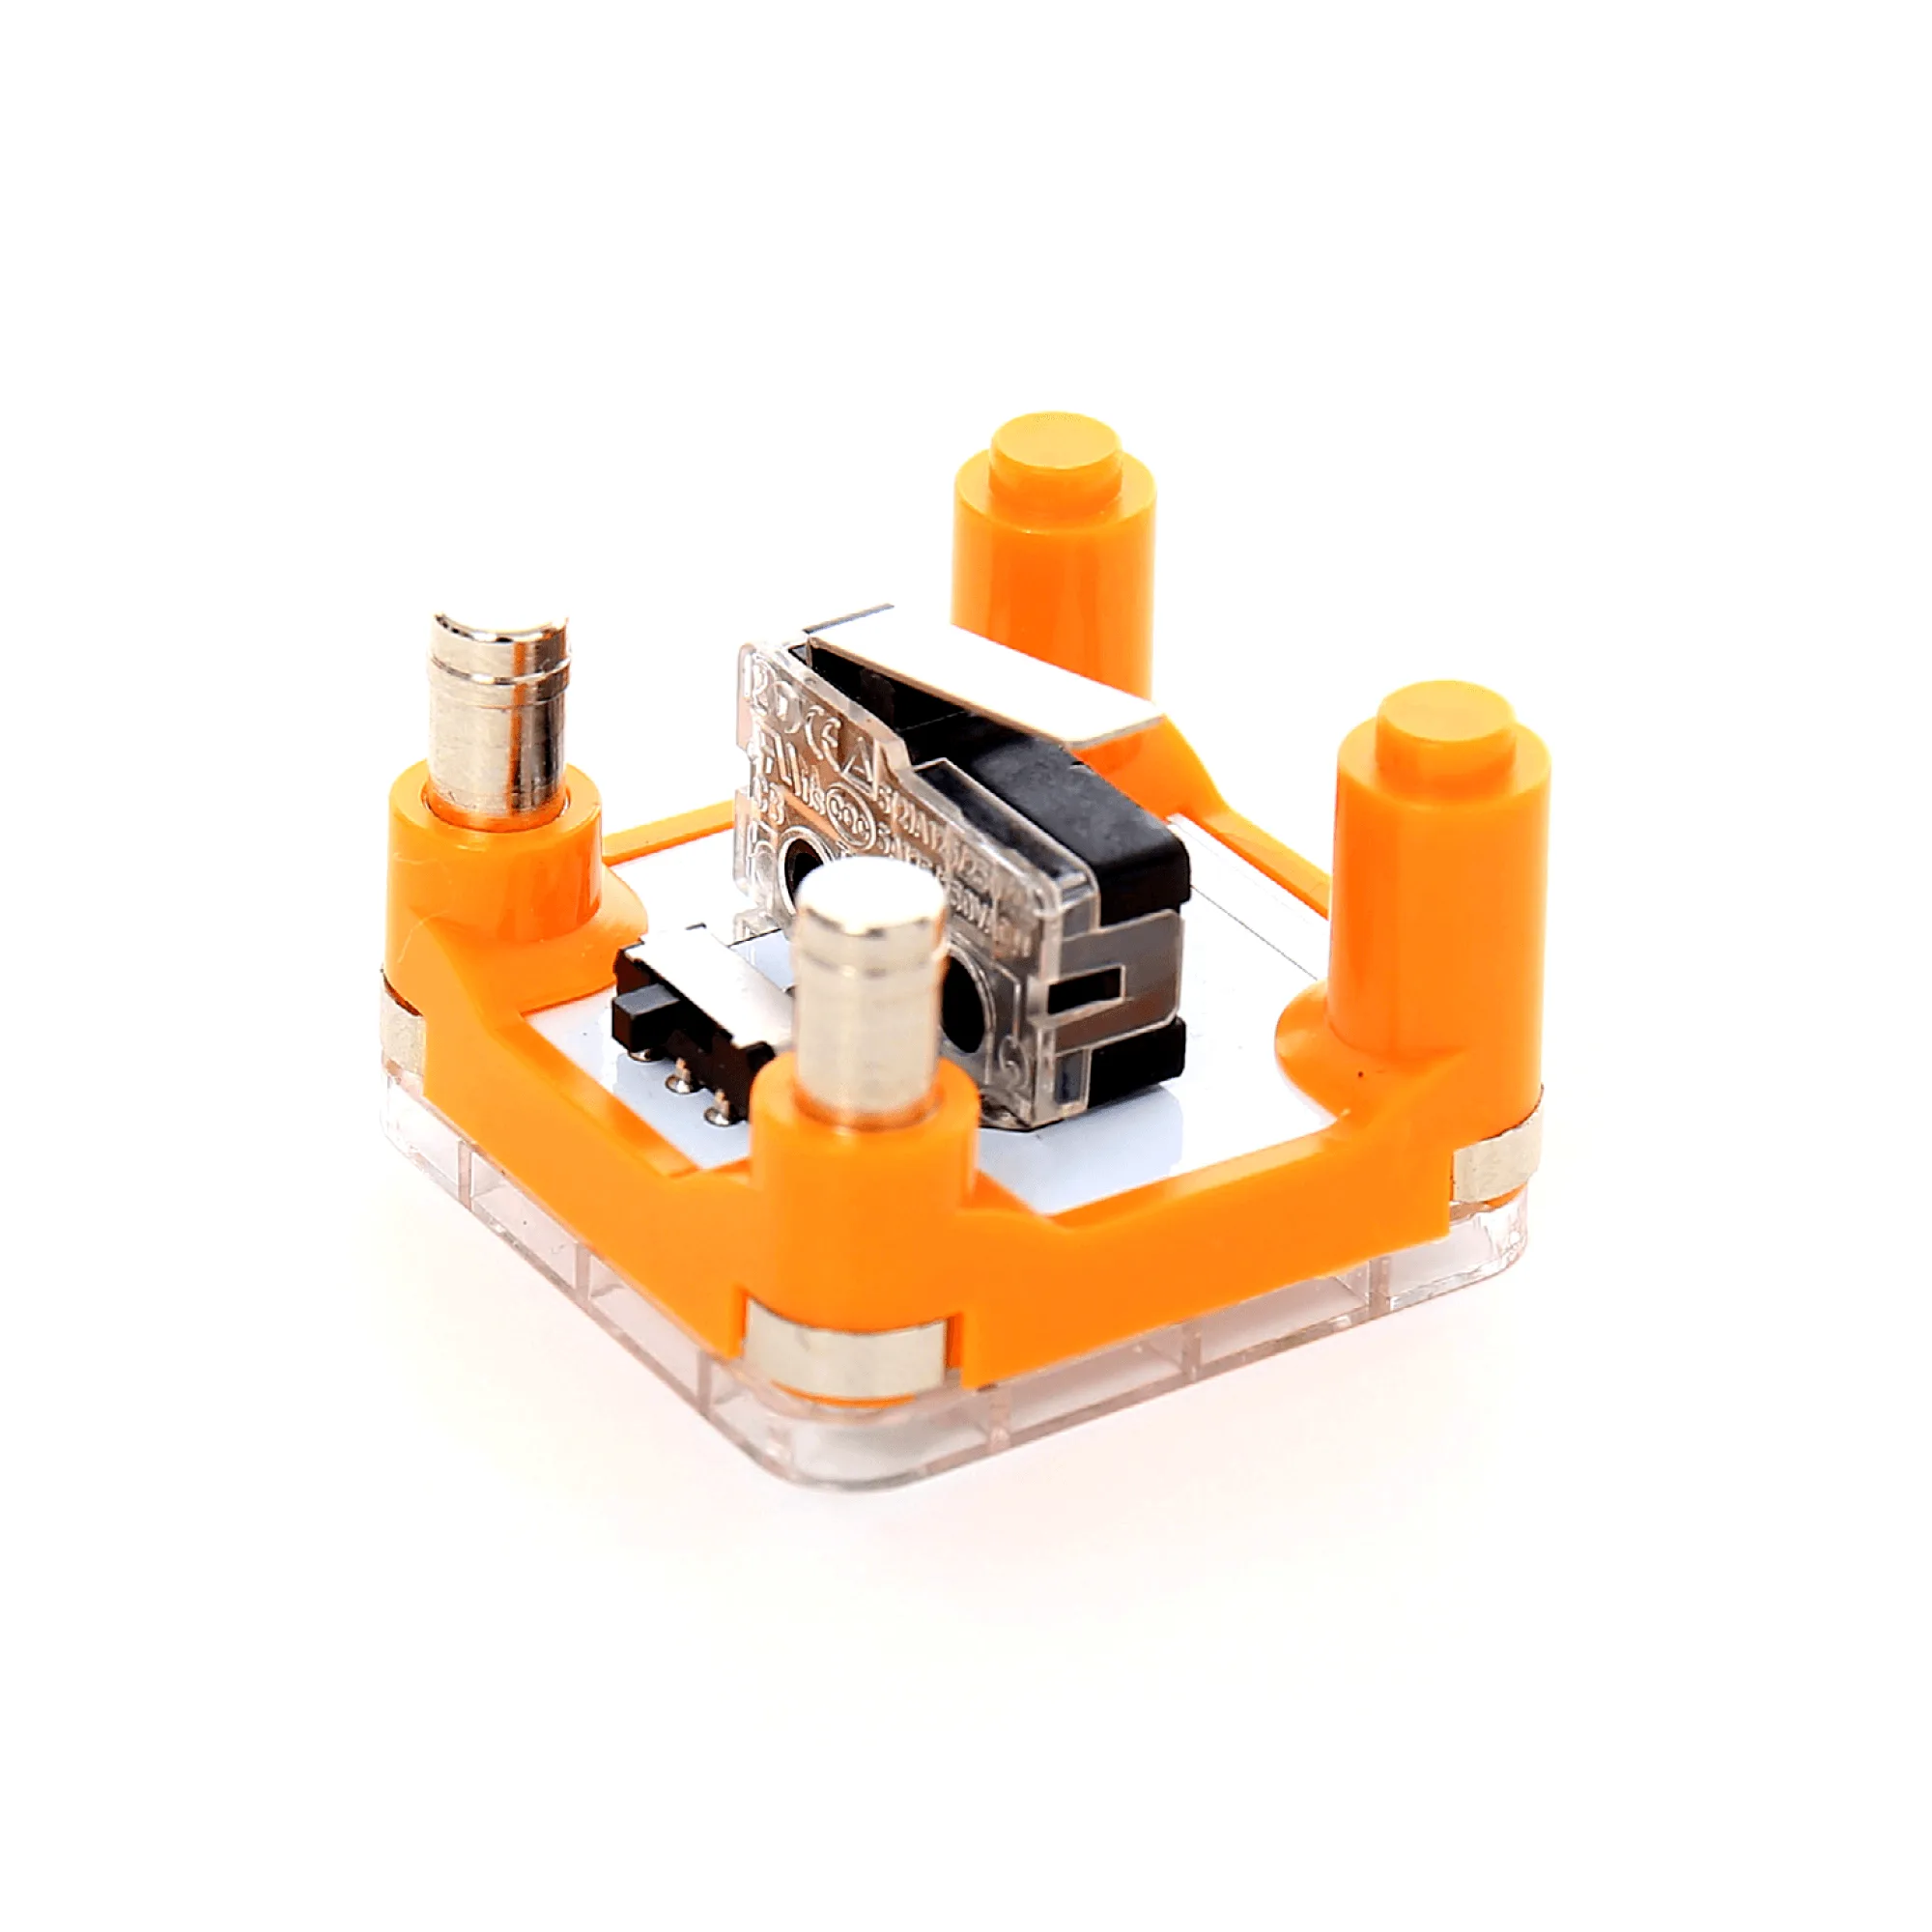
تتضمن مجموعة Tracker مستشعر خط يتم تثبيته بالضغط على مقدمة الهيكل. ضعه بحيث تكون عيون المستشعر على بعد حوالي 1/4 بوصة من الأرض. إذا كان المستشعر يسحب، أضف فاصلًا صغيرًا. ثم قم بتثبيت حامل البطارية في مؤخرة الهيكل وقم بتوصيل كابل البطارية بمنفذ الطاقة في جهاز التحكم بلوتوث. لا تجبر الموصل؛ فهو يناسب اتجاهًا واحدًا فقط.
الخطوة 3: توصيل المحركات بوحدة التحكم
قم بتوصيل كابل المحرك الأيسر بمنفذ المحرك الأيسر في جهاز التحكم بلوتوث وكابل المحرك الأيمن بالمنفذ الأيمن. تستخدم Tracker مقابس مرمزة بالألوان، لذا طابق الألوان. إذا كنت تستخدم مكعب المحرك المسنن، فقم بتوصيله بنفس المنفذ الذي يستخدمه المحرك الذي يحل محله. من الأخطاء الشائعة توصيل محرك بمنفذ المستشعر؛ لن يتسبب ذلك في أي ضرر، لكن الروبوت لن يتحرك.
الخطوة 4: بناء مسار اختبار ومعايرته
أنشئ مسارًا بسيطًا على أرضية فاتحة اللون باستخدام شريط كهربائي أسود. يعمل الشكل البيضاوي البسيط أو شكل الرقم ثمانية بشكل جيد. قم بتشغيل الروبوت واتركه يعمل. إذا انحرف عن الخط، اضبط ارتفاع المستشعر أو نظف عدسات المستشعر بقطعة قماش ناعمة. للمنعطفات الحادة، أبطئ الروبوت باستخدام تطبيق Bluetooth. يقلل مكعب المحرك المسنن السرعة إلى حوالي 75 دورة في الدقيقة، مما يوفر عزم دوران أكبر وتحكمًا أفضل في المنعطفات الضيقة.
الخطوة 5: استكشاف المشكلات الشائعة وإصلاحها
إذا كان الروبوت يدور في مكانه، فهذا يعني أن أحد المحركين موصل بشكل عكسي. قم بتبديل مقابس المحرك على جهاز التحكم. إذا تجاهل الخط، تحقق من أن المستشعر موصل بالمنفذ الصحيح وأن البطارية مشحونة بالكامل. إذا كان الروبوت يتحرك ببطء، فقد تكون البطاريات ضعيفة؛ استبدلها ببطاريات قلوية جديدة. للحصول على جر إضافي على الأرضيات الملساء، أضف قطعة صغيرة من الشريط المطاطي لكل عجلة.
قائمة التحقق من البناء خطوة بخطوة
- تركيب المحركات على الهيكل: قم بتثبيت محركي الدفع في الحوامل الجانبية، مع توجيه الأعمدة للخارج، واضغط على العجلات بقوة. نقطة تفتيش: يجب أن تدور كلتا العجلتين في نفس الاتجاه عند توصيل الطاقة لفترة وجيزة.
- توصيل المستشعر والبطارية: قم بتثبيت مستشعر الخط في المقدمة، على بعد حوالي 1/4 بوصة من الأرض، وثبت حامل البطارية في الخلف. خطأ يجب تجنبه: ترك المستشعر يسحب على الأرض؛ سيتآكل ويعطي قراءات خاطئة.
- توصيل المحركات بوحدة التحكم: قم بتوصيل كابل المحرك الأيسر بمنفذ المحرك الأيسر وكابل المحرك الأيمن بمنفذ المحرك الأيمن في جهاز التحكم بلوتوث. نقطة تفتيش: إذا كان الروبوت يدور في مكانه، قم بتبديل مقابس المحرك.
- إنشاء مسار اختبار: استخدم شريطًا كهربائيًا أسود على أرضية فاتحة لإنشاء مسار بيضاوي أو على شكل رقم ثمانية. ابدأ بالمنحنيات اللطيفة قبل تجربة المنعطفات الحادة.
- المعايرة والاختبار: قم بتشغيل الروبوت واتركه يتبع الخط. اضبط ارتفاع المستشعر أو نظف العدسات إذا انحرف. للمنعطفات الحادة، أبطئ الروبوت باستخدام تطبيق Bluetooth.
- استكشاف الأخطاء وإصلاحها: إذا تجاهل الروبوت الخط، تحقق من منفذ المستشعر ومستوى البطارية. إذا كان يتحرك ببطء، استبدل البطاريات. أضف شريطًا مطاطيًا للعجلات للحصول على جر إضافي على الأرضيات الملساء.
الأجزاء الرئيسية لروبوت تتبع الخط الخاص بك
- Tracker: تشتمل Tracker على جهاز تحكم بلوتوث ومحركات وتعليمات بناء عبر الإنترنت. هذه هي المجموعة الأساسية لروبوت تتبع الخط؛ يتيح لك جهاز التحكم ضبط السرعة والاتجاه دون أجزاء إضافية.
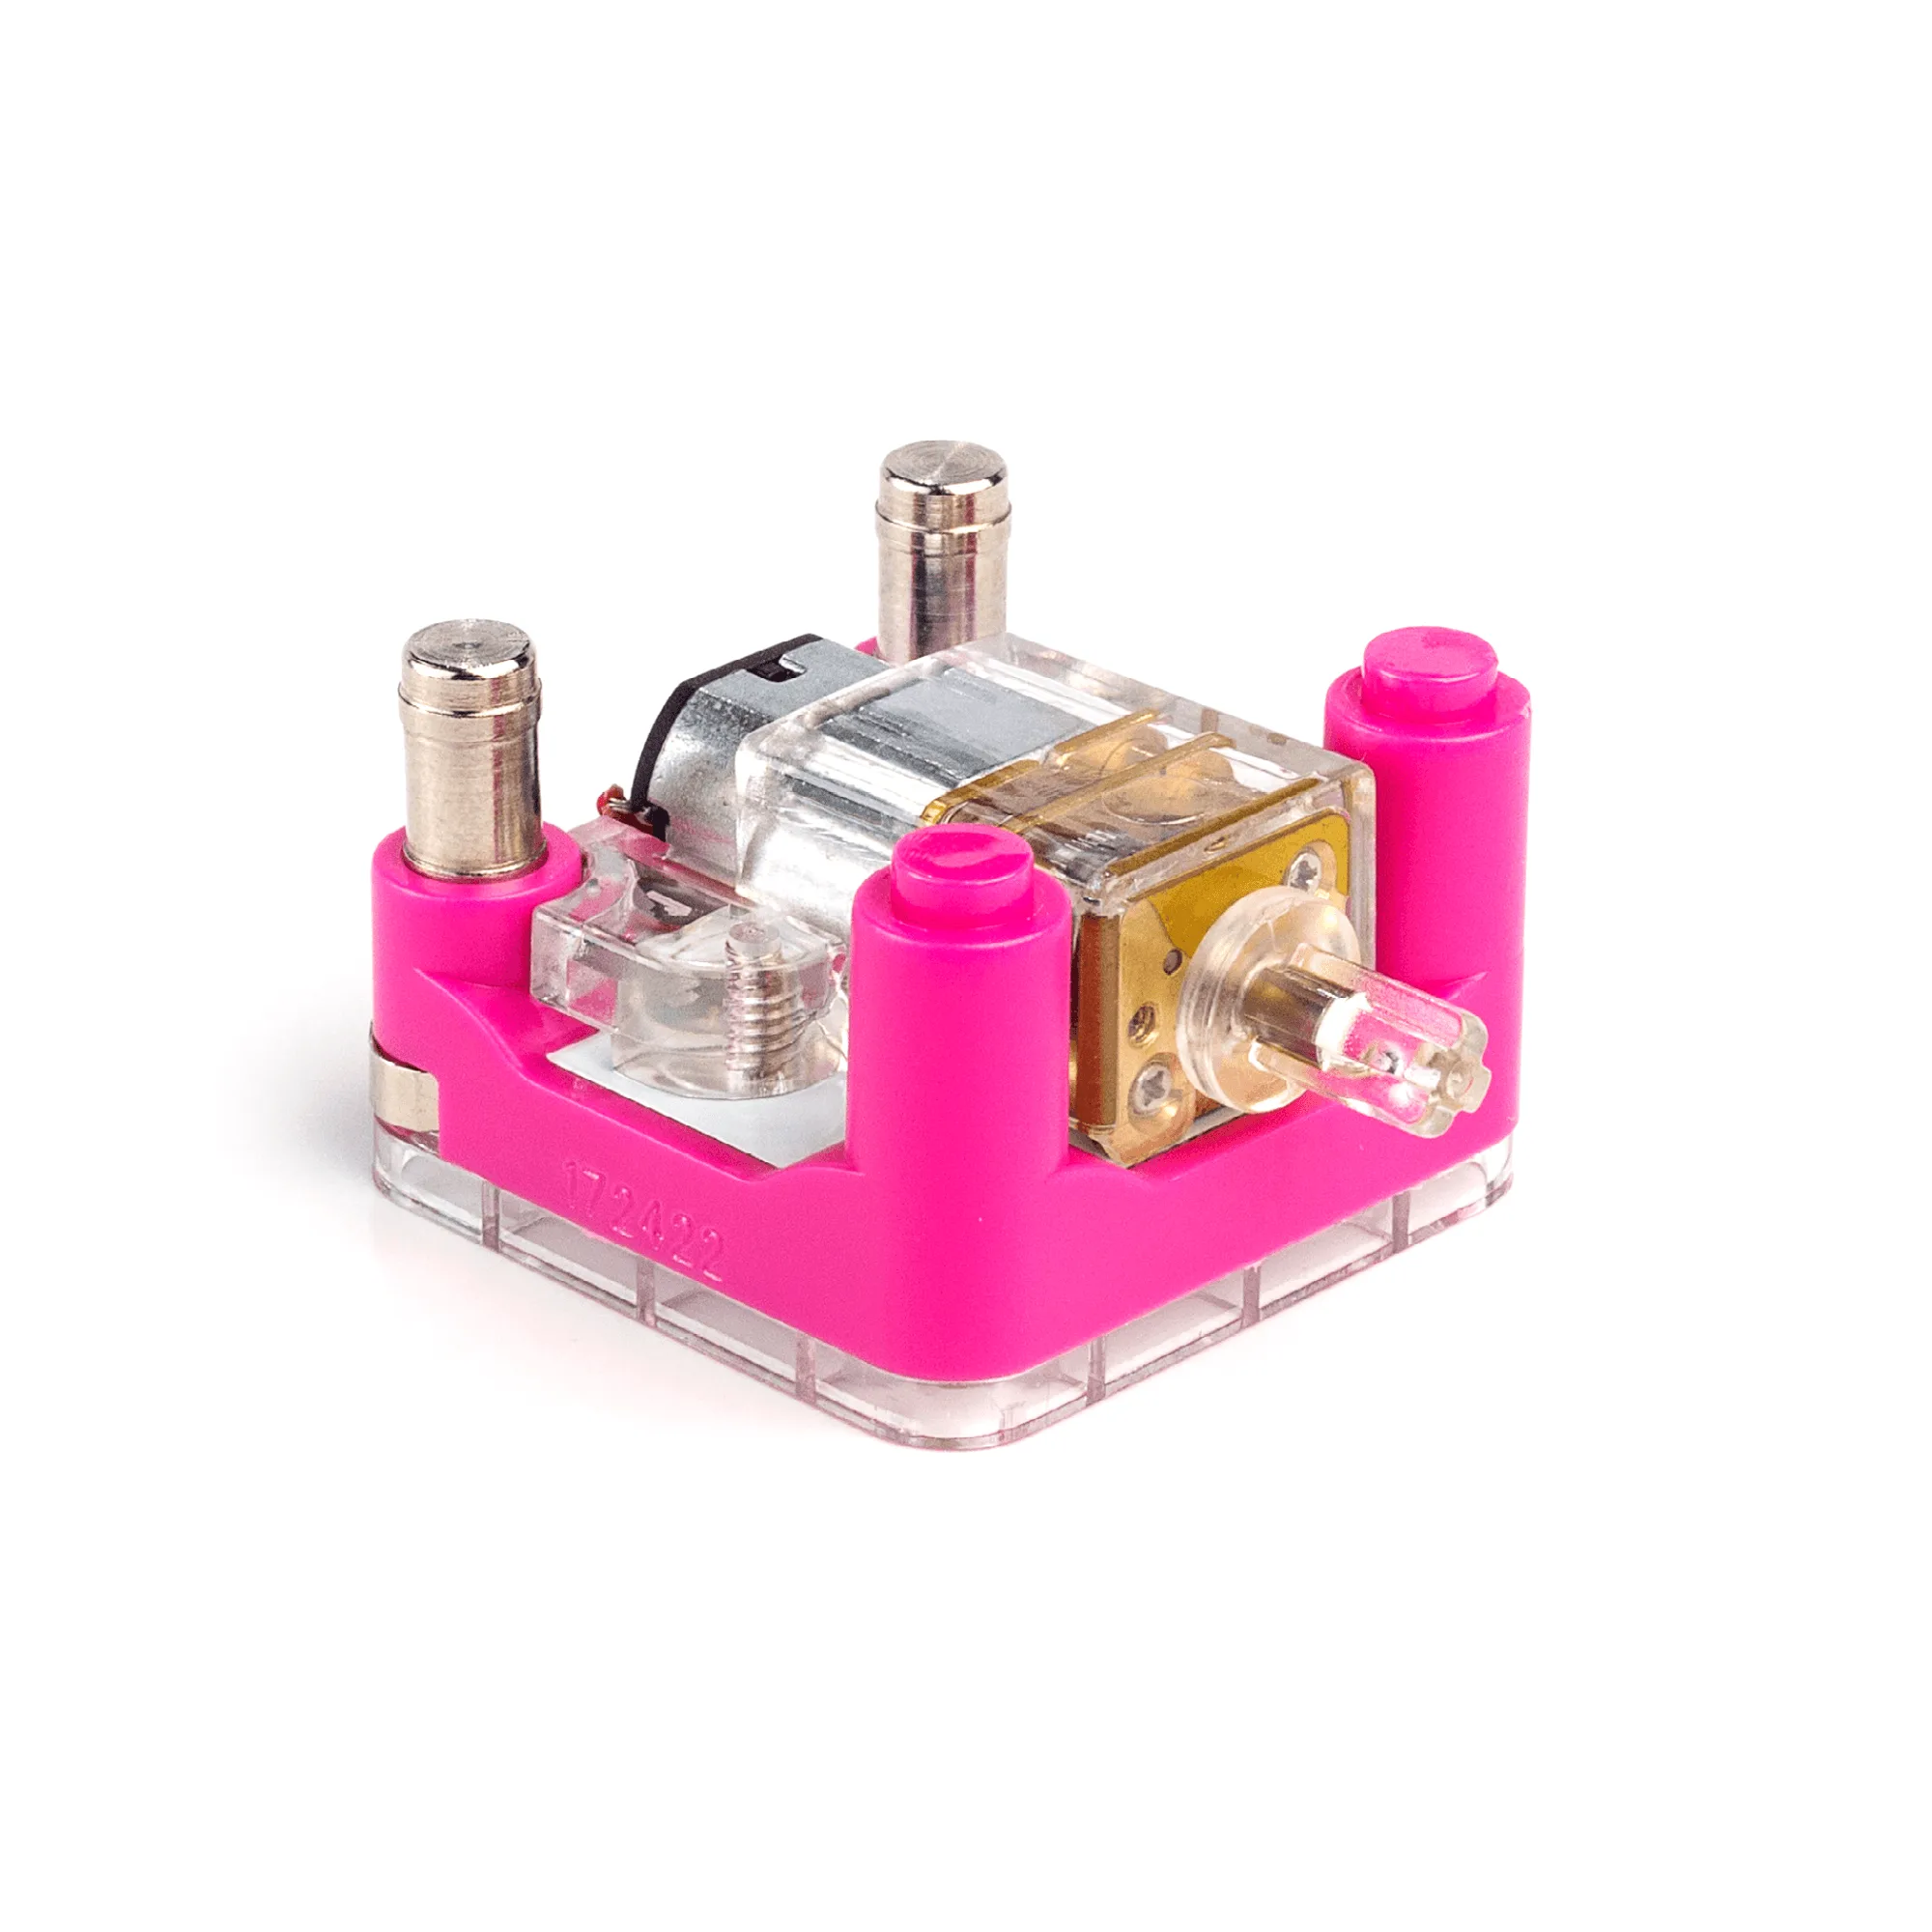
- مكعب المحرك المسنن: يدور مكعب المحرك المسنن بأكثر من 1,000 دورة في الدقيقة ولكن التروس تقلل السرعة إلى حوالي 75 دورة في الدقيقة للحصول على أقصى عزم دوران. استخدم هذا المحرك إذا كان الروبوت بحاجة إلى دفع أحمال أثقل أو تسلق منحدرات صغيرة؛ السرعة المنخفضة توفر تحكمًا أفضل في المنعطفات الضيقة.