Risposta rapida
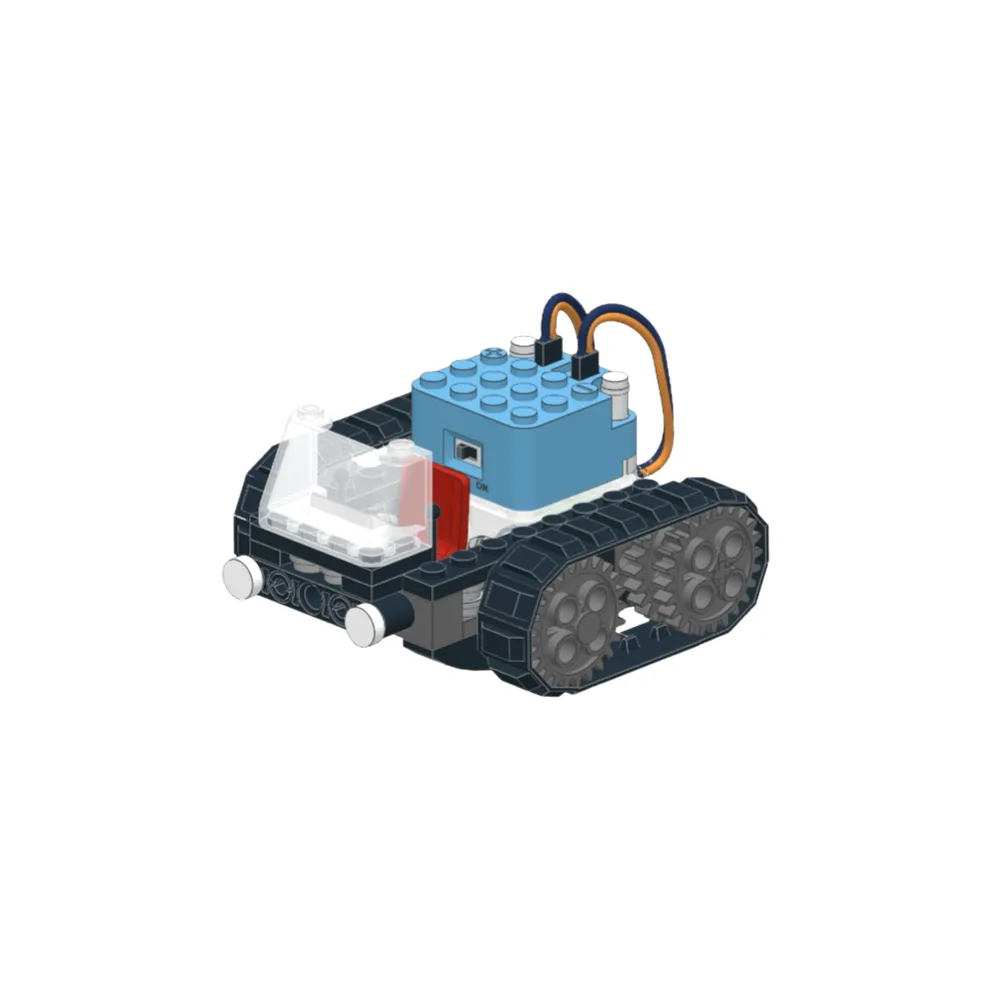
Per costruire un robot che segue la linea con Circuit Cubes, inizia con il kit Tracker perché include due motori, un controller Bluetooth e un telaio che ha già i supporti per i sensori. Aggiungi un Geared Motor Cube se hai bisogno di più coppia per costruzioni più pesanti. Segui i passaggi seguenti per assemblare, cablare e testare il tuo robot su una semplice pista con linea nera.
Cosa ti serve prima di iniziare
Il kit Tracker ti dà le parti principali: un telaio, due motori, un controller Bluetooth e un supporto per batterie. Ti serviranno anche un rotolo di nastro isolante nero o una pista stampata per il segui-linea, più quattro batterie AA. Se il tuo robot dovrà trasportare peso extra, considera l'aggiunta di un Geared Motor Cube per una coppia maggiore. Non è richiesta saldatura; tutte le connessioni sono a incastro.
Passaggio 1: assembla il telaio e monta i motori
Incastra i due motori di trazione nei supporti laterali del telaio Tracker. Assicurati che gli alberi dei motori puntino verso l'esterno e che le ruote siano fissate saldamente. Un errore comune è invertire un motore così le ruote girano in direzioni opposte. Verifica collegando brevemente la batteria: entrambe le ruote dovrebbero girare nello stesso verso quando spingi l'acceleratore in avanti.
Passaggio 2: collega il sensore di linea e la batteria
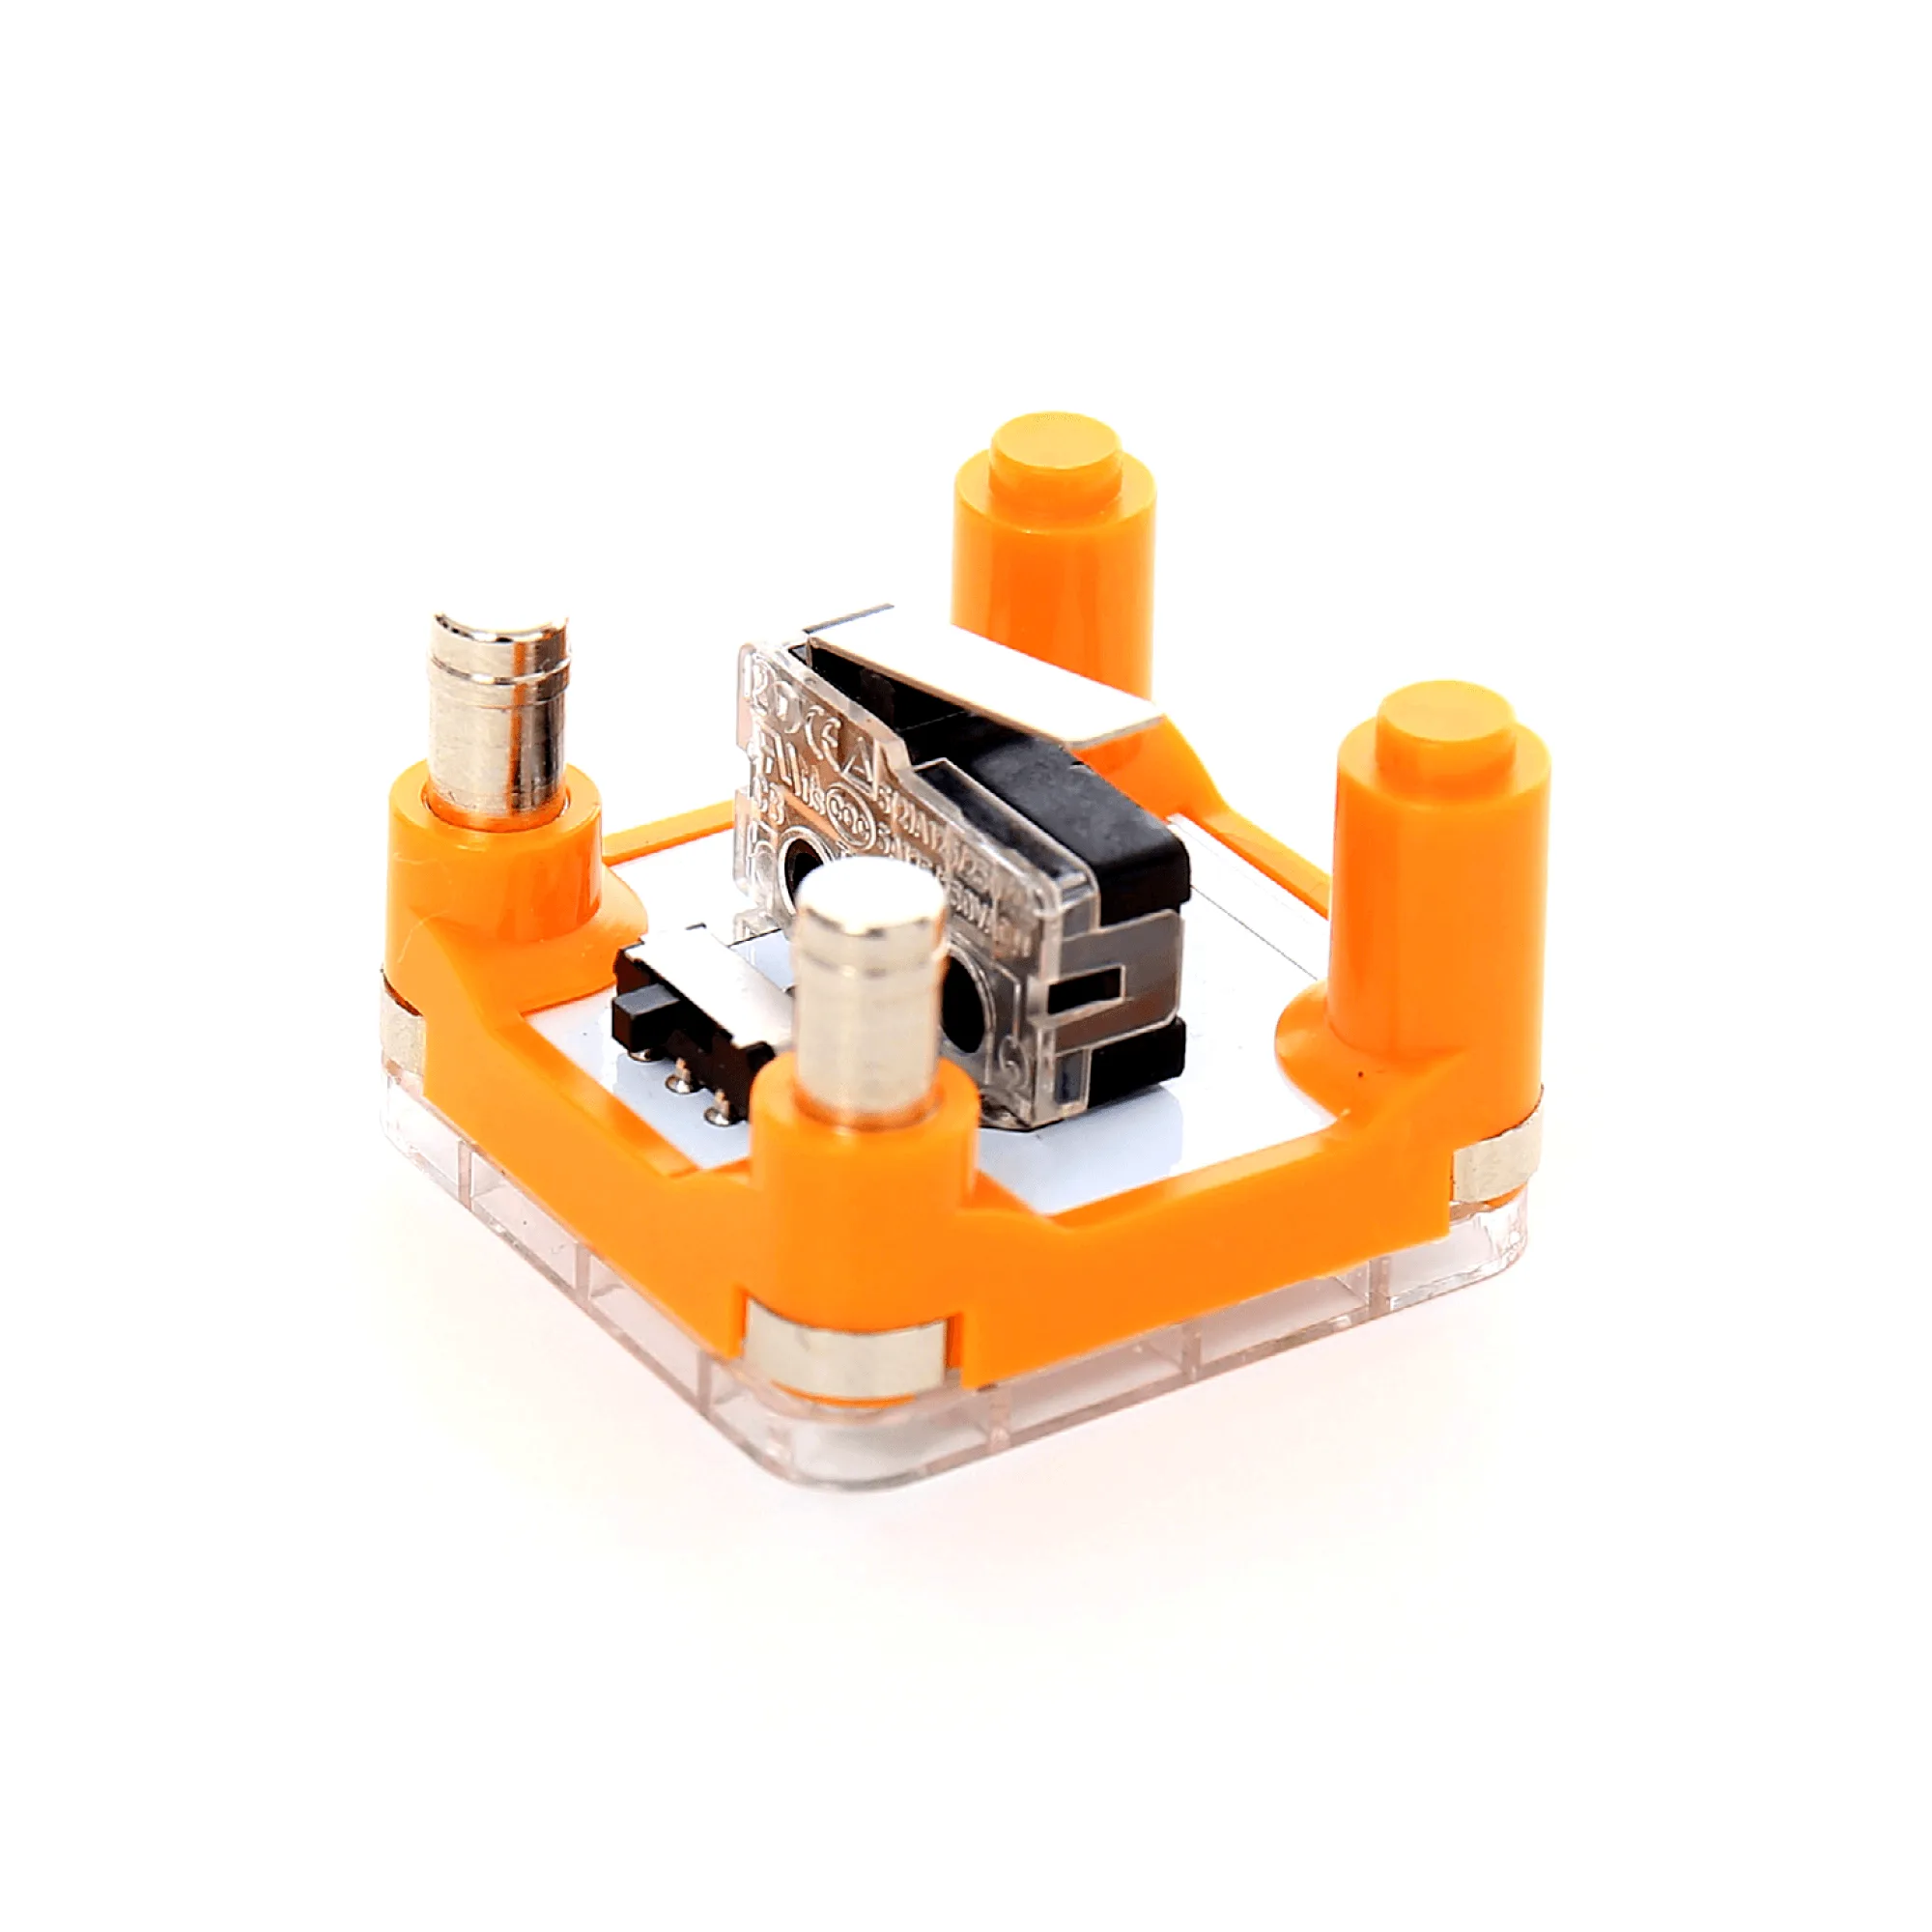
Il Tracker include un sensore di linea che si incastra sulla parte anteriore del telaio. Posizionalo in modo che gli occhi del sensore siano a circa 1/4 pollice da terra. Se il sensore striscia, aggiungi un piccolo distanziale. Poi fissa il supporto batterie alla parte posteriore del telaio e collega il cavo della batteria alla porta di alimentazione sul controller Bluetooth. Non forzare il connettore; si inserisce solo in un modo.
Passaggio 3: collega i motori al controller
Collega il cavo del motore sinistro alla porta del motore sinistro sul controller Bluetooth e il cavo del motore destro alla porta destra. Il Tracker usa connettori con codice colore, quindi abbina i colori. Se stai usando un Geared Motor Cube, collegalo alla stessa porta del motore che sostituisce. Un errore comune è collegare un motore alla porta del sensore; non danneggerà nulla, ma il robot non si muoverà.
Passaggio 4: crea una pista di prova e calibra
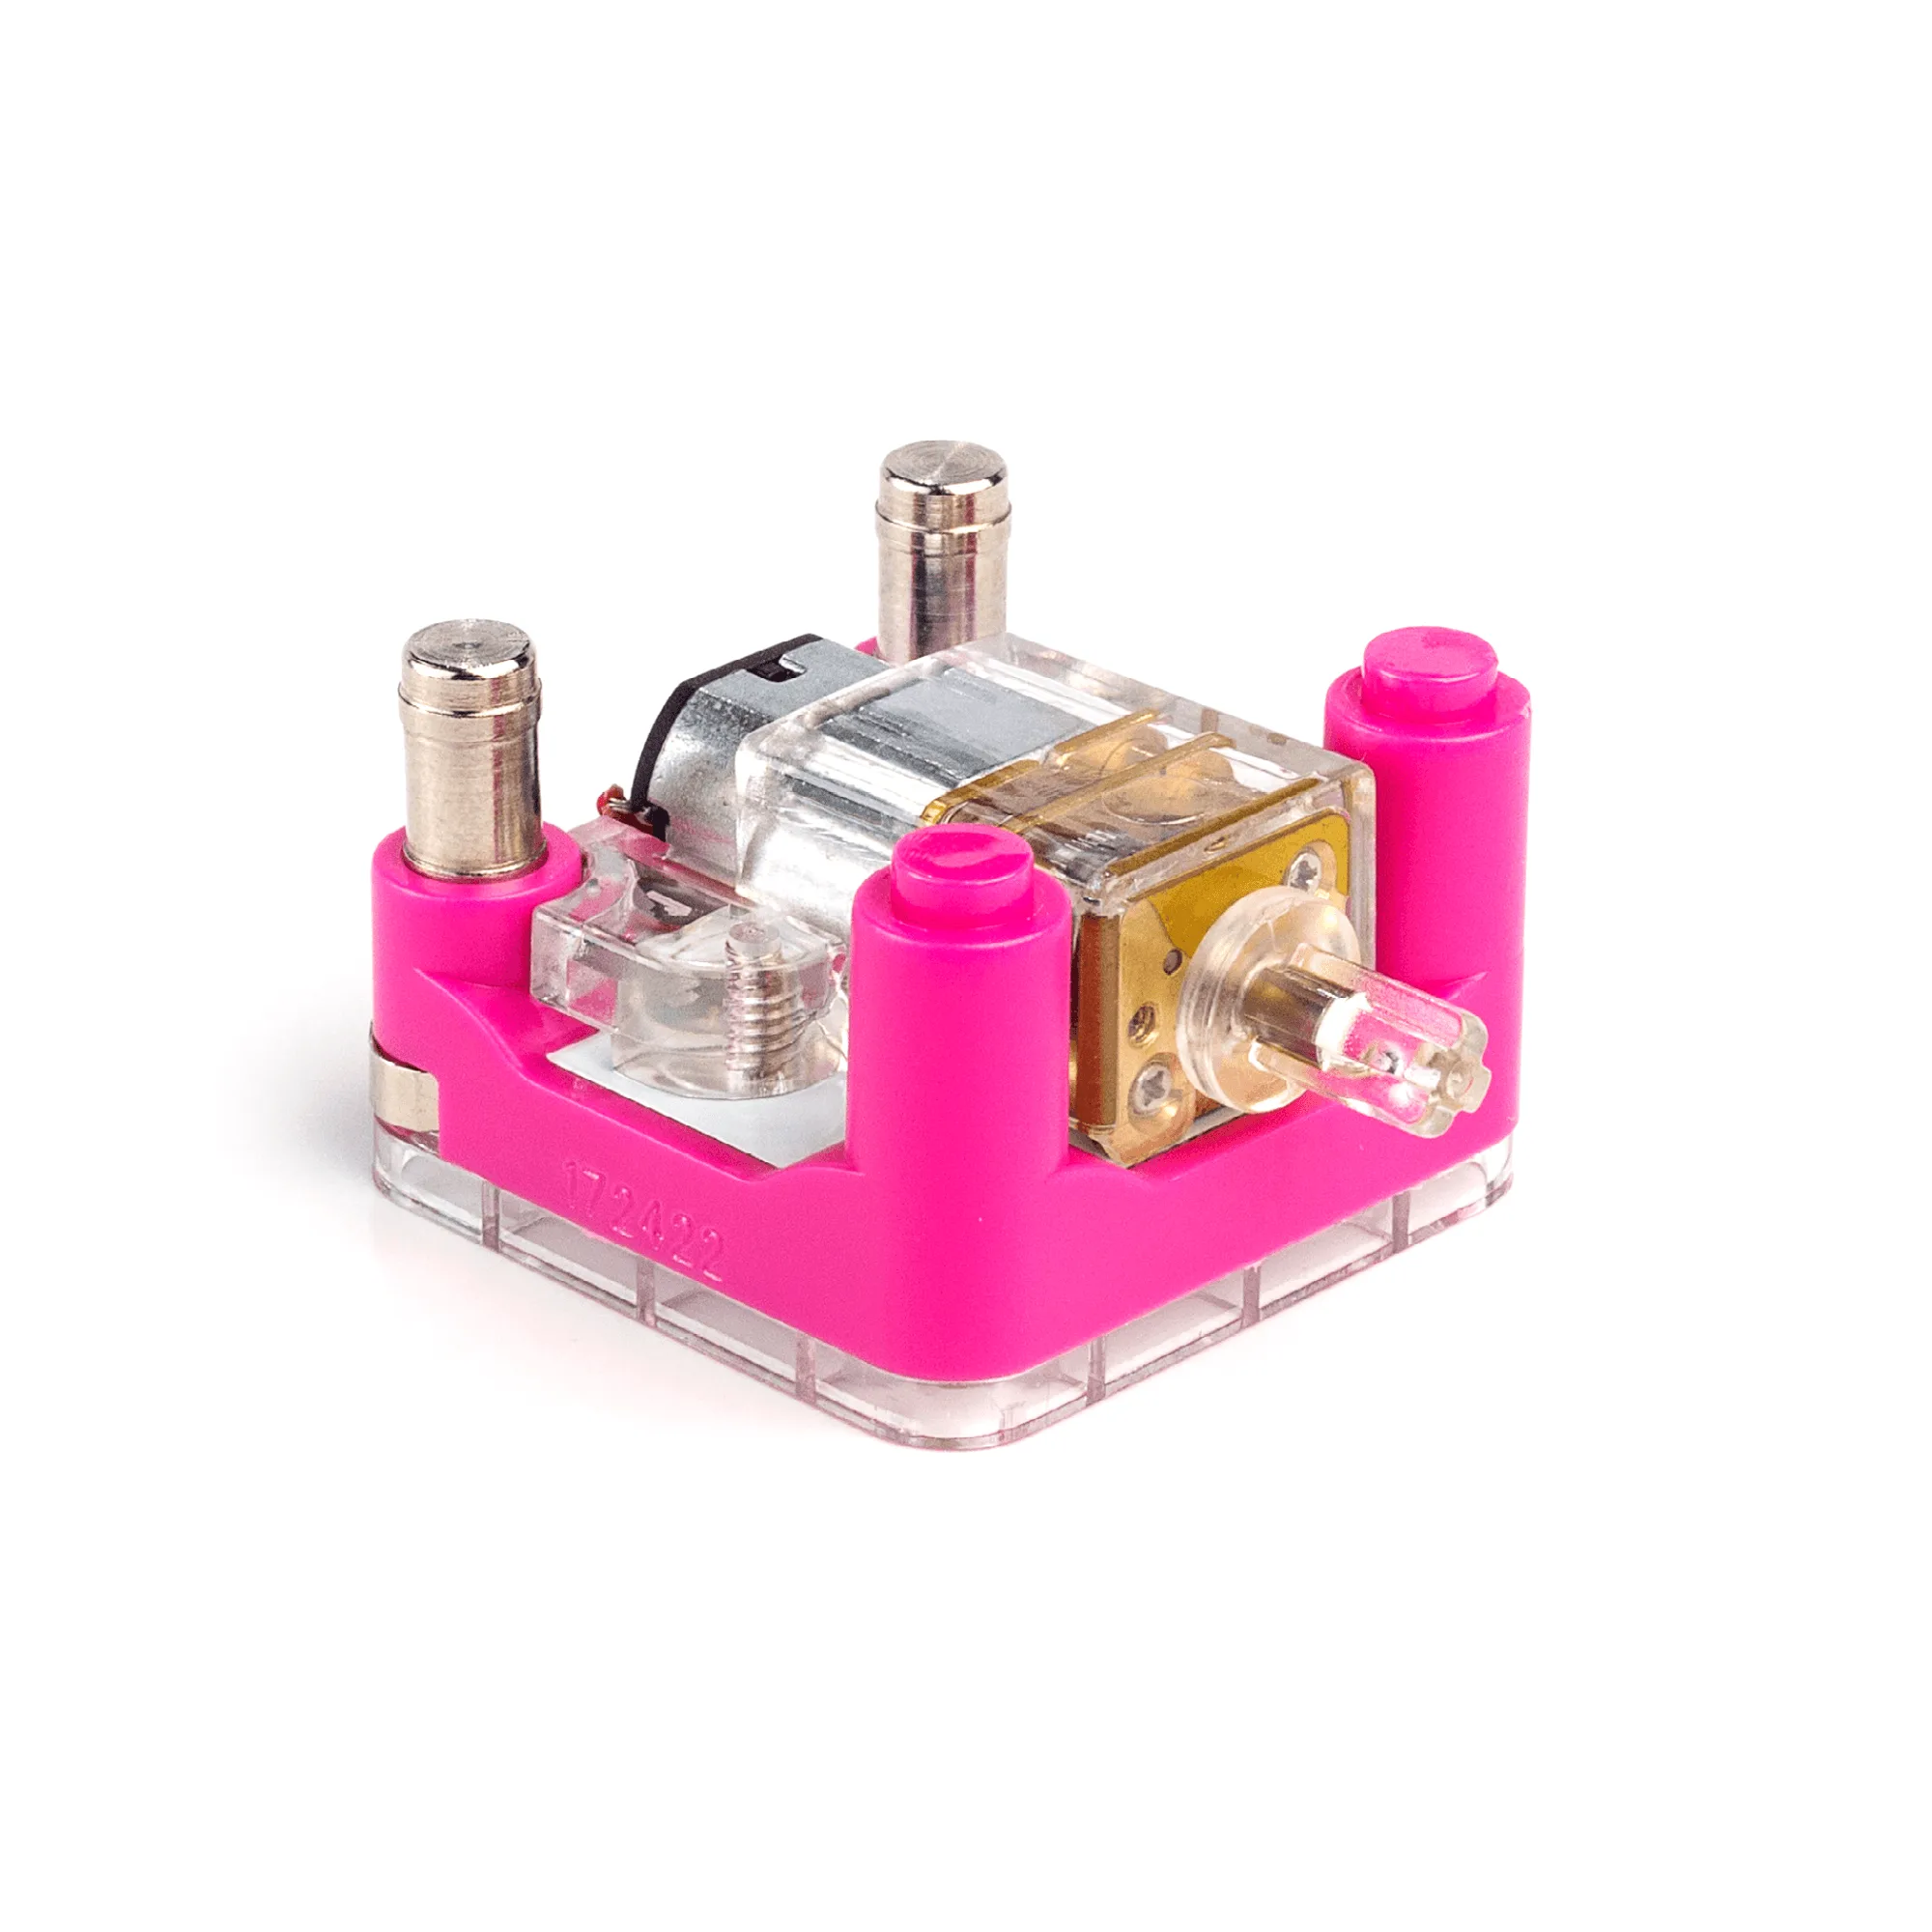
Crea una pista semplice su un pavimento di colore chiaro usando nastro isolante nero. Un ovale di base o un otto funzionano bene. Accendi il robot e lascialo correre. Se esce dalla linea, regola l'altezza del sensore o pulisci le lenti del sensore con un panno morbido. Per curve strette, rallenta il robot usando l'app Bluetooth. Il Geared Motor Cube riduce la velocità a circa 75 RPM, il che dà più coppia e un controllo migliore nelle curve strette.
Passaggio 5: risolvi i problemi comuni
Se il robot gira su se stesso, un motore è cablato al contrario. Inverti le spine dei motori sul controller. Se ignora la linea, controlla che il sensore sia collegato alla porta corretta e che la batteria sia completamente carica. Se il robot si muove lentamente, le batterie potrebbero essere deboli; sostituiscile con batterie alcaline nuove. Per una trazione extra su pavimenti lisci, aggiungi un piccolo pezzo di nastro di gomma a ogni ruota.
Checklist di costruzione passo dopo passo
- Monta i motori sul telaio: Incastra entrambi i motori di trazione nei supporti laterali, alberi verso l'esterno, e premi le ruote saldamente. Punto di controllo: entrambe le ruote dovrebbero girare nella stessa direzione quando colleghi brevemente l'alimentazione.
- Collega sensore e batteria: Fissa il sensore di linea sulla parte anteriore, a circa 1/4 pollice da terra, e assicura il supporto batterie alla parte posteriore. Errore da evitare: lasciare che il sensore strisci sul pavimento; si consumerà e darà letture errate.
- Collega i motori al controller: Inserisci il cavo del motore sinistro nella porta del motore sinistro e il cavo del motore destro nella porta del motore destro sul controller Bluetooth. Punto di controllo: se il robot gira su se stesso, inverti le spine dei motori.
- Crea una pista di prova: Usa nastro isolante nero su un pavimento chiaro per fare una pista a ovale o a otto. Inizia con curve dolci prima di provare curve strette.
- Calibra e testa: Accendi il robot e lascialo seguire la linea. Regola l'altezza del sensore o pulisci le lenti se esce dalla linea. Per curve strette, rallenta il robot usando l'app Bluetooth.
- Risoluzione dei problemi: Se il robot ignora la linea, controlla la porta del sensore e il livello della batteria. Se si muove lentamente, sostituisci le batterie. Aggiungi nastro di gomma alle ruote per una trazione extra su pavimenti lisci.
Parti chiave per il tuo robot segui-linea
- Tracker: Tracker include controller Bluetooth, motori e istruzioni di costruzione online. Questo è il kit principale per un robot segui-linea; il controller ti permette di regolare velocità e direzione senza parti extra.
- Geared Motor Cube: Geared Motor Cube ruota a oltre 1,000 RPM ma gli ingranaggi riducono l'uscita a circa 75 RPM per la massima coppia. Usa questo motore se il tuo robot deve spingere carichi più pesanti o salire piccole rampe; la velocità inferiore dà un controllo migliore nelle curve strette.