クイックアンサー
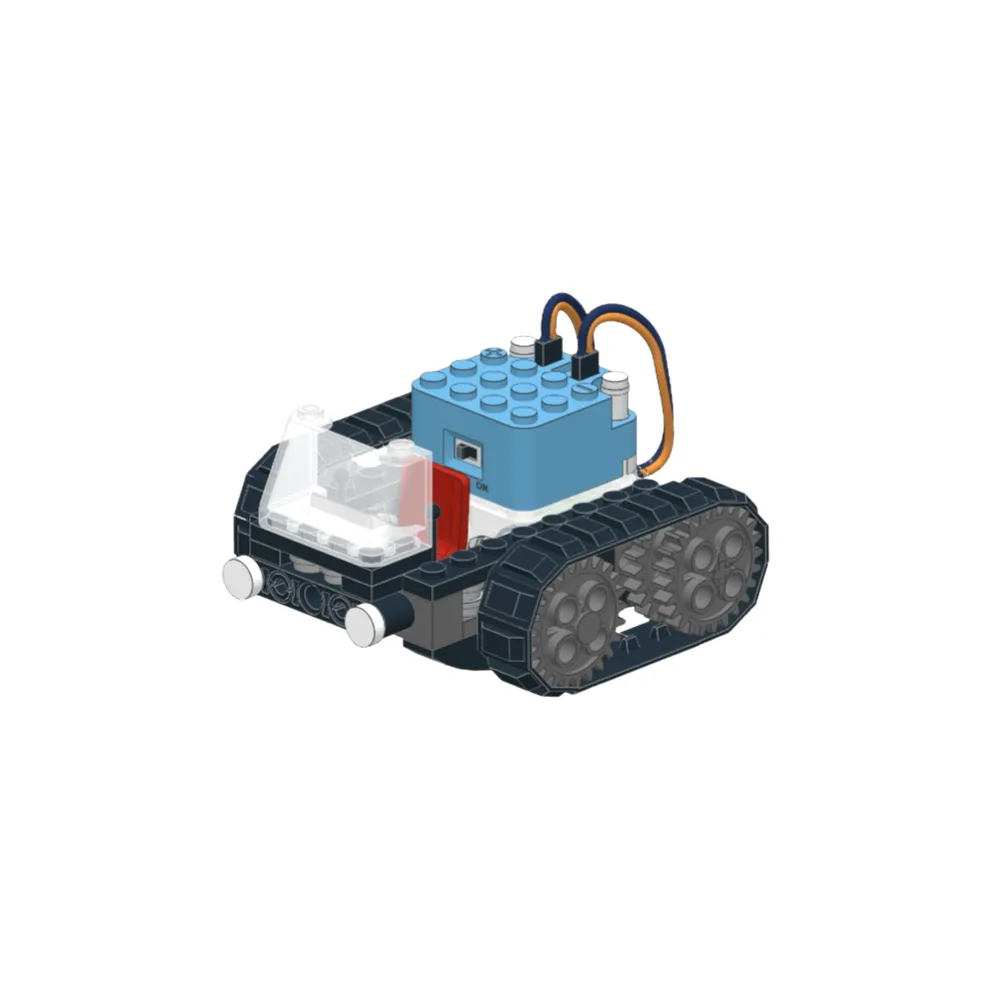
Circuit Cubesでライントレースロボットを組み立てるには、Trackerキットから始めるのがおすすめです。このキットには、モーター2個、Bluetoothコントローラー、センサー取り付け済みのシャーシが含まれています。重いビルドでより多くのトルクが必要な場合は、Geared Motor Cubeを追加してください。以下の手順に従って、黒いラインのコース上でロボットを組み立て、配線し、テストしましょう。
始める前に必要なもの
Trackerキットには、シャーシ、モーター2個、Bluetoothコントローラー、バッテリーホルダーという主要パーツが含まれています。さらに、黒い絶縁テープのロールまたは印刷されたライントレース用コース、単4電池4本が必要です。ロボットに追加の重量を載せる場合は、追加のトルクのためにGeared Motor Cubeの追加を検討してください。はんだ付けは不要で、すべての接続はスナップ式です。
ステップ 1: シャーシを組み立て、モーターを取り付ける
Trackerシャーシのサイドマウントに2つの駆動モーターをスナップで取り付けます。モーターのシャフトが外側を向き、ホイールがしっかりとはまるようにしてください。よくある間違いは、モーターを逆に取り付けてホイールが反対方向に回転してしまうことです。バッテリーを短く接続して確認してください。スロットルを前方に押すと、両方のホイールが同じ方向に回転するはずです。
ステップ 2: ラインセンサーとバッテリーを取り付ける
Trackerには、シャーシの前面にスナップで取り付けるラインセンサーが含まれています。センサーの目が地面から約 1/4 インチの高さになるように配置します。センサーが地面を引きずる場合は、小さなスペーサーを追加してください。次に、バッテリーホルダーをシャーシの後部にクリップで取り付け、バッテリーケーブルをBluetoothコントローラーの電源ポートに差し込みます。コネクタを無理に押し込まないでください。正しい向きでしか挿入できません。
ステップ 3: モーターをコントローラーに配線する
左側のモーターケーブルをBluetoothコントローラーの左側のモーターポートに、右側のモーターケーブルを右側のポートに接続します。Trackerは色分けされたプラグを使用しているので、色を合わせてください。Geared Motor Cubeを使用する場合は、交換するモーターと同じポートに差し込んでください。よくある間違いは、モーターをセンサーポートに差し込むことですが、これによって損傷はありませんが、ロボットは動きません。
ステップ 4:テストトラックを作成し、キャリブレーションを行う
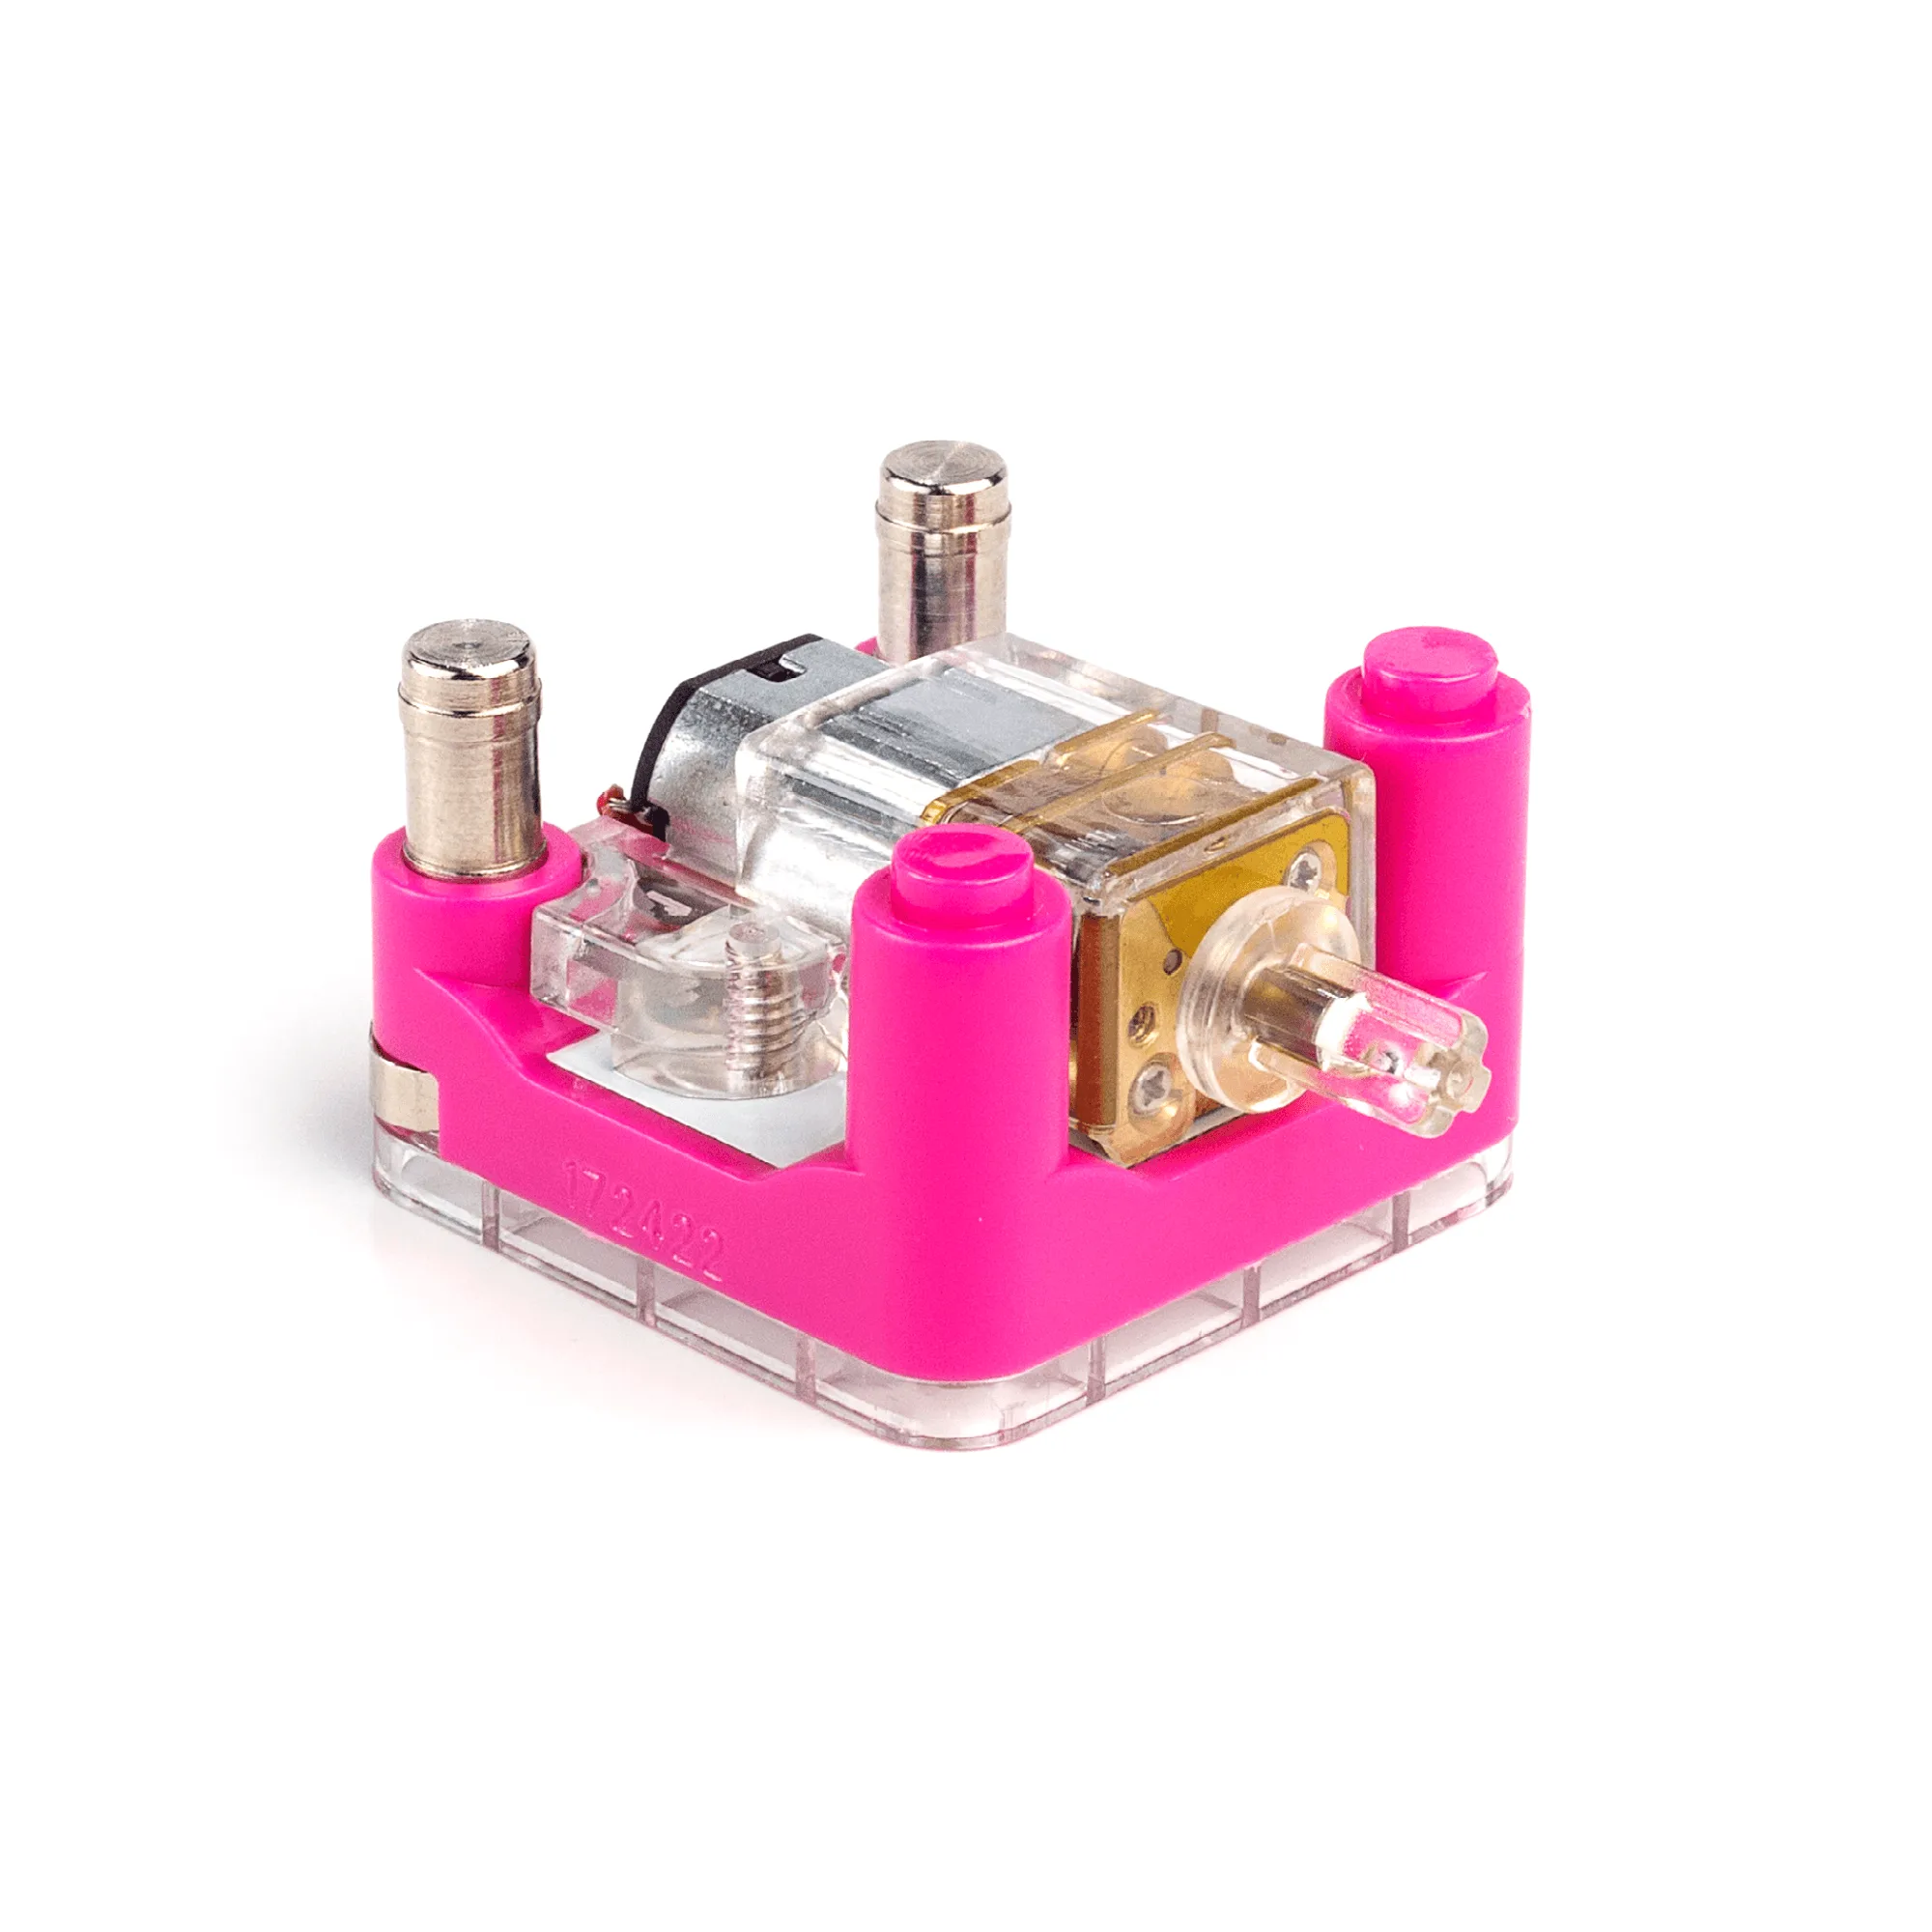
明るい色の床に黒いビニールテープを使って簡単なトラックを作成します。基本的な楕円形や8の字が適しています。ロボットの電源を入れ、走らせてみてください。ラインから外れる場合は、センサーの高さを調整するか、センサーレンズを柔らかい布で拭いてください。急カーブの場合は、Bluetoothアプリを使ってロボットの速度を落としてください。Geared Motor Cubeは速度を約 75 RPMに抑え、トルクが増してタイトなカーブでの制御が向上します。
ステップ 5:一般的な問題のトラブルシューティング
ロボットがその場で回転する場合は、一方のモーターが逆に配線されています。コントローラーのモータープラグを交換してください。ラインを無視する場合は、センサーが正しいポートに接続されているか、バッテリーが完全に充電されているかを確認してください。ロボットの動きが遅い場合は、バッテリーが弱っている可能性があります。新しいアルカリ電池と交換してください。滑りやすい床でのトラクションを高めるには、各ホイールに小さなゴムテープを貼ってください。
ステップバイステップの組み立てチェックリスト
- モーターをシャーシに取り付ける: 両方の駆動モーターをサイドマウントに、シャフトが外側を向くようにスナップで固定し、ホイールをしっかりと押し込みます。 チェックポイント:電源を短時間接続したときに、両方のホイールが同じ方向に回転することを確認してください。
- センサーとバッテリーを取り付ける: ラインセンサーを前面にクリップで取り付け、地面から約 1/4 インチの高さにし、バッテリーホルダーを背面に固定します。 避けるべきミス:センサーを床に引きずらせないこと。摩耗して誤った測定値になります。
- モーターをコントローラーに配線する: 左モーターケーブルをBluetoothコントローラーの左モーターポートに、右モーターケーブルを右モーターポートに差し込みます。 チェックポイント:ロボットがその場で回転する場合は、モーターのプラグを交換してください。
- テストコースを作成する: 明るい床に黒いビニールテープを使って、楕円形や8の字のコースを作ります。 急カーブの前に、まずは緩やかなカーブから始めてください。
- キャリブレーションとテスト: ロボットの電源を入れ、ラインを追跡させます。外れた場合は、センサーの高さを調整するか、レンズを清掃してください。 急カーブの場合は、Bluetoothアプリでロボットの速度を落としてください。
- トラブルシューティング: ロボットがラインを無視する場合は、センサーポートとバッテリー残量を確認してください。動きが遅い場合は、バッテリーを交換してください。 滑りやすい床では、ホイールにラバーテープを貼るとグリップが向上します。
ライントレースロボットの主要パーツ
- トラッカー: トラッカーには、Bluetoothコントローラー、モーター、オンライン組み立て説明書が含まれています。これはライントレースロボットの基本キットです。コントローラーを使えば、追加パーツなしで速度と方向を調整できます。
- ギアードモーターキューブ: ギアードモーターキューブは毎分1,000回転以上で回転しますが、ギアによって出力が毎分約75回転に減速され、最大トルクを実現します。ロボットに重い荷物を押させたり、小さな坂を登らせたりする場合にこのモーターを使用してください。低速により、タイトな旋回でもより優れたコントロールが得られます。