Kurze Antwort
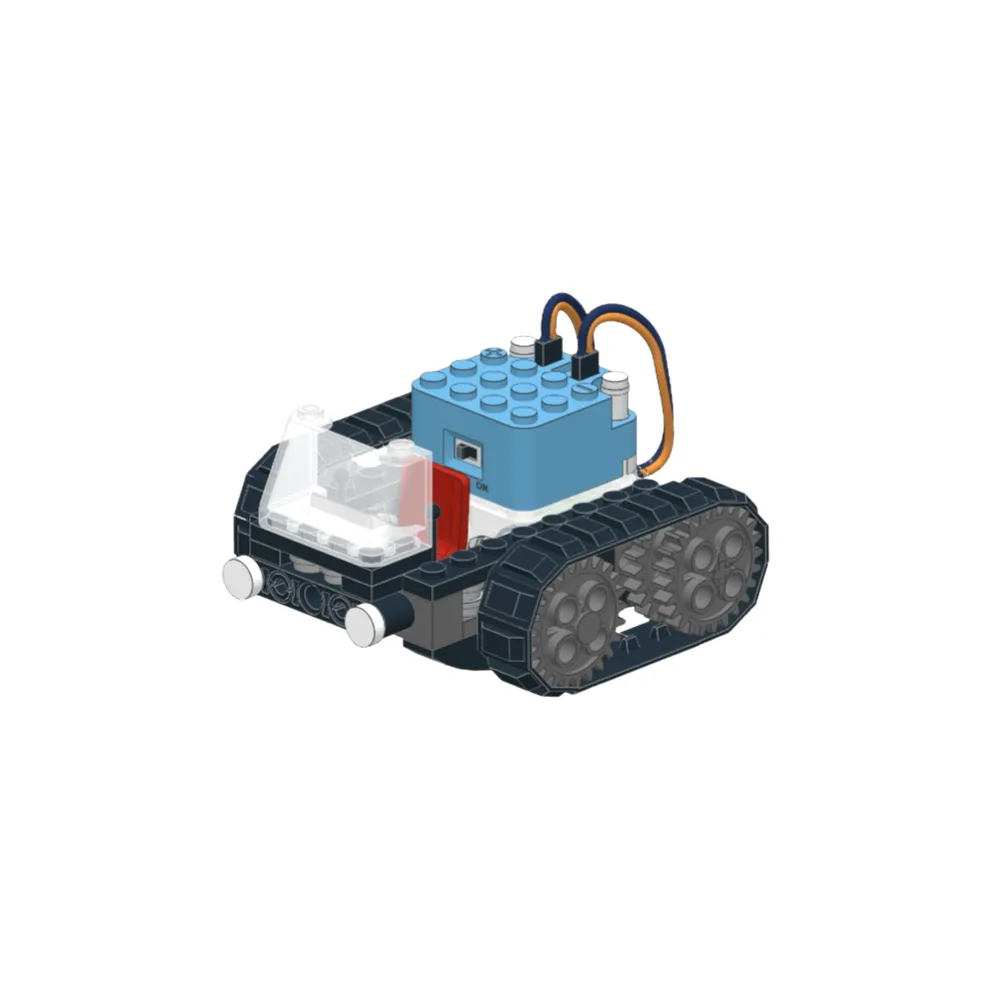
Um einen Linienfolgeroboter mit Circuit Cubes zu bauen, beginnen Sie mit dem Tracker-Kit, da es zwei Motoren, einen Bluetooth-Controller und ein Chassis mit bereits vorhandenen Sensorhalterungen enthält. Fügen Sie einen Geared Motor Cube hinzu, wenn Sie für schwerere Bauten mehr Drehmoment benötigen. Befolgen Sie die nachstehenden Schritte, um Ihren Roboter auf einer einfachen schwarzen Linienstrecke zusammenzubauen, zu verkabeln und zu testen.
Was Sie vor dem Start benötigen
Das Tracker-Kit liefert die Kernkomponenten: ein Chassis, zwei Motoren, einen Bluetooth-Controller und einen Batteriehalter. Sie benötigen außerdem eine Rolle schwarzes Isolierband oder eine gedruckte Linienfolgestrecke sowie vier AA-Batterien. Wenn Ihr Roboter zusätzliches Gewicht tragen soll, sollten Sie einen Geared Motor Cube für zusätzliches Drehmoment in Betracht ziehen. Es ist kein Löten erforderlich; alle Verbindungen werden zusammengesteckt.
Schritt 1: Chassis zusammenbauen und Motoren montieren
Stecken Sie die beiden Antriebsmotoren in die Seitenhalterungen des Tracker-Chassis. Achten Sie darauf, dass die Motorwellen nach außen zeigen und die Räder fest aufgedrückt sind. Ein häufiger Fehler ist das Umdrehen eines Motors, sodass sich die Räder in entgegengesetzte Richtungen drehen. Überprüfen Sie dies, indem Sie kurz die Batterie anschließen: Beide Räder sollten sich in die gleiche Richtung drehen, wenn Sie den Gashebel nach vorne drücken.
Schritt 2: Liniensensor und Batterie anbringen
Der Tracker enthält einen Liniensensor, der auf die Vorderseite des Chassis aufgesteckt wird. Positionieren Sie ihn so, dass die Sensoraugen etwa 1/4 Zoll über dem Boden sind. Wenn der Sensor schleift, fügen Sie einen kleinen Abstandshalter hinzu. Befestigen Sie dann den Batteriehalter an der Rückseite des Chassis und stecken Sie das Batteriekabel in den Stromanschluss des Bluetooth-Controllers. Erzwingen Sie den Stecker nicht; er passt nur in eine Richtung.
Schritt 3: Motoren mit dem Controller verbinden
Schließen Sie das linke Motorkabel an den linken Motoranschluss des Bluetooth-Controllers und das rechte Motorkabel an den rechten Anschluss an. Der Tracker verwendet farbcodierte Stecker, also achten Sie auf die Farben. Wenn Sie einen Geared Motor Cube verwenden, stecken Sie ihn in denselben Anschluss wie den Motor, den er ersetzt. Ein häufiger Fehler ist das Einstecken eines Motors in den Sensoranschluss; das beschädigt nichts, aber der Roboter bewegt sich nicht.
Schritt 4: Teststrecke bauen und kalibrieren
Erstellen Sie eine einfache Strecke auf einem hellen Boden mit schwarzem Isolierband. Ein einfaches Oval oder eine Acht funktioniert gut. Schalten Sie den Roboter ein und lassen Sie ihn laufen. Wenn er von der Linie abweicht, passen Sie die Sensorhöhe an oder reinigen Sie die Sensorlinsen mit einem weichen Tuch. Für scharfe Kurven verlangsamen Sie den Roboter über die Bluetooth-App. Der Geared Motor Cube reduziert die Geschwindigkeit auf etwa 75 U/min, was mehr Drehmoment und eine bessere Kontrolle in engen Kurven bietet.
Schritt 5: Häufige Probleme beheben
Wenn der Roboter auf der Stelle dreht, ist ein Motor verkehrt herum angeschlossen. Tauschen Sie die Motorstecker am Controller. Wenn er die Linie ignoriert, überprüfen Sie, ob der Sensor an den richtigen Anschluss angeschlossen ist und die Batterie vollständig geladen ist. Wenn sich der Roboter langsam bewegt, sind die Batterien möglicherweise schwach; ersetzen Sie sie durch frische Alkali-Batterien. Für zusätzliche Traktion auf glatten Böden bringen Sie ein kleines Stück Gummiband an jedem Rad an.
Schritt-für-Schritt-Bau-Checkliste
- Motoren am Chassis montieren: Stecken Sie beide Antriebsmotoren in die Seitenhalterungen, Wellen nach außen, und drücken Sie die Räder fest auf. Kontrollpunkt: Beide Räder sollten sich in die gleiche Richtung drehen, wenn Sie kurz Strom anschließen.
- Sensor und Batterie anbringen: Befestigen Sie den Liniensensor vorne, etwa 1/4 Zoll über dem Boden, und sichern Sie den Batteriehalter hinten. Zu vermeidender Fehler: Lassen Sie den Sensor nicht auf dem Boden schleifen; er nutzt sich ab und liefert falsche Messwerte.
- Motoren mit dem Controller verbinden: Stecken Sie das linke Motorkabel in den linken Motoranschluss und das rechte Motorkabel in den rechten Motoranschluss des Bluetooth-Controllers. Kontrollpunkt: Wenn der Roboter auf der Stelle dreht, tauschen Sie die Motorstecker.
- Teststrecke erstellen: Verwenden Sie schwarzes Isolierband auf einem hellen Boden, um eine ovale oder Achterbahn zu erstellen. Beginnen Sie mit sanften Kurven, bevor Sie scharfe Kurven versuchen.
- Kalibrieren und testen: Schalten Sie den Roboter ein und lassen Sie ihn der Linie folgen. Passen Sie die Sensorhöhe an oder reinigen Sie die Linsen, wenn er abweicht. Für scharfe Kurven verlangsamen Sie den Roboter über die Bluetooth-App.
- Fehlerbehebung: Wenn der Roboter die Linie ignoriert, überprüfen Sie den Sensoranschluss und den Batteriestand. Wenn er sich langsam bewegt, ersetzen Sie die Batterien. Bringen Sie Gummiband an den Rädern an für zusätzliche Traktion auf glatten Böden.
Wichtige Teile für Ihren Linienfolgeroboter
- Tracker: Tracker enthält Bluetooth-Controller, Motoren und Online-Bauanleitungen. Dies ist das Kern-Kit für einen Linienfolgeroboter; der Controller ermöglicht die Anpassung von Geschwindigkeit und Richtung ohne zusätzliche Teile.
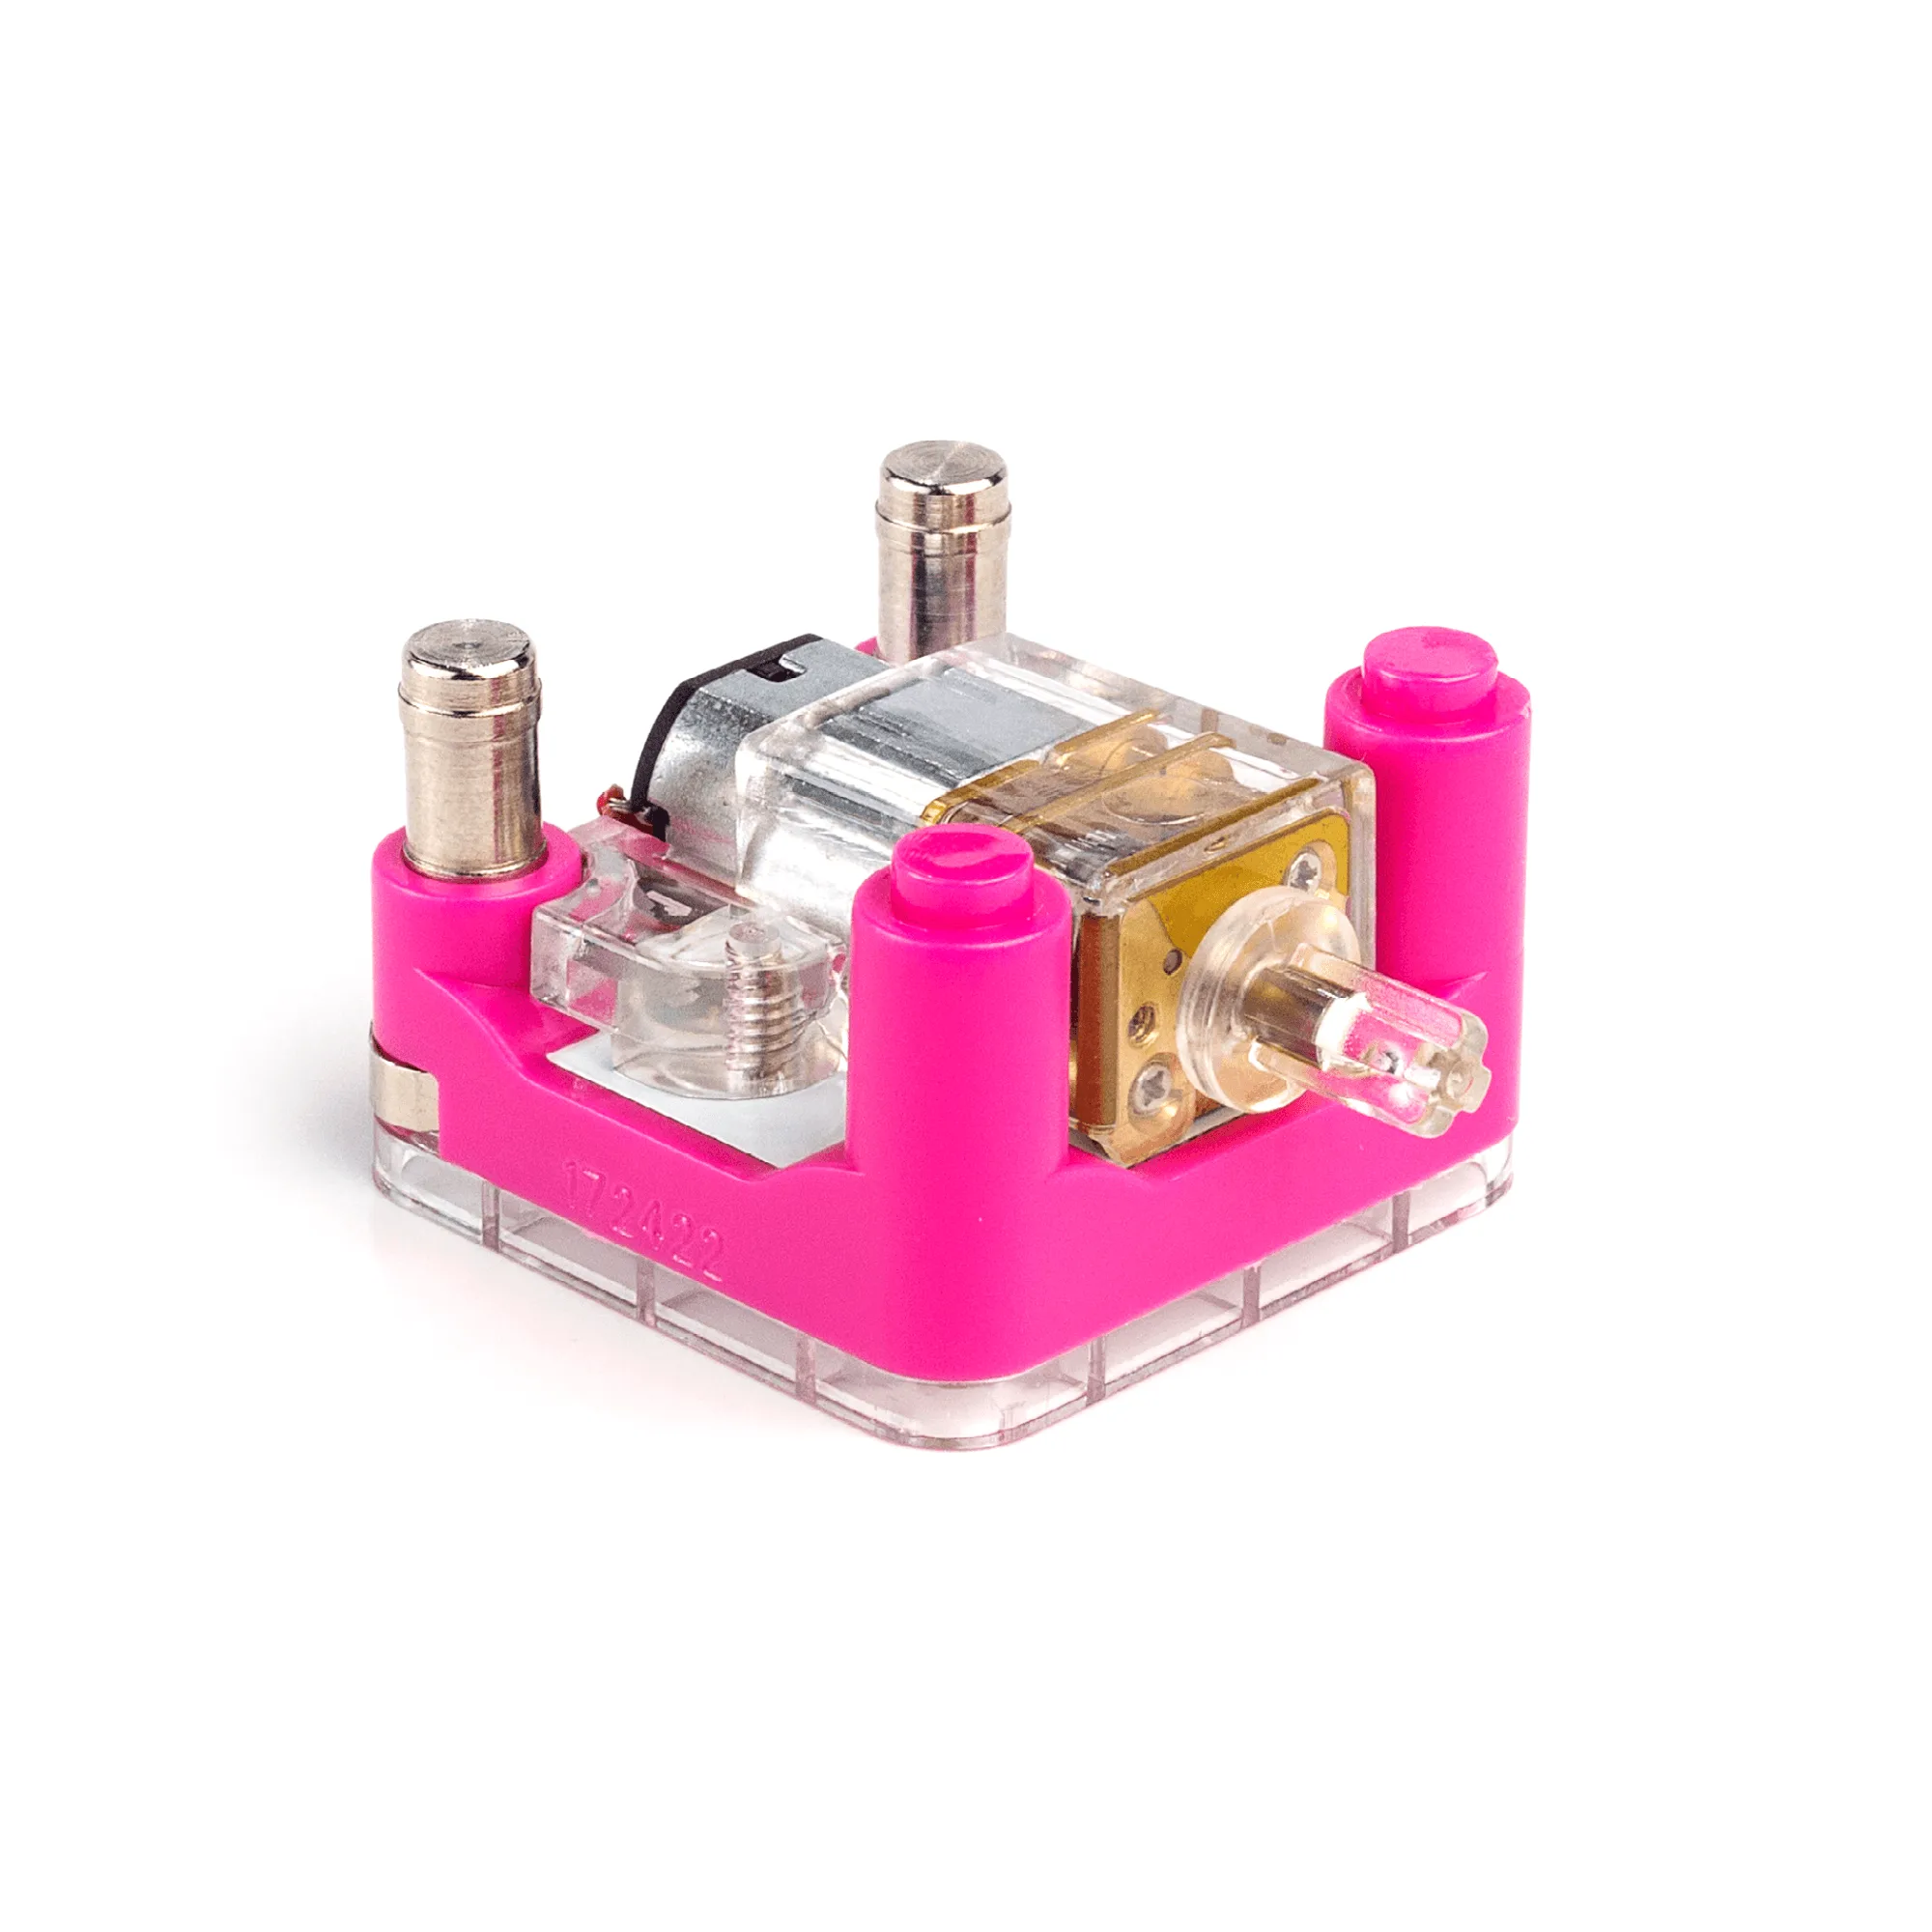
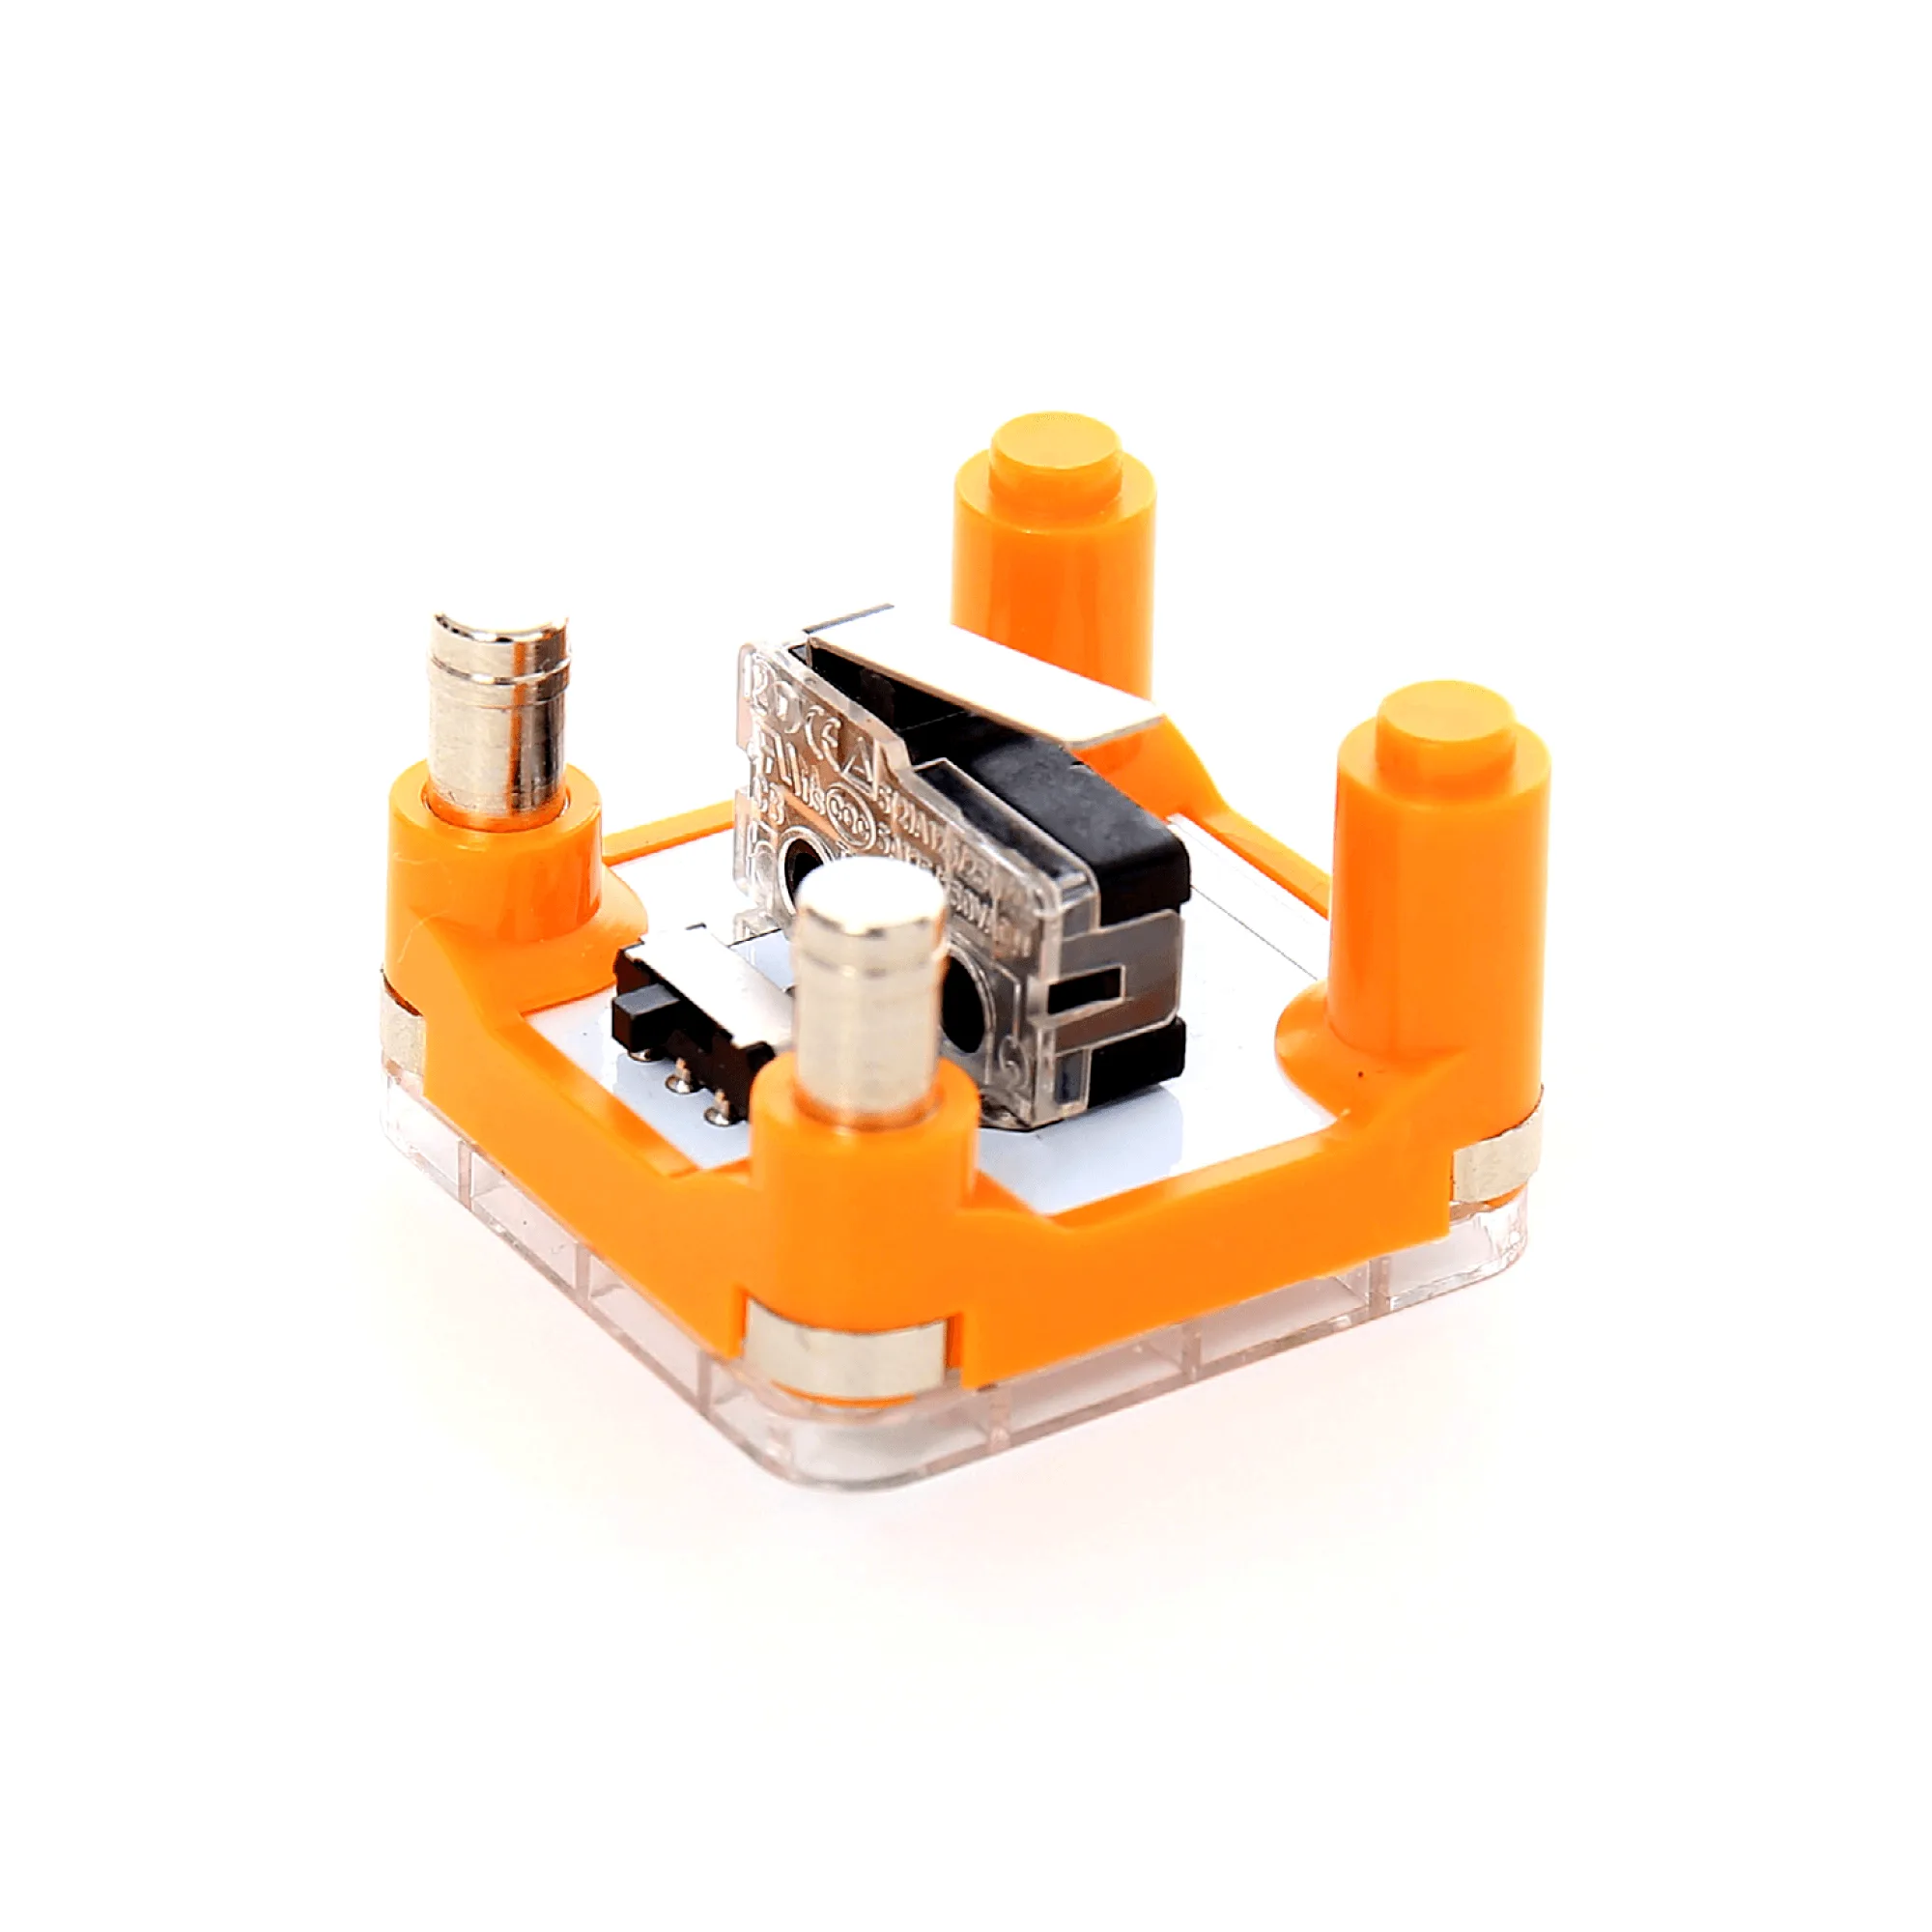
- Geared Motor Cube: Der Geared Motor Cube dreht mit über 1,000 U/min, aber die Getriebe reduzieren die Ausgangsgeschwindigkeit auf etwa 75 U/min für maximales Drehmoment. Verwenden Sie diesen Motor, wenn Ihr Roboter schwerere Lasten schieben oder kleine Rampen erklimmen muss; die niedrigere Geschwindigkeit bietet eine bessere Kontrolle in engen Kurven.