빠른 답변
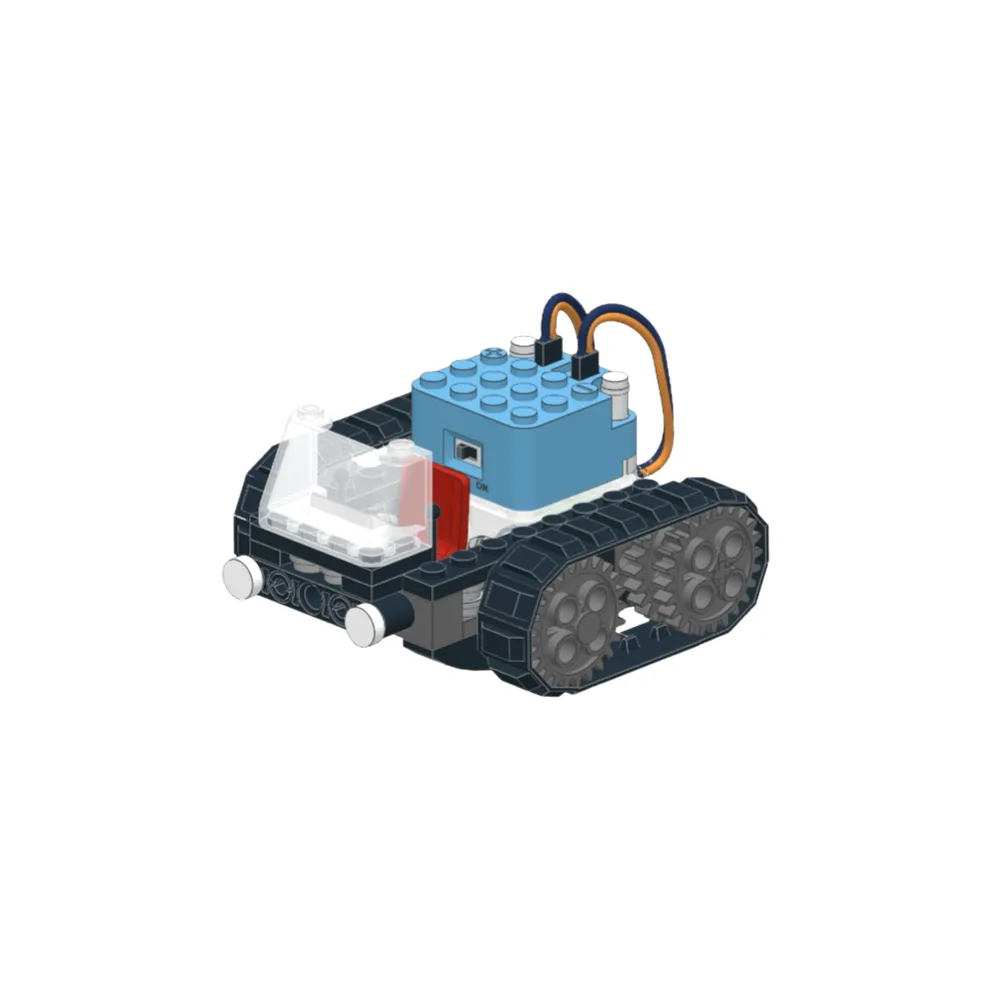
Circuit Cubes로 라인 트레이싱 로봇을 만들려면 Tracker 키트로 시작하는 것이 좋습니다. 이 키트에는 모터 2개, Bluetooth 컨트롤러, 센서 마운트가 이미 있는 섀시가 포함되어 있습니다. 더 무거운 빌드에 더 많은 토크가 필요하면 Geared Motor Cube를 추가하세요. 아래 단계에 따라 간단한 검은색 라인 트랙에서 로봇을 조립, 배선, 테스트하세요.
시작하기 전에 필요한 것
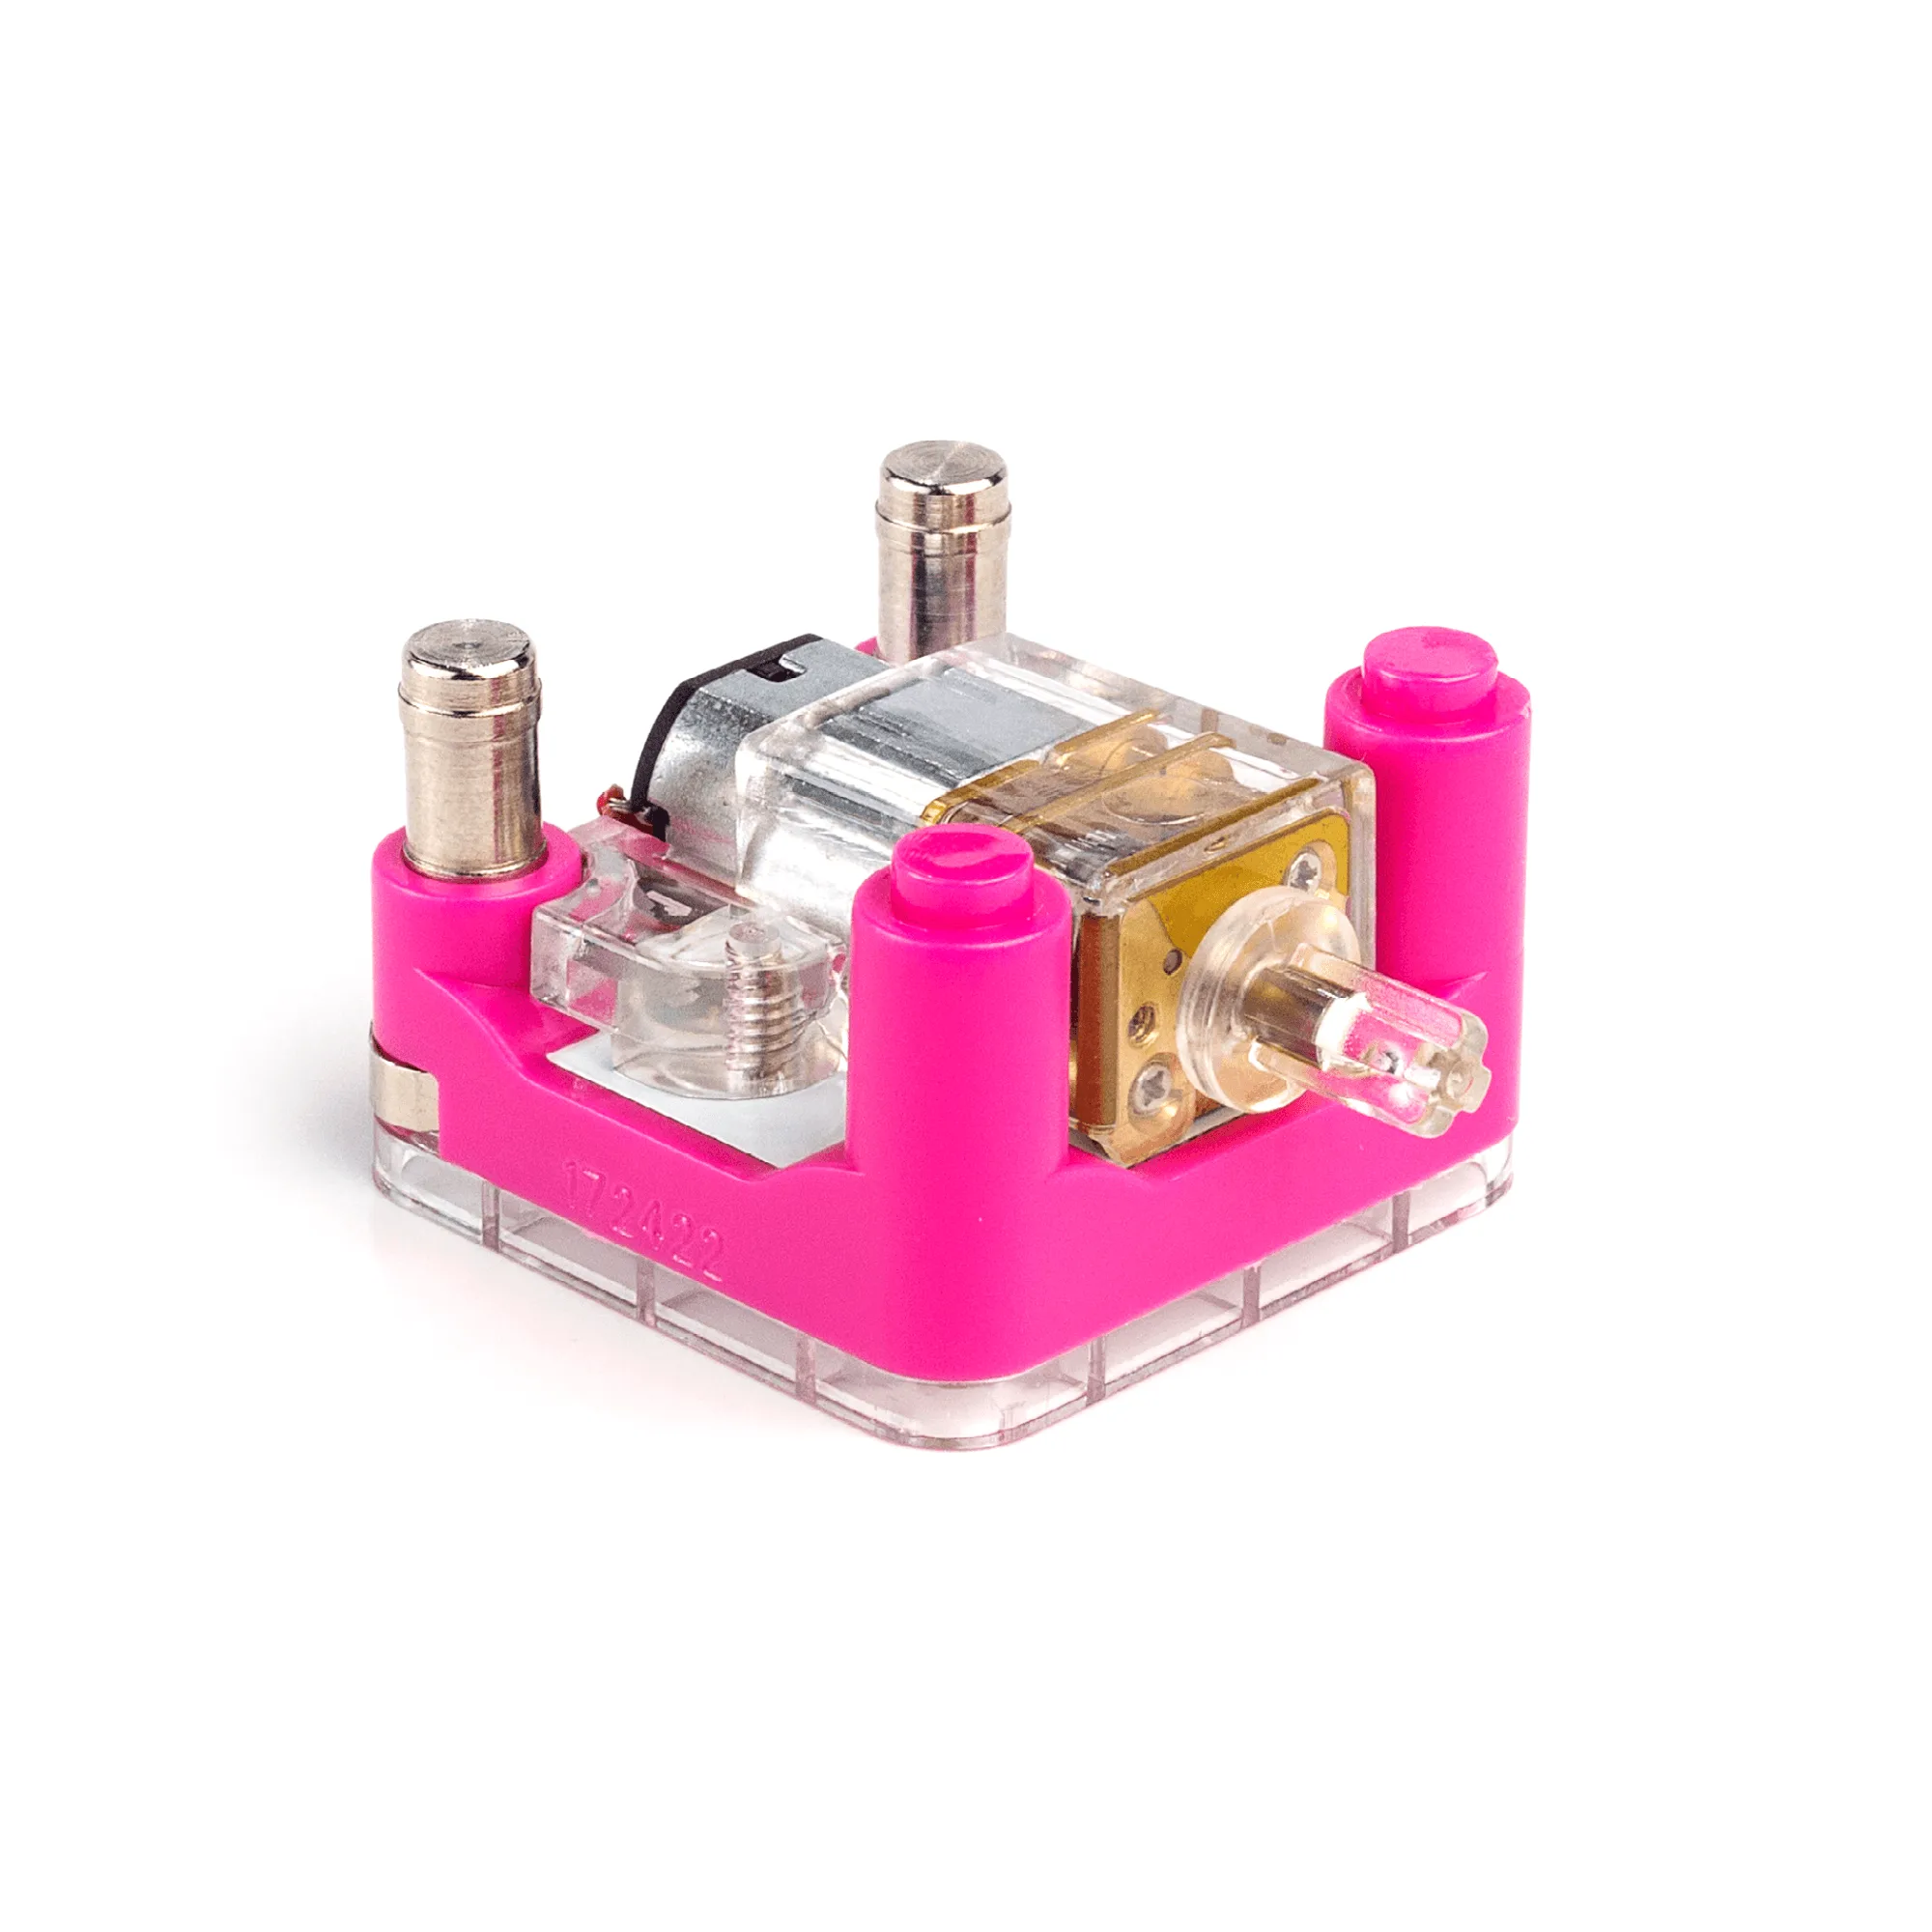
Tracker 키트에는 섀시, 모터 2개, Bluetooth 컨트롤러, 배터리 홀더 등 핵심 부품이 포함되어 있습니다. 또한 검은색 절연 테이프 롤 또는 인쇄된 라인 트레이싱 트랙과 AA 배터리 4개가 필요합니다. 로봇에 추가 무게를 실을 경우 추가 토크를 위해 Geared Motor Cube를 추가하는 것을 고려하세요. 납땜은 필요 없으며 모든 연결은 스냅 방식입니다.
단계 1: 섀시 조립 및 모터 장착
Tracker 섀시의 측면 마운트에 두 개의 구동 모터를 스냅으로 장착합니다. 모터 샤프트가 바깥쪽을 향하고 바퀴가 단단히 고정되도록 하세요. 흔한 실수는 모터 하나를 반대로 장착하여 바퀴가 반대 방향으로 회전하는 것입니다. 배터리를 잠깐 연결하여 확인하세요. 스로틀을 앞으로 밀면 두 바퀴가 같은 방향으로 회전해야 합니다.
단계 2: 라인 센서와 배터리 부착
Tracker에는 섀시 전면에 스냅으로 장착되는 라인 센서가 포함되어 있습니다. 센서의 눈이 지면에서 약 1/4 인치 위에 오도록 위치를 조정하세요. 센서가 끌리면 작은 스페이서를 추가하세요. 그런 다음 배터리 홀더를 섀시 후면에 클립으로 고정하고 배터리 케이블을 Bluetooth 컨트롤러의 전원 포트에 연결하세요. 커넥터를 억지로 밀어 넣지 마세요. 한 방향으로만 맞습니다.
단계 3: 모터를 컨트롤러에 배선
왼쪽 모터 케이블을 블루투스 컨트롤러의 왼쪽 모터 포트에, 오른쪽 모터 케이블을 오른쪽 포트에 연결하세요. Tracker는 색상으로 구분된 플러그를 사용하므로 색상을 맞추십시오. Geared Motor Cube를 사용하는 경우 교체하는 모터와 동일한 포트에 연결하세요. 일반적인 실수는 모터를 센서 포트에 연결하는 것이지만, 이로 인해 손상되지는 않지만 로봇이 움직이지 않습니다.
단계 4: 테스트 트랙을 만들고 보정하기
밝은 색 바닥에 검정 전기 테이프를 사용하여 간단한 트랙을 만드세요. 기본적인 타원형이나 8자 모양이 좋습니다. 로봇을 켜고 작동시켜 보세요. 라인을 벗어나면 센서 높이를 조정하거나 부드러운 천으로 센서 렌즈를 닦으세요. 급커브의 경우 블루투스 앱을 사용하여 로봇 속도를 늦추세요. Geared Motor Cube는 속도를 약 75 RPM으로 줄여 토크를 높이고 좁은 곡선에서 더 나은 제어를 제공합니다.
단계 5: 일반적인 문제 해결
로봇이 제자리에서 회전하면 한쪽 모터가 반대로 배선된 것입니다. 컨트롤러에서 모터 플러그를 서로 바꾸세요. 라인을 무시하면 센서가 올바른 포트에 연결되어 있는지, 배터리가 완전히 충전되었는지 확인하세요. 로봇이 느리게 움직이면 배터리가 약할 수 있으므로 새 알카라인 배터리로 교체하세요. 매끄러운 바닥에서 접지력을 높이려면 각 바퀴에 작은 고무 테이프 조각을 붙이세요.
단계별 조립 체크리스트
- 모터를 섀시에 장착: 두 구동 모터를 측면 마운트에 샤프트가 바깥쪽을 향하도록 스냅으로 고정하고 바퀴를 단단히 누르세요. 확인 지점: 전원을 잠시 연결했을 때 두 바퀴가 같은 방향으로 회전하는지 확인하세요.
- 센서와 배터리 부착: 라인 센서를 전면에 클립으로 고정하고 바닥에서 약 1/4 인치 위에 두고, 배터리 홀더를 후면에 고정하세요. 피해야 할 실수: 센서를 바닥에 끌리게 하지 마세요. 마모되어 잘못된 값을 읽을 수 있습니다.
- 모터를 컨트롤러에 연결하기: 왼쪽 모터 케이블을 블루투스 컨트롤러의 왼쪽 모터 포트에, 오른쪽 모터 케이블을 오른쪽 모터 포트에 꽂으세요. 확인 사항: 로봇이 제자리에서 회전하면 모터 플러그를 서로 바꿔 꽂으세요.
- 테스트 트랙 만들기: 밝은 바닥에 검정 전기 테이프를 사용하여 타원형 또는 8자 모양의 트랙을 만드세요. 급커브를 시도하기 전에 완만한 커브부터 시작하세요.
- 보정 및 테스트: 로봇을 켜고 라인을 따라가게 하세요. 벗어나면 센서 높이를 조정하거나 렌즈를 청소하세요. 급커브의 경우 블루투스 앱을 사용하여 로봇 속도를 늦추세요.
- 문제 해결: 로봇이 라인을 무시하면 센서 포트와 배터리 잔량을 확인하세요. 느리게 움직이면 배터리를 교체하세요. 미끄러운 바닥에서는 바퀴에 고무 테이프를 붙여 접지력을 높이세요.