Resposta rápida
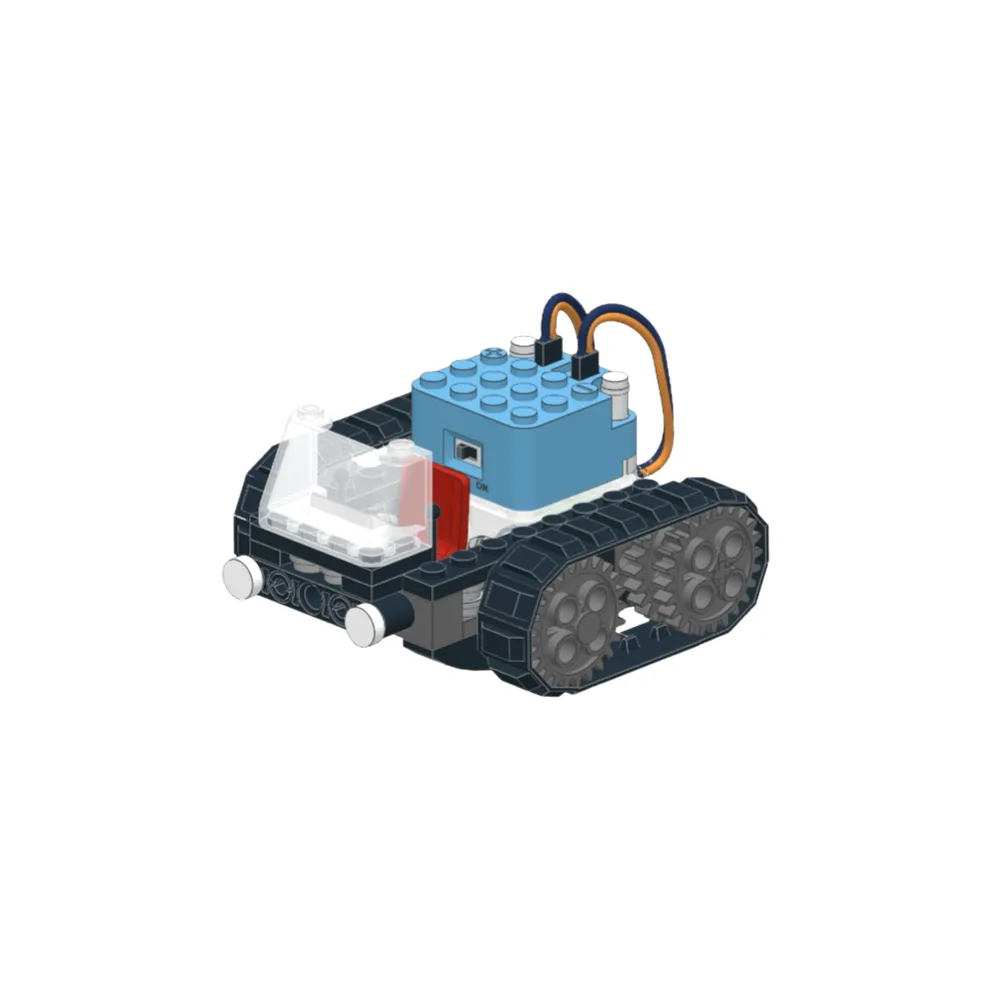
Para construir um robô seguidor de linha com Circuit Cubes, comece com o kit Tracker porque inclui dois motores, um controlador Bluetooth e um chassis que já possui suportes para sensores. Adicione um Geared Motor Cube se precisar de mais binário para construções mais pesadas. Siga os passos abaixo para montar, ligar e testar o seu robô numa pista simples de linha preta.
O que precisa antes de começar
O kit Tracker fornece as peças principais: um chassis, dois motores, um controlador Bluetooth e um suporte de baterias. Também vai precisar de um rolo de fita isoladora preta ou de uma pista impressa para seguidor de linha, além de quatro pilhas AA. Se o seu robô for transportar peso extra, considere adicionar um Geared Motor Cube para binário adicional. Não é necessário soldar; todas as ligações são de encaixe.
Passo 1: Monte o chassis e monte os motores
Encaixe os dois motores de acionamento nos suportes laterais do chassis Tracker. Certifique-se de que os veios do motor apontam para fora e que as rodas estão bem apertadas. Um erro comum é inverter um motor, fazendo com que as rodas girem em direções opostas. Verifique ligando brevemente a bateria: ambas as rodas devem girar no mesmo sentido quando empurrar o acelerador para a frente.
Passo 2: Fixe o sensor de linha e a bateria
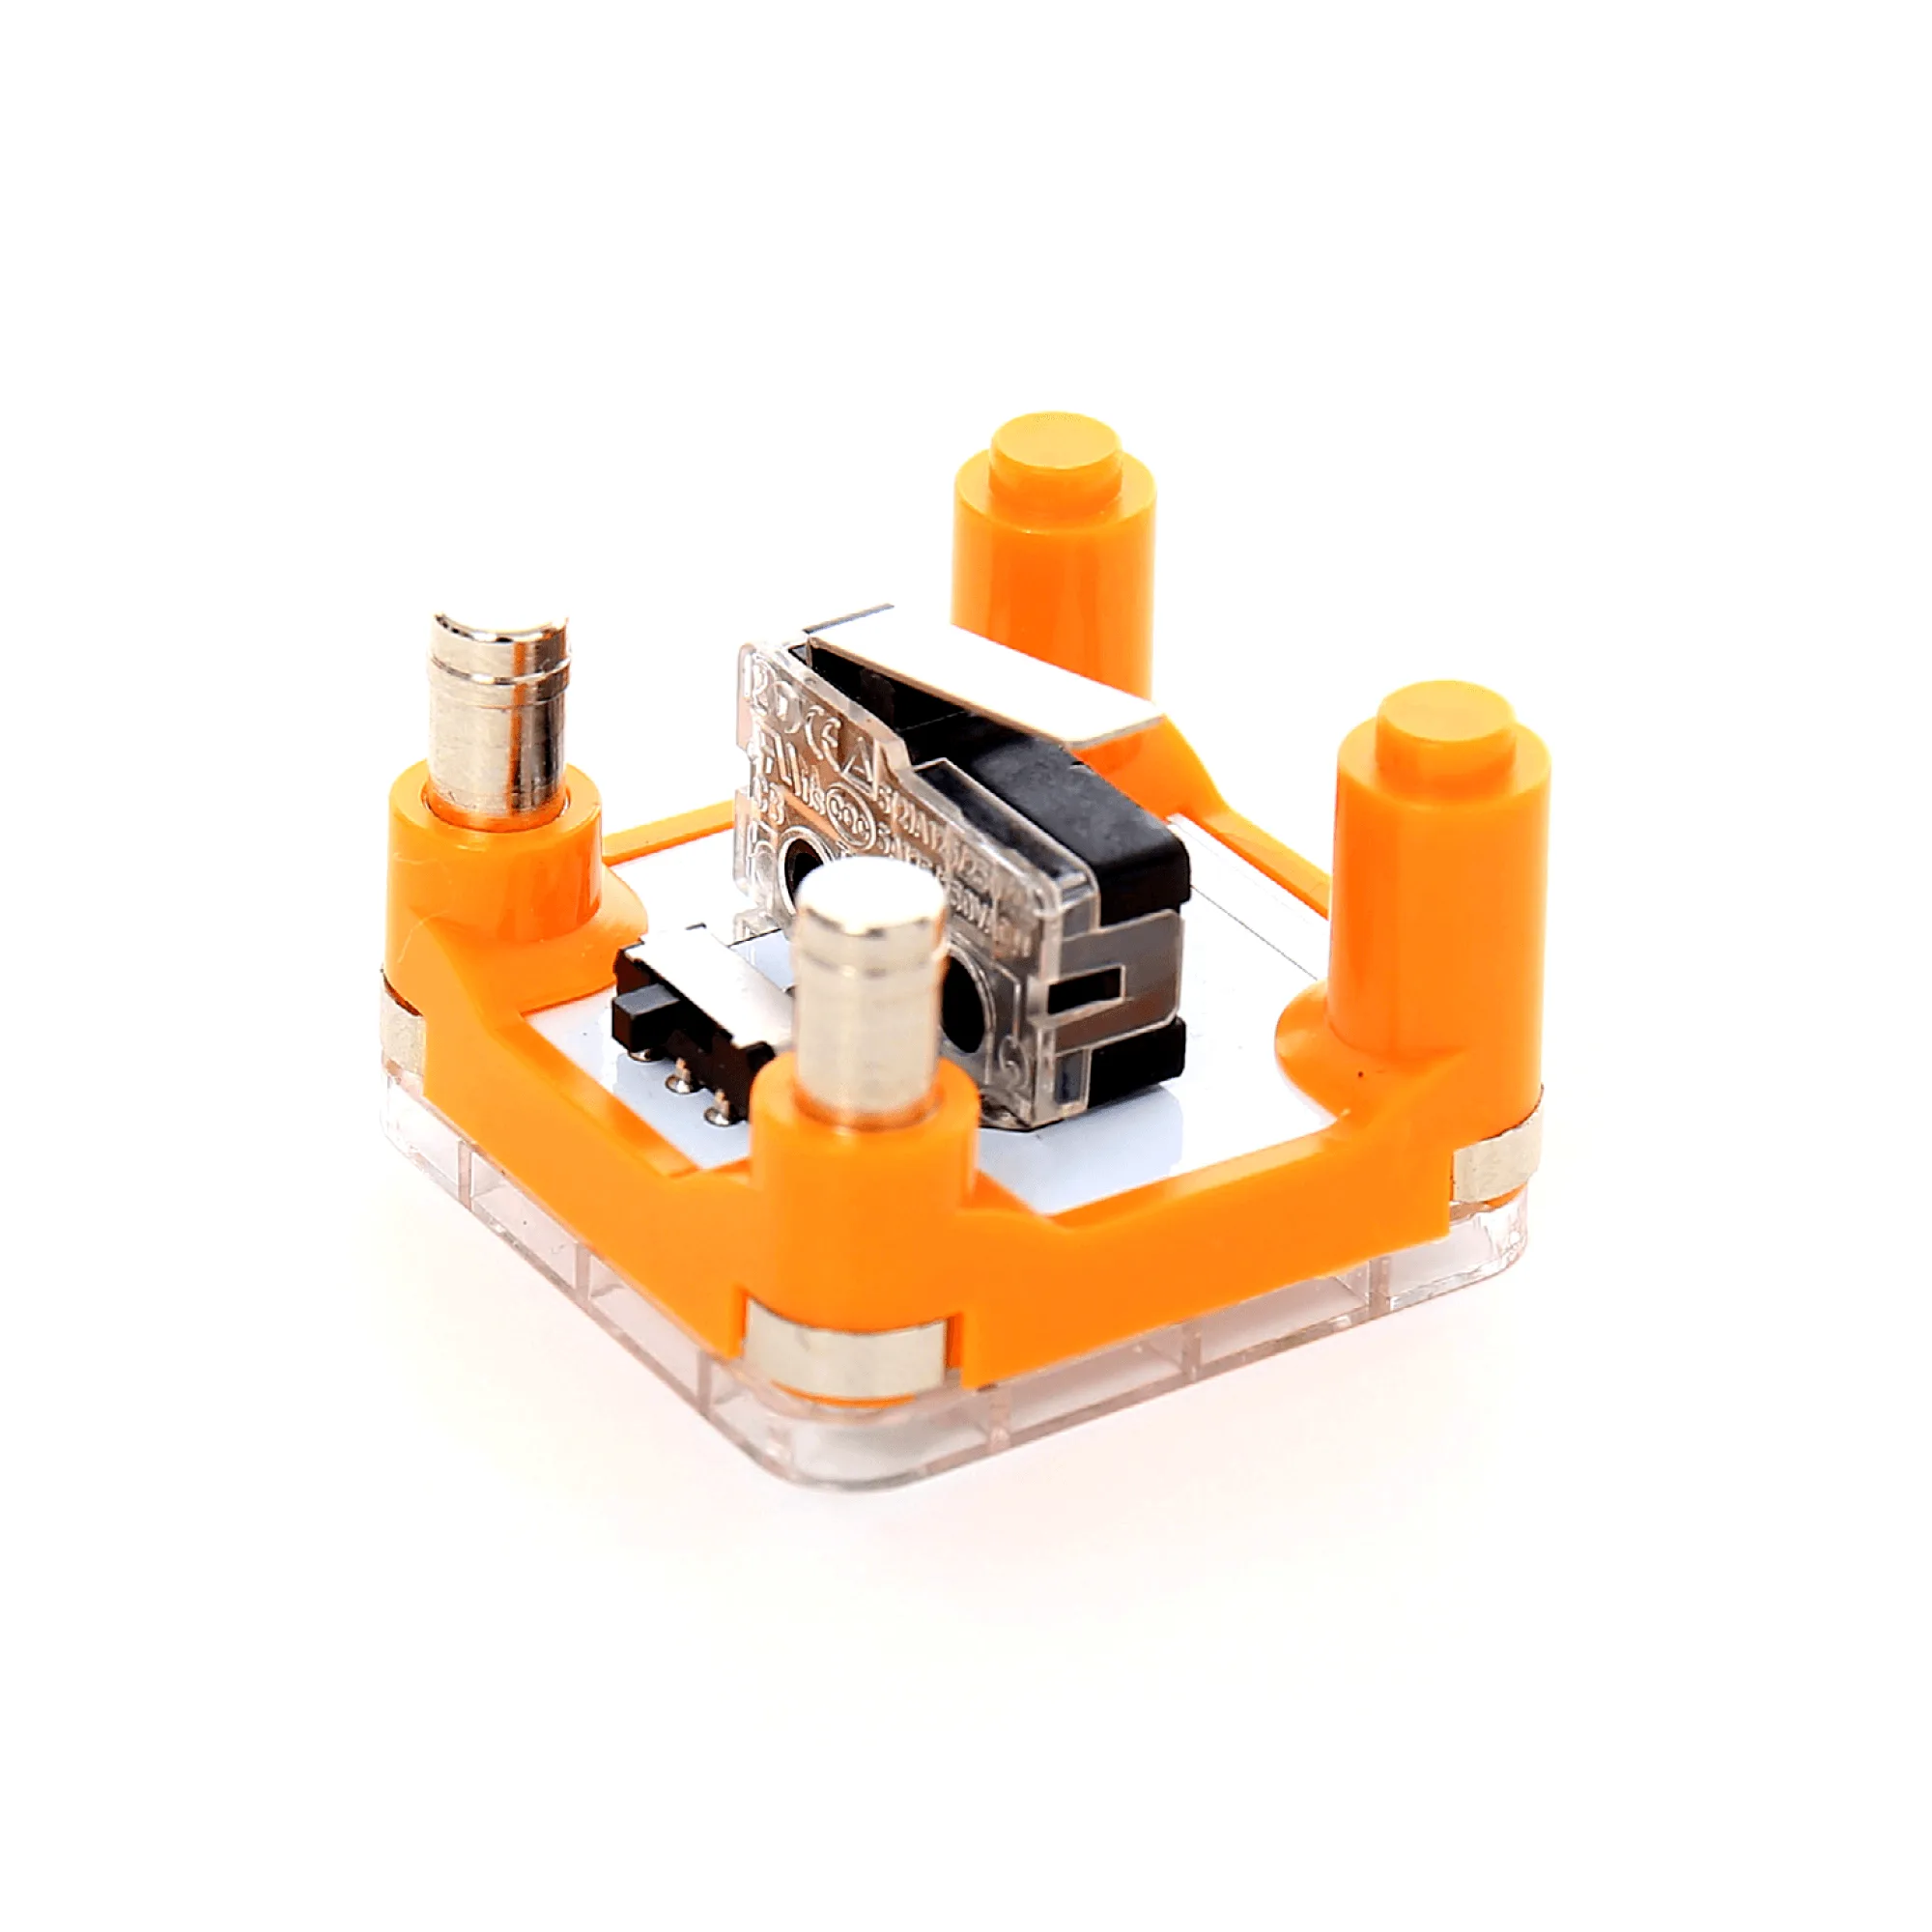
O Tracker inclui um sensor de linha que encaixa na frente do chassis. Posicione-o de modo que os olhos do sensor fiquem cerca de 1/4 polegada acima do solo. Se o sensor arrastar, adicione um pequeno espaçador. Depois, prenda o suporte de baterias na parte traseira do chassis e ligue o cabo da bateria à porta de alimentação do controlador Bluetooth. Não force o conector; só encaixa de uma maneira.
Passo 3: Ligue os motores ao controlador
Ligue o cabo do motor esquerdo à porta do motor esquerdo no controlador Bluetooth e o cabo do motor direito à porta direita. O Tracker utiliza fichas codificadas por cores, por isso combine as cores. Se estiver a usar um Geared Motor Cube, ligue-o à mesma porta do motor que substitui. Um erro comum é ligar um motor à porta do sensor; isso não danifica nada, mas o robô não se move.
Passo 4: Construa uma pista de teste e calibre
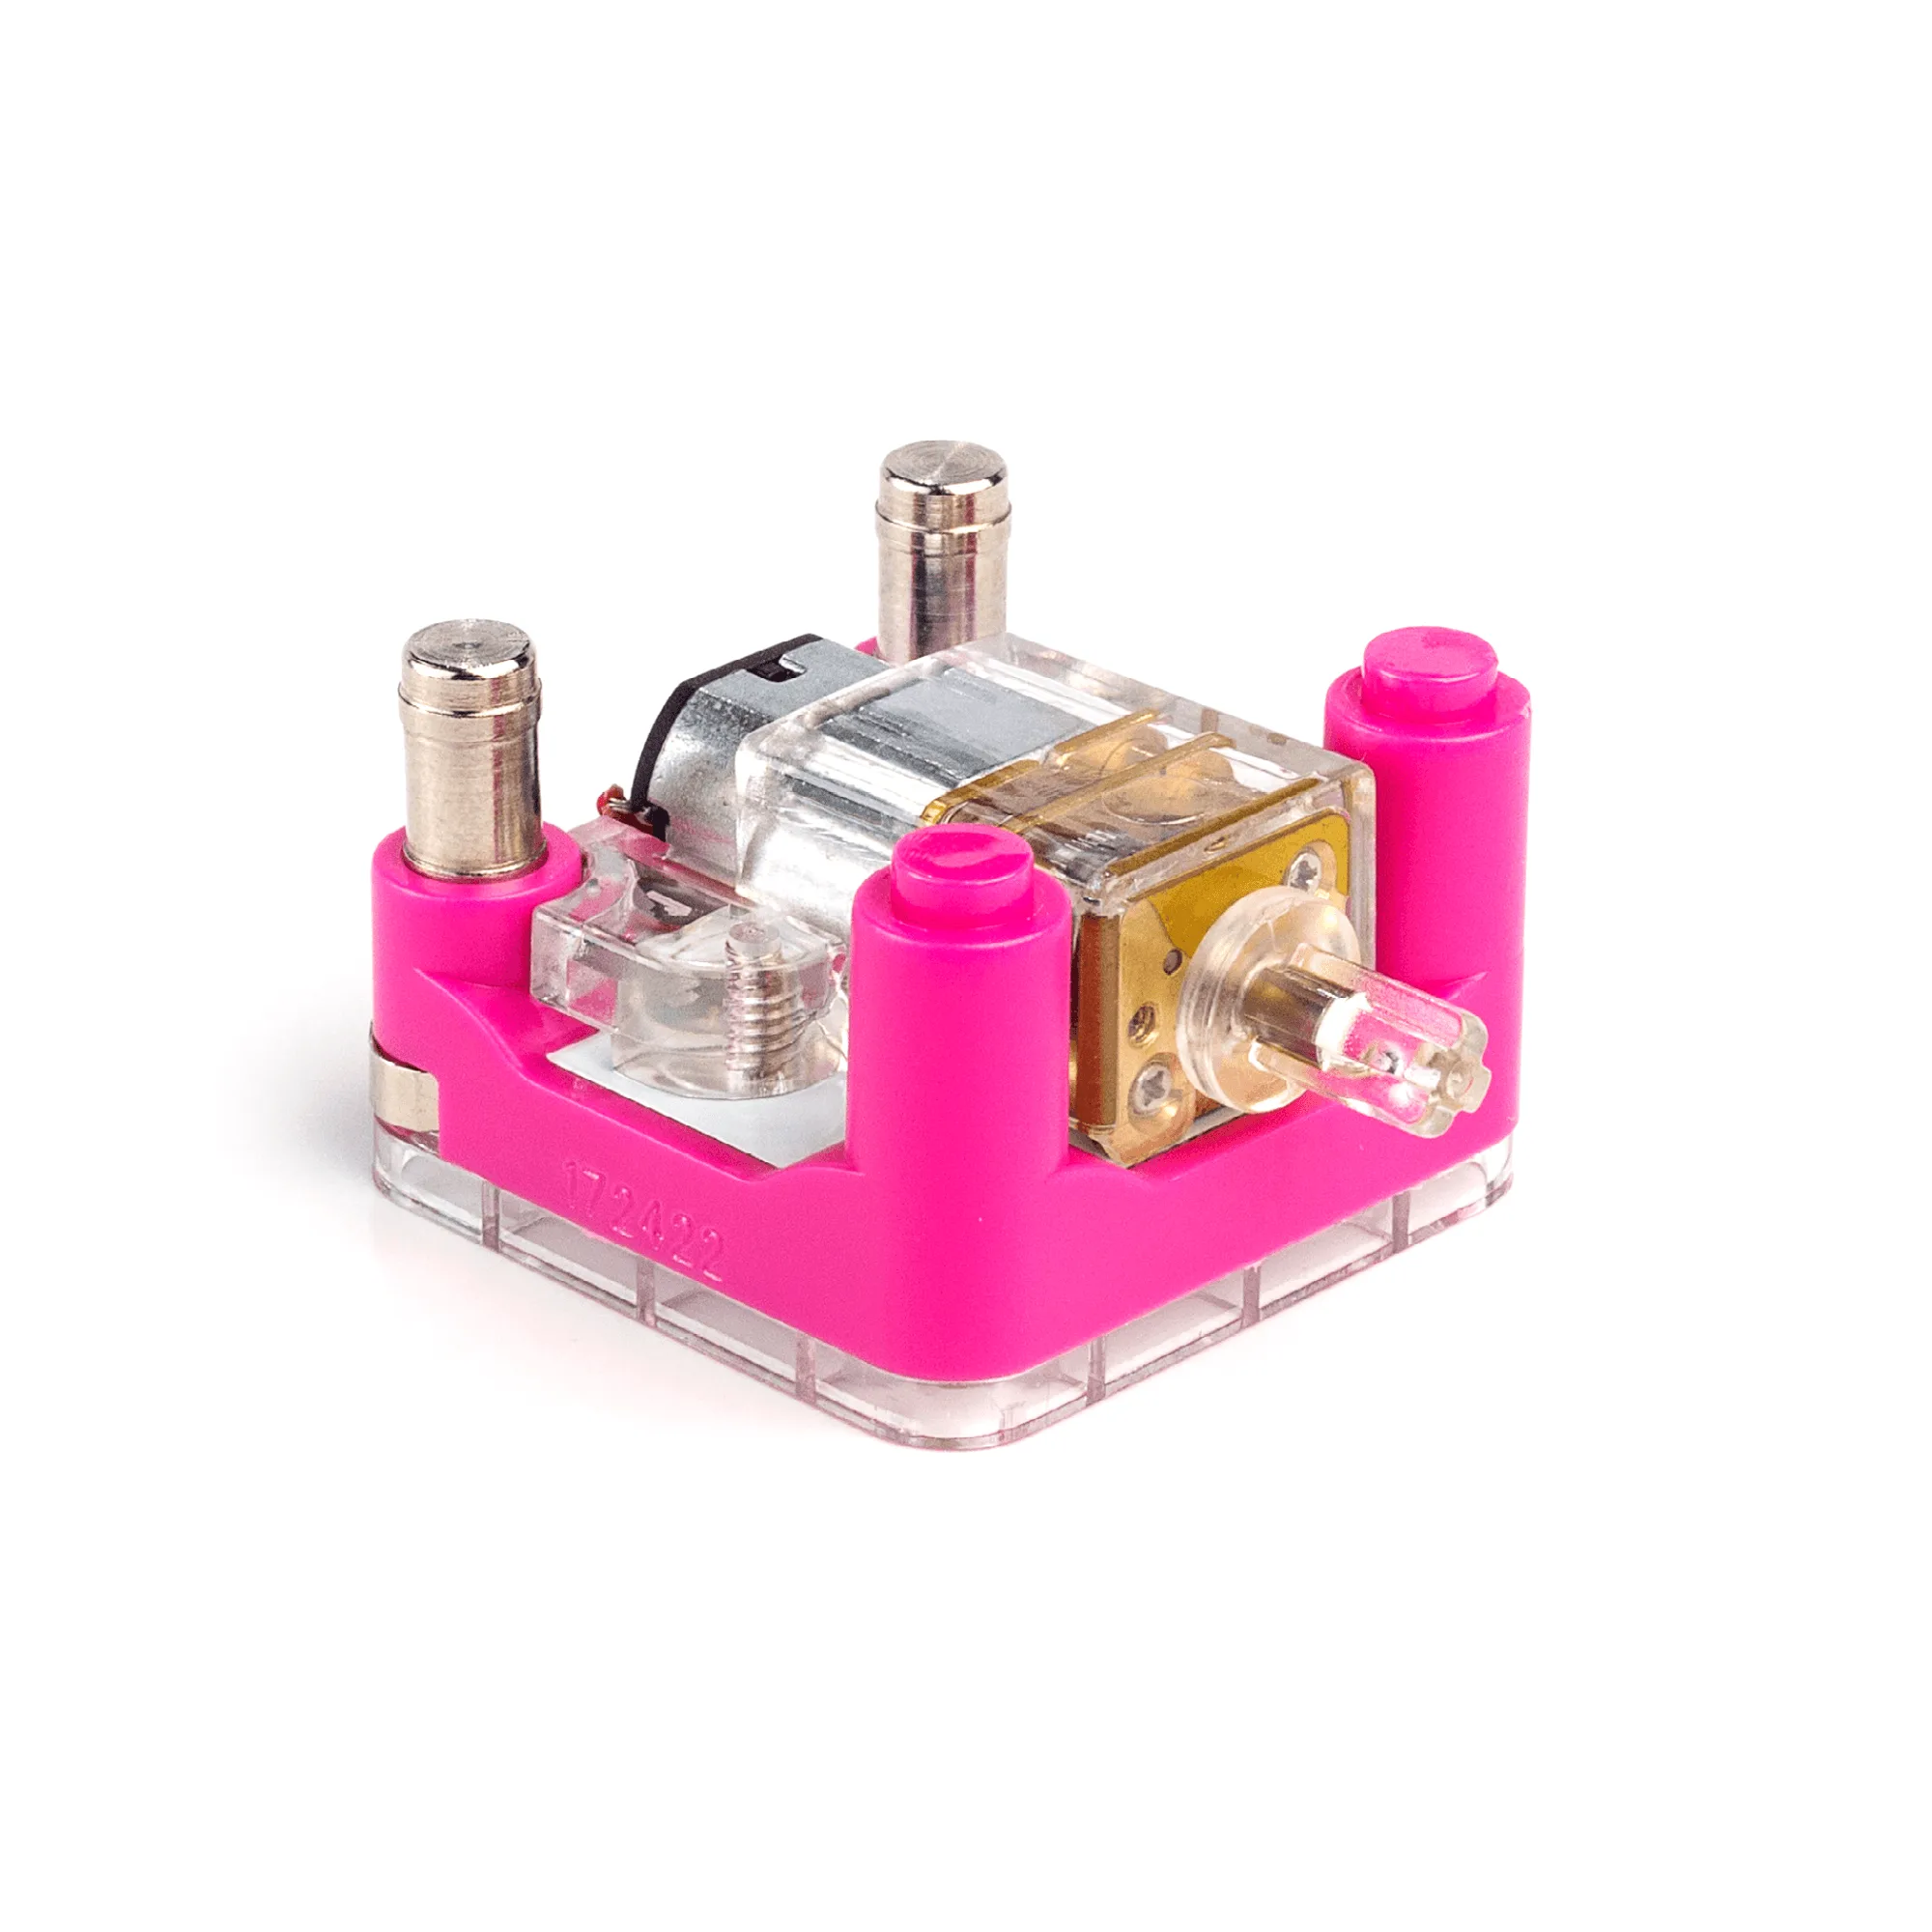
Crie uma pista simples num chão de cor clara usando fita isoladora preta. Um oval básico ou um oito funciona bem. Ligue o robô e deixe-o correr. Se sair da linha, ajuste a altura do sensor ou limpe as lentes do sensor com um pano macio. Para curvas apertadas, abrande o robô usando a aplicação Bluetooth. O Geared Motor Cube reduz a velocidade para cerca de 75 RPM, o que proporciona mais binário e melhor controlo em curvas apertadas.
Passo 5: Resolva problemas comuns
Se o robô girar no lugar, um motor está ligado ao contrário. Troque as fichas do motor no controlador. Se ignorar a linha, verifique se o sensor está ligado à porta correta e se a bateria está totalmente carregada. Se o robô se mover lentamente, as pilhas podem estar fracas; substitua-as por pilhas alcalinas novas. Para tração extra em superfícies lisas, adicione um pequeno pedaço de fita de borracha a cada roda.
Lista de verificação de montagem passo a passo
- Monte os motores no chassis: Encaixe ambos os motores de acionamento nos suportes laterais, com os veios virados para fora, e pressione as rodas firmemente. Ponto de verificação: ambas as rodas devem girar no mesmo sentido quando ligar a alimentação brevemente.
- Fixe o sensor e a bateria: Prenda o sensor de linha na frente, cerca de 1/4 polegada acima do solo, e fixe o suporte de baterias na parte traseira. Erro a evitar: deixar o sensor arrastar no chão; vai desgastar-se e dar leituras falsas.
- Ligue os motores ao controlador: Ligue o cabo do motor esquerdo à porta do motor esquerdo e o cabo do motor direito à porta do motor direito no controlador Bluetooth. Ponto de verificação: se o robô girar no lugar, troque as fichas do motor.
- Crie uma pista de teste: Use fita isoladora preta num chão claro para fazer uma pista oval ou em forma de oito. Comece com curvas suaves antes de tentar curvas apertadas.
- Calibre e teste: Ligue o robô e deixe-o seguir a linha. Ajuste a altura do sensor ou limpe as lentes se sair da linha. Para curvas apertadas, abrande o robô usando a aplicação Bluetooth.
- Resolução de problemas: Se o robô ignorar a linha, verifique a porta do sensor e o nível da bateria. Se se mover lentamente, substitua as pilhas. Adicione fita de borracha às rodas para tração extra em superfícies lisas.
Peças principais para o seu robô seguidor de linha
- Tracker: Tracker inclui controlador Bluetooth, motores e instruções de montagem online. Este é o kit principal para um robô seguidor de linha; o controlador permite ajustar velocidade e direção sem peças extras.
- Geared Motor Cube: Geared Motor Cube gira a mais de 1,000 RPM, mas as engrenagens reduzem a saída para cerca de 75 RPM para binário máximo. Use este motor se o seu robô precisar de empurrar cargas mais pesadas ou subir pequenas rampas; a velocidade mais baixa proporciona melhor controlo em curvas apertadas.